
# 输入输出配置
本节说明如何配置模组的 端口协议、波特率 与 数据包输出。每种配置均可在 FDIGroundStation 上位机 中完成,也可通过 串口指令 完成。连接上位机的口须为 Main(默认一般为 COM1),不建议改为其他协议。
# 端口协议修改
各 COM 口可配置为 Main、NAV、RTCM、NMEA(OUT)、Ublox 等协议,用于连接上位机、输出导航数据、接收差分或外接 GNSS 等。协议含义见下文 端口协议类型说明。
# 上位机配置
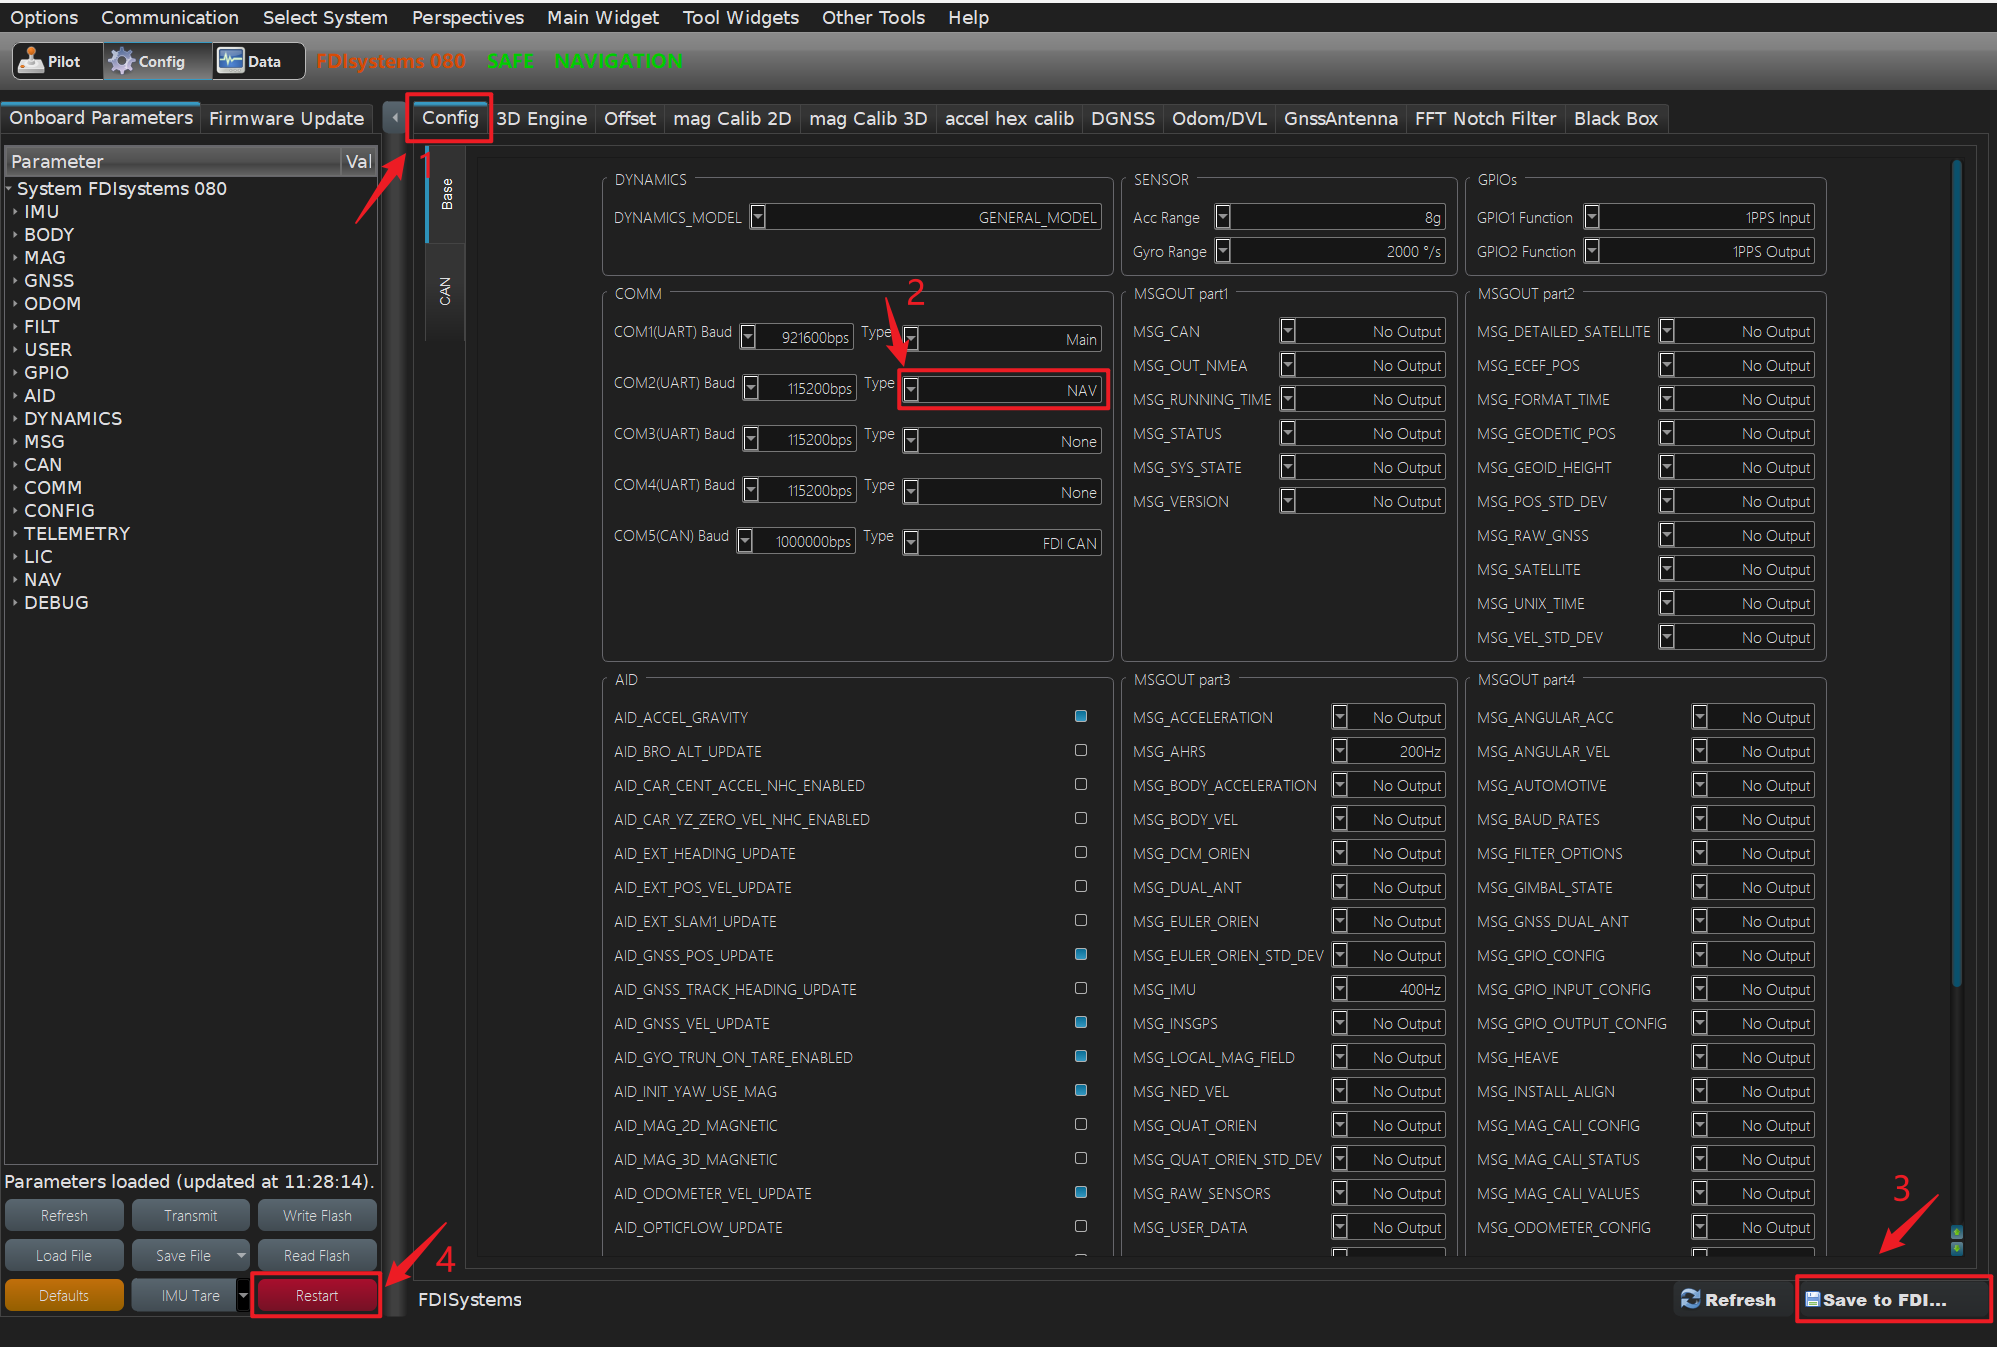
- 连接上位机,进入 Config 界面。
- 在 COMM 中找到目标 COM 口(如 COM2),将 TYPE 改为所需协议(例如 NAV)。连接上位机的 Main 口请保持不变。
- 点击右下角 Save to FDI...,选择 Save to Permanent Memory,将配置写入模组。
- 点击左下角 Restart(或断电上电),使配置生效。
# 串口指令配置
以下以将 COM2 改为 NAV 为例(在串口调试助手中发送,行末 \r\n 表示回车换行):
1. 进入配置模式:
   #fconfig\r\n

2. 查询 COM2 端口协议类型:
   #fparam get COMM_STREAM_TYP2\r\n

3. 将 COM2 设置为 NAV:
   #fparam set COMM_STREAM_TYP2 2\r\n

4. 保存设置:
   #fsave\r\n

5. 重启设备:
   #freboot\r\n
# 端口协议类型说明
| paramName | 端口协议 | 说明 |
| COMM_STREAM_TYP(1-5) | None | 空 |
| Main | 主串口,默认为串口 1。配置为该协议的串口用于连接上位机和发送 FDILink 数据。连过上位机后串口不再发送 FDILink 数据,需断电重启才能恢复。系统必须且只能有一个 Main | |
| NAV | 导航协议。用于发送 FDILink 数据(数据类型与 Main 相同),但不能连接上位机。支持接收 RTCM:向 NAV 口发送 RTCM 时,模块会识别并转发给 GNSS 芯片实现 RTK,不影响 FDILink 输出 | |
| RTCM | 接收差分数据。有 GNSS 的情况下,一般将串口 2 配置为该协议,写入 D3 00 格式差分数据,即可实现高精度差分定位 | |
| RTCM_EC600 | 接收经 EC600 等 4G 模组转发的 RTCM 差分数据,供内部 GNSS 做 RTK。DETA100 等机型常固定在 COM4,一般禁止用户修改 | |
| NMEA | 接收并解析 NMEA 语句,一般将串口 3 配置为该模式。实现 GNSS/INS 组合导航时,位置融合至少需要 GGA、GSA、GST,速度融合至少需要 VTG。支持解析:GGA、GLL、VTG、RMC、GSA、GST、GSV | |
| NMEA(OUT) | 输出 NMEA 语句,内容为 GNSS/INS 组合结果。输出语句类型固定:GPGGA、GPGSA、GPGSV、GPRMC、GPVTG;输出频率在上位机配置界面右侧 MSG_OUT_NMEA 中设置 | |
| NMEA2000(OUT) | 按 NMEA 2000 标准经 CAN 输出组合导航结果。须将对应 CAN 口配置为该协议,保存并重启后生效 | |
| FDI CAN | 以标准 CAN 帧输出公司 FDI_Standard_CAN 协议数据;支持周期主动发送与总线问答式请求 | |
| Ublox | 接收并解析 Ublox 语句,一般将串口 3 配置为该模式。实现 GNSS/INS 组合导航时,至少需发送 UBX-NAV-DOP、UBX-NAV-PVT、UBX-NAV-STATUS、UBX-NAV-TIMEGPS、UBX-NAV-VELNED | |
| UM982 | 接收并解析和芯星通 UM982 输出的导航数据(位置/速度等),用于 GNSS/INS 组合。外接或内置 UM982 时多配置在 COM3(常见波特率 115200) | |
| Ublox(MB·Main Ant) | 接收并解析 u-blox 主天线(MB / Primary)通道数据,提供定位、测速与时间,供组合导航位置/速度融合 | |
| Ublox(ROVER·Aux·Ant) | 接收并解析 u-blox 从天线(ROVER / Auxiliary)通道数据,主要用于双天线定向/航向;从天线达到可用固定解后,航向融合才有效 | |
| External Position | 接收外部位置数据,用于位置辅助融合 | |
| External Velocity | 接收外部速度数据,用于速度辅助融合 | |
| External Position&Velocity | 接收外部位置与速度数据 | |
| External Attitude angle | 接收外部姿态角数据 | |
| External Time | 接收外部时间数据,用于时间同步/授时辅助 | |
| External Heading | 接收外部航向数据 | |
| External Depth | 接收外部深度数据,进行深度辅助 | |
| External Pitot Pressure | 接收外部皮托管气压数据 | |
| External Air Speed | 接收外部空速数据 | |
| External Odom | 接收外部里程计数据 | |
| External LIDAR | 接收外部激光雷达辅助数据 | |
| External SLAM1 | 接收外部 SLAM1 辅助数据(局部坐标系位置、机体系速度、欧拉角;三类可单独输入,不用的置 0) | |
| External SLAM2 | 接收外部 SLAM2 辅助数据(局部坐标系位置、速度、欧拉角;含义与 SLAM1 类似,三类可单独输入,不用的置 0) | |
| Optical Flow | 接收外部光流计数据(增量位置与速度),用于光流辅助融合 | |
| External DVL | 接收外部 DVL 数据 | |
| FDI·Dronecan | 按 DroneCAN 协议输出导航相关数据,用于无人机等 DroneCAN 总线设备对接 |
表 端口协议类型说明(与 FDILink 指令配置表2 一致)
# 波特率修改
出厂默认波特率一般是 921600 bps。电脑端所选波特率须与模组主串口(一般为 COM1)一致,上位机才能连上模组。
# 上位机配置
- 用出厂默认波特率连接上位机,进入 Config 界面。
- 在 COMM 里找到目标 COM 口(如 COM1)的 Baud,改成目标波特率,例如
115200。 - 点击右下角 Save to FDI,在弹窗里选择 Save to Permanent Memory,把配置写入模组。注意:保存后,当前这一次连接仍按原来的波特率通信。
- 点击上位机左下角 Restart,重启模组。
- 关闭上位机软件,再重新打开。
- 在连接设置里确认串口号,把 Baud Rate 改成刚才设置的新波特率,点击 Connect。连接成功后,数据正常刷新,即说明修改完成。
# 串口指令配置
也可使用串口调试助手发送配置指令:
1. 进入配置模式:
   #fconfig\r\n

2. 查询端口 1 波特率:
   #fparam get COMM_BAUD1\r\n

3. 将端口 1 波特率设置为 115200(paramValue = 5):
   #fparam set COMM_BAUD1 5\r\n

4. 保存参数:
   #fsave\r\n

5. 重启设备(需确认):
   #freboot\r\n
   y\r\n
上述命令执行完毕后,模组已按新波特率工作,但当前串口会话仍保持打开时的旧设置。请在串口助手中先点击 关闭,将波特率改为与步骤 3 一致,再点击 打开,即可按新速率正常收发。
paramValue 与波特率对应关系见 FDILink 指令配置 附录表3~表10(DETA10~100 / Epsilon / Sigma)。
# 数据包输出
通过 Config → MSGOUT(或串口指令)可配置经 FDILink 主动输出的数据包类型及频率。产品默认常输出 100 Hz 的 MSG_IMU 与 MSG_AHRS。
需要输出哪些数据包,请先在 Data Packets 中确认包含义与字段,再在 MSGOUT 中开启并设置频率。 下方用对照表列出几个常用包;完整字段以 Data Packets 各页为准。
# 上位机配置
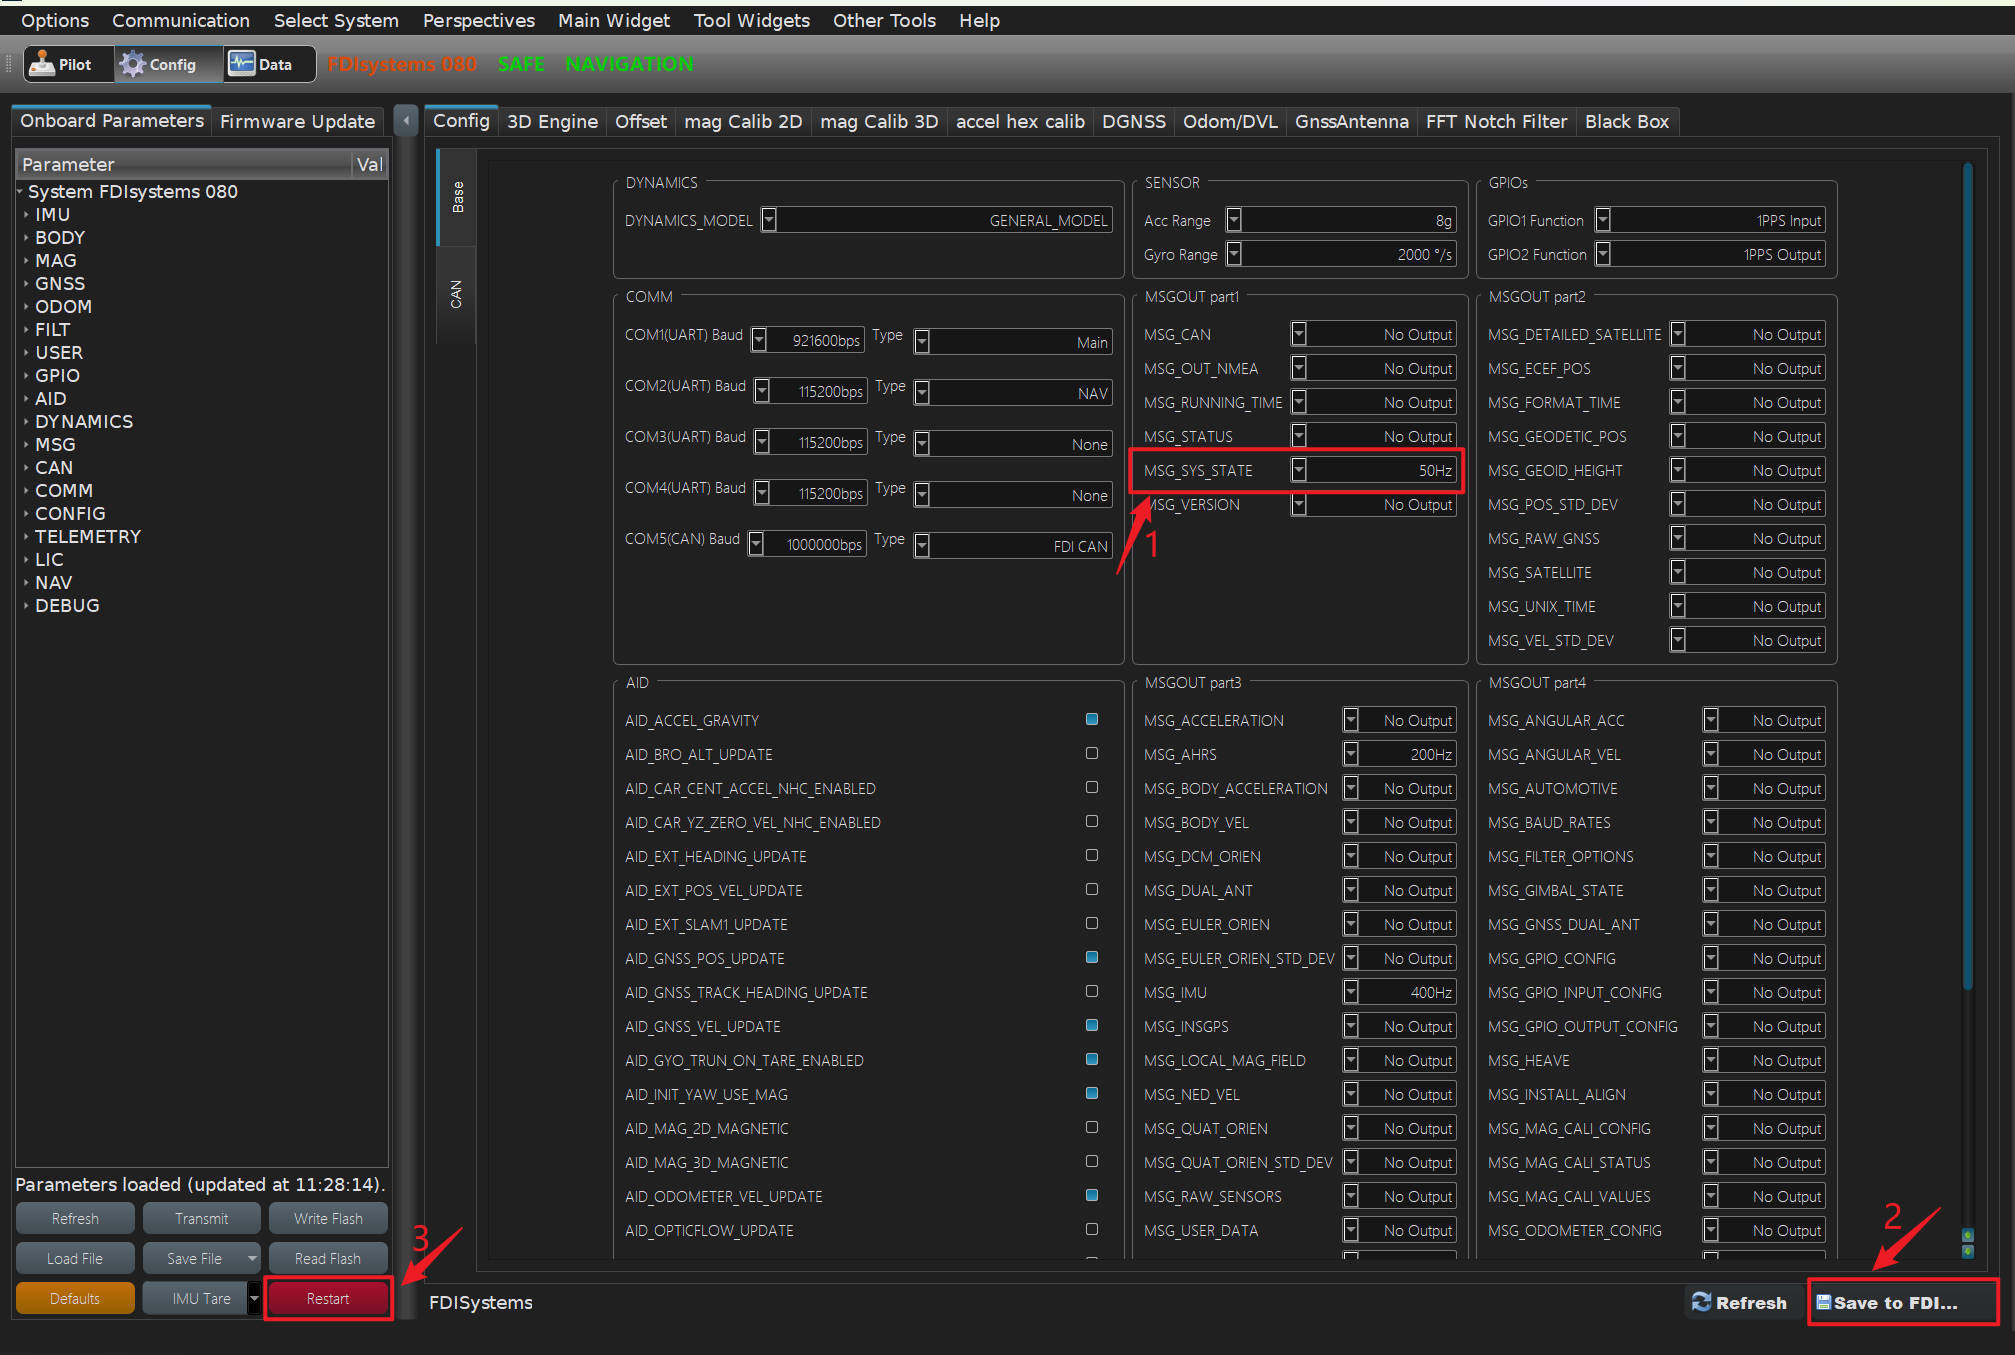
- 连接上位机,进入 Config 界面。
- 在 MSGOUT PART1 / PART2 / PART3 / PART4 中,找到目标数据包(如 MSG_SYS_STATE)。
- 将频率由 No Output(未开启)改为所需输出频率(如
50Hz)。频率与串口paramValue对应关系见 附录表11~表18(按产品系列)。 - 点击右下角 Save to FDI...,选择写入永久存储。
- 点击左下角 Restart(或断电上电),配置生效。
# 常用数据包说明
下表列出几个常用包的含义与主要内容;完整字段定义点击右侧链接。其余包见 Data Packets 一览。
| 数据包 | Packet ID | 主要内容 | 完整定义 |
|---|---|---|---|
MSG_IMU | 0x40 | 机体系 IMU 测量值(出厂标定后):三轴角速度、加速度(含重力)、磁力计、温度、时间戳。 | MSG_IMU |
MSG_AHRS | 0x41 | 卡尔曼滤波航姿:滤波修正角速度,欧拉角(横滚 / 俯仰 / 航向),姿态四元数。 | MSG_AHRS |
MSG_SYS_STATE | 0x50 | 组合导航综合状态:系统 / 滤波器状态、Unix 时间,滤波后的经纬高与北东地速度,姿态角及部分标准差。 | MSG_SYS_STATE |
# 其他数据包
其余状态包、外部写入包的名称、Packet ID 与字段定义,统一见 Data Packets 一览。
# 串口指令配置
以下以设置 MSG_STATUS(Packet ID = 0x53)输出频率为例。
1. 进入配置模式:
   #fconfig\r\n

2. 查询数据包频率:
   #fparam get MSG_STATUS\r\n

3. 设置数据包频率(示例:1 Hz):
   #fparam set MSG_STATUS 1\r\n

4. 保存设置:
   #fsave\r\n

5. 重启设备:
   #freboot\r\n
注:
paramValue与输出频率的对应关系见 FDILink 指令配置 附录表11~表18(按产品系列)。
其他数据包将指令中的 MSG_STATUS 替换为对应参数名即可。