
# 惯导双天线校准说明
本教程适用于 FDISYSTEMS 支持双天线 RTK 的产品,说明如何在 FDIGroundStation 中完成安装误差角与相关参数的校准。
安装误差角(RBV 与双天线航向误差角)可用两种方式得到:
杆臂(惯导–主天线、惯导–后轮中心)须手动测量填写,自动校准不会估计杆臂。填写步骤见 杆臂配置。
# 1. 安装误差角手动补偿
若已通过测量设备获得惯导相对载体的安装误差角及双天线航向误差角,可直接在参数表中补偿。
# RBV(惯导相对载体的安装误差角)
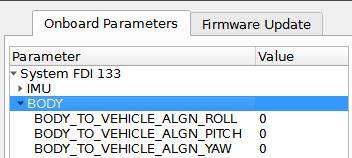
RBV(Rotation Body-to-Vehicle)指惯导本体坐标系(b / Body)相对载体坐标系(v / Vehicle)的安装误差角,对应参数 BODY_TO_VEHICLE_ALGN_ROLL / PITCH / YAW。
理想情况下,惯导 X 轴、双天线连线均与载体 X 轴平行。实际因安装限制,需在上位机中补偿以下安装误差角:
- 横滚安装误差角
BODY_TO_VEHICLE_ALGN_ROLL - 俯仰安装误差角
BODY_TO_VEHICLE_ALGN_PITCH - 航向安装误差角
BODY_TO_VEHICLE_ALGN_YAW
# 航向安装误差角定义
- 若载体 v 系 X 轴顺时针旋转 ∆ψ 后与 b 系 X 轴平行 →
BODY_TO_VEHICLE_ALGN_YAW = ∆ψ - 若载体 v 系 X 轴逆时针旋转 ∆ψ 后与 b 系 X 轴平行 →
BODY_TO_VEHICLE_ALGN_YAW = -∆ψ
# 双天线航向误差角
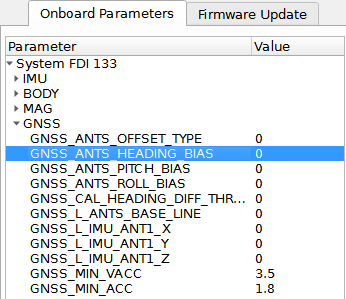
GNSS_ANTS_HEADING_BIAS = 双天线原始航向角 − 载体前进航向角
定义规则与惯导航向误差角相同;参数表位置为 GNSS 栏,单位为度。
# 参数保存
在 Onboard parameters 中修改后,依次点击 Transmit、Write Flash 保存参数。杆臂填写见 杆臂配置。
# 2. 惯导双天线自动校准
若无法用测量设备精确得到第 1 节中的 RBV 与 双天线航向误差角,可使用 GNSSAntenna 自动校准,由模组估计这两组参数(最终结果与第 1 节手动写入的参数相同)。主天线杆臂须手填;车载并使用里程计或 NHC 时,惯导到后轮中心杆臂也须手填(见 杆臂配置)。
以下以车载场景为例。演示见下:
# Step 1:配置 AID 开关
车载场景在 DYNAMICS 中选择 AUTODRIVER_MODEL,并按应用配置 AID。汽车应用可参考:
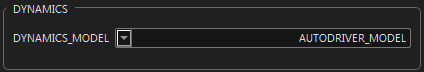
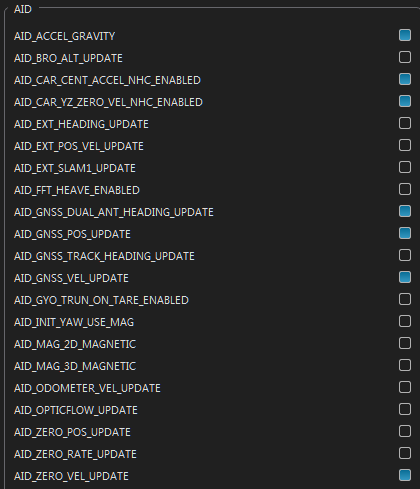
修改后点击 Save to FDI 按钮将数据保存到模组。
# Step 2:使双天线进入固定解
双天线自动校准需要双天线进入固定解(右上角天线状态为 RTK DUAL)。此处以 GNSS 网络差分(Ntrip)为例说明如何使双天线进入固定解:
- 进入 GNSS差分服务 界面,选择 Ntrip 模式。
- 在网络状态为 Net Connected 时,正确填写差分账号等信息。
- 信息填写完毕后,保存并重启模组,等待 RTCM 状态为 Connected。
- 确认右上角天线状态为 RTK DUAL 后,再切换到 GNSS天线 界面。
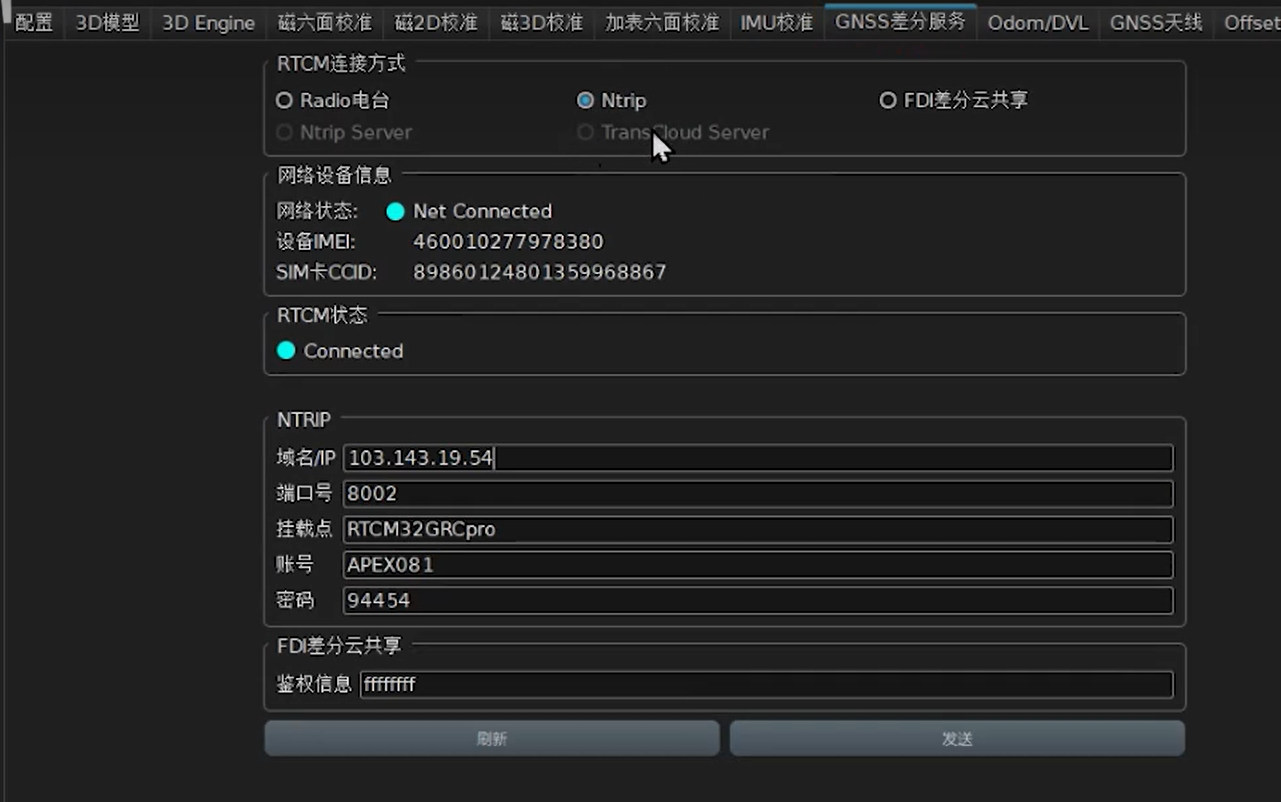
更完整的差分配置见 RTK 差分数据配置。
# Step 3:填写杆臂
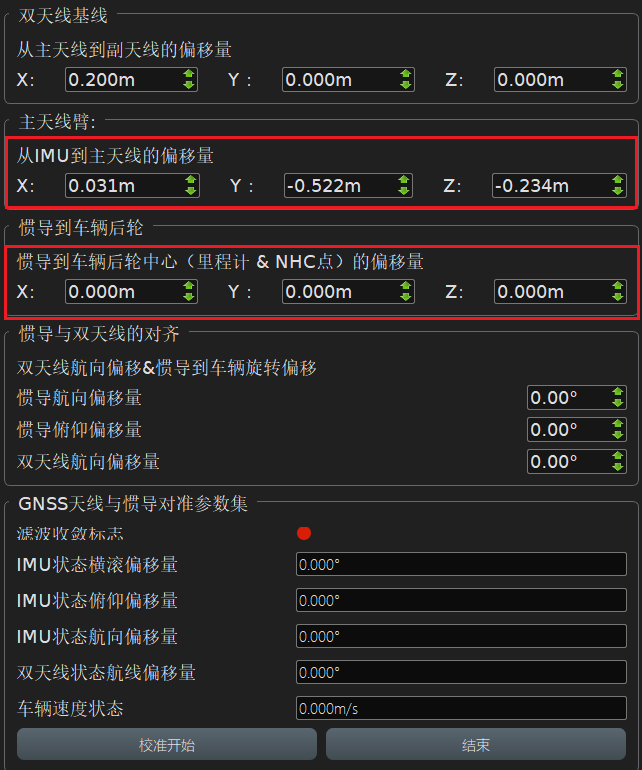
进入 GNSSAntenna 界面后(各栏含义见 GNSSAntenna 界面参数说明)。校准流程为:
- 点击 刷新按钮。
- 填写 主天线臂(IMU 到主天线的偏移量,必填)。
- 车载使用里程计或 NHC 时,需要填写 惯导到车辆后轮中心的偏移量(后轴中点)。
- 惯导与双天线的对齐 中三个角度可填写粗略值作为滤波估计的初值(选填)。例如惯导大致水平、X 轴大致朝车头时可填
0;双天线航向偏移可参考:MB→ROVER 与车头一致 →0°,向右 90° →90°,向左 90° →270°,反向 →180°。
# Step 4:保存并重启
确认参数无误后,依次点击 Save、Write Flash,再 Restart 重启模组。
# Step 5:开始自动校准
- 模组重启后,再次等待双天线进入 RTK DUAL。
- 在 GNSSAntenna 界面点击 校准开始,开启 RBV 与双天线安装误差角的自动校准。
- 启动车辆,沿「口」字形或「日」字形道路行驶,速度不低于 20 km/h(含直线与 90° 弯道;不推荐掉头)。
# Step 6:滤波收敛与参数估计
行驶过程中,模组会估计 GNSS/INS 组合导航滤波是否收敛:
- 未收敛时,滤波收敛标志 为红色;
- 收敛后变为蓝色。
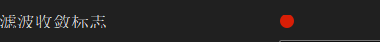
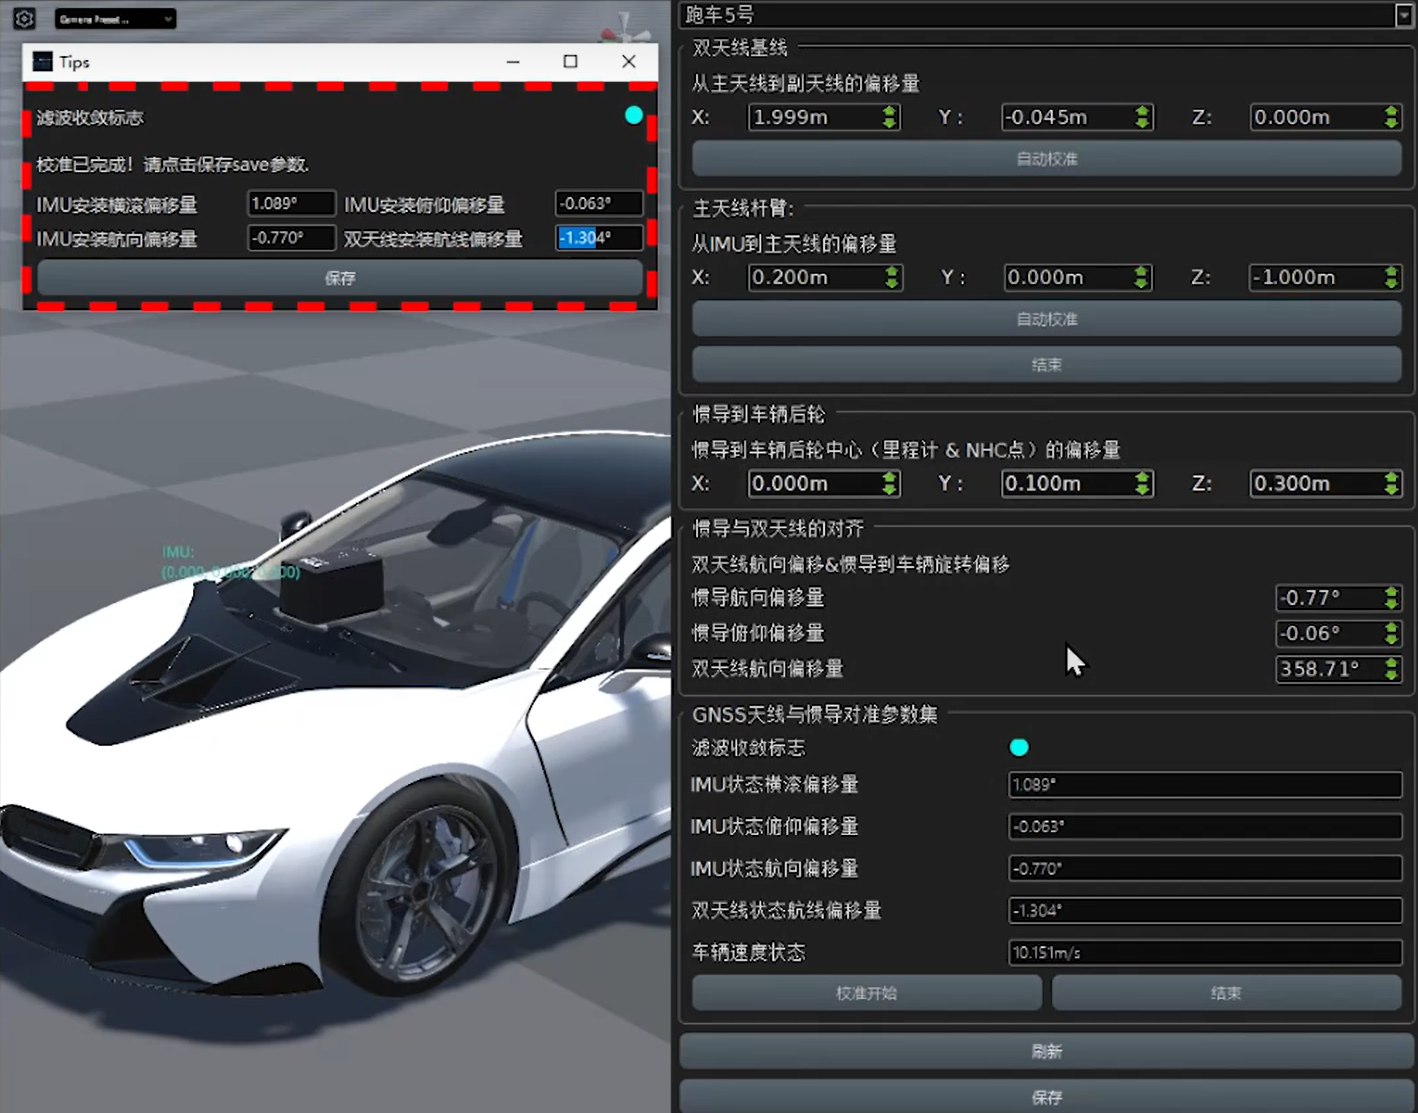
滤波收敛后,GNSS 天线与惯导对准参数集 中开始实时更新待估计状态(横滚 / 俯仰 / 航向偏移、双天线航向偏移、车速等)。此阶段请继续按「口」/「日」字行驶,直线段尽量保持笔直。
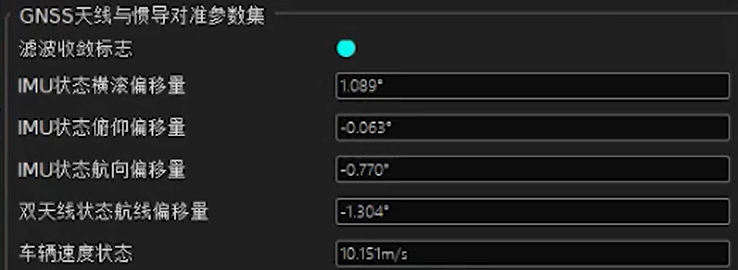
当模组累计足够的直线运动数据后,结果写入上方「惯导与双天线的对齐」相关数据框,上位机打印 RBV and Dual ANTS Calibration Finished 等字样,并自动退出校准(打印 Disarmed)。
# Step 7:保存结果并检查
- 点击 保存,然后重启模组。
- 检查参数是否已正常写入。
- 至此,车载双天线组合导航自动校准完成。
# GNSSAntenna 界面参数说明
以下为 GNSSAntenna 界面各栏的补充说明。
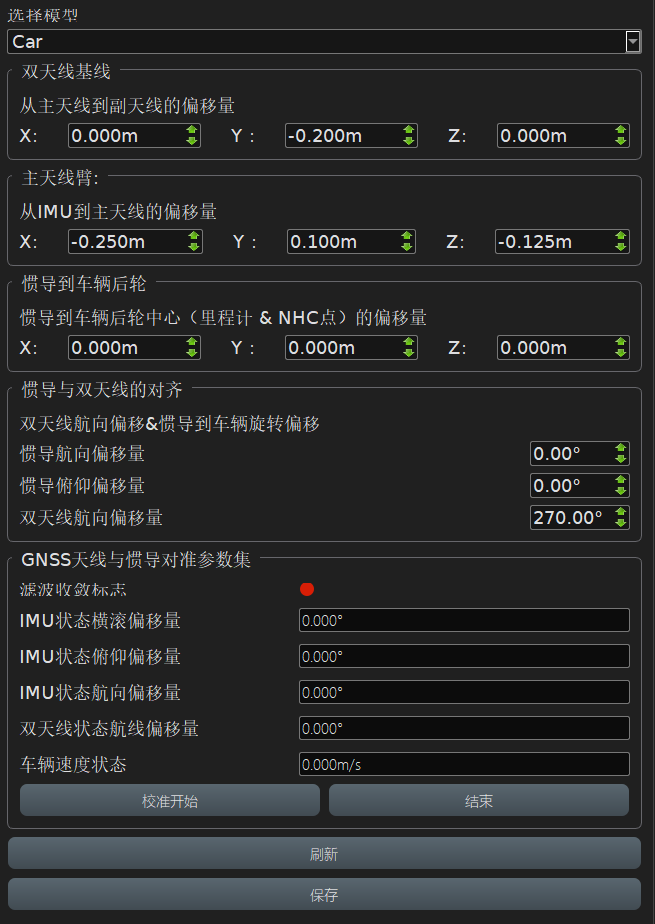
各栏含义与填写要求:
| 参数 | 是否必填 | 说明 |
|---|---|---|
| 从主天线到副天线的偏移量 | 否 | 双天线基线相对主天线的偏移,非自动校准必填项 |
| 主天线臂(IMU 到主天线) | 是 | 在惯导坐标系下测量;天线在模组上方时 Z 一般为负 |
| 惯导到车辆后轮中心的偏移量 | 车载且使用里程计或 NHC 时 是 | 量到后轴中点(里程计 & NHC 点),非单独某一侧后轮 |
| 惯导与双天线的对齐(惯导航向 / 俯仰偏移、双天线航向偏移) | 可选初值 | 可填粗略初值;校准完成后最终结果也会落在此处 |
| GNSS 天线与惯导对准参数集 | 否(只读) | 滤波收敛后实时估计的数值,非用户填写 |
# 3. 校准总结与建议
- 尽量使惯导 X 轴、双天线连线与载体前进方向一致。
- 杆臂须手动精确测量;自动校准不估计杆臂。
- 已知安装角时可按第 1 节手填;未知时用第 2 节自动校准,二者对应同一组 RBV / 双天线航向误差角参数。
- 车载使用里程计或 NHC 时,须填写惯导到后轴中点的杆臂。
- 自动校准过程须保持双天线固定解,并按规定路形与车速行驶。
# 校准精度影响因素
| 因素 | 影响结果 |
|---|---|
| 惯导–天线杆臂测量精度 | 杆臂越准,RBV 通常越准 |
| 双天线基线长度 | 基线越长(建议 ≥ 1 m),航向误差角通常越准 |
| 行驶状态 | 速度 > 20 km/h、路面平整、直线笔直 → 精度更高 |
| 设备固定 | 模组与天线须可靠固定,远离振动源 |
| 环境要求 | 天空开阔,双天线保持固定解 |