
# AID 开关说明
在 Config 面板的 AID 区可配置 SPKF 所用的融合开关,各开关说明如下。
| 开关类型 | 说明 |
|---|---|
| AID_ACCEL_GRAVITY | 加速度计重力辅助融合开关 |
| AID_BRO_ALT_UPDATE | 气压计高度辅助融合开关 |
| AID_CAR_CENT_ACCEL_NHC_ENABLED | 汽车向心加速度补偿开关 |
| AID_CAR_YZ_ZERO_VEL_NHC_ENABLED | 汽车零速更新开关 |
| AID_EXT_HEADING_UPDATE | 外部航向输入开关 |
| AID_EXT_POS_VEL_UPDATE | 外部速度位置输入开关 |
| AID_EXT_SLAM1_UPDATE | 外部 SLAM PVA 输入开关 |
| AID_GNSS_DUAL_ANT_HEADING_UPDATE | GNSS 双天线定向融合开关 |
| AID_GNSS_POS_UPDATE | GNSS 位置融合开关 |
| AID_GNSS_TRACK_HEADING_UPDATE | GNSS 航迹角融合开关 |
| AID_GNSS_VEL_UPDATE | GNSS 速度融合开关 |
| AID_GYO_TURN_ON_TARE_ENABLED | 开机时静态陀螺零偏估计开关 |
| AID_INIT_YAW_USE_MAG | 磁力计初始化航向角开关 |
| AID_MAG_2D_MAGNETIC | 磁力计 2D 融合开关 |
| AID_MAG_3D_MAGNETIC | 磁力计 3D 融合开关 |
| AID_ODOMETER_VEL_UPDATE | 里程计融合开关 |
| AID_OPTICFLOW_UPDATE | 光流计融合开关 |
| AID_ZERO_POS_UPDATE | 零位置更新开关 |
| AID_ZERO_RATE_UPDATE | 零角速度更新开关 |
| AID_ZERO_VEL_UPDATE | 零速度更新开关 |
表:AID 开关说明
# 默认 6 轴融合配置
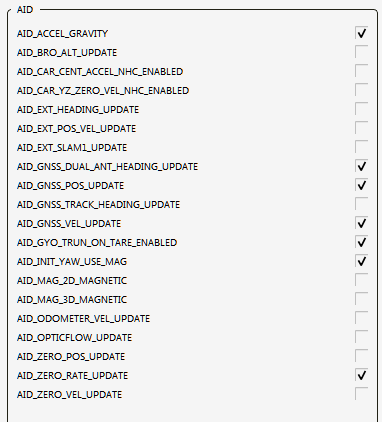
默认 6 轴融合配置示例如下:
典型开启项包括:
- AID_ACCEL_GRAVITY:用加速度计稳定横滚角、俯仰角
- AID_GNSS_POS_UPDATE、AID_GNSS_VEL_UPDATE:外接 GNSS 时做位置、速度融合
- AID_GYO_TURN_ON_TARE_ENABLED:上电时估计一次陀螺静态零偏(需静止启动)
- AID_INIT_YAW_USE_MAG:上电时用磁力计初始化航向
- AID_ZERO_RATE_UPDATE:静止时估计陀螺动态零偏
# 开关说明
# AID_ACCEL_GRAVITY
使用加速度计测得的重力矢量辅助稳定横滚角与俯仰角,即 AHRS 的基本原理。
# AID_BRO_ALT_UPDATE
使用气压高度计信息辅助导航。
# AID_CAR_CENT_ACCEL_NHC_ENABLED
汽车向心加速度非完整性约束(NHC)开关。适用于前轮导向的汽车应用,可利用汽车动力学约束提升性能。使用前须完成 IMU 安装角校准,以及里程计杆臂校准(即使当前未使用里程计)。不满足该载体模型时禁止开启。
# AID_CAR_YZ_ZERO_VEL_NHC_ENABLED
汽车载体坐标系 Y、Z 轴零速非完整性约束开关。同样适用于前轮导向汽车应用,使用前须完成 IMU 安装角与里程计杆臂校准(即使未使用里程计)。不满足该载体模型时禁止开启。
# AID_EXT_HEADING_UPDATE
外部航向辅助开关,可用于其他航向信息源辅助导航或初始对准。
# AID_EXT_POS_VEL_UPDATE
外部位置、速度辅助开关。
# AID_EXT_SLAM1_UPDATE
外部 SLAM1 辅助开关,可融合位置、速度与航姿角信息。
# AID_GNSS_DUAL_ANT_HEADING_UPDATE
允许接入 GNSS 双天线测向结果进行航向融合。
# AID_GNSS_POS_UPDATE
GNSS 位置辅助融合开关。
# AID_GNSS_TRACK_HEADING_UPDATE
GNSS 航迹角辅助融合开关。
# AID_GNSS_VEL_UPDATE
GNSS 速度辅助融合开关。
# AID_GYO_TURN_ON_TARE_ENABLED
上电时自动计算一次陀螺仪静态零偏,模组须静止放置。若使用环境无法保证静止启动,请关闭该开关。
# AID_INIT_YAW_USE_MAG
上电时使用磁力计初始化航向。若希望启动后航向从零开始,请关闭该开关。
在具备卫星双天线或其他准确航向信息源的组合导航中,该功能可加快航向初始化。例如单点定位时,若初始航向误差接近 180°,收敛往往较慢;上电时用磁航向初始化可减小初始误差、加快对准。
注意:使用磁力计前须完成磁力计校准。
# AID_MAG_2D_MAGNETIC
磁力计 2D 实时辅助开关,适用于无法进行磁 3D 校准的场景(如平面运动车辆等)。使用前须完成磁 2D 校准。条件允许时,建议优先使用精度更高的磁 3D 辅助。
# AID_MAG_3D_MAGNETIC
磁力计 3D 实时辅助开关,适用于无人机等场景。使用前须完成磁 3D 校准。
# AID_ODOMETER_VEL_UPDATE
里程计速度辅助开关。使用前须校准里程计,并完成杆臂与刻度因子估计。
# AID_OPTICFLOW_UPDATE
光流传感器辅助开关,提供增量位置与速度信息。
# AID_ZERO_POS_UPDATE
模组判定长时间静止时,停止位置更新,使位置保持不变。
# AID_ZERO_RATE_UPDATE
模组判定静止时估计陀螺仪动态零偏。请设置合理阈值;阈值不当可能导致零偏估计错误。例如模组旋转角速度低于约 0.5°/s 时,也可能被误判为静止。
# AID_ZERO_VEL_UPDATE
模组判定静止时,将 NED 速度拉至零,用于抑制导航误差。
# 9 轴融合与绝对航向
# 磁力计融合(9 轴)
下图为 9 轴融合配置示例。相对 6 轴配置,增加了 AID_MAG_3D_MAGNETIC 磁力计融合开关(也可开启 AID_MAG_2D_MAGNETIC,二者任选其一;算法不同,但均用磁力计做航向融合)。开启前须完成磁力计软磁、硬磁校准,详见 磁力计校准说明。
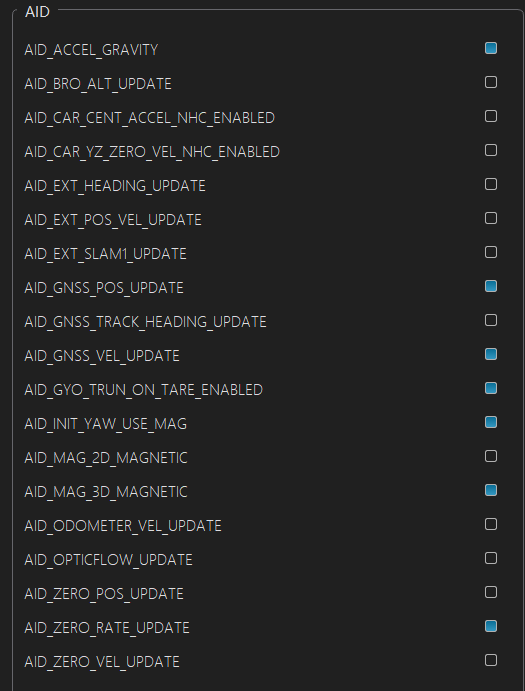
若使用环境磁干扰较大,开启 AID_MAG_3D_MAGNETIC 可能导致航向估计错误。可在 Data 界面 IMU 数据表中查看 IMU.MAG Magnitude:磁场稳定时,该值通常接近当地磁场强度(约 0.5 高斯)。
# 不使用磁力计获取绝对航向
在已接入 GNSS(内置或外接)时,也可不依赖磁力计获得绝对航向,常见有三种方式:
GNSS 组合导航
AID 配置与 6 轴融合相同:上电可用磁力计初始化航向,再通过 GNSS 速度、位置融合修正航向。当载体频繁且明显加速(如转弯)时,输出航向会逐步收敛到真实航向。GNSS 航迹角融合
开启 AID_GNSS_TRACK_HEADING_UPDATE,用 GNSS 航迹角融合。通常需具备一定速度(大于约 2 m/s)才能得到可用航向估计;速度越快,航向精度越高。同时要求载体前进时无明显侧滑。例如飞机受侧风漂移时,用 GNSS 航迹角可能得到错误航向。GNSS 双天线航向融合
具备双天线测向能力的型号(如内置双天线的 DETA100 / EPSILON / Sigma 等,或可外接双天线 GNSS 的 N 系列等)可开启 AID_GNSS_DUAL_ANT_HEADING_UPDATE。通过两根 GNSS 天线测向,即使静止也可得到有效真航向。一般基线越长,航向精度越高;同时双天线测向相对单天线定位,对 GNSS 接收条件要求更高,宜在天空开阔环境下使用。具体以产品规格与上位机实际显示的 AID 选项为准。
← 手动设置初始姿态与原点 外部辅助数据融合 →