
# 杆臂配置
模组与 GNSS 主天线(或里程计安装点)不重合时,须在 FDIGroundStation 中填写杆臂,否则转弯、角运动时位置 / 速度修正误差会明显增大。本节说明如何在上位机中写入杆臂参数。
# GNSS 杆臂(惯导–主天线)
FDISYSTEMS 模组用主天线(MB)的位置与速度观测量修正惯导。由于惯导测量中心与天线相位中心通常不重合,须把两者之间的三维偏移告诉滤波器,该偏移即 GNSS 杆臂。
直观理解:以上位机中惯导为坐标原点 (0, 0, 0),主天线相位中心相对该原点的 X / Y / Z(单位:m) 就是 GNSS 杆臂。坐标系约定为模组坐标系(b 系):X 前、Y 右、Z 下;天线装在模组上方时,Z 一般为负。
下视频中,IMU: (0, 0, 0) 为惯导原点,主天线相对该点的 X / Y / Z 即 GNSS 杆臂,与右侧 Primary Antenna Imu Arm(Offset from IMU to primary antenna)一致。在 3D 视图中拖动天线位置时,右侧数值会同步更新。
3D 视图中拖动天线,杆臂 X/Y/Z 同步更新
配置步骤:
- 在 Onboard parameters 的 GNSS 栏中填写主天线杆臂:
GNSS_L_IMU_ANT1_X/Y/Z(单位:m;模组坐标系 X 前、Y 右、Z 下)。也可在校准相关界面的 Primary Antenna Imu Arm 中填写,二者对应同一组参数。 - 数值须在惯导模组坐标系下实测或从图纸量取,方向与符号须与约定一致。
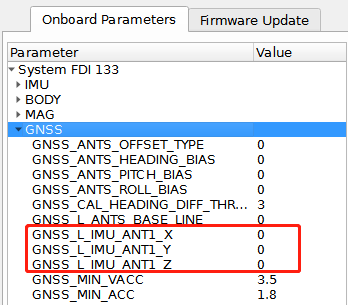
惯导–天线杆臂(参数表 GNSS 栏,单位:m)
# 惯导–里程计杆臂
使用里程计融合时,须填写 IMU 到里程计 的三维杆臂,否则转弯、角运动时修正误差会增大。参数在 Onboard parameters 的 ODOM 栏:
| 参数名 | 含义 | 单位 |
|---|---|---|
ODOM_L_IMU_ODOM_X | IMU 到里程计杆臂 X | m |
ODOM_L_IMU_ODOM_Y | IMU 到里程计杆臂 Y | m |
ODOM_L_IMU_ODOM_Z | IMU 到里程计杆臂 Z | m |
坐标系为模组坐标系:X 前、Y 右、Z 下。
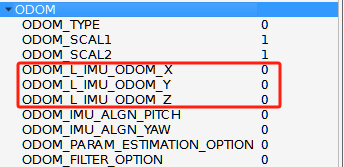
惯导–里程计杆臂(参数表 ODOM 栏,单位:m)
里程计自身安装角 / 刻度 / 杆臂的运动标定见 里程计校准。
# 保存参数
修改后依次点击 Transmit、Write Flash 保存。
← 模组安装角配置 手动设置初始姿态与原点 →