
# 里程计校准
FDISYSTEMS 产品支持外接里程计参与组合导航,并提供里程计刻度因子校准,以及惯导相对载体的安装误差角校准。
# 里程计输入格式说明
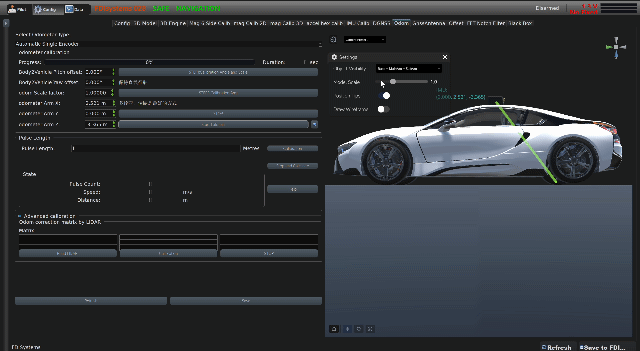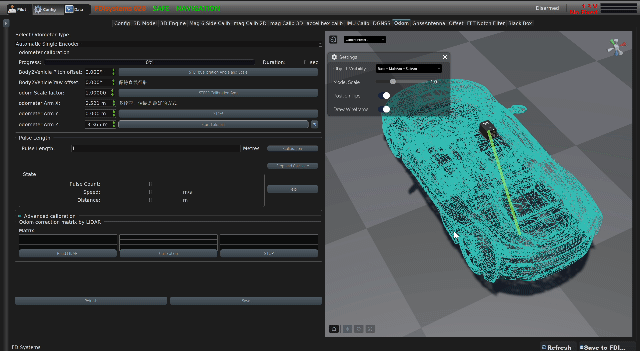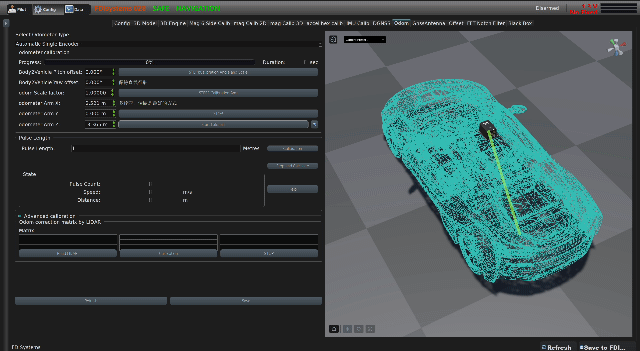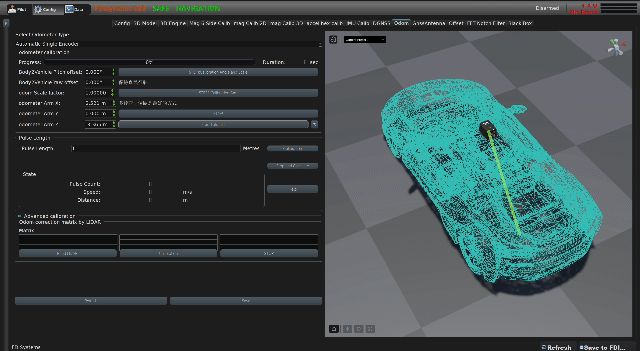
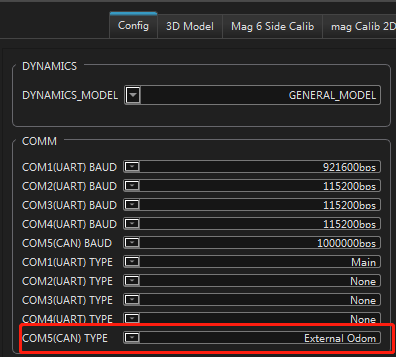
可通过串口或 CAN 总线输入里程计数据。在上位机中将对应 COMM 口配置为 External Odom 即可。配置界面如下图所示(CAN 总线输入方式);配置后须保存并重启生效:
输入格式须符合 FDILink 协议,帧结构见 数据帧组成;完整字段定义见 MSG_EXT_ODOM。载荷定义如下:
| Offset | Size | Format | Field | Unit | Description |
|---|---|---|---|---|---|
| 0 | 1 | uint8_t | TYPE | 里程计输入类型:4 为单轮速度,2 为双轮速度 | |
| 1 | 4 | uint32_t | Microseconds | us | 输入数据时间戳 |
| 5 | 16 | float32_t | Wheel_rate[4] | m/s | TYPE=4 时只需给 Wheel_rate[0] 赋值;TYPE=2 时需给 Wheel_rate[0]、Wheel_rate[1] 赋值 |
表:External Odom(0x90)载荷
# 一帧示例
下面给出一帧里程计输入数据示例:
FC 90 15 C6 4F 78 5F 02 92 02 31 03 5D C2 17 41 5A C0 19 41 00 00 00 00 00 00 00 00 FD
其中:
- 红色 02:
TYPE,十进制为 2,表示需输入两个轮速。 - 绿色 92 02 31 03:时间戳,十进制约为 53543570 us。
- 紫色 5D C2 17 41:
Wheel_rate[0],约 9.48 m/s。 - 蓝色 5A C0 19 41:
Wheel_rate[1],约 9.61 m/s。
# 刻度因子校准
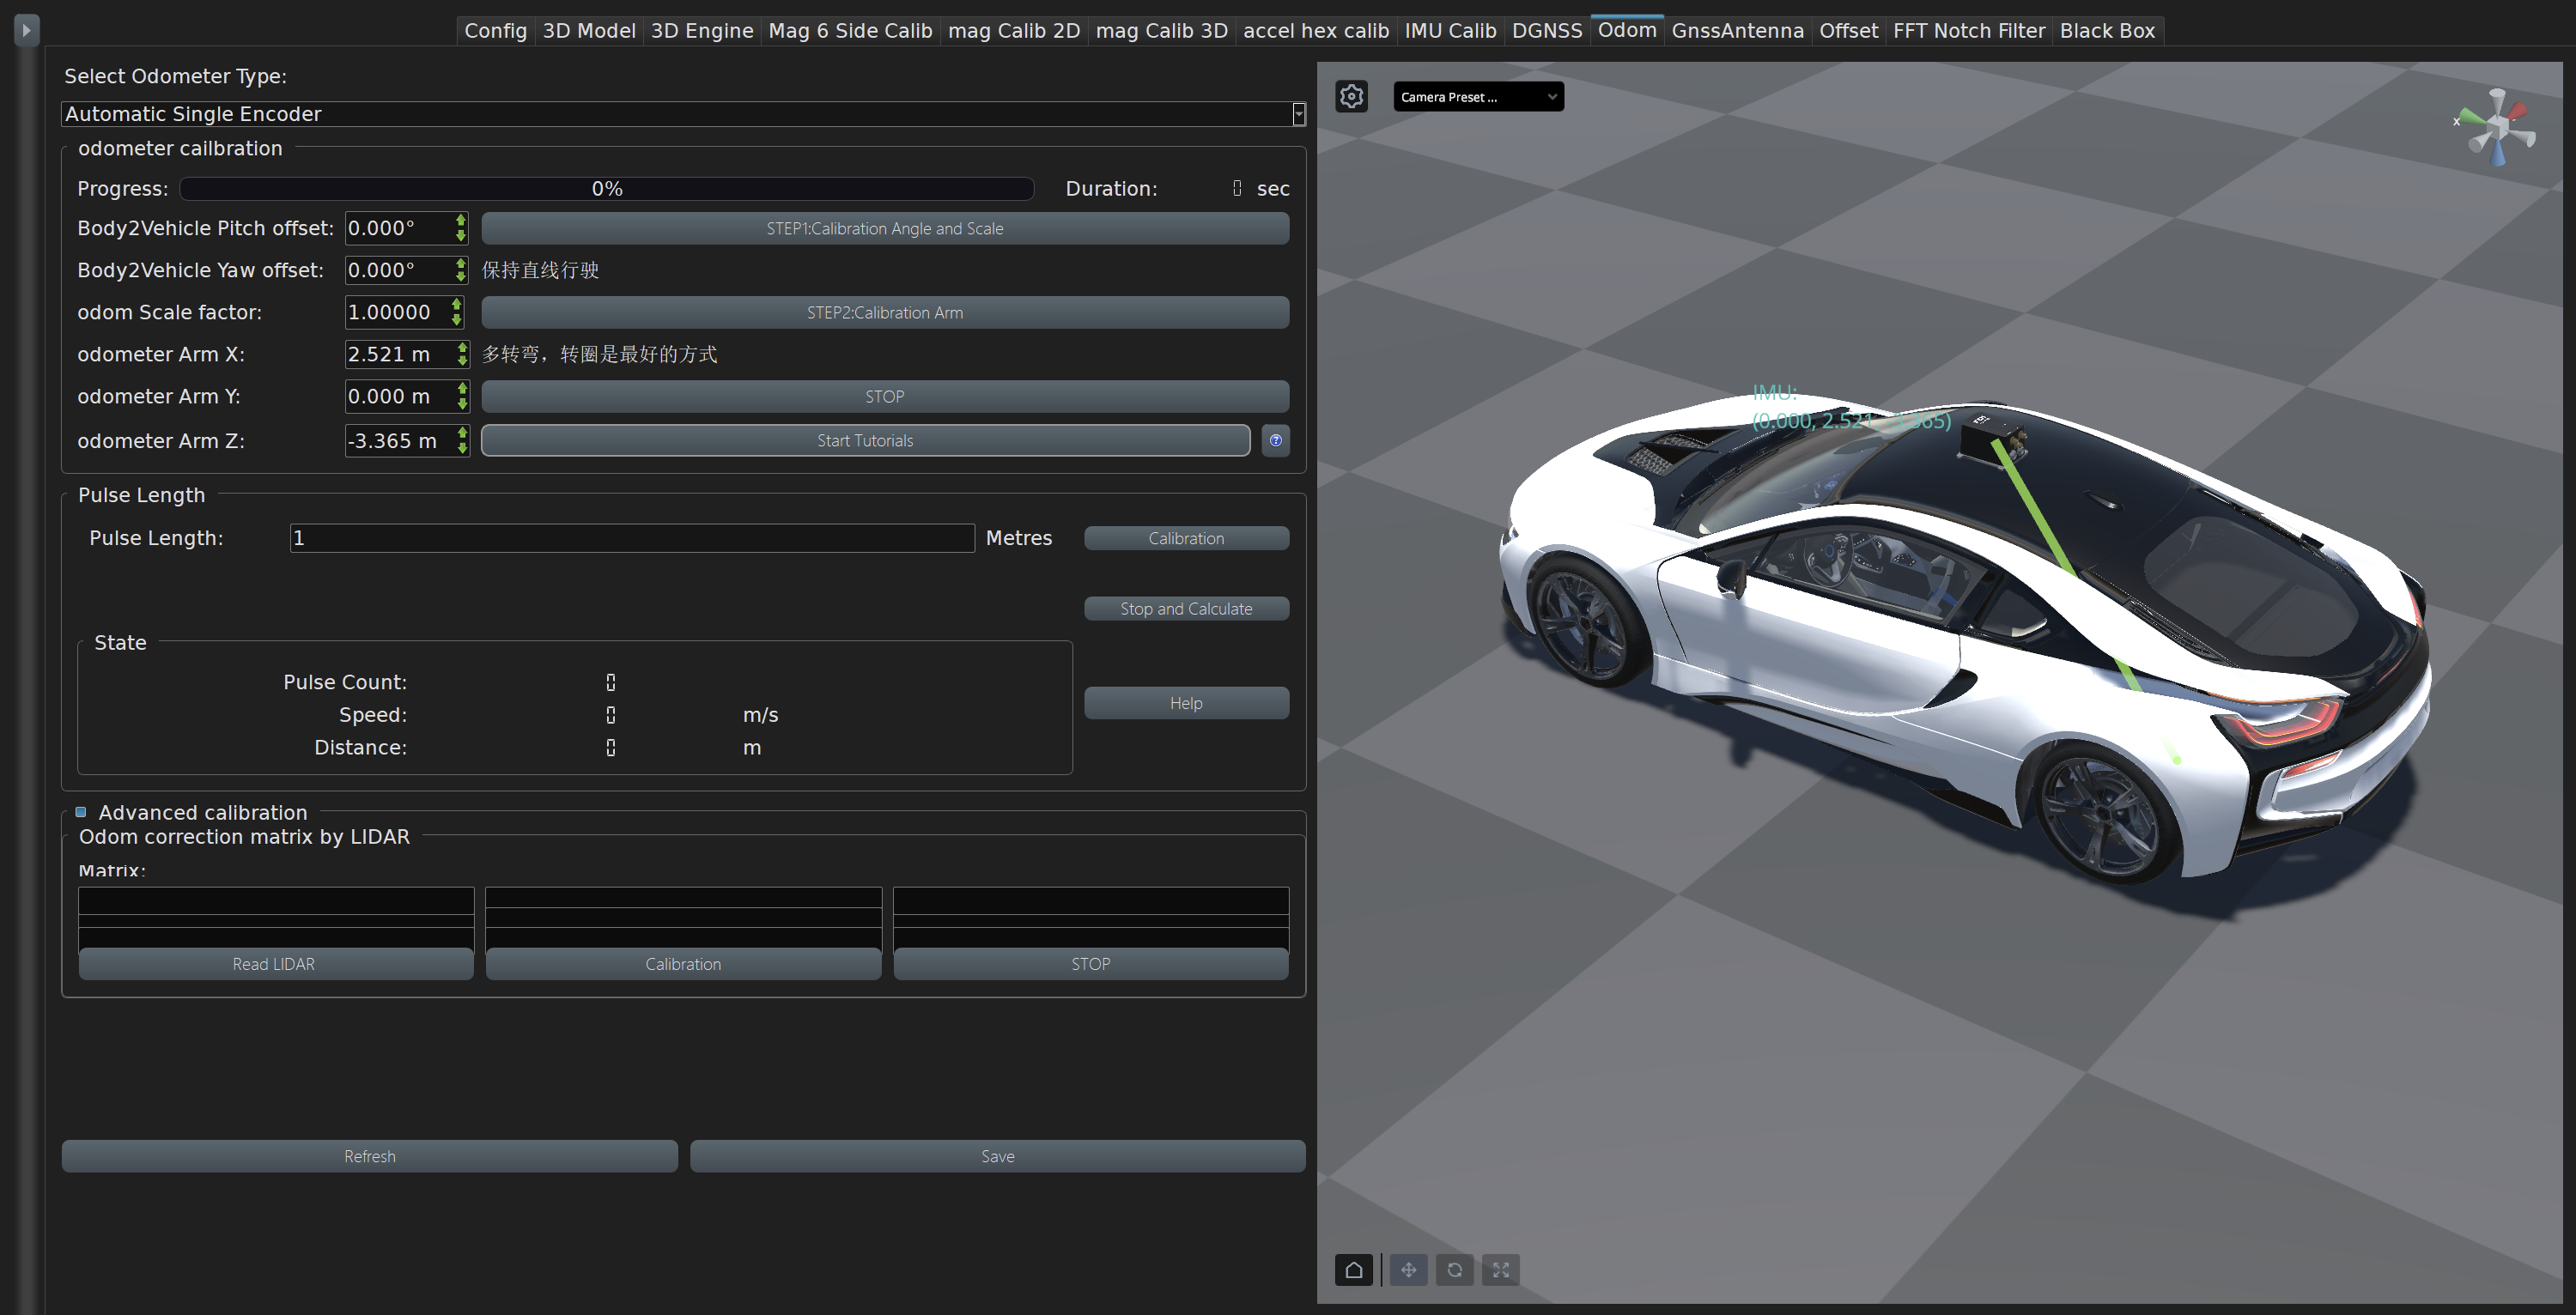
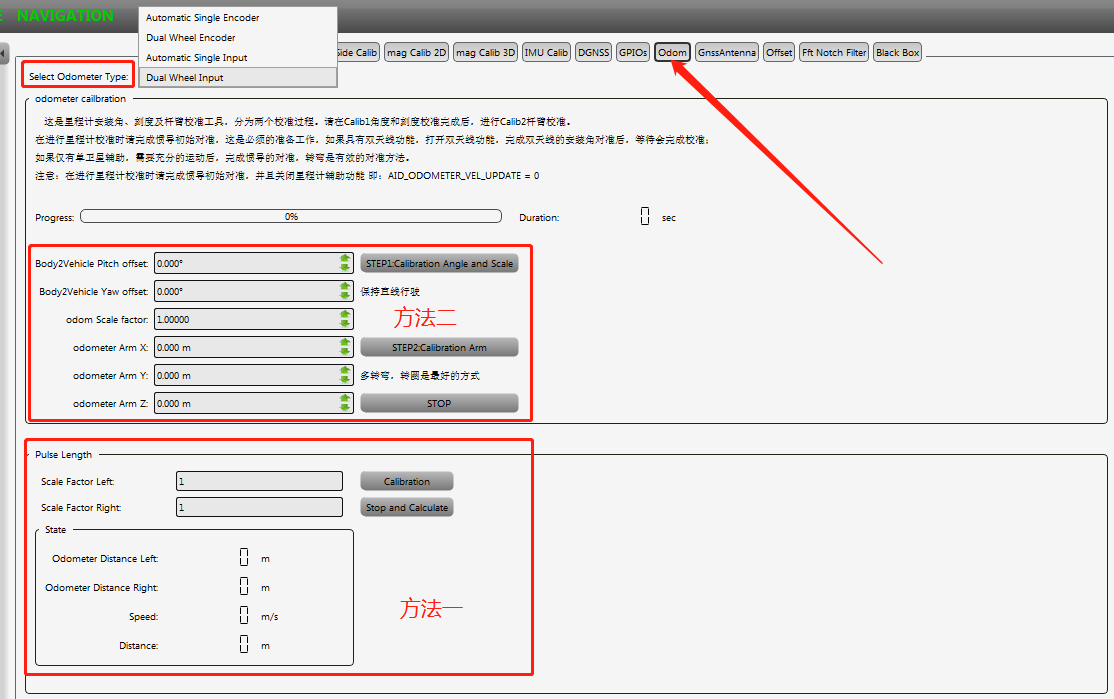
FDISYSTEMS 提供两种里程计刻度因子校准方法,位于 Config 主界面的 Odom 页,如下图所示:
# Select Odommeter type
表示接入的里程计数据类型,分为脉冲式输入与转速(速度)输入。脉冲信号经 GPIO 输入,转速(速度)经 CAN 输入。
# 里程计刻度因子
指载体实际运动速度(距离)与里程计输出速度(距离)的比值。理想情况下为 1;受轮胎充气、磨损、路面打滑等因素影响,实际往往不为 1。校准刻度因子可提高定位精度,通常需借助其他测速(测距)传感器。下文方法一、方法二均以 GPS 数据辅助计算。
# 方法一:简易校准工具
以 GPS 辅助校准里程计刻度因子;GPS 定位精度越高,结果通常越准。原理是将一段路程上里程计累计距离与 GPS 累计距离相比,得到刻度因子,因此校准过程中载体须直线行驶。
# A. 开始
在 GPS 定位有效、里程计输入正常的前提下,点击 Calibration。下方 state 状态栏将实时显示:
- Odometer Distance Left:左轮里程计累计位移
- Odometer Distance Right:右轮里程计累计位移
- Speed:GPS 获得的载体实时速度
- Distance:由 GPS 计算的累计位移
# B. 刻度因子估计
当 Distance 显示的位移足够(建议 20 m 以上)时,点击 Stop and Calculate。此时 Scale Factor Left、Scale Factor Right 右侧框中将显示计算得到的刻度因子,如下图所示:
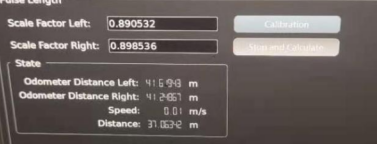
两个参数会自动写入模组 Flash。若不满意,可重复 A → B 重新校准。
# 方法二:精准校准工具
同样以 GPS 辅助校准;精度越高,估计结果通常越好。该方法在模组内单独运行滤波,对包含里程计刻度因子在内的若干状态做实时估计。待估状态说明如下:
- Body2Vehicle Pitch offset:惯导模组坐标系到载体坐标系的安装俯仰角
- Body2Vehicle YAW offset:惯导模组坐标系到载体坐标系的安装偏航角
- Odom Scale Factor:里程计刻度因子
- Odometer Arm X / Y / Z:惯导模组坐标系中到里程计中心的 X / Y / Z 位置,即 IMU 到 ODOM 的杆臂
共 6 组状态,同时估计时不可观,因此滤波将估计分为两段,步骤如下。
# A. 校准开始
校准前关闭滤波开关 AID_ODOMETER_VEL_UPDATE。在 GPS 定位有效的环境下,使载体充分运动,先完成 GNSS/INS 组合导航,即完成惯导初始对准。开关说明见 AID 开关说明。
# B. 刻度因子估计(走直线)
点击 STEP1,对安装角与里程计刻度因子做实时估计。要求载体直线运动;观察三个状态的实时数据,待数值稳定后点击 STEP2,结束该段估计并进入下一步。相关参数会自动写入 Flash。
# C. 杆臂估计(充分运动)
点击 STEP2 后进入杆臂估计。此时 B 中得到的安装角与刻度因子不再变化。要求载体充分运动(如频繁加减速与转弯);观察三个杆臂状态,待数值稳定后点击 STOP 结束估计,参数自动写入 Flash。
# D. 完成保存并开启
校准完成后,在 Config 面板打开 AID_ODOMETER_VEL_UPDATE,保存并重新上电,里程计 / 惯导组合导航即生效。保存步骤见 参数配置与保存。
# 注意事项
安装角与里程计刻度因子是里程计 / 惯导组合导航的关键标定项。这三个状态在 B 步骤中可观性较强、收敛较快;杆臂可观性较差,可能无法收敛,但对组合导航影响相对较小。若 C 步骤中杆臂无法收敛,可将杆臂手动设为 0。
若惯导模组水平安装于载体上,且 X 轴与车头方向基本平行,方法一或方法二均可;否则必须估计惯导与载体间的安装角,此时应使用方法二。
若模组在载体上的安装位置固定,一般校准一次即可。使用一段时间后,因轮胎磨损、换胎或充气等,建议重新做一次里程计校准。