
# 模组安装角配置
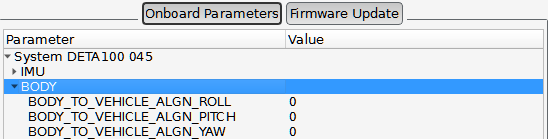
部分场景下,模组无法按指定方式安装,导致模组坐标系与所需坐标系方向不一致。此时可在 Onboard Parameters 的 BODY 参数表中配置 ROLL、PITCH、YAW 进行坐标系转换(如下图)。旋转顺序为 ROLL → PITCH → YAW(横滚 → 俯仰 → 偏航),旋转角相对北东地(NED)定义;旋转方向以 NED 为基准,按右手定则将模组坐标系转到用户坐标系。说明如下:
FDISYSTEMS 系列产品默认坐标系与外壳标注一致:X 轴朝前、Y 轴朝右、Z 轴朝下。以车载安装为例,最常见方式是模组水平安装,X 轴与车辆前进方向一致,Y 轴水平向右,Z 轴垂直载体向下。
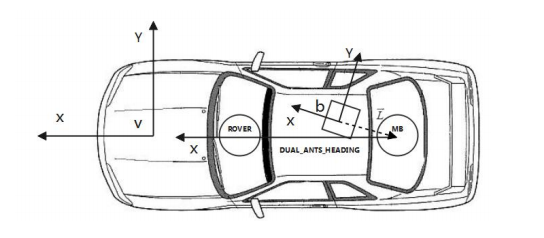
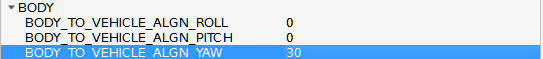
以上图为例:设载体坐标系(V 系)与模组坐标系(b 系)夹角为 30°,且载体坐标系在 NED 下绕 Z 轴正方向旋转 30° 后与模组坐标系重合,即偏航角为 30°。此时将 BODY_TO_VEHICLE_ALGN_YAW 设为 30°,保存并重启即可,如下图所示。
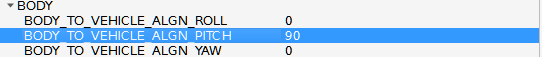
再如另一场景:模组相对车载垂直安装,即模组 X 轴朝上(天向)、Y 轴朝右、Z 轴朝前并与车辆前进方向一致。此时车载坐标系在全球坐标系下绕 Y 轴正方向旋转 90° 后与模组坐标系重合,即俯仰角为 90°。将 BODY_TO_VEHICLE_ALGN_PITCH 设为 90°,保存并重启即可,如下图所示:
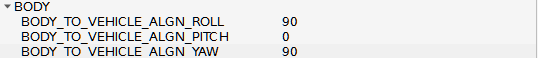
再如另一场景:模组相对车载垂直安装,X 轴朝右(与车载 Y 轴平行)、Y 轴朝下指向地心、Z 轴朝前并与车辆前进方向一致。因旋转顺序为横滚 → 俯仰 → 偏航,车载坐标系需在全球坐标系下先绕 X 轴正方向旋转 90°,再绕 Z 轴正方向旋转 90°,方可与模组坐标系重合,即横滚角、偏航角均为 90°。将 BODY_TO_VEHICLE_ALGN_ROLL 与 BODY_TO_VEHICLE_ALGN_YAW 均设为 90°,保存并重启即可,如下图所示:
需要说明的是:虽可通过旋转将模组默认的 NED 坐标系转到 ENU,但欧拉角仍按 NED 定义。原因在于 NED 的旋转顺序为 ZYX,ENU 为 ZXY,二者对欧拉角的定义不同;上述坐标系转换功能并不会改变 NED 下的欧拉角定义规则。
← 重启、调平与参数导入导出 杆臂配置 →