
# 手动设置初始姿态与原点
在部分应用场景中,若可通过其他方式获得当前模组的准确姿态、速度或位置,可将其作为已知量输入模组,使模组上电后按给定数据进行初始化。相关配置位于 Onboard Parameters 的 USER 参数表中;参数默认为 0,表示用户自定义功能不生效。
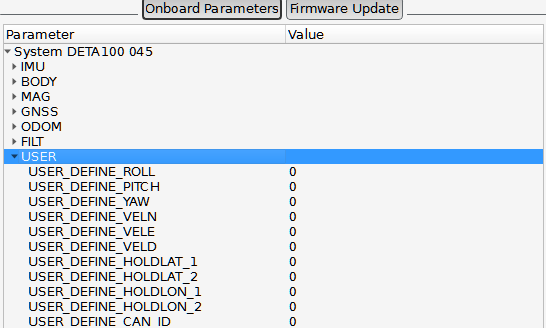
应用示例如下:
# 姿态传递对准
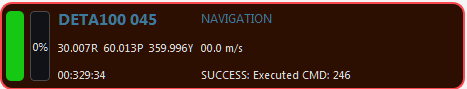
- 若模组安装在振动较大的环境中,无法由内部加速度计估计出良好的横滚、俯仰初值,而平台初始横滚角、俯仰角已知(例如分别为 30°、60°),可将该值写入
USER_DEFINE_ROLL、USER_DEFINE_PITCH,同时关闭 AID 界面中的加速度计量测更新开关AID_ACCEL_GRAVITY,保存并重启后生效,如下图所示:

重启后上位机显示的姿态角如下图,可见俯仰角与横滚角已按设定值初始化:
# 航向传递对准
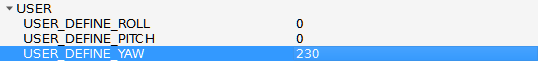
- 若模组安装在室内等磁干扰较强的环境中,无法由磁力计获得准确航向,而初始方位已知(例如 230°),可将该值写入
USER_DEFINE_YAW,同时关闭 AID 界面中的磁 2D、磁 3D 量测更新开关,保存并重启后生效,如下图所示:
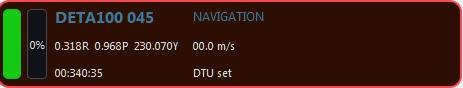
重启后上位机显示的姿态角如下图,可见航向角已按设定值初始化:
# 位置传递对准
- NED 为导航坐标系,使用前需定义原点。默认情况下,原点由模组根据 GNSS 是否生效自动标定;也支持人工输入,即在上位机 USER 界面写入。以合肥某位置为例:经度 117.12345678°、纬度 31.87654321°,将该位置设为 NED 坐标系原点。注意小数部分须保留到小数点后 8 位,不足补 0;8 位小数可将定位精度保证到毫米量级。
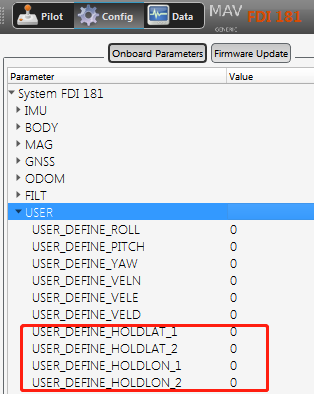
如上图,在 Config界面 Onboard Parameters 的 USER 类参数(红框处)输入指定经纬度:
- USER_DEFINE_HOLDLAT_1:纬度整数部分,即
31 - USER_DEFINE_HOLDLAT_2:纬度小数点后 8 位,即
87654321 - USER_DEFINE_HOLDLON_1:经度整数部分,即
117 - USER_DEFINE_HOLDLON_2:经度小数点后 8 位,即
12345678
然后依次点击 Transmit、Write Flash 保存参数,再点击 Restart 重启。此后每次上电,写入的参数均生效。若需恢复自动标定原点,将上述 4 个参数置零即可。