# 垂直参考单元(VRU/MRU)
# 原理
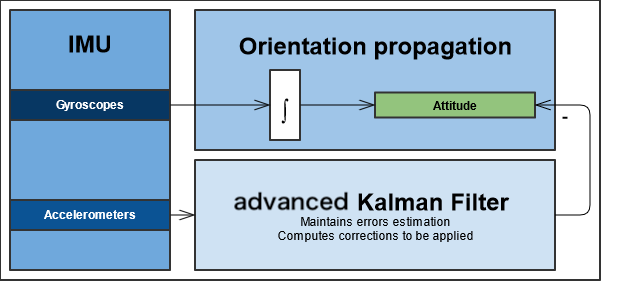
垂直参考单元(VRU)由惯性测量单元(IMU)与滤波器组成,用于输出横滚与俯仰。它利用垂直参考(重力)稳定 IMU:将陀螺仪数据与加速度计测得的重力信息在卡尔曼滤波器中融合,从而得到横滚角与俯仰角。
在中低动态机动过程中,VRU 借助陀螺仪可提供较准确的横滚与俯仰,并且配置与使用都较为简便。但由于无法将加速度与重力(垂直)参考区分开,在高动态环境中运动测量精度可能下降。
为此,FDISYSTEMS 开发了独特的自适应矢量跟踪算法,可在动态环境中实时估计线性加速度大小,并自适应地修正重力参考矢量。
运动参考单元(MRU)是一种面向船舶应用的 VRU:除横滚与俯仰外,还可提供船舶运动量测,包括升沉(Heave)、浪涌(Surge)与横荡(Sway)。