# FDI SPKF 运行模式
# FDI SPKF 介绍
得益于现代化的处理架构,FDISYSTEMS 惯性系统可实时运行 SPKF。GPS/GNSS 与惯性传感器的耦合使 GNSS 数据能够校正惯性漂移,同时保持高频导航输出,并具备出色的性能。
所采用的算法并非简单的 EKF 实现,还包含高级误差模型与错误量测检测,以确保在各种条件下尽可能提供最佳导航性能。
模块化设计支持将多种辅助传感器接入 INS。可连接 GNSS、里程计、DVL 及其他辅助传感器,以进一步提高导航性能。
此外,扩展卡尔曼滤波器还能估计部分用户输入参数(例如 GPS 杠杆臂、里程计增益等),以进一步提升精度。
针对不同应用与各类辅助设备,系统提供专门的运动曲线与误差模型,以便选择合适选项并进行调整。
# 基本原则
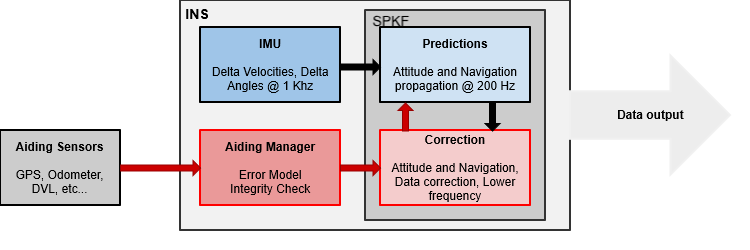
惯性传感器(加速度计和陀螺仪)可提供非常准确的短期运动量测,但积分时间变长时会出现漂移。另一些系统(例如 GNSS 接收机或里程计)提供低频量测,可能受干扰或短期量测误差影响,但在长期尺度上通常表现良好。
卡尔曼滤波器的基本思路是发挥各传感器的优势、规避其劣势。高频预测(也称传播)步骤利用惯性传感器精确量测运动并生成导航数据;当辅助数据(例如 GPS 位置、里程计数据或 DVL 读数)可用时,滤波器用其校正当前状态并抑制漂移。
由于辅助量测频率低于预测步骤,校正后有时会观察到微小跳变。在正常运行条件下,这种跳变应非常小。
协方差矩阵持续维护各估计参数误差的当前状态:无可用量测时,估计误差通常会增大;收到新量测后,误差会减小。该矩阵还用于处理各估计参数之间的“关联”。
除 EKF 外,系统还实现了传感器管理器,用于检查辅助量测并拒绝不良量测。
下图概括了 EKF 如何使用 IMU 与外部传感器:
# 运行模式
卡尔曼滤波器会根据情况切换多种计算模式。
# 未初始化模式
该模式仅在启动阶段出现。在完成首次姿态解算之前,滤波器利用加速度计识别重力的平均方向。此模式假定加速度较低,因此在器件静止或以匀速运动上电时,可获得最佳初始化效果。若 INS 在运动中上电,可能需要数分钟才能达到完全精度。
# 垂直陀螺仪模式
完成横滚角与俯仰角初始化后,EKF 将以垂直陀螺仪(Vertical Gyro)模式运行,此时仅估计横滚与俯仰。该模式利用垂直参考与内部陀螺仪估计姿态,航向角处于自由漂移状态。载体运动可提供运动数据,但在高动态环境中精度可能下降。
在该模式下,性能取决于载体动力学;高加速运行期间,性能可能受到影响。
# 航向粗对准过程
本节仅适用于设备配置为在 AHRS 或 INS 运行模式下工作的情况。
在“垂直陀螺仪”模式下运行时,EKF 会持续尝试通过不同程序完成首次航向对准。这些过程存在若干约束;下表说明各方法的适用条件与使用场景:
| 方法 | 有效性 | 约束与说明 |
|---|---|---|
| 磁航向 | 当磁性航向辅助已启用时 | 常见于对精度要求不高的入门级应用。若已启用磁力计,该信号在启动时即可使用。 |
| GNSS 双天线航向 | 当 GNSS 双天线航向作为辅助输入已激活时 | 若安装条件允许布置两根 GNSS 天线,该方法最为便捷。它使用双天线 GNSS 接收机提供的 GNSS 真航向完成航向对准。 |
| 运动学对准(航迹角辅助) | 适用于前轮转向汽车、固定翼飞机及相应运动曲线 | 该方法使航向主要与行进方向(地面航迹向)对齐。它使用 GNSS 速度,并假定首选行进方向为向前。 |
| 自由运动学对准(组合导航对准) | 适用于直升机、无人机、船舶及行人等运动配置 | 该方法利用相对速度定义航向,允许任意方向上的运动,与传统运动学对准不同。 |
# AHRS 模式
完成航向粗对准后,EKF 即可估计完整航姿。垂直参考仍用于稳定横滚与俯仰;在双天线或磁辅助可用时,航向也会得到稳定。位置与速度仍处于自由漂移,此模式下不可视为有效。
与垂直陀螺仪模式类似,高动态机动可能影响性能。
# 位置和速度初始化
与航向对准类似,在 AHRS 模式下运行时,系统会持续尝试利用 GNSS 输入初始化位置与速度。
# 全导航模式
在该模式下,EKF 提供完整导航输出:估计姿态、绝对位置与速度。
全导航模式(Full Navigation mode)可利用全部可用传感器输入维持最佳解算,即使在 GNSS 短暂中断期间亦如此。
AHRS 单元的行为因产品线而异:Epsilon-A 不接受辅助数据,因此只能在 AHRS 模式下运行。更高性能的运动参考单元(MRU)则可接受外部 GNSS 输入,从而在内部启用导航模式,以提高姿态输出性能。在 AHRS - Navigation 模式下,对外仍仅提供姿态输出。
# 航向能观性
本节有助于理解 GNSS 辅助 INS 如何跟踪准确航向。
# 使用单天线 GNSS
在最简单的配置中,仅由单根 GNSS 天线辅助的 INS 并不总能观测到航向。
尤其在静态或匀速条件下,通常只有横滚与俯仰得到精确校正,航向可能出现一定漂移(可在标准差输出中体现)。一旦载体进入机动(加速度变化),EKF 也会稳定航向角,航向即变得能观。
若报告的偏航角标准差升高或误差增大,适当增加动态机动有助于提高精度。这对仅能使用单天线的无人机等机载应用尤为有用。
# 使用双天线 GNSS
当 INS 与双天线 GNSS 系统耦合时,低动态条件下的航向能观性显著改善。此时 INS 可在各种条件下提供准确航向,并在多路径环境中应对 GNSS 航向中断。双天线航向还能提供通常为测量应用所需的高精度航向角。
该方案在低动态、高精度要求的船舶应用中尤为有效。
# 汽车应用约束
在汽车应用中,通常可假定无横向速度。该假定有助于滤波器优化性能;因此,一旦车辆行驶,航向即可达到完全准确。
若车辆经常静止导致航向不可观并出现漂移,使用双天线航向可进一步提升航向性能。
# 使用磁航向
在许多应用中(例如空中,有时也包括海洋环境),只要磁力计经过校准并远离磁干扰使用,即可提供有效的航向辅助。结合位置与日期,并依据 2020 年世界磁场模型(WMM),磁航向可转换为真航向。
磁航向是在低动态条件下实现航向观测的一种经济有效方法,但在复杂磁环境下可能退化,精度大约限制在 1°。
# 提高导航性能
# 侧向速度约束
当选择“汽车”运动曲线时,EKF 假定横向速度为 0(无侧滑漂移)。除提升航向性能外,这还将显著减小城市峡谷等苛刻条件下的位置漂移。
需要定期转弯,以约束各个方向上的速度。
# 里程计辅助
除 GNSS 辅助外,所有 INS 型号均支持里程计(Odometer)输入,可显著提升导航系统在苛刻环境(例如汽车应用中的城市峡谷)下的性能。即使在 GNSS 中断期间,里程计也能提供可靠的速度信息,从而大幅提高航位推算精度。
与仅使用速度约束相比,里程计辅助可提供有用的速度信息,在直线或轻微转弯的航位推算中尤为有效。
我们的产品支持:
● 正交输出,或具备正反方向检测的兼容里程计。
● CAN 车辆速度消息(完全可配置),用于设置并与车辆的 OBD-II 连接器直接接口。
里程计集成较为简便:EKF 将实时估计并微调里程计增益,并校正对准与杠杆臂中的残余误差。
# 多普勒速度对数辅助(DVL)
在许多海洋或水下应用中,当 GPS 不可用时,DVL 是改善导航的有效选择。DVL 已与 EKF 完全耦合,可在底部跟踪与水层跟踪条件下提供完整导航性能。无需额外校准,EKF 将自动调整对准与增益参数。
DVL 数据与 EKF 的融合可在真实条件下提供准确、可靠的水下位置数据。精心选择的任务模式(例如割草机模式)也可极大限制位置误差增长。
除与 DVL 的卡尔曼滤波集成外,惯性传感器还可存储并输出 DVL 消息(PD0),用于水文剖面等应用。
# ZUPT 模式
在部分运动配置中,EKF 可自动使用“零速度更新”(ZUPT)。当传感器停止运动时,滤波器检测零速度条件,并用该信息校正状态,从而限制位置、陀螺零偏与航向等漂移。