# 实时运行与后处理运行
# 实时运行
实时导航系统采用“因果”滤波器,即导航滤波器只能依据过去与当前的测量值计算导航输出。
因此不难理解:当载体驶入隧道、GNSS 不可用时,位置漂移会逐渐增大,直至隧道出口处误差达到最大;随后新的 GNSS 位置才能校正该漂移。
# 前向–后向融合处理
若处理可在任务结束后进行(测绘类应用中常见),则全部测量在同一时刻可用,也可以从任务末尾开始运行导航算法,并沿时间反向处理至最早的传感器采样。
在信息论意义上,前向处理(类似于实时运行)与后向处理可视为相互独立:在任一历元,两趟处理所依据的信息集合完全不同。
因此可将这两趟独立处理结果“融合”,形成新的输出,其精度优于两趟中较好的那一趟。
下例展示在隧道中行驶 60 s 时位置误差的变化:前向处理中,位置误差呈指数增长,直至约 60 s 后 GNSS 恢复;后向数据中,约在 60 s 处失去 GNSS,误差同样指数增长,直至时间轴 0 s 附近 GNSS 恢复。对两趟结果进行融合与平滑后,误差显著降低,最大误差出现在 GNSS 中断区间的中部。
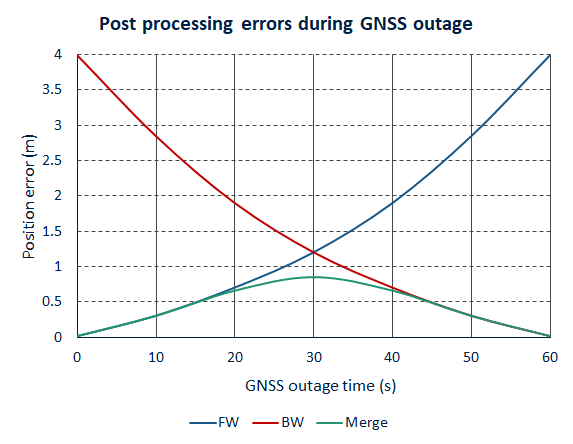
这当然会大幅改善 GNSS 中断期间的性能,也对整体性能有益。例如,在单天线 GNSS 接收器的低动态应用中,由于整段数据历史已知,扩展卡尔曼滤波器不必过度依赖预测,航向性能也会随之提升。
# 无需实时基站与通信链路
后处理的另一优势是:只要实时记录了原始 GNSS 数据,即可在事后导入基站数据。这意味着实时阶段不必再部署 GNSS 基站,从而节省安装基站及其与流动站之间无线电链路的时间与成本;也无需在实时阶段使用 NTRIP 链路,因而不再需要互联网连接或运行 NTRIP 客户端软件的计算机。