# 惯性与导航传感器
惯性测量单元(IMU)是所有惯性系统的核心。
IMU 的自由度通常对应其传感器轴的数量:
- 3 DOF:三轴陀螺仪组合
- 6 DOF:完整 IMU(三轴加速度计 + 三轴陀螺仪)
部分带磁力计的 IMU 会按磁测量将产品宣传为 9 DOF。但在实际应用中,磁场与设备姿态直接相关,因此即便集成磁力计,仍通常以 6 DOF 表征 IMU。
为获得最佳性能,若 IMU 需进行温度校准,还应配备温度传感器。
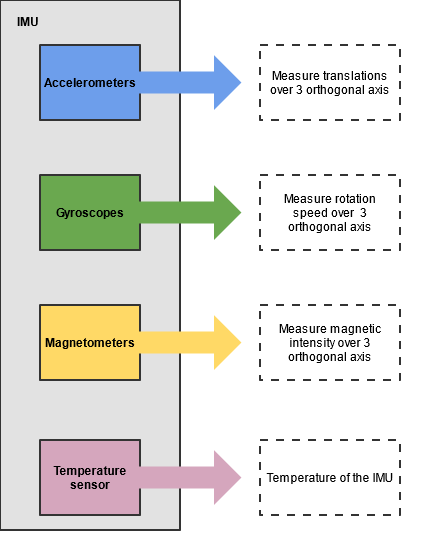
本节将详细介绍上述传感器及 MEMS 技术。
惯性测量单元(IMU)是所有惯性系统的核心。
IMU 的自由度通常对应其传感器轴的数量:
部分带磁力计的 IMU 会按磁测量将产品宣传为 9 DOF。但在实际应用中,磁场与设备姿态直接相关,因此即便集成磁力计,仍通常以 6 DOF 表征 IMU。
为获得最佳性能,若 IMU 需进行温度校准,还应配备温度传感器。
本节将详细介绍上述传感器及 MEMS 技术。