# 姿态与航向参考系统(AHRS)
# 原理
姿态与航向参考系统(AHRS)是一种惯性传感器,由 IMU 以及用于航向确定的辅助传感器(通常为磁力计)组成。
它利用垂直参考(重力)稳定 IMU:将陀螺仪数据与加速度计测得的重力信息在卡尔曼滤波器中融合,从而得到横滚角与俯仰角。航向计算则可由磁力计或双天线 GNSS 等辅助输入加以稳定。
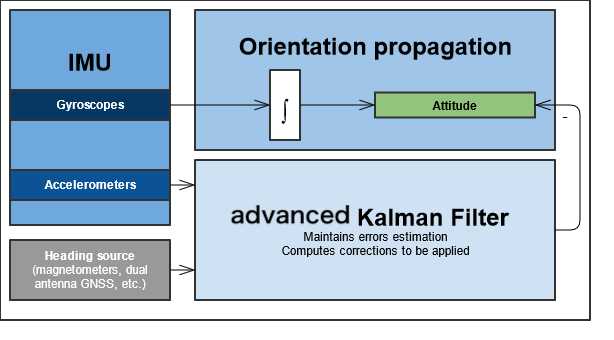
AHRS 发挥陀螺仪优势,可在中低动态条件下提供较准确的横滚、俯仰与偏航输出,配置与使用也较为简便。然而在高动态或存在磁干扰的环境中,由于无法将加速度与重力(垂直)参考区分开,整体精度可能下降。
为此,FDISYSTEMS 开发了独特的自适应矢量跟踪算法,可在动态环境中实时估计线性加速度大小,并自适应地修正重力参考矢量;同时可对结构化磁干扰进行自适应估计与补偿。