# 参考坐标系
本文是惯性导航所需大地测量知识的简化说明。若需深入了解,建议查阅专业大地测量资料或网站。
# 大地测量参考系统
大地参考系统是一组用于以坐标定位空间点的要素,包括:
- 坐标系原点
- 坐标轴方向
- 坐标轴尺度
- 参考椭球
最重要的大地测量参考系统,是国际科学界对 ITRS(国际地球参考系统,International Terrestrial Reference System)的不同实现。这些实现会随技术进步与可用数据增加而更新,以不断改进结果。为获得最佳精度,应优先使用最新实现;目前为 ITRF2014(国际地球参考框架 2014)。
由于 GNSS 技术由美国国防部创建,其亦开发了对应的大地测量参考系统,即 WGS84(世界测地系统 1984)的不同实现。最初,通过 GNSS 测量得到的位置均以 WGS84 表示,这也是该系统广为人知的原因。最新实现 G1674 与 ITRF2014 基本一致,仅存在厘米级细微差异。例如,两系统参考椭球的短半轴相差约 0.1 mm。
GNSS 解算结果取决于测量类型。对于 RTK 或 PPK 定位,解算结果处于基站坐标系中;对于 PPP 定位,或使用 IGS 轨道与钟差改正时,坐标以 ITRF2014 表示。
由于两个大地测量参考系统(ITRF2014 与 G1674)非常接近,通常不给出变换参数,并可视为同一系统(GNSS 得到的位置很少优于厘米级精度)。
# 坐标类型
对于每个大地测量参考系统,可采用三类坐标:笛卡尔坐标、地理坐标或投影坐标。
# 笛卡尔坐标系
这是在三维空间中定位点的最简便方法,使用大地测量参考系统的三个正交轴(通常为 X、Y、Z)。
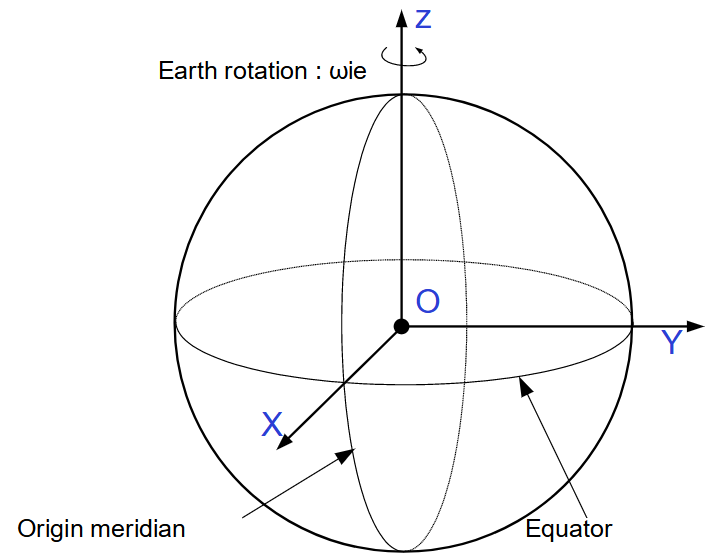
例如,ITRF2014 的原点为地球质心(含海洋与大气)。Z 轴指向协议北极(北旋转极)。XOY 平面与赤道平面重合。X、Y 轴的具体指向相对次要,此处不作展开。尺度选取为米。
# ECEF(地心地固坐标系)
若坐标系原点靠近地球质心,且 X、Y 轴随地球绕 Z 轴旋转(因此不能作为惯性参考系),则该类系统称为 ECEF(Earth-Centered, Earth-Fixed,地心地固)笛卡尔坐标系。
尽管此类坐标使用方便,但主要应用于科学界;多数用户更倾向于使用地理坐标。
# 地理(大地测量)坐标系
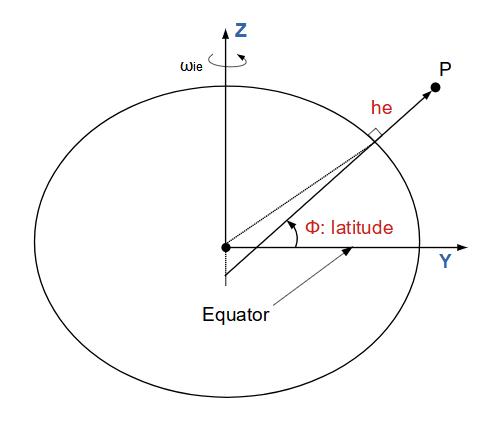
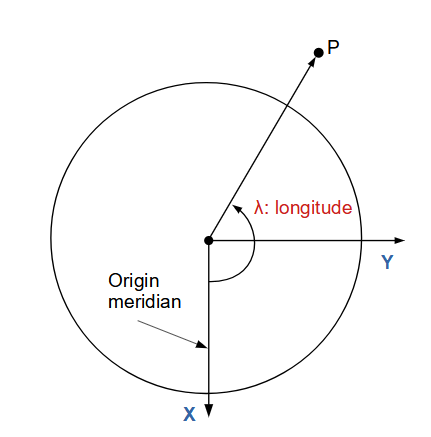
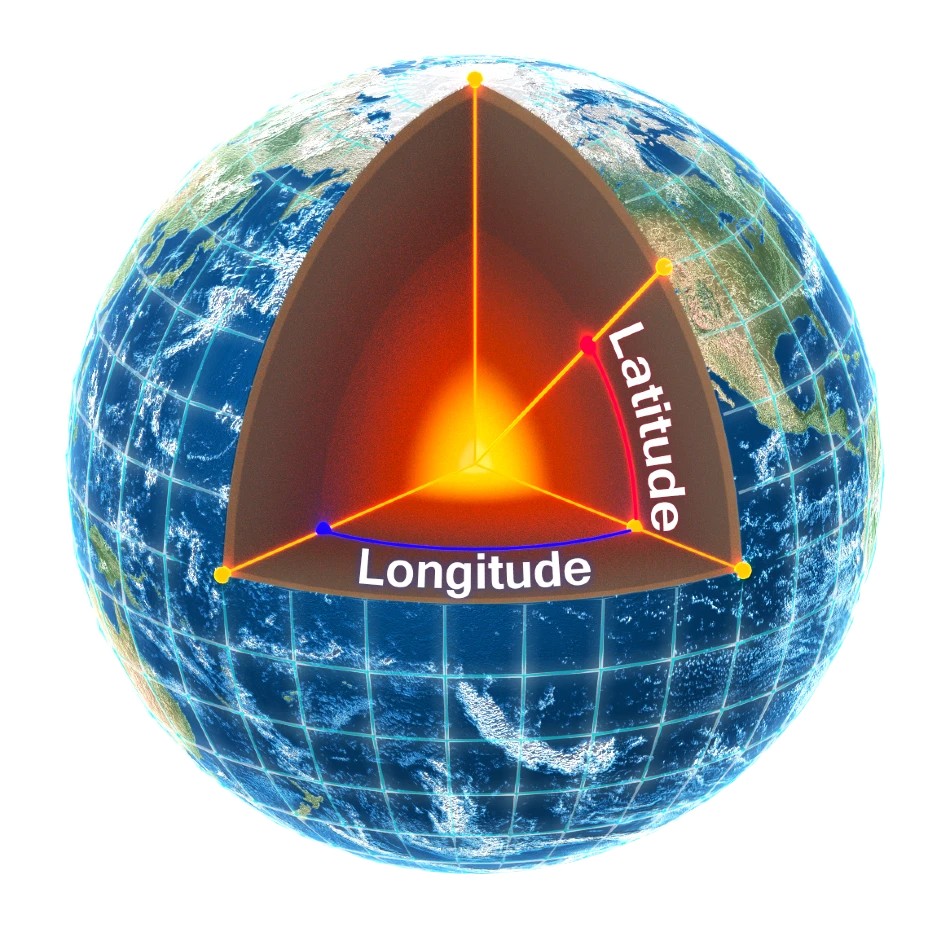
上述坐标亦可以地理(Geographic)形式表示。借助与大地参考系关联的参考椭球,将具有笛卡尔坐标的点投影到椭球面上,得到两个角度坐标:经度(λ)与纬度(ϕ),并可进一步得到相对椭球的距离——椭球高。
经度(λ)是赤道平面内,从起始子午线到感兴趣点在赤道平面上投影之间的夹角。
纬度(ϕ)是子午面内,从赤道平面到椭球法线之间的夹角。需注意:在大多数情况下,椭球法线并不经过地球质心。
椭球高(he 或 h)是点与其在椭球上投影之间的距离。

# 投影(平面坐标)
在较小区域作业时,可为大地测量参考系统采用既定投影。此类坐标对应二维平面:参考椭球上各点被投影到平面上(投影方法多种,对结果的影响各不相同)。其优点是便于制图;但由于参考面由椭球变为平面,会产生一定变形。常用坐标为 E、N(东、北)。
务必理解:投影与大地测量参考系相关联,因此两个投影并不总是具有相同的基础。
# NED 坐标系(北东地)
在需要相对定位的场合,常使用局部大地测量框架以获得最佳精度。导航中,该局部框架为北、东、地(下)直角框架(NED)。
该框架通过在当前位置的切平面内拟合局部椭球形状得到,并固连于相对地球表面的固定点。
X 轴沿局部椭球法线指向北,Z 轴指向下,Y 轴按右手定则指向东。
由于无法将椭球形状完美拟合到平面上,该框架仅适用于局部测量。
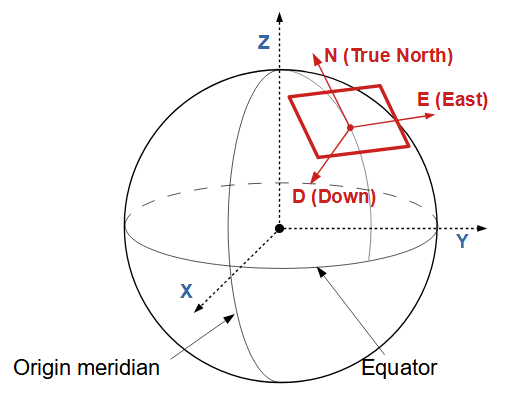
当载体高速运动时,导航算法会在内部计入该框架的旋转,以确保最佳导航性能。
# 海拔概念
海拔(H)是一个较为复杂的概念,此处仅作简要说明。要定义海拔,需先说明大地水准面(可理解为平均海平面的近似)。
大地水准面是重力等位面,其上各点的法线方向与局部重力方向一致。最新的全球模型为 EGM2008(地球重力模型)。由于局部重力受多种因素影响,大地水准面远不像椭球那样规则,二者并不重合。
海拔高度是点与其在大地水准面上投影之间的距离,该距离沿重力方向量取,属于物理定义。
可借助重力模型将椭球高转换为海拔高。在下图中,h 为椭球高,H 为海拔高,N 为大地水准面起伏,满足关系:h = H + N。
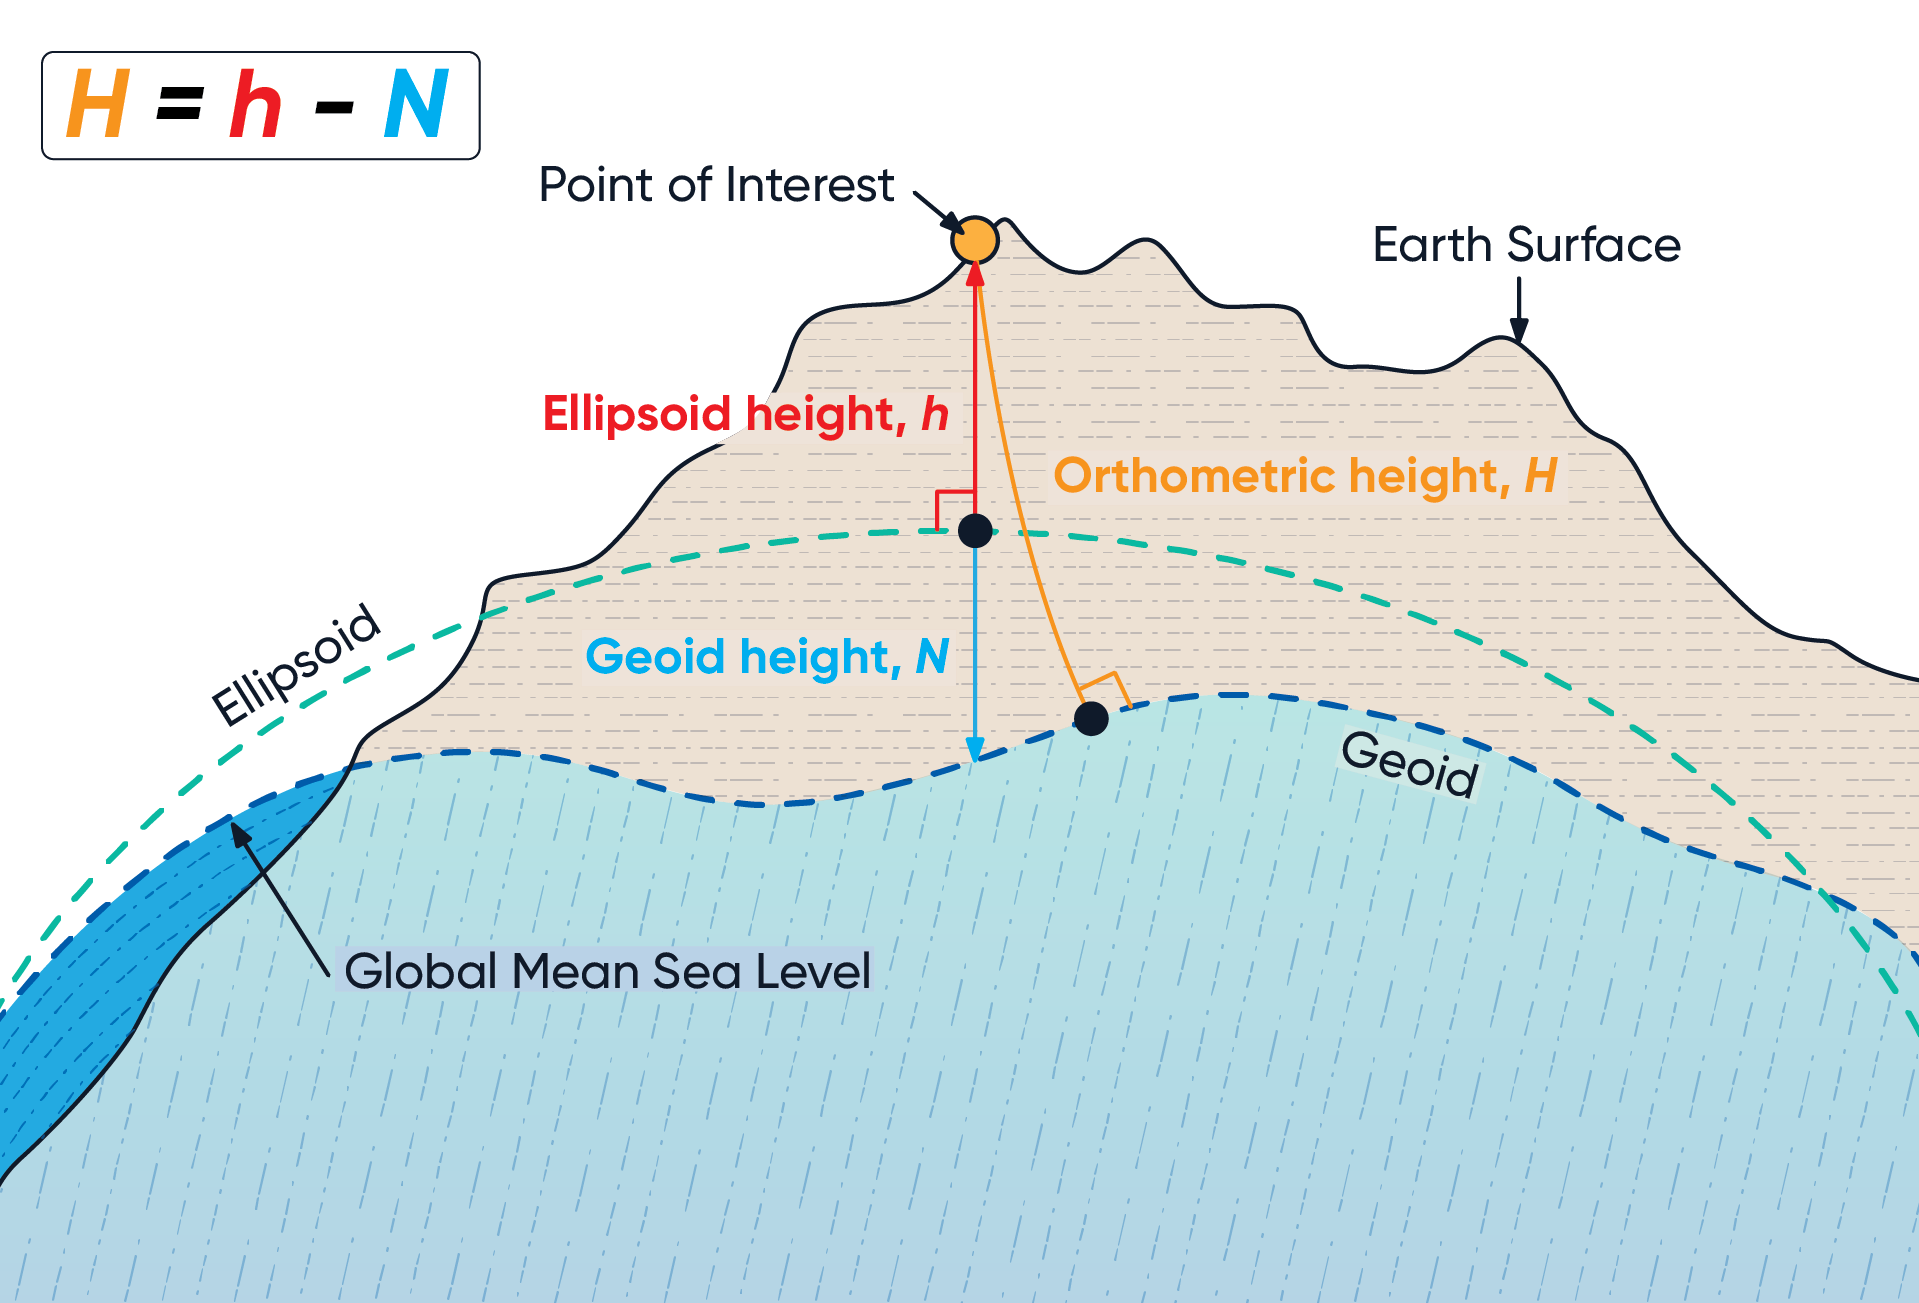
INS 使用内置的 EGM96 模型(分辨率 15 角秒),可提供相对参考椭球以及相对平均海平面(MSL)的高度。
# 不同大地测量参考系统与坐标类型之间的变换
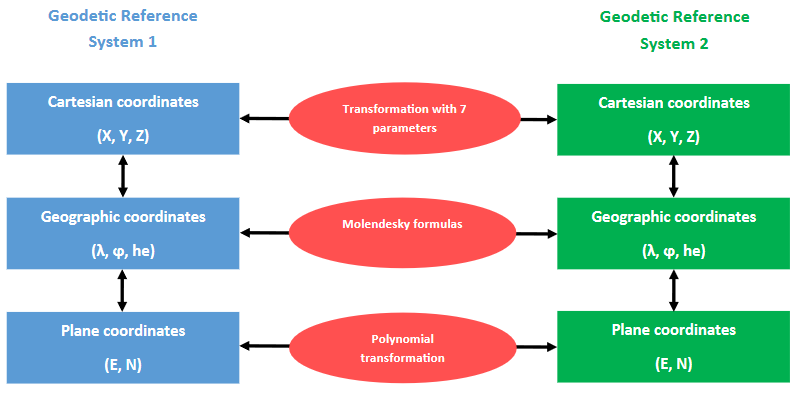
有时需要在多个大地测量参考系或不同类型坐标中表示同一位置,因而需保证彼此兼容。下图给出了在系统间转换的步骤。将坐标变换到其他大地测量参考系的方法有多种,但保持精度的最佳做法是采用七参数变换(三个旋转、三个平移和一个尺度因子)。该变换只能在笛卡尔坐标下进行,因此须先将坐标转换为笛卡尔形式。
若大地测量参考系统考虑构造板块运动,则七参数变换将扩展为十四参数变换(为各平移、旋转与尺度因子增加速度项)。
← 实时运行与后处理运行 载体与传感器坐标系 →