# Config界面
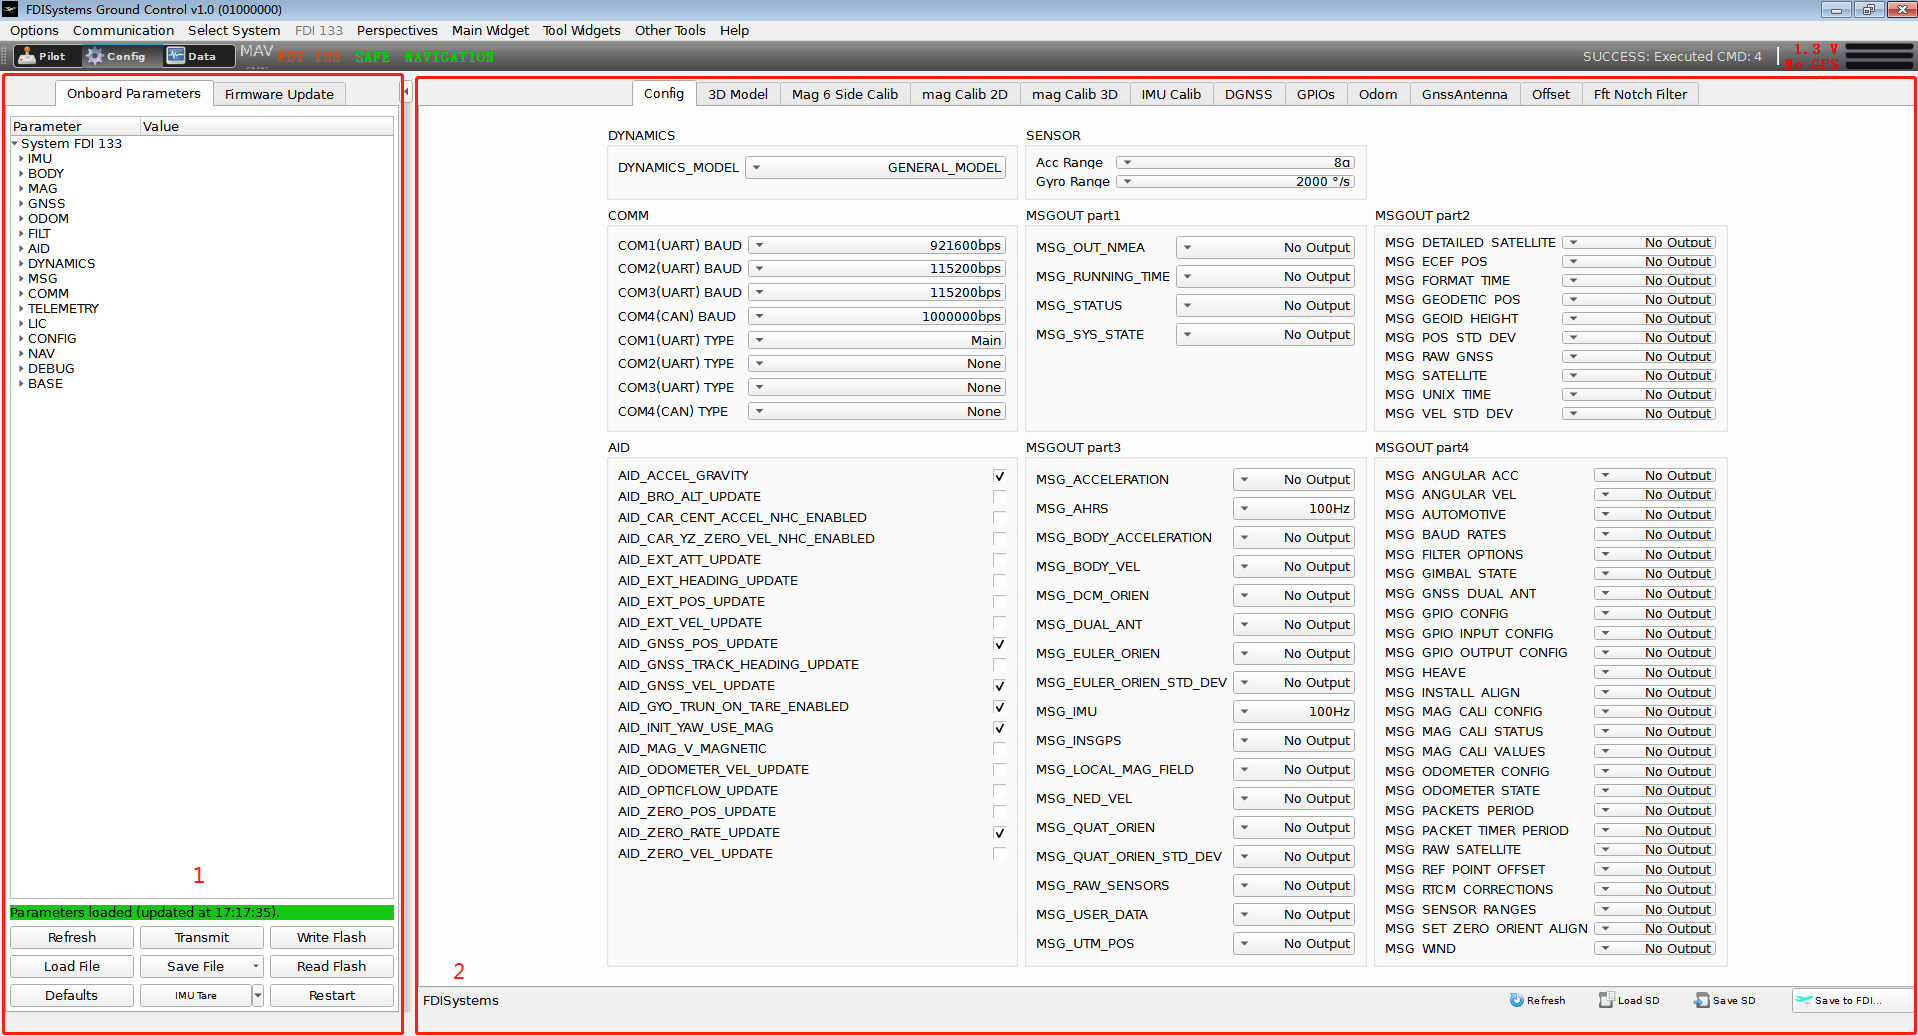
上位机顶部的 Config 界面用于参数配置、校准、滤波器及输出数据包配置。
Config界面主要由两部分组成:
- 第一部分:包含 Onboard parameters 与 Firmware Update。
- Onboard parameters:显示 FDISYSTEMS 全部参数,支持刷新、发送、保存、读取、另存为文件等操作;另提供恢复出厂设置、重启系统,以及 IMU 陀螺仪 / 加速度计零偏校准、调平等功能。其中卡尔曼滤波器 SPKF 配置,以及传感器出厂时刻度因子、耦合误差、零偏等参数一般无需改动。用户常用分组含义见下文 Onboard Parameters 参数说明。
- Firmware Update:用于产品固件升级。
- 第二部分:功能配置区,含 Config、3D Model、Mag 6 side calib 等面板。
# Onboard Parameters 参数说明
左侧 Onboard parameters 列出模组全部可读写参数。以下汇总用户日常使用参数的含义与入口;出厂刻度因子、耦合误差、内部滤波器矩阵等研发调试项一般无需改动。
修改参数后,须依次点击 Transmit → Write Flash ,然后 Restart重启模组后参数方可生效。
也可在右侧 Config 面板中改 COMM / AID / MSGOUT / DYNAMICS / GPIO 等,与左侧参数表对应同一套配置。
# 分组速查
| 分组 | 用户常用内容 | 详细说明 |
|---|---|---|
| BODY | 模组相对载体的安装角 | 模组安装角配置 |
| GNSS | 惯导–天线杆臂、双天线相关 | 杆臂配置、惯导双天线校准 |
| ODOM | 惯导–里程计杆臂等 | 杆臂配置、里程计校准 |
| USER | 初始姿态 / NED 原点等 | 手动设置初始姿态与原点 |
| FILT | 低通、陷波截止频率 | 低通与陷波滤波器 |
| AID | 各路融合开关 | AID 开关说明 |
| COMM / MSG | 端口协议、波特率、数据包频率 | 输入输出配置 |
| DYNAMICS | 动力学模型 | 见下文 |
| GPIO | 1PPS 输入 / 输出 | 见下文 GPIO 模块 |
| IMU / MAG 等 | 一般勿改;校准走专用面板 | 重启与调平、磁力计校准 |
# BODY 参数
模组坐标系与载体坐标系不一致时,用安装角做转换。旋转顺序为 ROLL → PITCH → YAW(相对 NED,右手定则)。
| 参数名 | 含义 | 单位 |
|---|---|---|
BODY_TO_VEHICLE_ALGN_ROLL | 横滚安装角 | ° |
BODY_TO_VEHICLE_ALGN_PITCH | 俯仰安装角 | ° |
BODY_TO_VEHICLE_ALGN_YAW | 偏航安装角 | ° |
示例与图示见 模组安装角配置。
# GNSS 参数
填写模组(惯导测量中心)到主天线相位中心的三维杆臂。坐标系为模组坐标系:X 前、Y 右、Z 下。对应参数如下:
| 参数名 | 含义 | 单位 |
|---|---|---|
GNSS_L_IMU_ANT1_X | 模组到主天线杆臂 X | m |
GNSS_L_IMU_ANT1_Y | 模组到主天线杆臂 Y | m |
GNSS_L_IMU_ANT1_Z | 模组到主天线杆臂 Z | m |
双天线产品还有航向偏角、基线等相关项。
# ODOM 参数
填写 IMU(惯导)到里程计 的三维杆臂,坐标系为模组坐标系(X 前、Y 右、Z 下):
| 参数名 | 含义 | 单位 |
|---|---|---|
ODOM_L_IMU_ODOM_X | IMU 到里程计杆臂 X | m |
ODOM_L_IMU_ODOM_Y | IMU 到里程计杆臂 Y | m |
ODOM_L_IMU_ODOM_Z | IMU 到里程计杆臂 Z | m |
里程计刻度因子、安装角等可由 里程计校准 估计并写入。
# USER 参数
默认多为 0,表示自定义初始化不启用。
| 常见参数 | 含义 |
|---|---|
USER_DEFINE_ROLL / PITCH / YAW | 上电初始姿态 |
USER_DEFINE_HOLDLAT_1 / _2 | NED 原点纬度:整数部分 + 小数点后 8 位 |
USER_DEFINE_HOLDLON_1 / _2 | NED 原点经度:整数部分 + 小数点后 8 位 |
详见 手动设置初始姿态与原点。
# FILT 参数
对陀螺 / 加速度计原始数据做频域抑制。截止频率为 0 表示关闭;改完后须保存并重启生效。
| 类型 | 作用 |
|---|---|
| LPF / BLP(按 XY、Z 分轴) | 低通,抑制高频振动 |
FILT_BLP_ORDER | BLP 阶数,默认 2,一般不超过 4 |
| NOTCH1 / NOTCH2 | 陷波,抑制指定中心频率附近窄带干扰 |
完整参数名与示例见 低通滤波器和陷波滤波器。
# AID 参数
各路辅助量测是否参与 SPKF 融合的开关(0 关 / 1 开)。车载 NHC 类开关仅适用于对应载体模型,误开可能降精度。
完整列表与释义见 AID 开关说明。
# COMM / MSG 参数
左侧参数表与右侧 COMM、MSGOUT 面板对应:
- COMM:各 COM 口波特率、端口协议(Main / NAV / NMEA(OUT) / RTCM 等)。
paramValue与波特率对应关系见 附录表3~表10;协议名称与含义见 表2 端口协议类型说明 - MSG:各 FDILink 数据包输出频率。
paramValue与频率对应关系见 附录表11~表18(按产品系列)
上位机操作步骤与串口指令见 输入输出配置。连接上位机的口须保持 Main。
# DYNAMICS 参数
| 参数 | 含义 |
|---|---|
DYNAMICS_MODEL | 应用动力学模型。默认为0,对应 GENERAL_MODEL模型;1对应 AUTODRIVER_MODEL 模型 |
非完整性约束等开关在 AID 中配置,勿与动力学模型混淆。
# GPIO 参数
用于配置 1PPS Input(输入 GNSS 1PPS,上升沿有效)与 1PPS Output(输出 1PPS)。部分机型(如 DETA100、EPSILON)GPIO1 默认与内部 GNSS 的 1PPS 相连。界面操作见下文 GPIO 模块。
# IMU / MAG 等
| 分组 | 建议 |
|---|---|
| IMU | 含出厂刻度、耦合、零偏及 SPKF 内部参数,一般勿改。零偏 / 调平用界面按钮,见 重启、调平与参数导入导出 |
| MAG | 软硬磁等多项由校准写入;日常通过 Mag 校准面板操作,见 磁力计校准说明 |
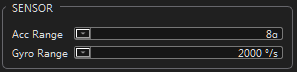
| SENSOR(Config 面板) | 加速度计 / 陀螺仪量程:量程越小分辨率越高,按应用选择 |
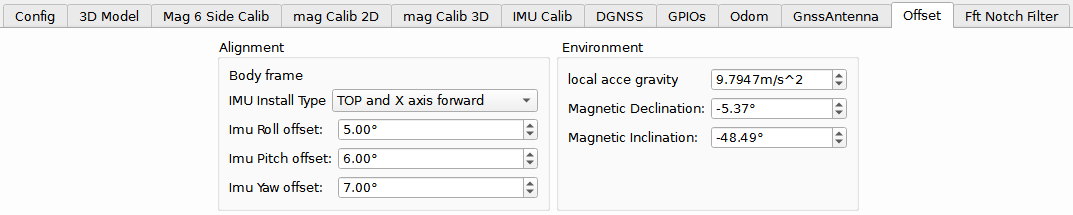
| Offset(Config 面板) | 安装角、当地重力、磁偏角 / 磁倾角等,与 BODY 等参数表对应 |
DEBUG 等分组多为内部调试项,用户集成通常无需修改;若界面出现未知参数,可 Save File 导出后联系技术支持确认。
# Config 面板
右侧 Config 面板与左侧 Onboard parameters 对应同一套配置,是日常改端口、融合开关、量程、GPIO 与数据包输出的主入口。修改后一般需 Save to FDI…(写入永久存储)再 Restart 才生效。
# DYNAMICS 模块
| 项 | 说明 |
|---|---|
| 做什么 | 选择应用动力学模型(DYNAMICS_MODEL) |
| 常用项 | 默认 GENERAL_MODEL;车载可选用 AUTODRIVER_MODEL(基于非完整性约束,要求载体无明显侧滑) |
| 注意 | 非完整性约束等开关在 AID 中配置,勿与动力学模型混淆;其余运动学模型待更新 |
| 详解 | 见左侧 DYNAMICS 参数 |
# COMM 模块
| 项 | 说明 |
|---|---|
| 做什么 | 配置各 COM 口的波特率与端口协议(TYPE) |
| 常用项 | COM1 默认 Main(连接上位机);其余口可设为 NAV、NMEA(OUT)、Ublox、RTCM 等 |
| 注意 | 系统须保留一个 Main;部分机型内置 GNSS / 4G 相关口禁止修改(见下表) |
| 详解 | 协议含义见 表2 端口协议类型说明;操作步骤见 输入输出配置;NMEA 输出见 COM 口 NMEA 输出配置 |
各系列可用 COM 口数量及默认协议如下:
| COMM | DETA10/20/30 | DETA40 | DETA90 | DETA100 | EPSILON | SIGMA |
|---|---|---|---|---|---|---|
| COM1 | Main(不建议改) | Main(不建议改) | Main(不建议改) | Main(不建议改) | Main(不建议改) | Main(不建议改) |
| COM2 | None(可修改) | None(可修改) | None(可修改) | None(可修改) | None(可修改) | None(可修改) |
| COM3 | None(可修改) | UM982(禁止修改) | Ublox(禁止修改) | UM982/Ublox(禁止修改) | None(可修改) | None(可修改) |
| COM4 | None(可修改,CAN) | None(可修改,CAN) | None(可修改,CAN) | RTCM_EC600(禁止修改) | None(可修改) | None(可修改) |
| COM5 | —(不可用) | —(不可用) | —(不可用) | None(可修改,CAN) | None(可修改,CAN) | None(可修改,CAN) |
表: FDISYSTEMS 系列产品的 COMM 口配置说明
注: Sigma 网口版 COM3 为以太网,配置 IP / 协议见 以太网配置,不设置串口波特率。
# AID 模块
| 项 | 说明 |
|---|---|
| 做什么 | 配置各路辅助量测是否参与 SPKF 融合(0 关 / 1 开) |
| 常用项 | GNSS、磁力计、零速更新、里程计等开关 |
| 注意 | 车载 NHC 类开关仅适用于对应载体模型,误开可能降精度;测试中途乱改开关易导致位姿突变 |
| 详解 | AID 开关说明 |
# SENSOR 模块
| 项 | 说明 |
|---|---|
| 做什么 | 配置加速度计与陀螺仪量程 |
| 常用项 | Acc / Gyro 量程档位 |
| 注意 | 量程越小分辨率越高,但易超量程;请按实际动态选择 |
| 详解 | 见下图;相关参数亦可在 Onboard 的 SENSOR / IMU 分组查看 |
# GPIO 模块
| 项 | 说明 |
|---|---|
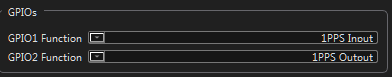
| 做什么 | 配置 GPIO1 / GPIO2 功能,最常见为 1PPS 输入 / 输出 |
| 常用项 | 1PPS Input(输入 GNSS 1PPS,上升沿有效)、1PPS Output(输出 1PPS) |
| 注意 | DETA100、EPSILON 等机型 GPIO1 常默认与内部 GNSS 的 1PPS 相连 |
| 详解 | 见左侧 GPIO 参数 |
| GPIO类型 | 说明 |
|---|---|
| 1PPS Input | 输入GNSS 1PPS脉冲,上升沿有效 |
| 1PPS Output | 输出1PPS脉冲 |
# MSGOUT 模块
| 项 | 说明 |
|---|---|
| 做什么 | 配置经 FDILink 主动输出的数据包类型及频率(PART1~PART4) |
| 常用项 | 默认常开 100 Hz 的 MSG_IMU、MSG_AHRS;可按需开启 MSG_SYS_STATE 等 |
| 注意 | 改完须 Save to FDI… 并 Restart;频率档位因产品系列而异 |
| 详解 | 操作步骤与常用包白话说明见 输入输出配置 · 数据包输出;完整字段见 Data Packets |
需要输出什么数据包,请先在 Data Packets 中确认后再在 MSGOUT 中开启。
# 3D Model 面板
| 项 | 说明 |
|---|---|
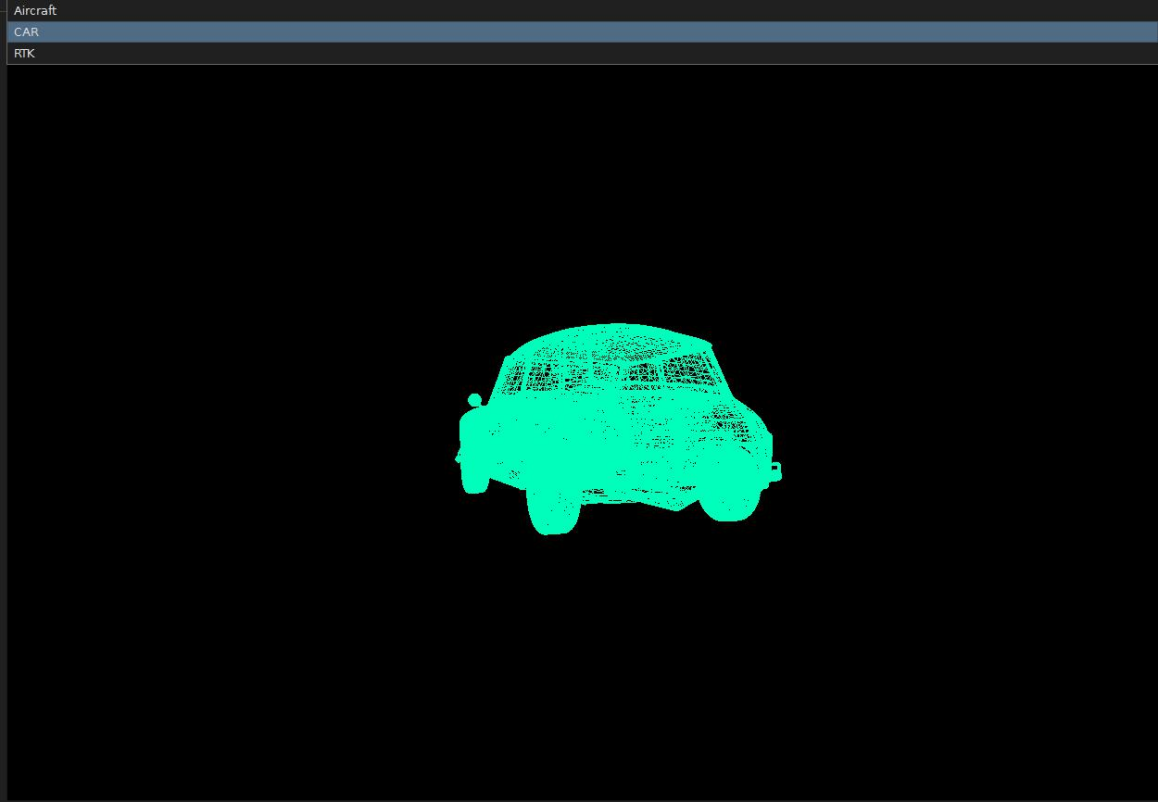
| 做什么 | 将模组实时姿态驱动飞机 / 汽车 / 产品三维模型,便于直观检查姿态 |
| 常用项 | 鼠标滚轮缩放模型 |
| 详解 | 姿态数据来自模组当前输出;需先保证通信与 MSG 输出正常 |
# Mag 6 side calib 面板
| 项 | 说明 |
|---|---|
| 做什么 | 磁力计六面校准 |
| 详解 | 磁力计校准说明 |
# mag calib 2D 面板
| 项 | 说明 |
|---|---|
| 做什么 | 磁力计 2D 平面校准(水平旋转一周) |
| 详解 | 磁力计校准说明 |
# Mag calib 3D 面板
| 项 | 说明 |
|---|---|
| 做什么 | 磁力计 3D 空间校准 |
| 详解 | 磁力计校准说明 |
# IMU Calib 面板
| 项 | 说明 |
|---|---|
| 做什么 | IMU 刻度因子、耦合误差、零偏等深度校准界面 |
| 注意 | 出厂已完成相关校准,默认不启用;用户集成一般无需操作。日常零偏 / 调平请用左侧按钮,见 重启、调平(其中 Gyro Tare 仅适用于 MEMS,光纤陀螺请勿使用) |
# DGNSS 面板
| 项 | 说明 |
|---|---|
| 做什么 | 内置 GNSS 机型的 RTK / 差分相关配置(NTRIP、电台等) |
| 注意 | 外接 GNSS 的 N 系列通常在接收机侧灌差分,一般不必在本面板配账号 |
| 详解 | RTK 差分数据配置 |
# Odom 面板
| 项 | 说明 |
|---|---|
| 做什么 | 里程计校准 |
| 详解 | 里程计校准 |
# GnssAntenna 面板
| 项 | 说明 |
|---|---|
| 做什么 | 惯导双天线安装 / 航向相关校准 |
| 详解 | 惯导双天线校准说明 |
# Offset 面板
| 项 | 说明 |
|---|---|
| 做什么 | 快捷配置安装角、当地重力、磁偏角 / 磁倾角等 |
| 常用项 | 左侧:模组相对载体安装误差角;右侧:重力、磁偏角、磁倾角 |
| 详解 | 与 Onboard 中 BODY 等参数对应,亦可在左侧参数表修改 |