# Pilot界面

该界面可以分为 5 个部分:
# 第一部分: 仪盘显示界面
显示当前姿态、速度、位置以及 GPS 经纬度、高度等信息,便于快速观察模块在动态与静态条件下的姿态输出表现。
# 第二部分:地图显示界面
接入 GPS 信号后,系统会根据当前经纬度在地图上实时定位,并显示定位轨迹。点击右下角 Options,可在 Map type 中切换地图类型;切换时需等待后台加载地图,短暂卡顿属正常现象。支持的地图类型如下:

- Bing Hybrid:微软必应地图(原 Live Search 地图),提供卫星混合、鸟瞰、三维等地图服务;
- Google Hybrid:谷歌地图;需通过 VPN 访问外网,否则无法加载;
- OpenStreetMap:开放街道地图(OSM),由社区协作维护的开源世界地图;
- gd:高德地图,提供数字地图、导航与位置服务;
# 第三部分:FDISYSTEMS导航系统显示界面
该界面显示系统融合输出的姿态角:R 为横滚角(Roll),P 为俯仰角(Pitch),Y 为偏航角(Yaw),单位均为度。

# 第四部分:状态显示界面

- Battery:电池信息,显示当前电池电压(仅 EPSILON 系列可正确显示);
- FDI RX Loss:上位机 FDI 协议接收丢包率;
- FDI TX Loss:上位机 FDI 协议发送丢包率;
- MCU Load:处理器 MCU 运行占用率;
- Radio Qual:电台信号质量;
- GNSS Qual:GNSS 信号质量,含义如下表所示:
| GNSS状态 | 含义 | 补充说明 |
|---|---|---|
| No GPS | 未接收到 GNSS 数据(主天线) | 未集成 GNSS 接收机的产品会显示该图标(如 DETA10/20/30)。DETA90/100、EPSILON 等内置 GNSS 接收机的产品正常不应出现该图标;若出现,请在 Config 面板确认 COM3 的 GNSS 配置(UM982 或 UBLOX)及波特率是否被改动。若串口与波特率均未修改仍显示 No GPS,则多为硬件故障,请联系 FDISYSTEMS |
| No fixed | GNSS 定位无解(主天线) | 内置 GNSS 接收机的 DETA90/100、EPSILON 在未接天线,或天线处于室内等遮挡环境时,会显示该图标 |
| GPS 2D | 2D 平面定位(主天线) | 定位效果较差,多为天线受遮挡 |
| GPS 3D | 单点定位(主天线) | 最常见的定位状态,精度一般为米级,可结合下方 HAcc、VAcc 评估 |
| RTK float | RTK 浮点解(主天线) | 已接收 RTCM 修正数据,精度高于单点定位(厘米级至分米级),可结合 HAcc、VAcc 评估 |
| RTK fixed | RTK 固定解(主天线) | 已接收 RTCM 修正数据,精度高于浮点解,一般为厘米级,可结合 HAcc、VAcc 评估 |
| RTK DUAL | 双天线均达 RTK 固定解 | 此前各 GNSS 状态均指主天线。该状态表示主、辅天线均已固定解:主天线对应位置与速度,辅天线对应定向 |
表 : GNSS Qual定义
- HAcc:水平精度估计(horizontal accuracy estimate),单位为米;数值越小表示定位精度越高,最高精度约为 0.01 m;
- VAcc:垂直精度估计(vertical accuracy estimate),单位为米;数值越小表示定位精度越高,最高精度约为 0.01 m;
- Sat.Used:GNSS 可用卫星数量;
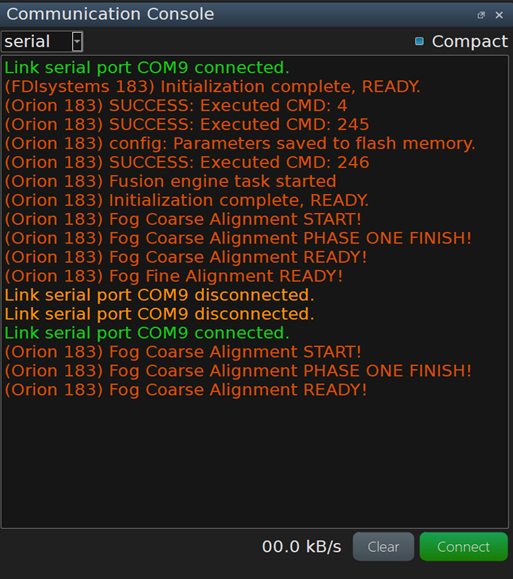
# 第五部分:通讯控制台界面
对上位机进行操作时,该界面会反馈对应信息。