# 磁校准
# 概述和背景
本文介绍当 FDISystems 传感器固定安装于会影响局部磁场的物体上时,应如何进行校准。
FDISystems 传感器在出厂时已经过全面校准。然而,磁传感器对其周围环境(主要是其所附着的物体)非常敏感:某些材料会产生与地球磁场叠加的磁场,另一些材料则会扭曲既有磁场。这些影响会被磁力计一并测量,且无法与地球磁场区分,从而导致航向估计误差。该误差可能相当大,在许多情况下可达数十度。
FDISystems 精心选用不会干扰内部磁场的外壳材料,因此装置本身通常不会对磁场造成明显干扰。但在客户系统中,有时仍无法完全消除磁性材料的干扰。磁力计失真主要有以下两类。
硬磁扭曲
此类扭曲由磁体或任何具有磁体作用的物体引起。螺钉或螺母等物体很容易被磁化。硬磁产生的磁场会与地球磁场叠加。无论设备朝向如何,硬磁效应都会以恒定偏置改变磁力计测得的磁场。产生高电流(数安培)的电源及其相关线缆也可能产生磁场。
软磁扭曲
此类扭曲由靠近设备的铁磁物体引起。例如,铁以及某些钢材属于铁磁材料;更一般地说,任何能被磁体吸引的物体都具有铁磁性。铁磁材料本身不产生磁场,而是对既有磁场(此处为地球磁场)作出响应。因此,软磁会随磁场方向以不同方式扭曲局部磁场。除改变磁场测量值外,它还倾向于使磁场相对惯性参考系发生旋转。这种旋转可能非常显著,在某些情况下可达数十度,这也是软磁更难补偿的原因。
简言之:硬磁干扰表现为常值偏置;软磁干扰则通过旋转与刻度因子矩阵使磁场发生变形。
# 先进的校准程序
FDISystems 始终追求更高质量,并通过新的磁坐标系对准补偿保持技术领先。当市场上的标准校准仍受较大且非恒定误差影响时,FDISystems 可提供可靠且易于执行的校准方案。
# 什么可以补偿,什么不可以
区分可校准干扰与不可校准干扰至关重要。
由相对设备坐标系固定的材料所产生的失真,可通过校准程序进行补偿。
未随设备固定、相对设备独立运动的失真,或随时间变化的失真,无法补偿,应尽可能加以限制。
磁场失真通常具有很强的局部性;因此在实践中,使设备远离噪声源或时变磁场,往往可使误差降至可忽略。理想情况下,设备应远离干扰源至少 3 米。
得益于内部卡尔曼滤波器,FDISystems 能够应对短期外部失真。处理持续数分钟的变形时,通常不会出现明显的航向漂移。
# 程序
该程序的主要目标是在尽可能多的不同方向上进行磁场测量。具体做法是向不同方向旋转设备以采集磁场。FDISystems 独有的算法能够以三维方式绘制磁失真并进行补偿。覆盖的方向越多,结果越好。
若无法在所有可能方向上自由旋转设备,校准算法仍可良好应对,并在已覆盖方向上获得较好精度。但执行校准至少需要 9 个明显不同的方向。
根据设备的自由度,提供两类校准:
为获得良好效果,务必远离所有外部磁干扰源至少 3 米。请注意,建筑结构中通常含有钢材及其他干扰源,计算机、椅子、书桌等也可能构成干扰。
# 3D 校准
3D 校准是标准流程,应优先选用,因为它可在多数应用中提供最佳性能。用户启动校准后,需使设备尽可能经过更多不同方向。只需以相对较慢的速度持续旋转设备(转速 < 250°/s 通常可接受)。过快运动会削弱结果质量。
理想情况下,采集点应构成完整的椭球形状。用户应尽量覆盖该椭球的最大范围以获得最佳效果。校准后,各方向的磁场范数应等于 1.0;此时,校准后的所有点都应落在单位三维球面上。
# 2D 校准
有时无法在 3D 模式下移动设备,此时可采用 2D 校准。该过程只需使设备在水平面内绕圆旋转。即使未能覆盖完整圆周也可进行,但完整 360° 覆盖可获得最佳效果。校准前,磁力计读数应形成二维椭圆;校准后,各方向的磁场范数应等于 1.0。在 2D 情况下,所有可能的磁场应落在单位圆上。
2D 校准算法经过专门设计,即使在运动非常有限时也能充分利用全部可用数据。但由于物理与数学限制,该模式下无法完全重新对准磁性坐标系与惯性坐标系。这可能导致航向测量存在残余偏置,其大小取决于待校正干扰的强度。
该偏置无法估计,但可将设备置于已知航向处读取。
2D 校准需要传感器位置(纬度、经度、海拔)与日期信息才能正常工作。可通过 Ellipse-A 产品的“初始参数”提供,以及/或者在 Ellipse E 与 N 型号进入导航模式时提供。
# 校准方式
FDISystems 目前支持两种性能相当的校准方法。具体选用取决于用户的集成约束。
- FDICenter 方法:最简便,适合大多数应用。可使用实时数据或先前记录的数据。需要一台连接传感器的计算机,但可提供直观且强大的实时反馈。
- 板载校准方法:性能与上述方法相近,且无需额外专用硬件。设备在收到相应命令后即可自行完成校准。
# fdiCenter 方式
若计算机可连接到设备,建议使用此方法。该方法非常灵活,既支持实时校准,也支持使用日志文件校准。
# 校准界面介绍
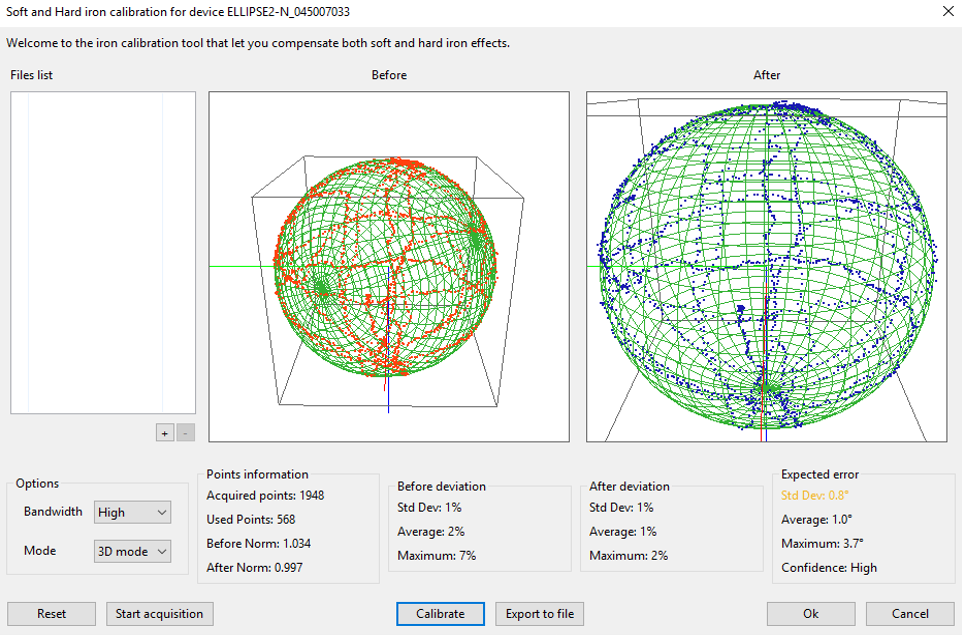
窗口左侧为文件列表,包含待重新处理的日志文件或先前记录的日志文件。可同时使用多个文件进行一次校准。
随后显示两个三维图:
- 第一个“之前”显示硬/软铁校准前磁力计测得的全部点(三维)。该显示会实时更新。
- 第二个“之后”显示经校准算法变换后的相同点。仅在按下校准按钮后才会更新。
这些三维图可用鼠标轻松旋转,也可用鼠标滚轮缩放。旋转其中一个图时,另一个图会同步旋转,以保持两个视图一致。
底部按钮可用于:
- 重置校准数据
- 开始/停止实时采集
- 校准已获取的数据
- 保存已获取的数据以供后续使用
- 完成或取消校准
部分选项可用于调整校准行为。这些选项可在采集前或采集后使用,因此可尝试不同设置,观察在 2D 或 3D 下是否能获得更好效果。
- 默认带宽设置为“高”,可酌情降低,以提高嘈杂磁场环境下的校准鲁棒性。若选择“正常”或“低”带宽,建议在校准期间缓慢移动传感器(转速 < 100°/s)。若观测结果噪声较大,则带宽设为“高”时比设为“正常”或“低”时更可能拒绝本次校准。
- 模式可设为 3D 或 2D。默认值为 3D;只要能够提供足够运动,就应使用 3D。实际上,2D 校准属于局部有效校正:在大横滚/俯仰角和/或不可忽略的纬度变化条件下,磁北可能会被拒绝。
最后,若干信息框会向用户提示校准流程、结果以及质量建议:
- 积分信息:显示已采集的积分点数量。点数越多,校准效果通常越好。按下校准按钮后,将显示当前磁场长度(“标准后”)。良好校准时,该长度在所有方向上应始终等于 1。
- 偏差前:每次按下校准按钮时更新。用于说明校准前局部磁场的扭曲情况。平均偏差代表磁场水平;标准差(STD Dev)反映观测噪声;最大偏差则表明环境噪声程度。
- 偏差后:应用完整校准算法后的磁场偏差。平均偏差最具代表性;标准差反映观测噪声;最大偏差代表校准期间全部测量中的最差情况。
- 预期误差:以度为单位显示完全校准后的预期磁航向误差。标准差误差最具代表性,并以颜色编码表示对结果的置信度(深绿最佳、绿色良好、橙色可接受、红色较差)。最大误差代表校准期间全部测量中的最坏情况。若最大误差偏高,可能源于校准过程中受到干扰的磁场。
# 实时程序
启动校准前,建议将设备放置在无明显外部磁场的环境中(任何失真源距离超过 3 米)。
# 第 1 步:启动/重置程序
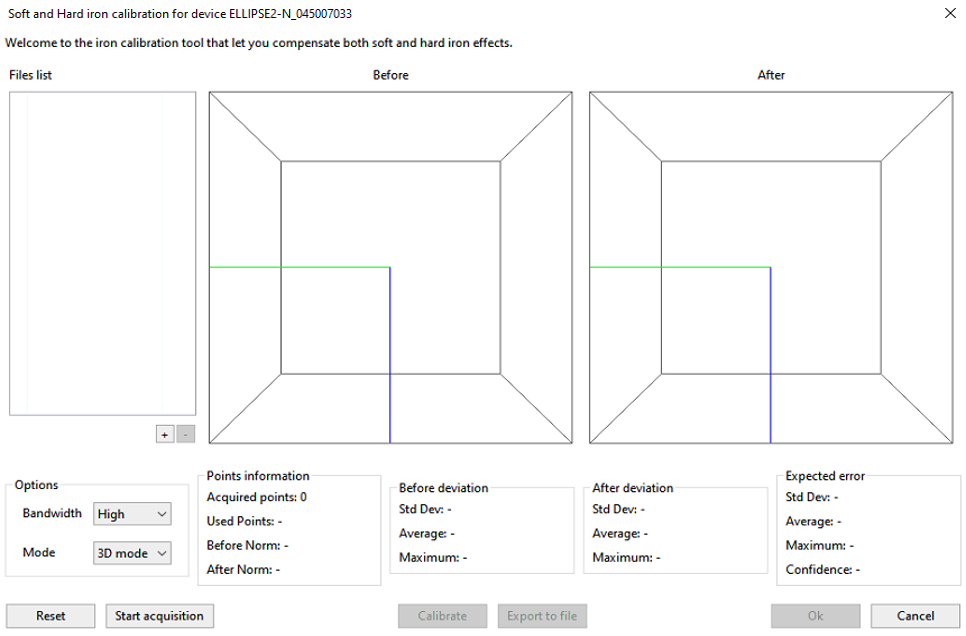
启动软铁与硬铁校准工具后,将出现以下窗口。设备准备就绪后,可单击“开始采集”按钮。
# 第 2 步:旋转设备
理想情况下,围绕各轴旋转设备,并分别指向下方与上方,以完成 3D 校准。对于 2D 校准,只需确保大致在平面内旋转(避免过大的横滚/俯仰运动)。缓慢旋转设备可获得最佳效果。建议绕单个轴完成完整 360° 旋转至少耗时 8 秒。

# 第 3 步:按下“校准”按钮
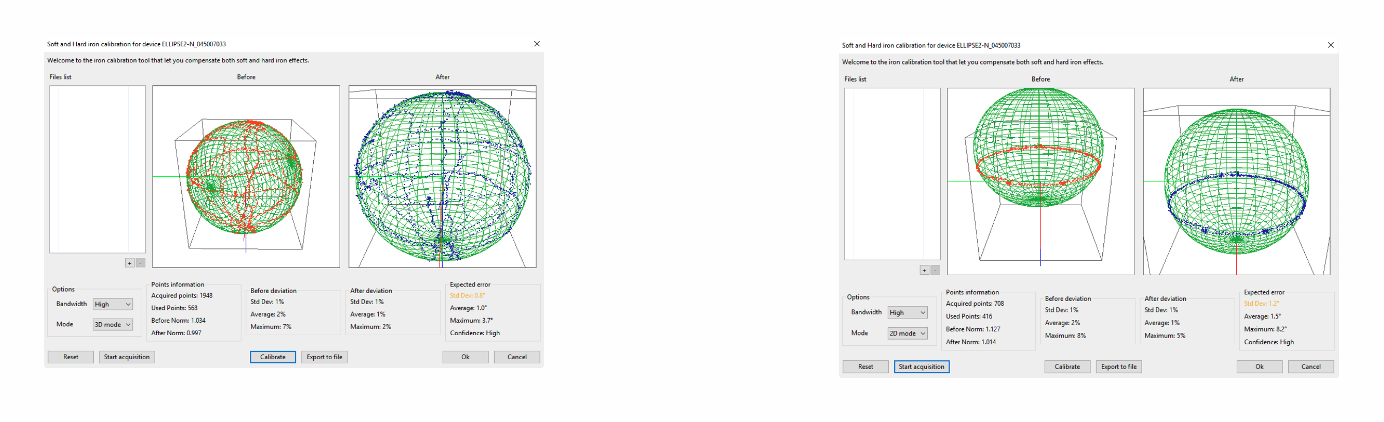
若校准工具在过程中检测到问题,将弹出窗口提示原因。常见错误包括:校准期间运动不足,或因运动过快、磁场噪声过大导致对准问题。
# 第 4 步:按 OK 完成程序
校准数据将被发送到设备并保存至内部闪存。
# 板载校准
板载校准方法与 FDICenter 方法的工作原理相同。因此,建议在使用板载方法前,先通过 FDICenter 熟悉磁校准相关概念。
板载与 FDICenter 方法可提供相近性能。板载校准的可用内存小于标准 PC,因此无法存储超过 1000 个校准点。请注意,这通常不影响性能,因为智能系统仅将相关点存入内部存储器。
板载校准通过不同的底层命令完成完整流程;我们基本上将执行与 FDICenter 方法相同的步骤。
上述 FDICenter 方法中提到的全部属性,以及校准过程产生的全部属性,在板载校准中均可提供,但“后规范”值除外。将提供质量与置信度指标:
# 质量指标
- 0 最佳:校准后磁场与惯性运动高度一致
- 1 好:检测到与惯性运动相关的磁场偏差较小,磁性校准仍应提供准确航向
- 2 差:检测到与惯性运动相关的较大磁场偏差
- 3 无效:未计算出有效校准;磁性校准失败或部分失败(请参阅错误弹窗)
# 置信度指标
- 0 高:所报告的质量指标可信。
- 1 中:显著磁场点数量较少。
- 2 低:用于计算磁校准的数据集不具备参考意义。
若质量指标为 0 或 1,且置信度指标为 0,则应认为校准可用。
# Procedure
# 启动校准
向设备发送命令 FDI_ECOM_CMD_START_MAG_CALIB 以开始磁校准。此时,用户必须定义若干校准参数:
- 必须选择带宽(高、中或低)。“高”为默认值;其他选项可用于应对嘈杂磁场。
- 选择 2D 或 3D 校准模式。
# 计算校准参数
使用命令 FDI_ECOM_CMD_COMPUTE_MAG_CALIB 后,设备将计算全部校准参数,并返回包含高级质量指标的校准结果,以及如何解决校准问题的提示。
# 将校准参数存储到 Ellipse 内部存储器中
一旦 Ellipse 返回正确的校准参数,用户即可决定是否应用。为此,须使用 FDI_ECOM_CMD_SET_MAG_CALIB 命令,将返回的校正向量与矩阵作为参数发送。
最后,须使用 FDI_ECOM_CMD_SETTINGS_ACTION 命令将新配置写入闪存,以便下次启动时生效。
# 建议和限制
# 覆盖尽可能多的不同方向
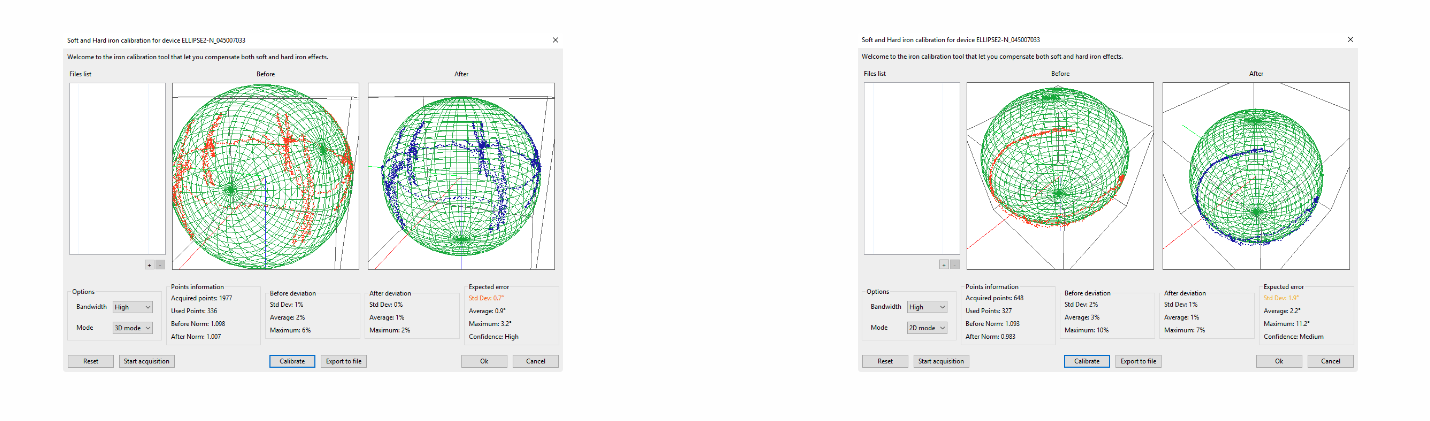
校准过程中,覆盖方向越丰富,结果通常越好。理论上,仅需若干方向即可刻画整个磁场;但由于测量噪声、外部磁场及其他影响,最好采集尽可能多的数据以获得良好结果。
# 有限的自由度
若设备无法在所有方向上自由旋转,算法仍可保持准确,但仅限于校准过程中已覆盖的方向。
# 远离任何外部干扰源
磁力计与校准算法无法区分外部磁场引起的失真与设备所搭载物体引起的失真。这些外部变形可能来自建筑结构,或铁质桌面、电脑等。
因此,务必使设备与铁磁物体保持大约 3 米以上距离。
若仅在有限方向集合内进行校准,该建议尤为重要。
# 具体应用
本页详细说明了如何在机载应用中执行强制校准流程。 本页详细说明了如何在船舶应用中执行强制校准流程。