# DVL 安装
多普勒速度仪(DVL)是一种利用声学测量相对水底速度的声呐设备,主要用于船舶定位与导航。
多普勒计程仪是依据声波在水中的多普勒效应制成的精密测速与航程累积仪器。它属于推算定位导航设备;推算定位是一种传统导航方法,必须依赖船速这一关键参数,船速准确程度直接影响定位精度。 多普勒计程仪利用发射声波与接收到的水底反射波之间的多普勒频移,测量船舶相对水底的航速并累积航程。该类设备准确性好、灵敏度高,可测量纵向与横向速度,但价格较高。主要用于大型船舶在狭水道航行、进出港、靠离码头时,提供船舶纵向与横向运动的精确数据。多普勒计程仪受作用深度限制;超过数百米时,只能利用水层中的水团质点作为反射层,从而变为对水计程仪。
# 机械安装
DVL 必须牢固固定在船体结构上。
建议将 DVL 前向标记对准船首。
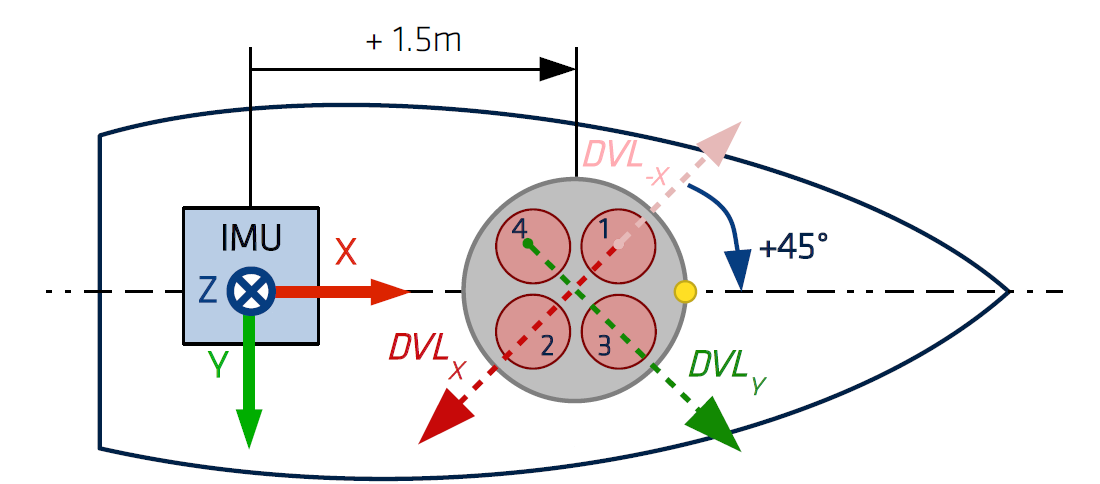
在此情况下,惯性系统配置中输入的标称对准角为 +45°。
请注意,本机 DVL 仪器坐标系(图中所示的 DVL~X~ 与 DVL~Y~)为左手系,而 FDISystems 产品采用右手坐标系运行。因此,在应用用户对准角之前,我们会在内部直接对接收到的传感器输入翻转 DVL~X~ 与 DVL~Z~ 速度。
下图显示了 DVL 仪器坐标系,以及用于确定 DVL 相对船体未对准的反向 DVL~-X~(粉色箭头)轴。
从 IMU 到 DVL 的杠杆臂也必须准确测量。
# 电气连接
典型的 DVL 电气集成主要考虑两个方面:
- DVL 数据输出
- DVL 与 INS 之间的同步
# 数据输出连接
关于数据输出,通常使用简单的串行连接:将 DVL 串行端口连接到 FDI INS 可用串行端口之一(例如端口 A Rx),接口可为 RS-232 或 RS-422。
# DVL 与 FDI INS 之间的同步
# DVL Master
在该工作模式下,DVL 自主运行;每当有新的速度测量可用时,即可向 FDI INS 发送同步脉冲。
根据水体条件,测量速率可能并不恒定。
要在此模式下工作,必须将 DVL 同步输出连接到可用的 FDI INS SYNC IN 引脚。
# DVL Slave
在该工作模式下,FDI INS 产生规则脉冲信号,用于触发 DVL 的每次测量。
此时测量速率可以恒定,并由 FDI INS SYNC OUT 速率驱动。
但在设置同步输出速率时必须谨慎,需根据任务期间的 DVL 类型、配置与最大深度,满足 DVL 的最低时序要求。
换言之,DVL 必须能够发射超声波脉冲、等待回波,并在下一次触发到来前完成数据处理。
FDISystems 建议您联系 DVL 制造商,以确认在当前系统配置与水环境下允许使用的同步输出速率。
根据经验,在浅水条件下,1 Hz 至 10 Hz 的更新速率通常可行。
← 里程计安装 杠杆臂与安装对准校准 →