# 安装角度对准
传感器对准过程包含两个步骤:轴向对准与精细对准。部分辅助传感器也需要考虑安装偏差;测量方式与 IMU 相同,即将外部传感器与车辆坐标系进行比较。
# 轴向未对准
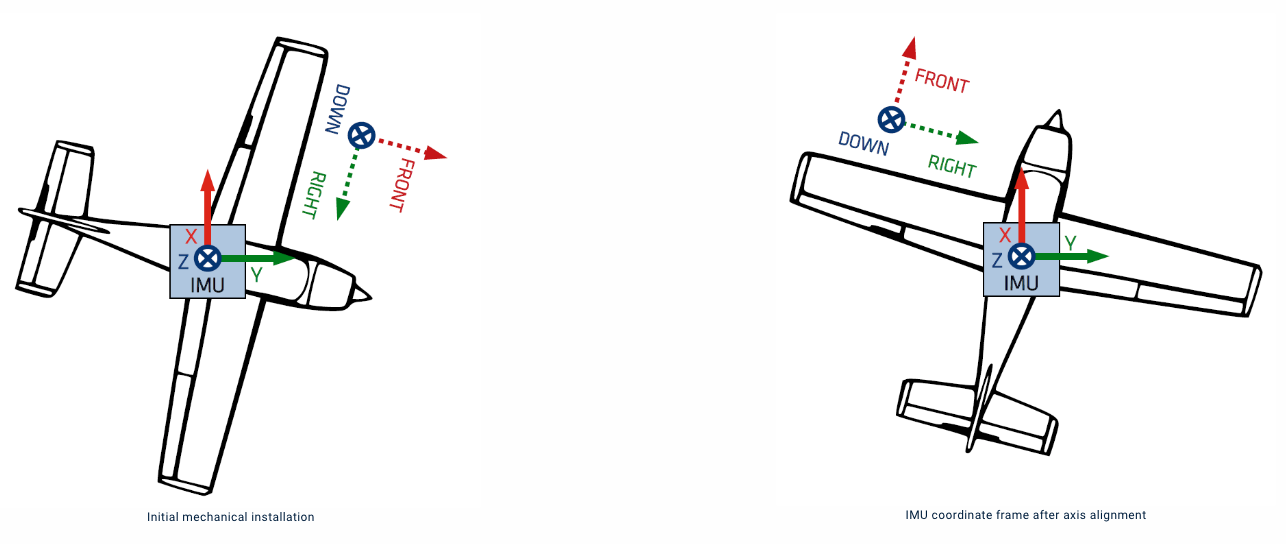
以下示例说明如何测量 IMU 轴向未对准。IMU 各轴需与车辆坐标系各轴对照,如下所示:
| IMU 轴 | 车辆方向 |
|---|---|
| X | 左(LEFT) |
| Y | 前(FRONT) |
| Z | 下(DOWN) |
# 轴向对准示例
# 精细未对准
完成轴向未对准设置后,还需按如下方式测量较小的残余角度。未对准角对应于将 IMU 坐标系变换到车辆坐标系所需的残余旋转。在本示例中,α 对应航向误差,符号为负。
多数应用中,横滚与俯仰未对准角通常较小。若预计横滚和俯仰角度较大(> 5°),用户必须考虑旋转合成顺序:先横滚,再俯仰,最后偏航。
| 未对准角 | 数值 |
|---|---|
| misroll | 未示出 |
| mispitch | 未示出 |
| misheading | -α(负) |
# 未对准残差测量
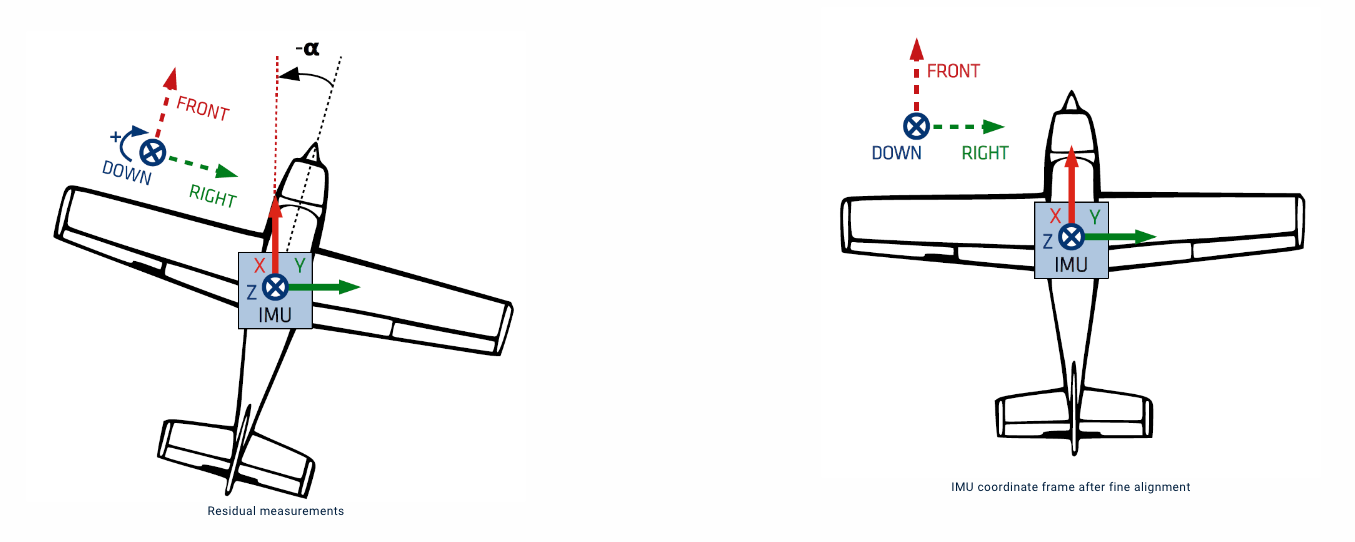
将精细未对准角测量并写入设备配置后,即可假定传感器坐标系已与车辆坐标系对齐。
# 载体横滚、俯仰与偏航未对准
当传感器安装在地面车辆上时(不适用于船舶),可通过简便流程估计横滚与俯仰偏差。
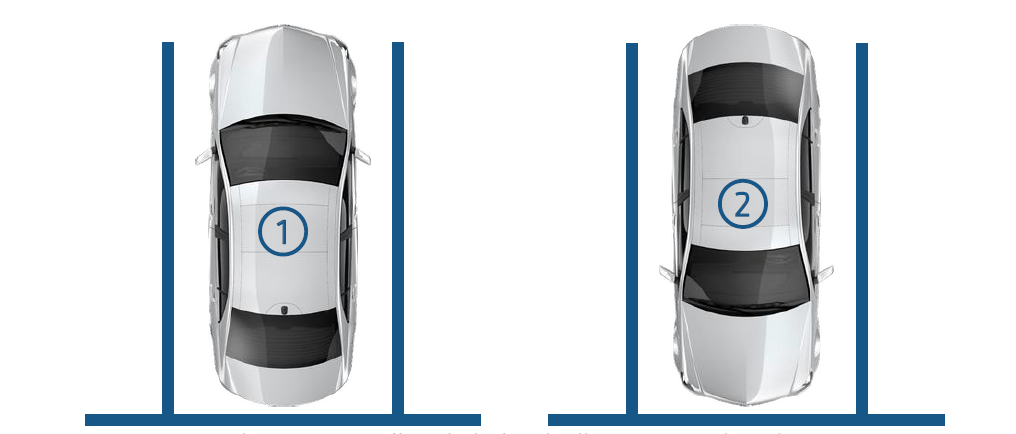
该流程适用于任意平面(不一定水平)。以汽车为例,步骤如下:
- 将车辆倒车停入车位,停车后测量横滚角与俯仰角。
- 再将车辆正向停入同一车位,测量横滚角与俯仰角。
- 在配置页面中,将平均横滚角与平均俯仰角分别用作横滚未对准与俯仰未对准设置。
相比之下,测量 INS 航向未对准更为复杂。若可确认车辆为非转向后轮的标准汽车,可采用以下方法:
- 首先在 INS 配置中输入已测量的横滚与俯仰未对准角。
- 随后在车速不低于 50 km/h 的路段直线行驶,并确保车辆不发生漂移或打滑。
- 将平均侧滑角(slip angle)作为航向未对准的直接测量值。
- 也可使用 FDI 上位机自动估计并显示偏航、俯仰以及车辆旋转中心杠杆臂。