
# Data界面
该界面由 FDIsystems Log Viewer、FDI Diagnostic Telemetry 两部分组成:
# FDIsystems Log Viewer:上位机作图界面
具体操作步骤详见LOG数据作图说明。
# FDI Diagnostic Telemetry:数据显示与记录界面
点击下表名称可跳转到本页对应说明。
# 功能一览
| 名称 | 简要说明 |
|---|---|
| Value Grid | 以表格显示实时数据 |
| Update Freq | 设置界面刷新频率(默认 10 Hz,最高 100 Hz) |
| Data set(s) | 勾选要送入图表的数据类型,支持多选 |
| Value Chart | 实时曲线显示 |
| Value Selection | 显示 Val / Mean / Variance,勾选后出曲线 |
| Avg.Window、Time Span | 调整纵轴、横轴显示范围 |
| FIX | 自适应调整曲线纵轴分辨率 |
| 1D、2D、3D | 曲线显示模式 |
| Start Logging | 将勾选数据记录为 txt 或 log |
# 数据类型一览
| 类型 | 简要说明 |
|---|---|
| IMU | 融合姿态、角速度、加速度、磁力计、气压等 |
| IMU_RAW | 加速度计 / 陀螺仪 / 磁力计原始量 |
| UKF | SPKF 融合后的位置、速度、零偏、四元数 |
| UKF_STD | 融合量的标准差(滤波指标) |
| GNSS | GPS 原始位置、速度、精度因子等 |
| RTK | 双天线相对位置、基线与双天线航向 |
| Supervisor | 通信/电台监护状态(链路质量、空闲率等) |
| Debug | 内部调试通道 v1~v20,无固定对外含义 |
| MAG | 磁力计原始量与软硬磁校准参数 |
| HEAVE | 升沉参考点位置与速度(船载) |
| ADS | 大气数据:空速、攻角/侧滑、气压等(AIR 机型) |
| TEMP | IMU 各轴及 ADC 温度 |
Value Chart
用于显示数据曲线。操作步骤:在上方 Data set(s) 中选择数据类型 → 在左侧弹出的数据列表中勾选要显示的项 → 右侧实时显示对应曲线,如下图所示:
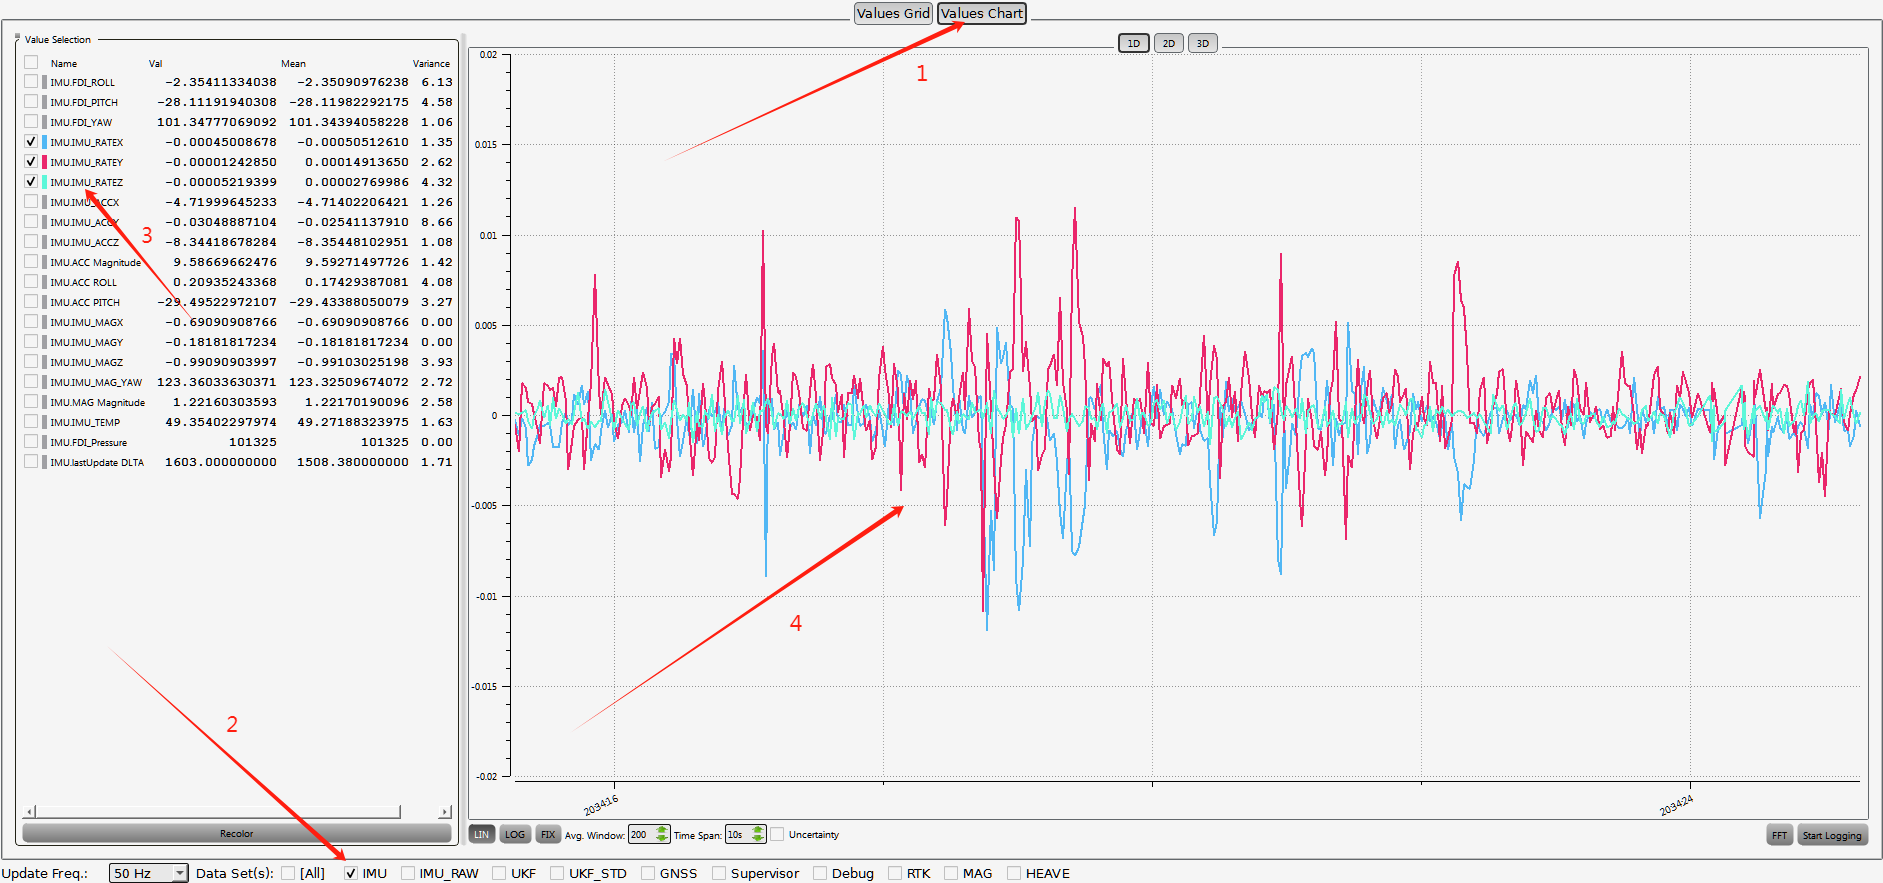
上图示例中勾选了 IMU 数据类型,并选中陀螺仪 X、Y、Z 轴数据作为曲线输出,颜色分别为蓝、红、绿。若需更改曲线颜色,点击左下侧 Recolor;若需更改输出频率,点击左下角 Update Freq 即可。
Value Selection
选中数据类型的数值显示区,展示原始值 Val、平均值 Mean 和方差 Variance。勾选数据左侧的复选框后,对应曲线会显示在右侧。
Update Freq
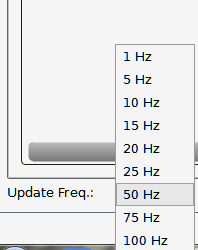
配置 Data 界面数据可视化的刷新频率,最高支持 100 Hz,默认 10 Hz。
Avg.Window、Time Span
分别用于动态调整纵坐标与横坐标的显示范围。
FIX
自适应调整右侧曲线图的纵坐标分辨率;在曲线图上单击鼠标右键也可达到相同效果。
1D、2D、3D
数据曲线图的显示模式。默认 1D 以时间戳为横坐标、以 Value Selection 中勾选的数据为纵坐标;2D / 3D 需在左下侧 XY 或 XYZ 框中指定数据类型,系统据此作为 X、Y、Z 轴作图并实时显示。下面以在 3D 界面绘制 NED 位置轨迹为例说明:
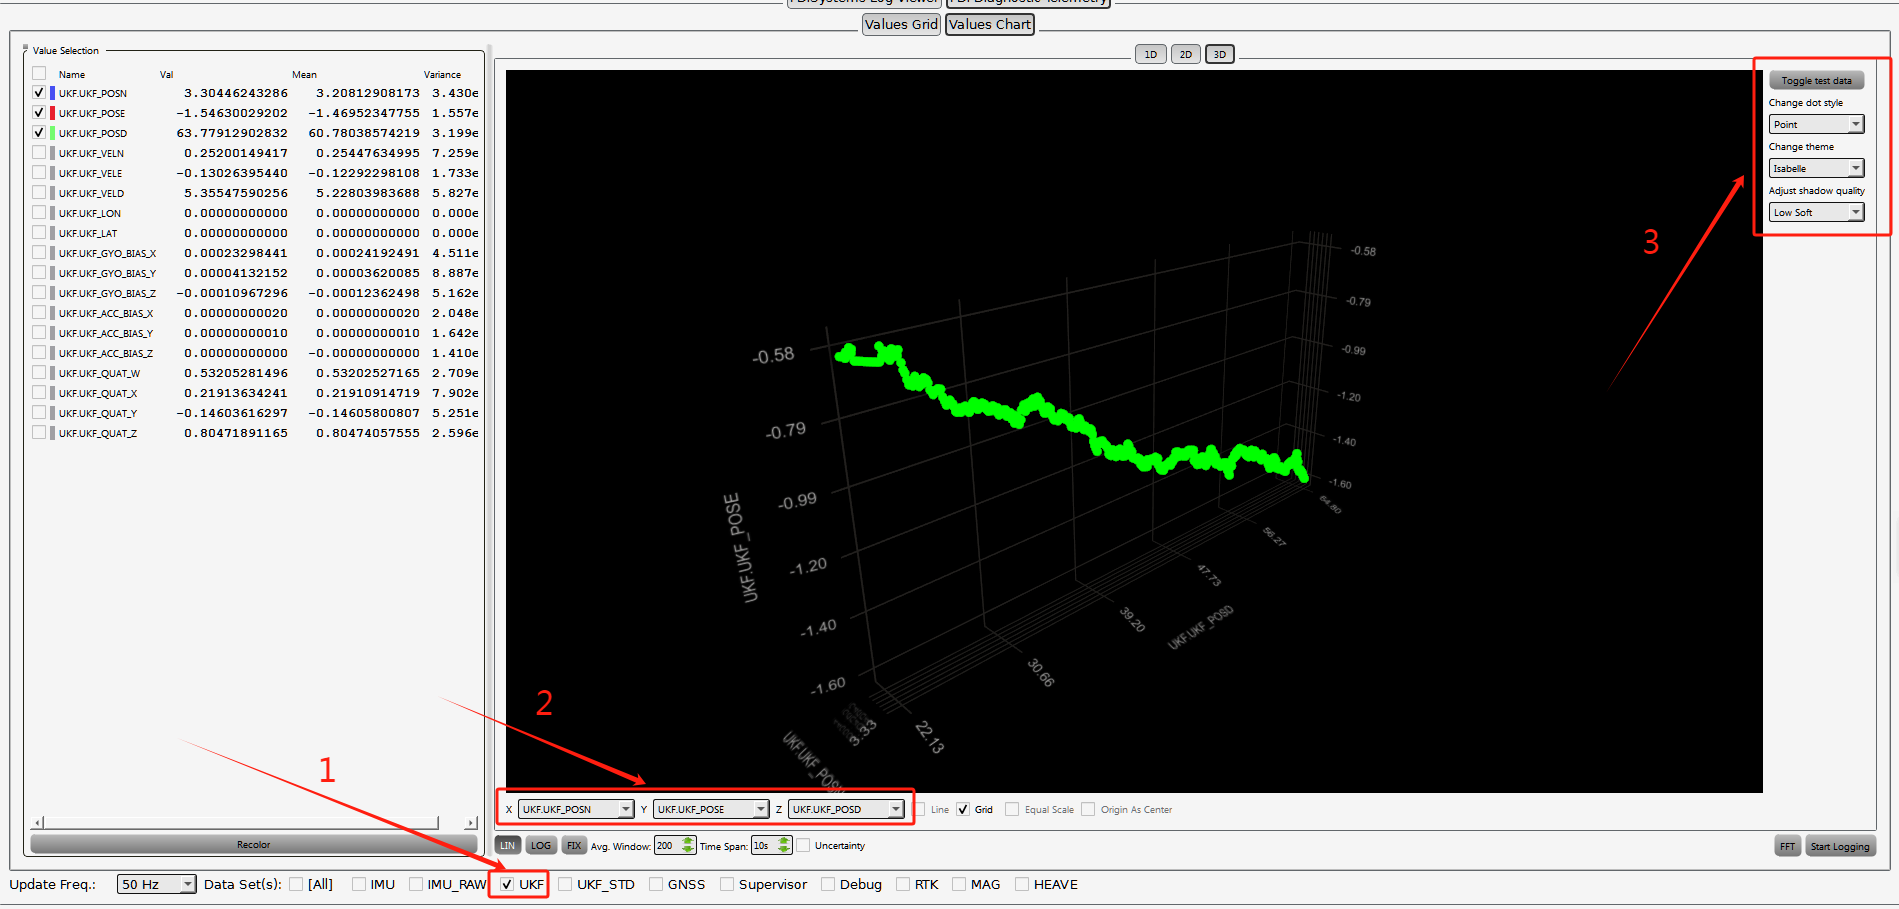
Step1:勾选下方的 UKF 数据类型;
Step2:在图左下侧 XYZ 三轴数据框中分别选择 UKF.UKF_POSN、UKF.UKF_POSE、UKF.UKF_POSD,3D 曲线即开始显示;
Step3:右上角红框可配置 3D 曲线的部分属性:
- Change dot style:曲线点的样式,默认为 Point;
- Change theme:3D 曲线主题,默认为 Ebony;
- Adjust shawdow quality:阴影质量,默认为 Low Soft。
Start Logging
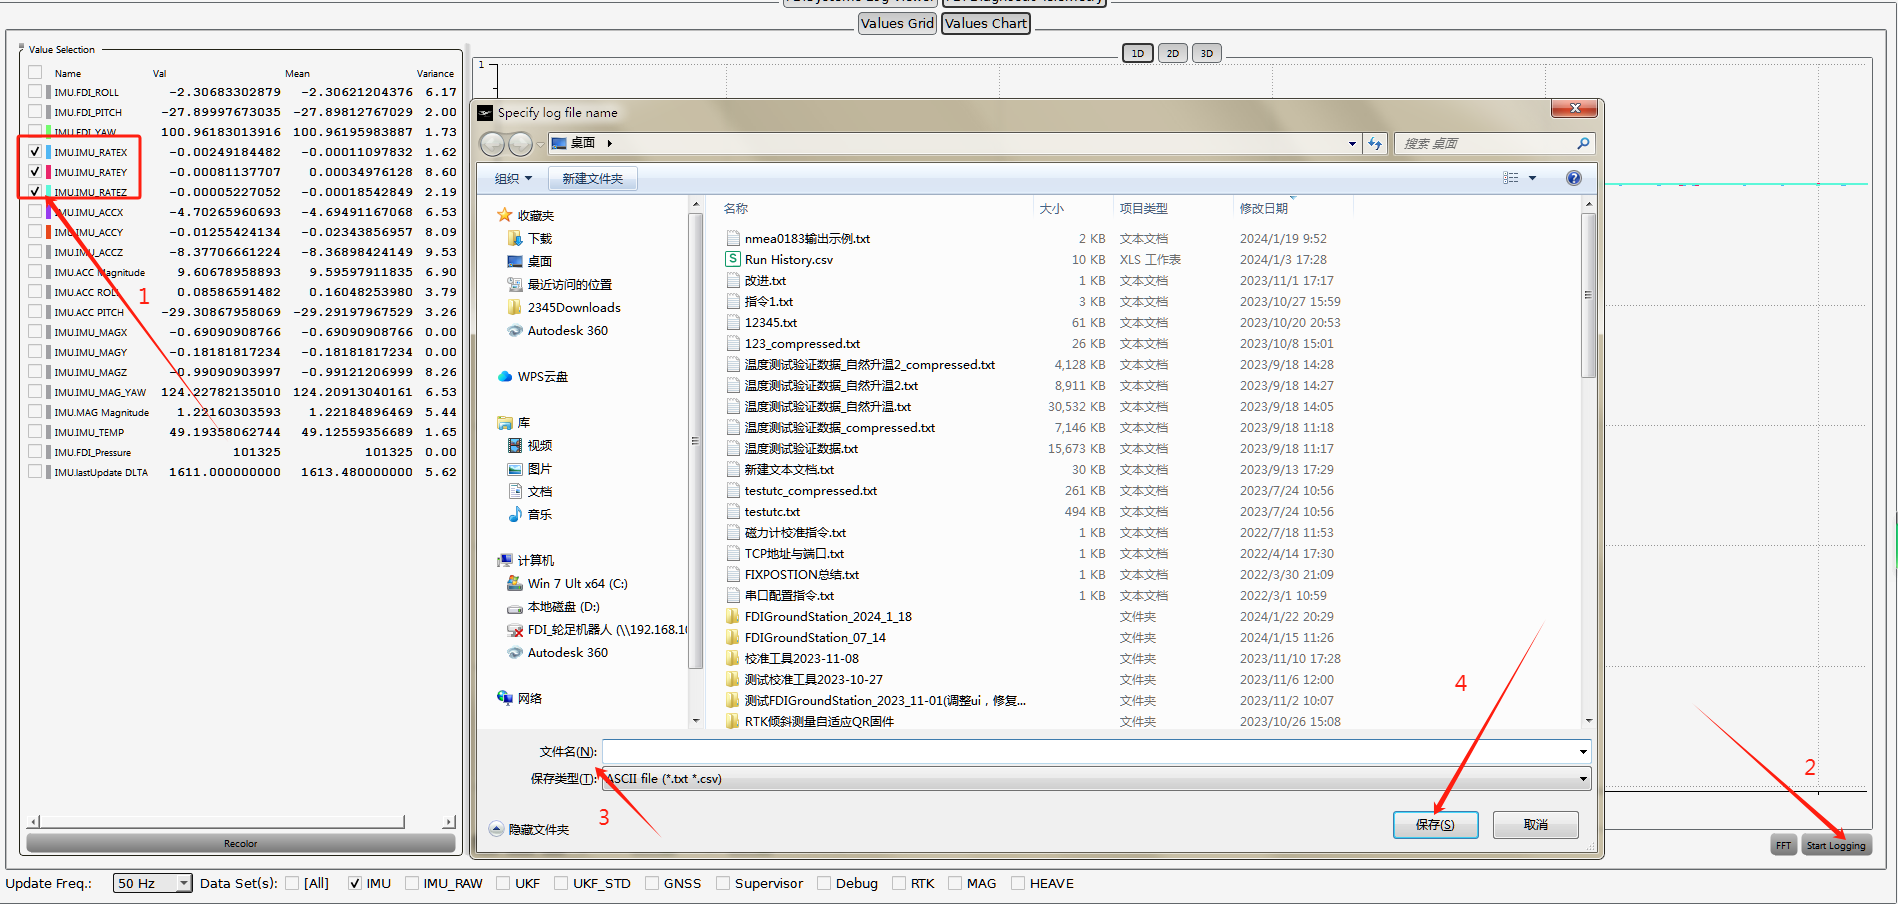
数据记录功能,位于界面右下角。点击后可将输出数据以 txt 或 log 格式保存到指定位置。记录前需先在左侧 Value Selection 中勾选要保存的数据,如下图所示。在弹出的文件框中选择保存名称与格式并点击保存后,上位机开始记录,按钮变为 Stop Logging;再次点击即可结束记录并生成文件。txt 可直接查看,log 可导入上位机作图。下图为 Value Chart 界面,箭头旁数字表示操作顺序。
Data set(s)
勾选数据类型前的复选框,可将对应数据输出到图表中,支持多选。各类型字段定义见下表。
IMU:惯导数据
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| IMU.FDI_ROLL | 融合后的横滚角 | 度(°) |
| IMU.FDI_PITCH | 融合后的俯仰角 | 度(°) |
| IMU.FDI_YAW | 融合后的航向角 | 度(°) |
| IMU.IMU_RATEX | 陀螺仪 X 轴角速度 | 弧度/秒(rad/s) |
| IMU.IMU_RATEY | 陀螺仪 Y 轴角速度 | 弧度/秒(rad/s) |
| IMU.IMU_RATEZ | 陀螺仪 Z 轴角速度 | 弧度/秒(rad/s) |
| IMU.IMU_ACCX | 加速度计 X 轴加速度 | 米/秒平方(m/s²) |
| IMU.IMU_ACCY | 加速度计 Y 轴加速度 | 米/秒平方(m/s²) |
| IMU.IMU_ACCZ | 加速度计 Z 轴加速度 | 米/秒平方(m/s²) |
| IMU.ACC Magnitude | 加速度计输出加速度模值 | 米/秒平方(m/s²) |
| IMU.ACC ROLL | 仅由加速度计数据计算的横滚角 | 度(°) |
| IMU.ACC PITCH | 仅由加速度计数据计算的俯仰角 | 度(°) |
| IMU.IMU_MAGX | 磁力计 X 轴磁场强度 | 高斯(gauss) |
| IMU.IMU_MAGY | 磁力计 Y 轴磁场强度 | 高斯(gauss) |
| IMU.IMU_MAGZ | 磁力计 Z 轴磁场强度 | 高斯(gauss) |
| IMU.IMU_MAG_YAW | 仅由磁力计数据计算的磁航向角 | 度(°) |
| IMU.MAG Magnitude | 磁力计输出磁场强度模值 | 高斯(gauss) |
| IMU.IMU_TEMP | 传感器温度 | 摄氏度(℃) |
| IMU.FDI_Pressure | 气压计原始气压值 | 帕斯卡(Pa) |
| IMU.lastUpdate DLTA | 距上次数据更新的时间间隔 |
表 : IMU 数据定义
IMU_RAW:惯导原始数据
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| IMU_RAW.raw_acc_x | 加速度计原始 X 轴加速度 | 米/秒平方(m/s²) |
| IMU_RAW.raw_acc_y | 加速度计原始 Y 轴加速度 | 米/秒平方(m/s²) |
| IMU_RAW.raw_acc_z | 加速度计原始 Z 轴加速度 | 米/秒平方(m/s²) |
| IMU_RAW.raw_gyros_x | 陀螺仪原始 X 轴角速度 | 弧度/秒(rad/s) |
| IMU_RAW.raw_gyros_y | 陀螺仪原始 Y 轴角速度 | 弧度/秒(rad/s) |
| IMU_RAW.raw_gyros_z | 陀螺仪原始 Z 轴角速度 | 弧度/秒(rad/s) |
| IMU_RAW.raw_mags_x | 磁力计原始 X 轴磁场强度 | 高斯(gauss) |
| IMU_RAW.raw_mags_y | 磁力计原始 Y 轴磁场强度 | 高斯(gauss) |
| IMU_RAW.raw_mags_z | 磁力计原始 Z 轴磁场强度 | 高斯(gauss) |
表 : IMU_RAW 数据定义
UKF:SPKF 融合数据
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| UKF.UKF_POSN | 融合后的北向位置 | 米(m) |
| UKF.UKF_POSE | 融合后的东向位置 | 米(m) |
| UKF.UKF_POSD | 融合后的地向位置 | 米(m) |
| UKF.UKF_VELN | 融合后的北向速度 | 米/秒(m/s) |
| UKF.UKF_VELE | 融合后的东向速度 | 米/秒(m/s) |
| UKF.UKF_VELD | 融合后的地向速度 | 米/秒(m/s) |
| UKF.UKF_LON | 融合后的经度 | 度(°) |
| UKF.UKF_LAT | 融合后的纬度 | 度(°) |
| UKF.UKF_GYO_BIAS_X | 陀螺仪 X 轴动态零偏 | 弧度/秒(rad/s) |
| UKF.UKF_GYO_BIAS_Y | 陀螺仪 Y 轴动态零偏 | 弧度/秒(rad/s) |
| UKF.UKF_GYO_BIAS_Z | 陀螺仪 Z 轴动态零偏 | 弧度/秒(rad/s) |
| UKF.UKF_ACC_BIAS_X | 加速度计 X 轴动态零偏 | 米/秒平方(m/s²) |
| UKF.UKF_ACC_BIAS_Y | 加速度计 Y 轴动态零偏 | 米/秒平方(m/s²) |
| UKF.UKF_ACC_BIAS_Z | 加速度计 Z 轴动态零偏 | 米/秒平方(m/s²) |
| UKF.UKF_QUAT_W | 融合后的四元数 W 分量 | |
| UKF.UKF_QUAT_X | 融合后的四元数 X 分量 | |
| UKF.UKF_QUAT_Y | 融合后的四元数 Y 分量 | |
| UKF.UKF_QUAT_Z | 融合后的四元数 Z 分量 |
表 : UKF 数据定义
UKF_STD:SPKF 融合数据标准差,滤波指标
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| UKF_STD.UKF_STD_VELN | 北向速度融合标准差 | |
| UKF_STD.UKF_STD_VELE | 东向速度融合标准差 | |
| UKF_STD.UKF_STD_VELD | 地向速度融合标准差 | |
| UKF_STD.UKF_STD_POSN | 北向位置融合标准差 | |
| UKF_STD.UKF_STD_POSE | 东向位置融合标准差 | |
| UKF_STD.UKF_STD_POSD | 地向位置融合标准差 | |
| UKF_STD.UKF_STD_BaX | 加速度计 X 轴零偏估计标准差 | |
| UKF_STD.UKF_STD_BaY | 加速度计 Y 轴零偏估计标准差 | |
| UKF_STD.UKF_STD_BaZ | 加速度计 Z 轴零偏估计标准差 | |
| UKF_STD.UKF_STD_BgX | 陀螺仪 X 轴零偏估计标准差 | |
| UKF_STD.UKF_STD_BgY | 陀螺仪 Y 轴零偏估计标准差 | |
| UKF_STD.UKF_STD_BgZ | 陀螺仪 Z 轴零偏估计标准差 | |
| UKF_STD.UKF_STD_Q1 | 四元数 Q1 分量融合标准差 | |
| UKF_STD.UKF_STD_Q2 | 四元数 Q2 分量融合标准差 | |
| UKF_STD.UKF_STD_Q3 | 四元数 Q3 分量融合标准差 | |
| UKF_STD.UKF_STD_Q4 | 四元数 Q4 分量融合标准差 | |
| UKF_STD.UKF_STD_Euler_Roll | 横滚角融合标准差 | |
| UKF_STD.UKF_STD_Euler_Pitch | 俯仰角融合标准差 | |
| UKF_STD.UKF_STD_Euler_Yaw | 偏航角融合标准差 |
表 : UKF_STD 数据定义
GNSS:GPS 数据
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| GPS.Lat | GPS 原始纬度 | 度(°) |
| GPS.Lon | GPS 原始经度 | 度(°) |
| GPS.LocalN | 根据原始经纬度推算的北向粗略位置 | 米(m) |
| GPS.LocalE | 根据原始经纬度推算的东向粗略位置 | 米(m) |
| GPS.hAcc | 水平精度估计 | 米(m) |
| GPS.vAcc | 垂直精度估计 | 米(m) |
| GPS.course | GPS 原始航迹角 | 度(°) |
| GPS.height | GPS 原始高度 | 米(m) |
| GPS.pDOP | GPS 位置精度因子 | |
| GPS.tDOP | GPS 时间精度因子 | |
| GPS.velN | GPS 原始北向速度 | 米/秒(m/s) |
| GPS.velE | GPS 原始东向速度 | 米/秒(m/s) |
| GPS.velD | GPS 原始地向速度 | 米/秒(m/s) |
| GPS.lastPosUpdt | 距上次位置更新的时间间隔 | |
| GPS.lastMessege | 距上次消息更新的时间间隔 | |
| GPS.timeOfWeek | GPS 周内秒 | 秒(s) |
| GPS.posN | 根据原始经纬度推算的北向位置 | 米(m) |
| GPS.posE | 根据原始经纬度推算的东向位置 | 米(m) |
表 : GNSS 数据定义
RTK:移动站和移动基站数据,用于双天线模式
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| RTK.Lat | 移动基站原始纬度 | 度(°) |
| RTK.Lon | 移动基站原始经度 | 度(°) |
| RTK.Height | 移动基站原始高度 | 米(m) |
| RTK.movingBaseVelN | 移动基站原始北向速度 | 米/秒(m/s) |
| RTK.movingBaseVelE | 移动基站原始东向速度 | 米/秒(m/s) |
| RTK.movingBaseVelD | 移动基站原始地向速度 | 米/秒(m/s) |
| RTK.movingBaseRelLength | 移动基站与基站之间的距离 | 米(m) |
| RTK.movingBaseRelHeading | 移动基站与基站形成的航向角 | 度(°) |
| RTK.movingBaseRelN | 移动基站在以基站为原点坐标系下的北向位置 | 米(m) |
| RTK.movingBaseRelE | 移动基站在以基站为原点坐标系下的东向位置 | 米(m) |
| RTK.movingBaseRelD | 移动基站在以基站为原点坐标系下的地向位置 | 米(m) |
| RTK.RoverRelLength | 移动站与移动基站之间的距离(双天线基线长度) | 米(m) |
| RTK.RoverRelHeading | 双天线航向 | 度(°) |
| RTK.RoverRelN | 双天线基线北向分量 | 米(m) |
| RTK.RoverRelE | 双天线基线东向分量 | 米(m) |
| RTK.RoverRelD | 双天线基线地向分量 | 米(m) |
表 : RTK 数据定义
Supervisor:通信监护
上位机与电台/遥测链路相关的运行状态,用于判断通信是否健康。无电台机型多数项接近 0 或不更新。
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| Supervisor.state | 监护状态字 | |
| Supervisor.flightTime | 本次上电 / 飞行累计时间 | 秒(s) |
| Supervisor.vln | 链路相关电压或电平监测值 | |
| Supervisor.vln_LPF | 上述量的低通滤波值 | |
| Supervisor.idlePercent | 处理器空闲比例 | % |
| Supervisor.comm_txBufStarved | 发送缓冲欠载计数(链路过慢或阻塞) | |
| Supervisor.lastGoodRadio_usec | 距上次有效电台数据的时间 | 微秒(µs) |
| Supervisor.radioUpdate DLTA | 电台数据更新间隔 | |
| Supervisor.RADIO_QUALITY | 电台信号质量 | |
| Supervisor.RADIO_ERRORS | 电台错误计数 |
表 : Supervisor 数据定义
Debug:内部调试量
Debug.v1~Debug.v20 为固件内部调试通道,数值含义随版本/机型变化,不作为产品对外接口。日常评估无需勾选;仅技术支持排障时按指定通道查看。
MAG:磁力计与磁校准
磁力计原始输出及软硬磁补偿相关量,用于磁校准过程观察。日常导航请看 IMU 中的 IMU_MAG*。
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| MAG.RAW_MAG_X / Y / Z | 磁力计三轴原始磁场 | 高斯(gauss) |
| MAG.fV_X / Y / Z | 硬磁偏置(补偿矢量) | |
| MAG.finVW_XX … ZZ | 软磁补偿矩阵各元素 | |
| MAG.fB | 当地磁场强度估计 | 高斯(gauss) |
| MAG.fFourBsq | 磁场模值相关中间量 | |
| MAG.ftrFitErrorpc / MAG.fFitErrorpc | 磁校准拟合误差 | % |
| MAG.iMagCalHasRun | 是否已执行过磁校准 | |
| MAG.iValidMagCal | 当前磁校准是否有效 |
表 : MAG 数据定义
HEAVE:升沉参考点
船载升沉估计在指定参考点上的北东地位置与速度。参考点杆臂见 MSG_REF_POINT_OFFSET;主要 EPSILON / 船载机型有意义,其它机型可全为 0。
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| HEAVE.POINTn_POSN / POSE / POSD | 升沉点 n 的北 / 东 / 地位置 | 米(m) |
| HEAVE.POINTn_VELN / VELE / VELD | 升沉点 n 的北 / 东 / 地速度 | 米/秒(m/s) |
表 : HEAVE 数据定义
说明:界面中 n 一般为 1~3,对应 3 个升沉映射点。
ADS:大气数据
空速管 / 气压构成的大气估计(ADS)。Orion AIR 等带空速管的机型才有有效值;无空速管产品勾选后多为 0。
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| ADS.Airspeed | 空速 | 米/秒(m/s) |
| ADS.Diff_Press | 动压(空速管差压) | |
| ADS.Temperature | 大气温度 | 摄氏度(℃) |
| ADS.Sideslip | 侧滑角 | 度(°) |
| ADS.Press | 静压相关气压 | |
| ADS.Air_Density | 空气密度 | |
| ADS.Airspeed2 等 *2 项 | 第二路 / 冗余大气通道(若有) | 同左 |
| ADS.Static_Pressure | 静压 | |
| ADS.Static_Temperature | 静温 | 摄氏度(℃) |
表 : ADS 数据定义
TEMP:传感器温度
IMU 内部温度监测,用于温漂与热状态判断。
| 变量名 | 数据含义 | 单位 |
|---|---|---|
| TEMP.ACC_X / Y / Z | 加速度计各轴附近温度 | 摄氏度(℃) |
| TEMP.GYRO_X / Y / Z | 陀螺仪各轴附近温度 | 摄氏度(℃) |
| TEMP.ADC | ADC / 电路温度 | 摄氏度(℃) |
| TEMP.Debug_1 / Debug_2 | 温度相关调试量 |
表 : TEMP 数据定义