# 载体与传感器坐标系
# 载体坐标系
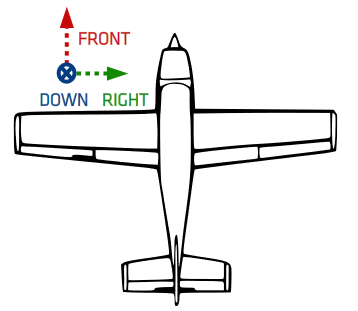
根据应用的不同,载体(车辆 body / vehicle)坐标系定义如下:X 轴指向前进方向,Z 轴指向下,Y 轴按右手定则指向载体右侧。
# 传感器坐标系
传感器(Sensor)坐标系固连于 IMU。
下图为默认配置下的本体坐标系示意。在大多数情况下,传感器坐标系须与载体坐标系对齐。若无法通过机械方式实现对齐,则可通过软件对载体中的传感器安装偏差进行补偿。更多说明请参见软件对齐 (opens new window)。
# 测量原点
在确定传感器各轴方向之后,还需明确该坐标系的原点位置。该原点为三个加速度计敏感轴的交点,对应速度与位置测量的中心。
测量杠杆臂时必须计入该原点。
FDISYSTEMS 传感器产品机械图纸中的圆形黑白符号用于标识并定位该测量原点。