# 汽车运动约定
汽车应用有时需要从标准 INS 输出推导特定观测量。最常见的输出包括物体速度、滑移角与曲率。
# 惯导对齐
需要明确:汽车专用输出的精度不仅取决于 INS 固有性能,还受车辆内机械安装的影响。尤其是,INS 必须与车架正确对齐,才能保证测量有效且一致。
例如,若 INS 安装时航向偏差为 1°,则滑移角测量将以 1° 为中心,而非 0°。
此外,标称的车辆滑移角与曲率测量通常在非转向轴(一般为后轴)中心计算。
不过,也可通过将 INS 安装在待测位置,或使用偏移监测点,在车辆其他位置评估这些量。
使用汽车运动剖面时,INS 卡尔曼滤波器会估计并细化俯仰与偏航安装偏差,以确保最佳导航性能。但该估计得到的未对准仅在内部使用,不会改变产品对外输出的数据。
# 滑移角
滑移角(Slip angle) 是地面航迹(车辆实际运动方向)与航向(车辆纵轴指向)之间的夹角。
以下公式用于计算以弧度为单位的滑移角:
由于地面航迹仅在车辆运动时有定义,该输出仅在速度超过 1 m/s 时有效。此外,若出现恒定的滑移角数值,通常表明 INS 未与车架正确对齐(主要为航向角偏差)。
若预计车辆会经常出现打滑或漂移,建议使用不依赖汽车约束假设的运动剖面,例如飞机运动剖面。
滑移角测量使用二维速度信息,因此在车辆不同位置处结果不同。最常见的滑移角测量点是车辆旋转中心。
# 精度
滑移角输出精度直接受以下参数影响:
- INS 真实航向精度
- INS 速度精度
- 车速
通常在 50 km/h 的典型车速下评估侧滑角精度。
下表给出 RTK 模式下 Epsilon-D 在不同速度下的预期精度示例(典型航向精度 0.1°,速度精度 0.05 m/s):
| 速度 (km/h) | Track 精度 (°) | Slip 精度 (°) |
|---|---|---|
| 10 | 0.29 | 0.30 |
| 20 | 0.14 | 0.17 |
| 50 | 0.06 | 0.11 |
| 100 | 0.03 | 0.10 |
| 200 | 0.01 | 0.10 |
# 曲率半径
曲率半径直接反映车辆转弯的急缓程度。在速度与角速度均近似恒定的情形下(例如环形交叉路口),曲率半径可方便地与环岛半径进行比较。
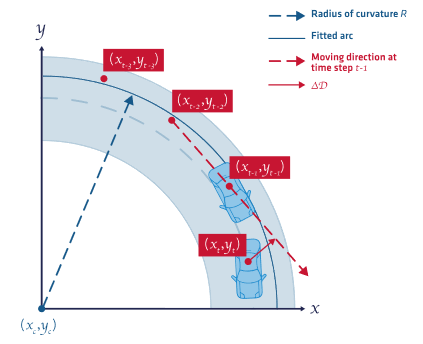
以下公式用于计算曲率半径(单位:米):
由于直线行驶时曲率趋于无穷大,该值仅在角速率高于 1 °/s 且速度高于 1 m/s 时计算并有效。
曲率测量使用二维速度信息,因此在车辆不同位置处结果不同。最常见的曲率测量点是车辆旋转中心。