# 陀螺仪
# 定义
陀螺仪是测量惯性系旋转速率的传感器。
因此,当器件发生旋转时,它将测量随之产生的方向变化。 由于地球坐标系本身在旋转,静置于地面的陀螺仪也会测得地球自转速率(约 15°/h)。
陀螺仪输出通常以 °/s 或 rad/s 表示。
# 如何使用陀螺仪
可在高频下对角速度进行积分,从而精确得到传感器姿态。该原理是各类惯性传感器(垂直陀螺、AHRS、MRU、INS)的基础。
陀螺仪还用于惯性导航系统(INS)中的导航(位置与速度)解算。
性能最高的陀螺仪(通常基于闭环 FOG)精度很高,可在无需偏置估计的情况下测量地球自转,并在无外部航向参考时确定航向。此类传感器称为陀螺罗经。此外,还有多种技术可在非纯陀螺罗经条件下测量航向,从而放宽对陀螺仪技术的要求。
# 原理
FDISYSTEMS 陀螺仪采用以下两种原理测量旋转:
# 科里奥利效应
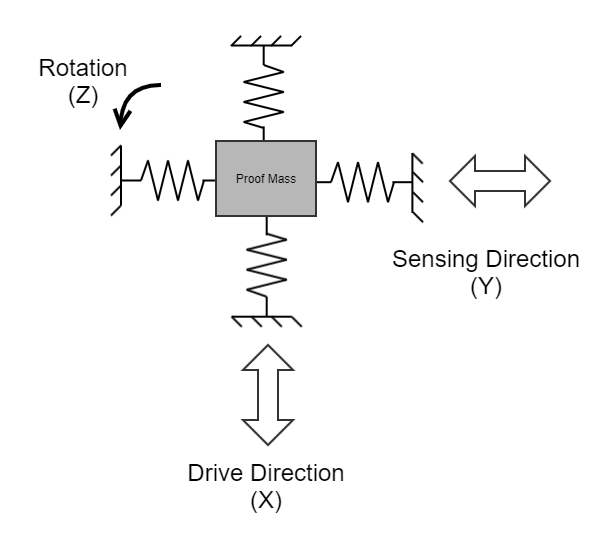
MEMS 陀螺仪利用科里奥利效应。当检验质量沿 X 方向振动时,绕垂直轴 Z 的旋转会产生科里奥利力,从而在垂直轴 Y 上引起相应运动。MEMS 架构有多种,通常基于振动梁或振动环。实际陀螺性能可能因 MEMS 元件尺寸与质量、传感器封装以及机械与信号处理而有所不同。
在制导、导航与控制(GNC)系统中,有时需要高性能或高端陀螺仪。此类陀螺仪在无辅助导航性能以及通过陀螺罗经确定航向方面具有独特能力,而这是当今 MEMS 陀螺仪技术尚难以实现的。此类高端陀螺仪中最常见的是光学陀螺仪,用于性能要求最为严格的应用。
# 萨格纳克(Sagnac)效应
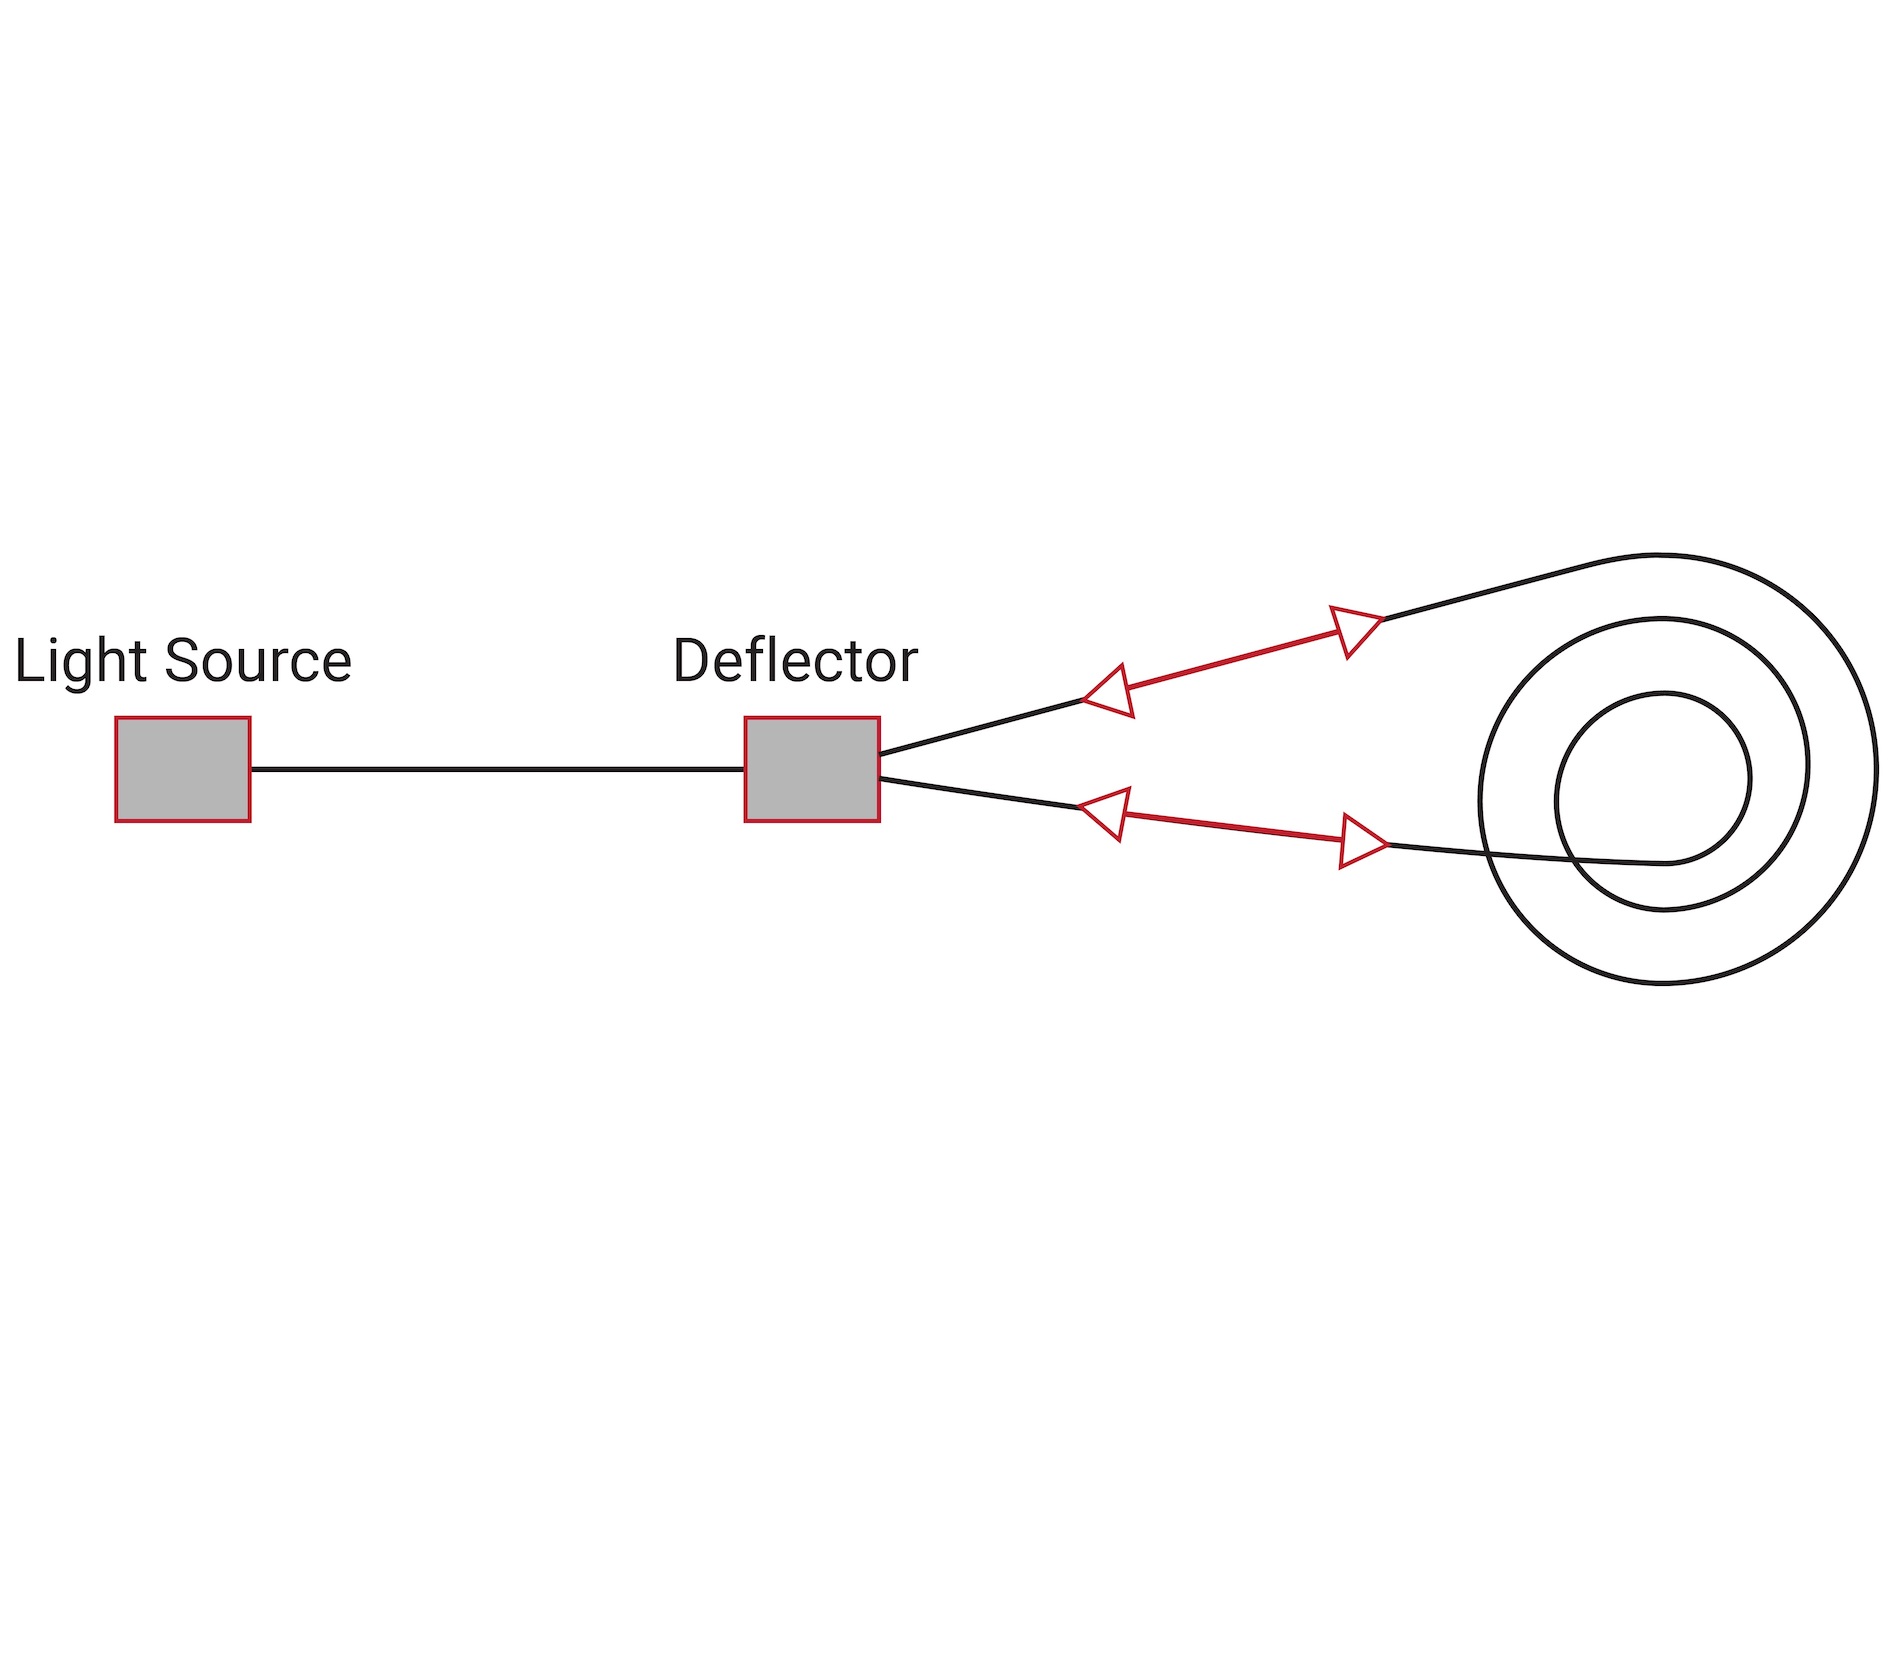
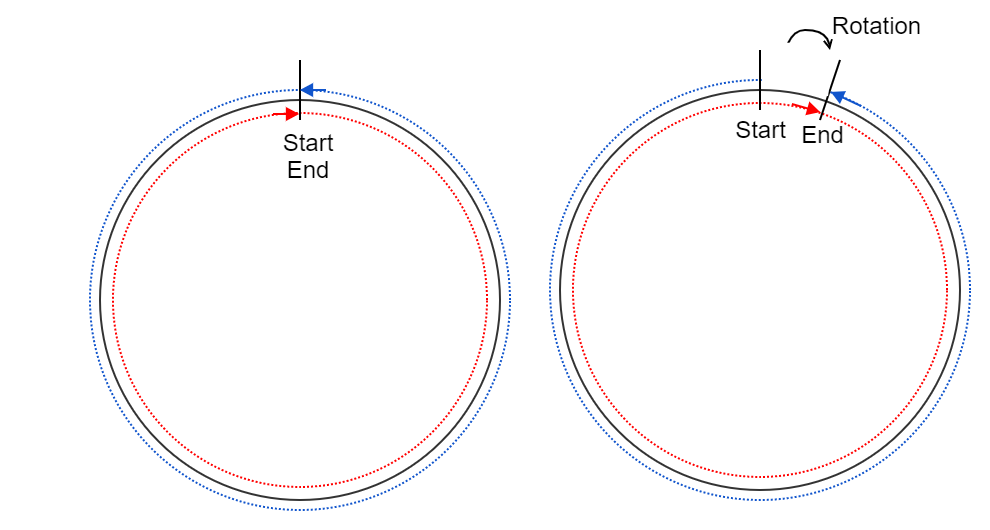
该效应用于光纤陀螺仪(FOG)等光学陀螺仪。两束光以相反方向循环传播:一束顺时针,另一束逆时针。无旋转时,两束光同时到达;若存在旋转,则一条光路变长、另一条变短,由此产生可观测的干涉,用以推算角速度。
# 环形激光陀螺仪
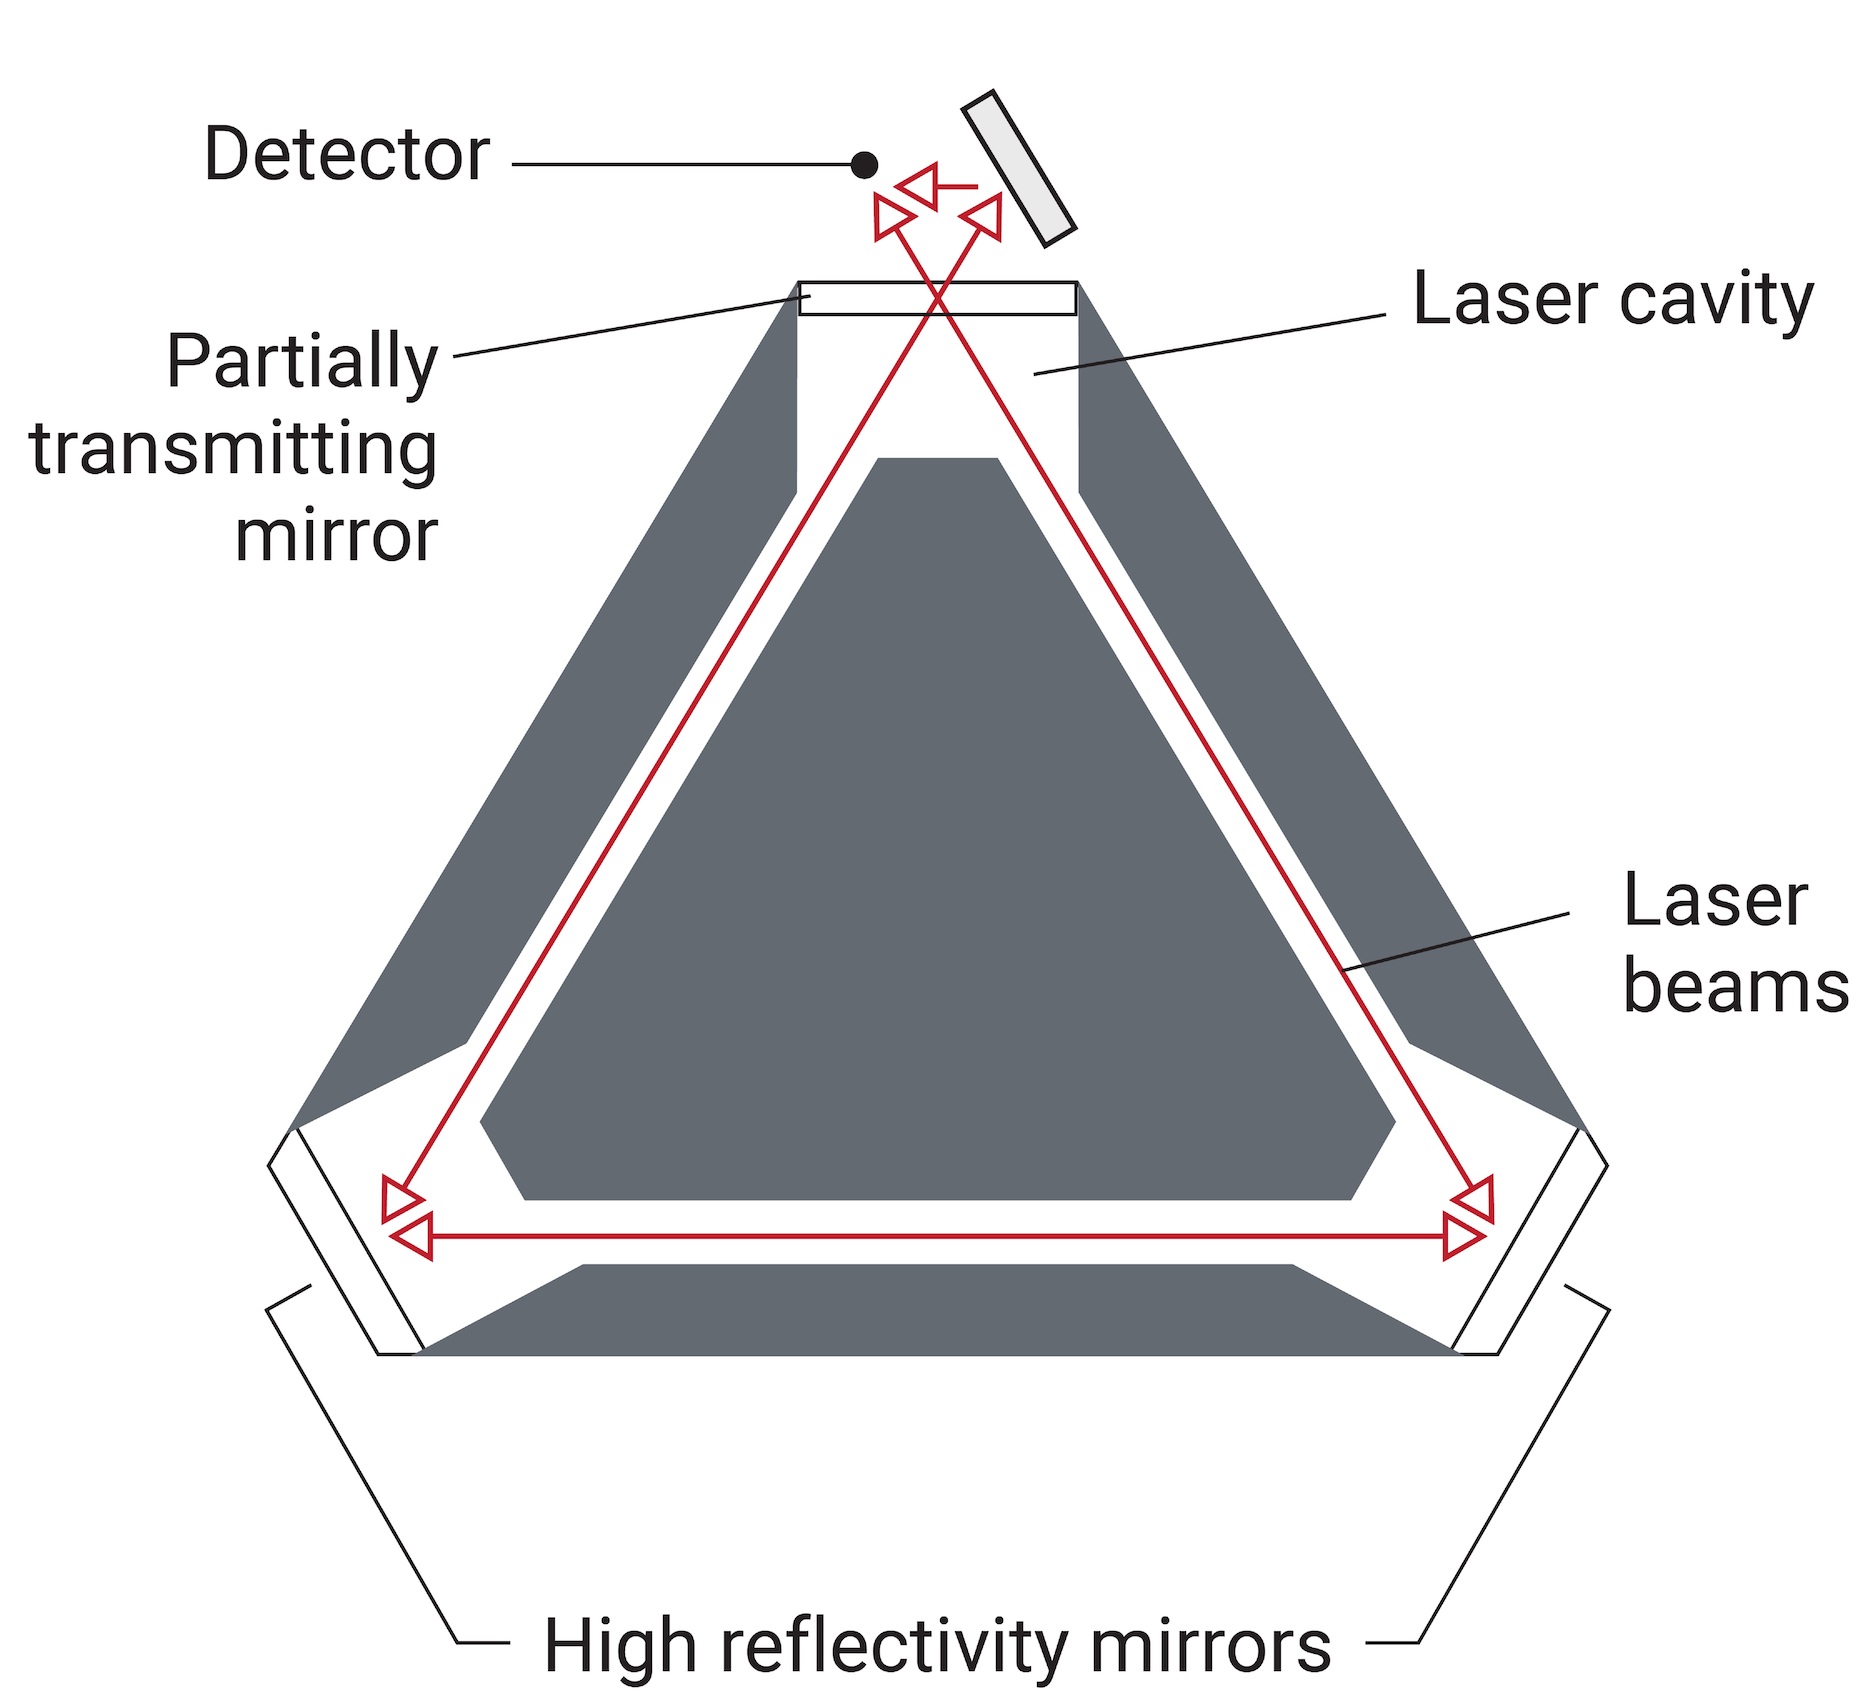
环形激光陀螺仪(RLG)是一种高性能光学陀螺仪,利用萨格纳克效应检测旋转。如下图所示,RLG 采用闭环激光腔(通常充以氦氖气体)进行测量。激光器本身集成于腔内,外部观测到的干涉图案与旋转角度成正比。此类陀螺仪目前性能最高,但其结构复杂,成本也最高。