
# Arduino
Arduino 读取 DETA10 惯导例程使用手册。
# 1. 接线说明
将 Arduino 的 5V、GND 分别连接至 DETA10 惯导模块的 5V、GND;将 Arduino 的 RX 接入 DETA10 的 TX1;再用 USB 数据线连接 Arduino 与电脑。接线示意如图 1-1。
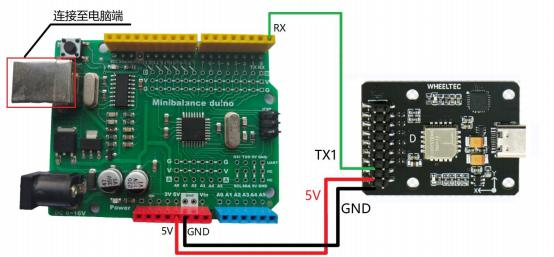
图 1-1 Arduino 与 DETA10 接线示意图
# 2. 例程下载与测试
使用前请先将惯导波特率设为 115200。完成后用 Arduino IDE 打开 DETA10ReadDataDemo 示例,选择对应串口并下载程序。
注意:下载前须先拔掉板子上的 RX 接线,下载完成后再接回。
程序下载完成并重新接入 RX 后,若 Arduino 上的 LED 高频闪烁(接近常亮),说明已与 DETA10 建立有效通信。点击串口监视器即可查看读取到的数据。
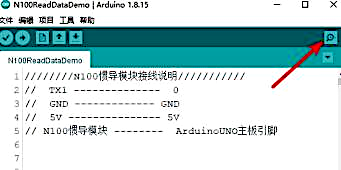
图 2-1 点击串口监视器查看数据
打开串口监视器后可查看数据。例程默认仅打印 x、y、z 三轴加速度与欧拉角(欧拉角单位为弧度)。图 2-2 为一组示例数据。
若需打印其他数据,可在例程中找到 void DataUnpacking(void) 函数,取消相应注释即可。字段含义详见 FDILink 通讯协议。
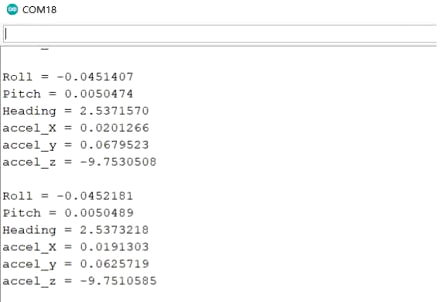
图 2-2 数据演示
← ROS FDI_Standard_CAN →