
# ROS
FDILink ROS 例程用户使用手册
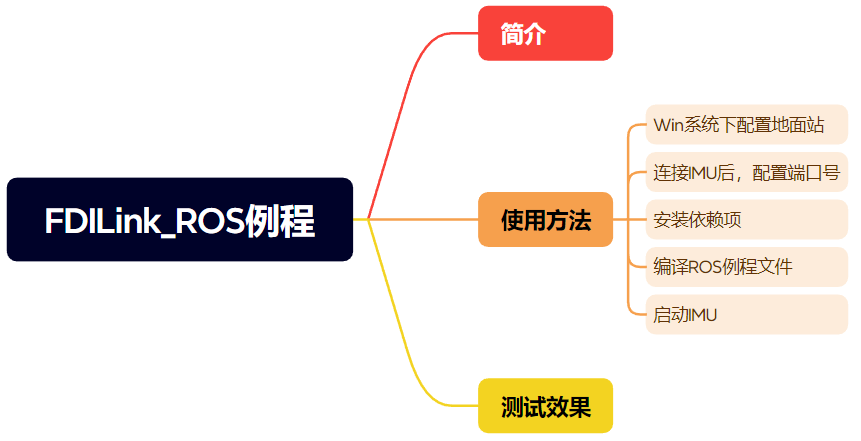
# 1. 简介
为帮助用户在 ROS 中更快部署机器人项目,本公司提供 ROS 节点数据发布例程,便于将惯导产品信息发布到 ROS 话题。ROS(Robot Operating System)是当前主流机器人操作系统;借助本例程,可更方便地利用 ROS 能力,快速构建并运行应用。
# 2. 使用方法
# (1) 地面站配置数据输出
- 在 Windows 下通过 FDIGroundStation 配置串口发布数据。该步骤用于保证模块串口能正常输出所需数据包;出厂默认仅开启部分数据包。数据包定义见 FDILink 通讯协议。
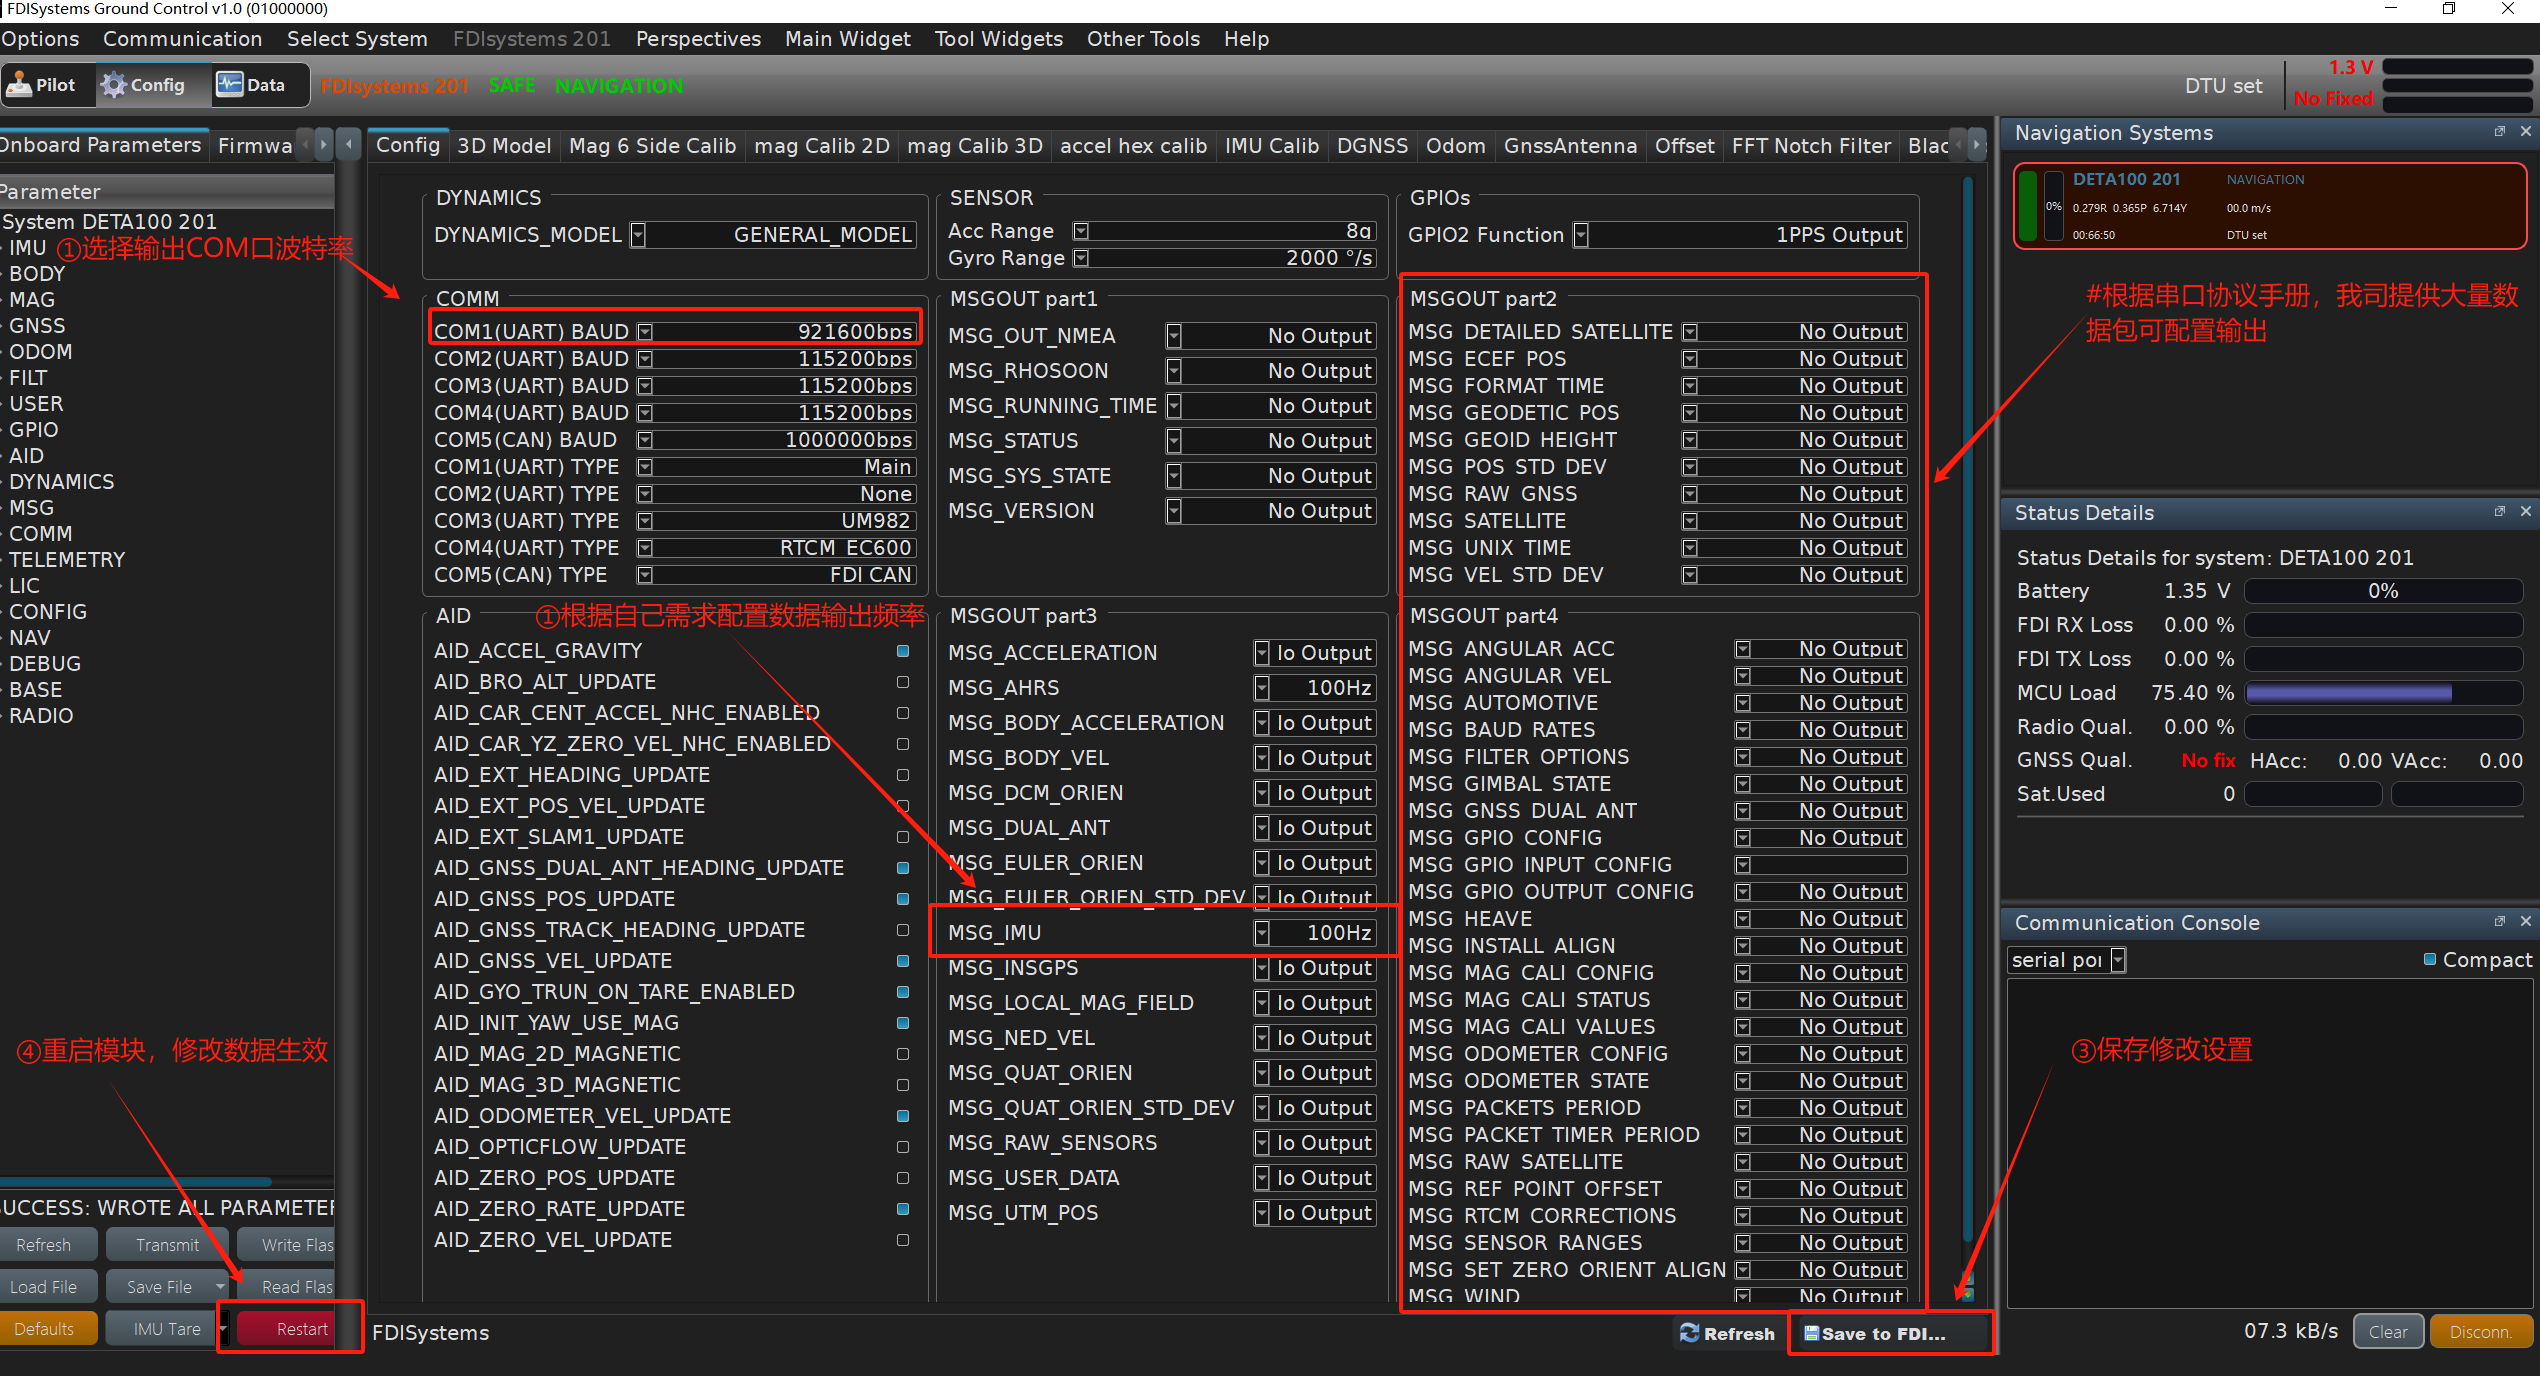
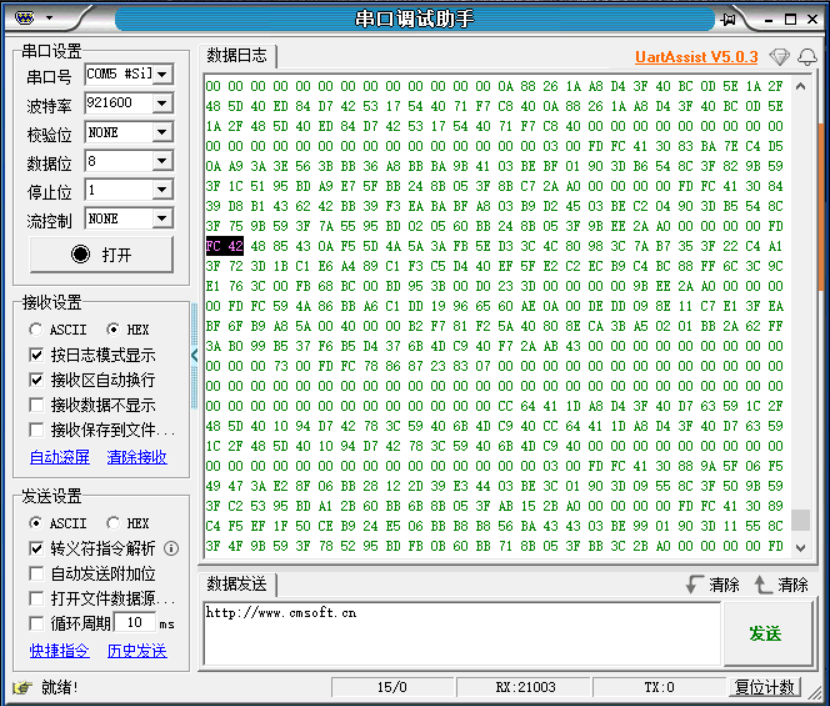
- 配置完成后保存并重启设备。此时可用 Windows 串口助手查看数据:帧以
FC开头,第二字段为具体数据包 ID(十六进制)。
# (2) Ubuntu 中配置串口权限
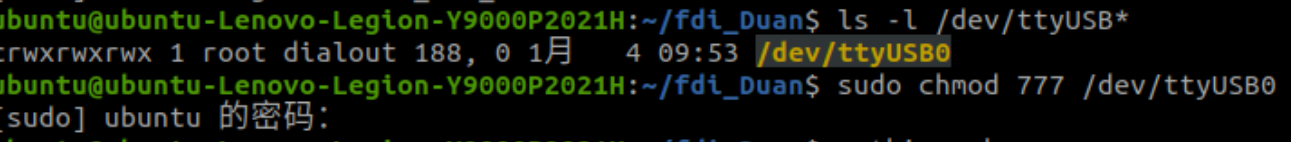
- 连接 IMU 后,打开终端,用
cd进入例程所在目录。 - 查看端口号:
ls -l /dev/ttyUSB*
- 为 IMU 所连串口赋权(将
imu_serial_port替换为实际端口,如/dev/ttyUSB0;每次重新连接后通常需重新赋权):
sudo chmod 777 imu_serial_port
- 输入 Ubuntu 系统密码后,ROS 端即可接收串口实时数据。
# (3) 安装依赖项
- ROS Melodic:
sudo apt-get install ros-melodic-serial
- ROS Kinetic:
sudo apt-get install ros-kinetic-serial
# (4) 编译 ROS 例程
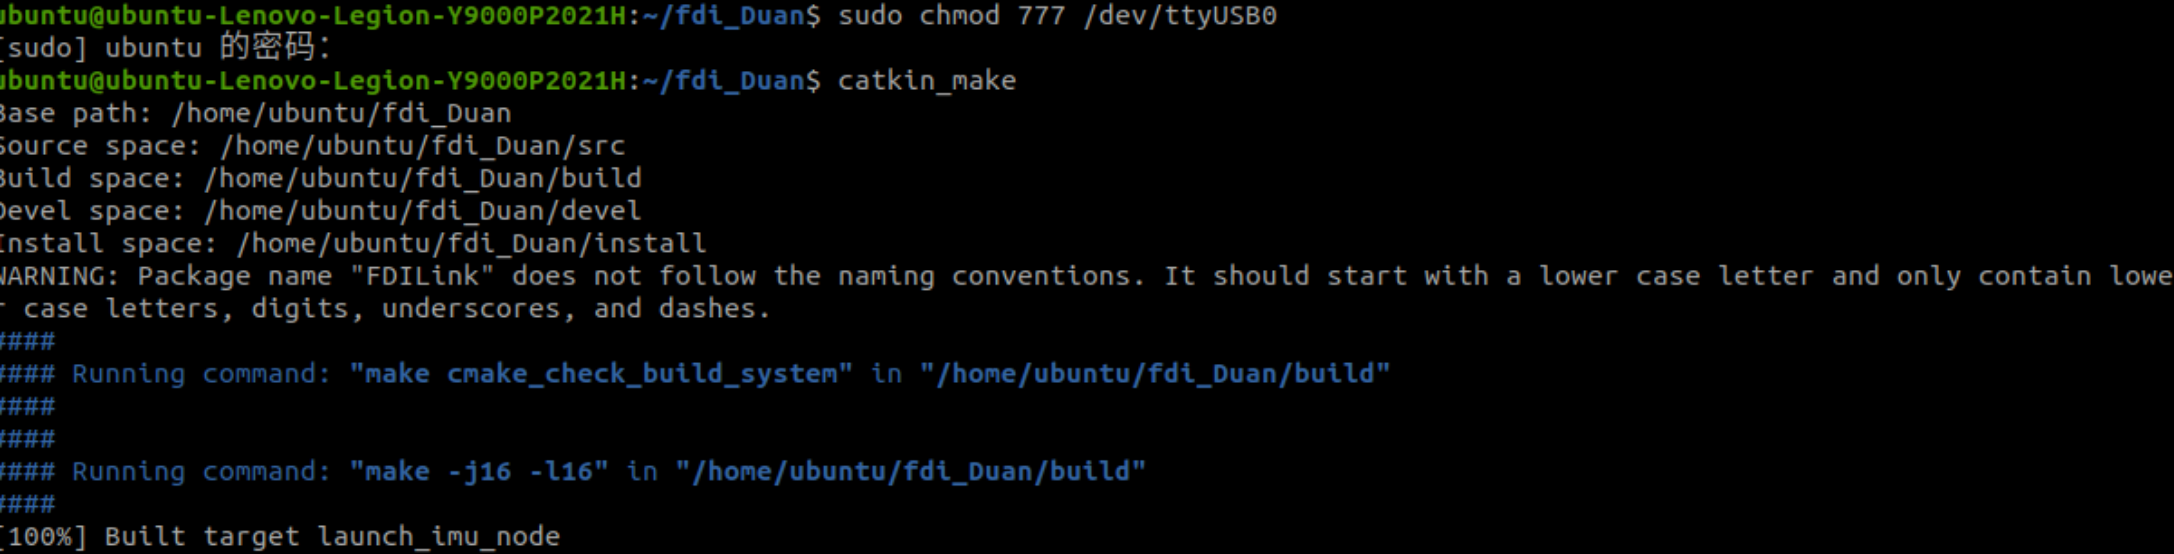
- 在例程工作空间目录执行:
catkin_make
- 编译成功后会提示类似
[100%] Built target ...的信息。
# (5) 启动 IMU 例程
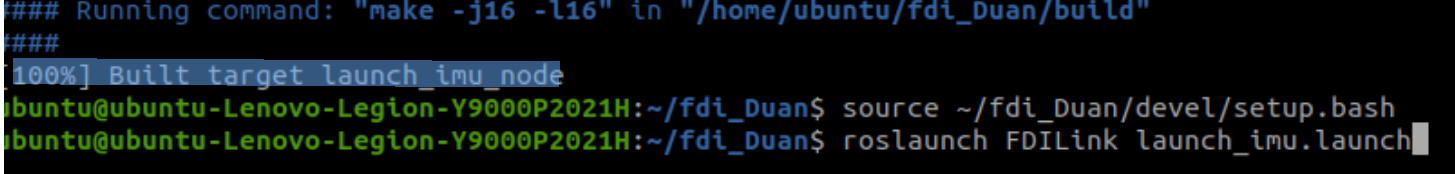
source catkin_ws/devel/setup.bash
roslaunch FDILink launch_imu.launch
# 3. 测试效果
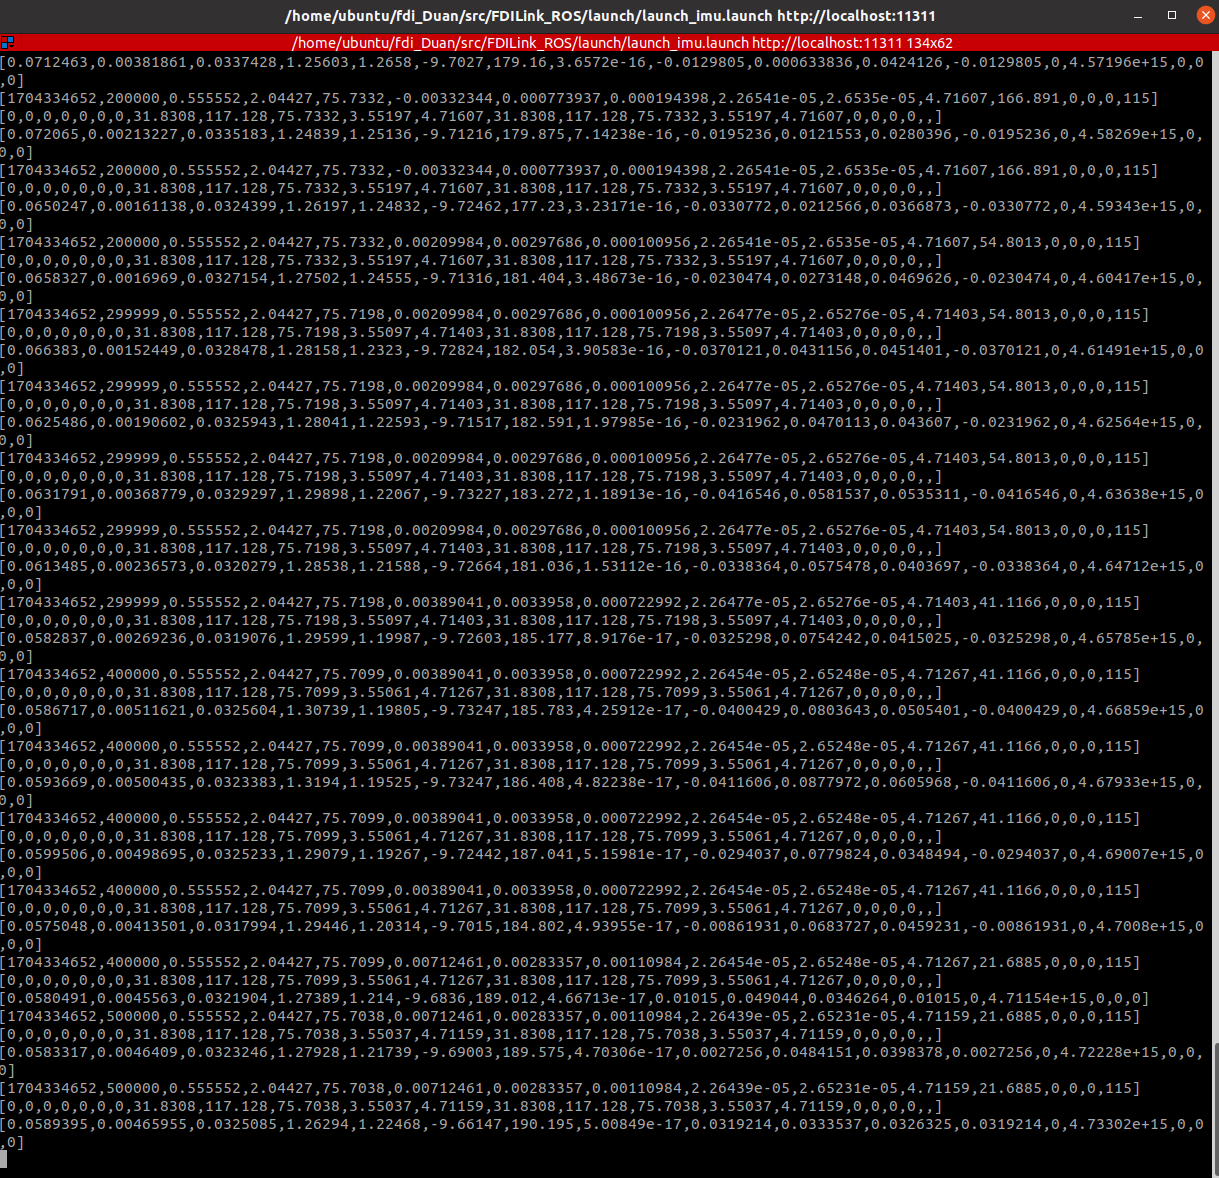
按上述步骤正常运行后,终端会实时打印串口接收到的数据。
# 4. 注意事项
- 当前 ROS1 例程仅示例解析 FDILink 协议中的部分数据包:
| 序号 | Packet_ID | 说明 | 备注 |
|---|---|---|---|
| 1 | 0x40 | MSG_AHRS | 主要姿态信息 |
| 2 | 0x42 | MSG_INS/GPS | NED 坐标系位置信息 |
| 3 | 0x59 | MSG_RAW_GNSS | 单天线卫星数据 |
| 4 | 0x78 | MSG_GNSS_DUAL_ANT | 双天线卫星数据 |
- 若需额外数据包:先在 Windows 上位机配置好数据输出,再在 ROS 例程的
main.cpp中,按现有接收方式增加对应数据包的类与接收代码。