# 模块安装
本文档用于说明 DETA 系列的安装位置与轴向对准。正确安装是发挥性能的前提。
# 按封装固定
| 封装 | 要点 |
|---|---|
| PLCC20(DETA10) | SMT 贴装到用户 PCB;注意 ESD、回流与丝印朝向;可贴 DETA10-evb 评估 |
| BOX(-p) | 常用 M2 / M4 螺丝固定(以型号机械图为准);可用 FPC 连接 EVB,降低接口应力 |
| PW 防水 | 螺丝固定;经 M8 / 一体线缆供电与通信;可选 磁吸套装 或 M8 快接套装(见下) |
| DETA90 / 92 | 螺丝固定;金属外壳底部宜贴近散热良好平面,或保持空气流动,避免过热 |
# 安装方式(PW 防水款)
适用 DETA10/20/30/40 防水(PW) 等盒体模组。常用两颗螺丝将模组固定到安装板。
# 磁吸套装
模组 → 磁铁 → 安装板,再用螺丝紧固,便于吸附到铁磁性表面。
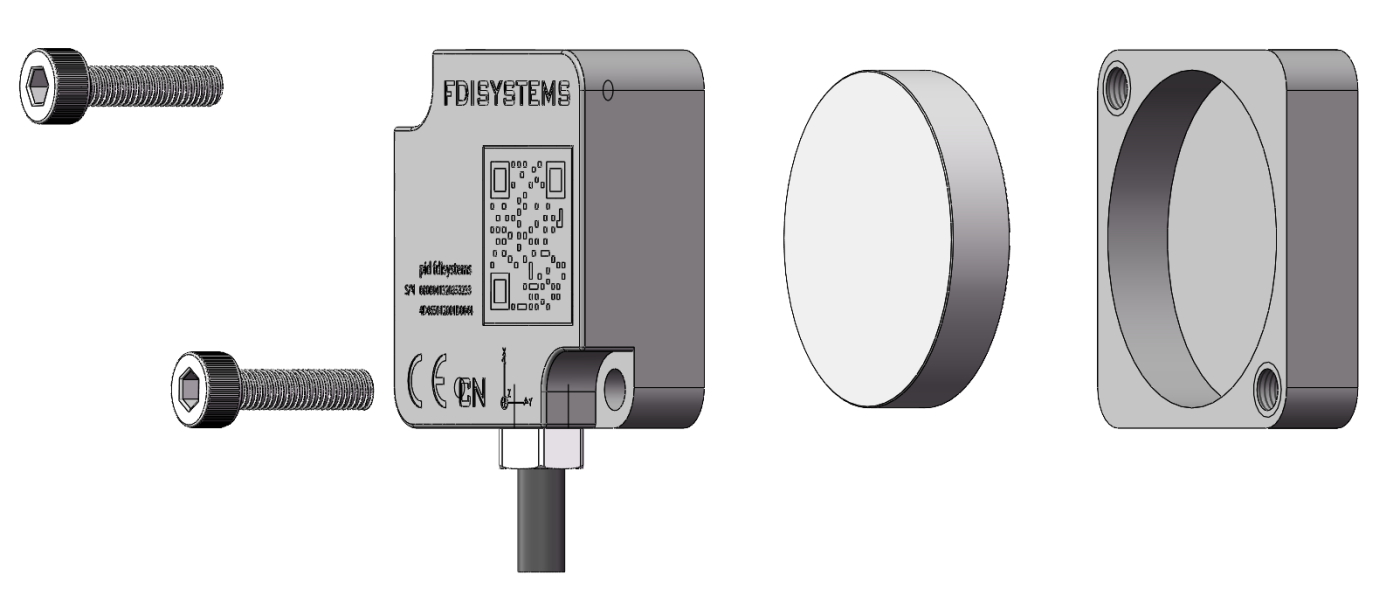
磁吸套装 — 装配示意
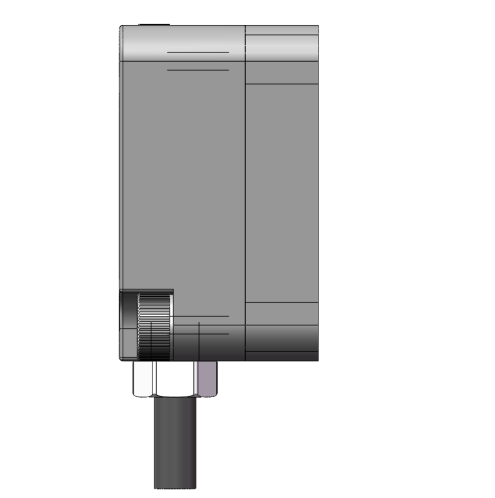
磁吸套装 — 侧视
# M8 快接套装
模组固定到安装板后,板背面伸出 M8 螺柱,便于快接到载体螺纹孔。
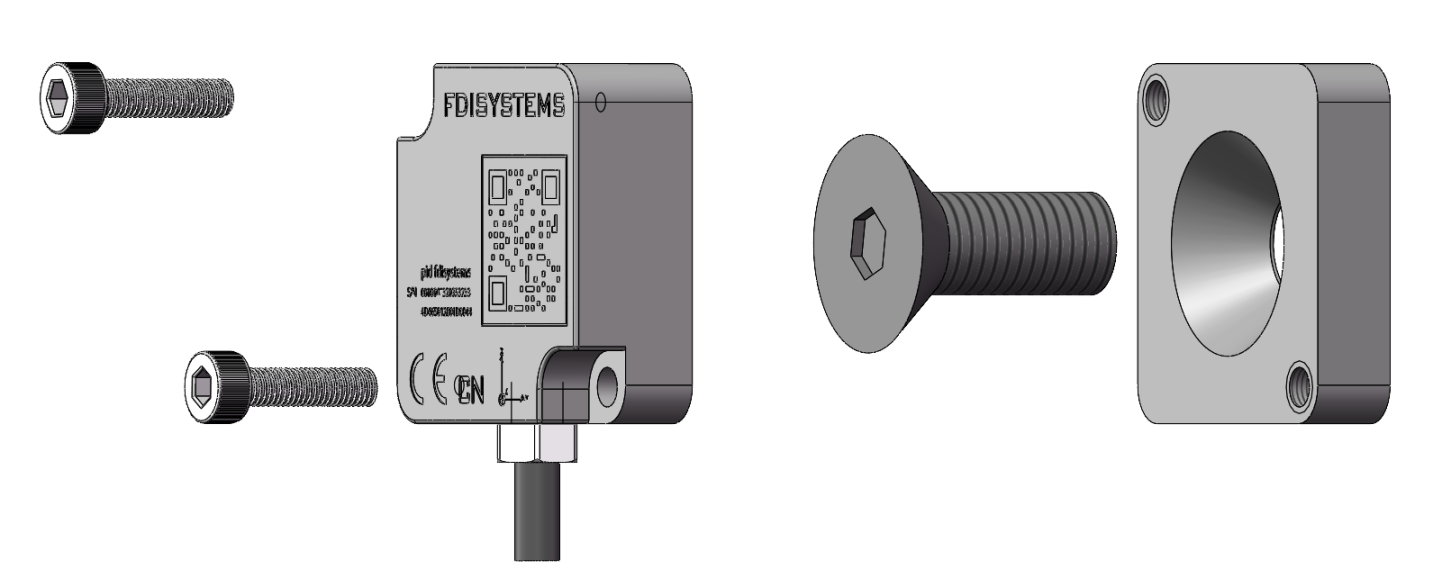
M8 快接套装 — 装配示意

M8 快接套装 — 侧视
# V / A 系列要点
DETA10/20/30/40 的 V、A 型号均无内置 GNSS,也不提供外接 GNSS 数据输入。二者在装机接线方式上相同:按对应型号 规格 固定到载体或用户电路板,用主串口完成入门联调即可。
功能差异简要说明:V 为 VRS(姿态 / 相对航向等);A 为 AHRS,支持磁辅助绝对航向(后续可按需做 磁力计校准)。
- 默认串口 1(TX1 / RX1) 为主串口(Main):用于连接 FDIGroundStation。
- 带 EVB 底板的产品:底板 USB 口即串口 1,可直接接电脑或工控机。
- 机械固定方式见上文「按封装固定」;电气与引脚定义见各型号规格页。
装机前自检见 入门指南。
# N 系列要点
DETA10-N / DETA20-N / DETA30-N / DETA40-N 相对 V / A 增加了 外接 GNSS 数据输入,可实现 GNSS/INS 组合导航。机械固定与主串口接法与 V / A 相同。
- 默认串口 1(TX1 / RX1) 仍为主串口(Main):输出 FDILink 并连接 FDIGroundStation;带 EVB 时 USB 口即串口 1。
- 外接 GNSS:推荐接到 COM3。按 天线安装 · 外接 GNSS 完成硬件检查、协议 / 波特率、1PPS及 收星与时钟同步验证。
- 杆臂 / 天线布置 等见同一页的杆臂说明。
装机前自检见 入门指南。
# 安装位置要求
- 工作温度不超过 −40 ℃~+85 ℃(DETA40 为 −40 ℃~+80 ℃)。
- 尽量远离强振动源;见 振动抑制。
- 外接 GNSS 天线时,条件允许应缩短模组与主天线距离,减小杆臂效应。
- 若使用气压计,避免完全密闭、无气压交换的腔体。
- 尽量靠近载体重心。
- 若使用内部磁力计,距离电机、大电流线缆等动态磁干扰源至少约 20 cm。
# 方向对准
最简单方式:模组安装轴与载体轴对齐——X 轴指向载体正前方,Z 轴垂直向下(右手系,Y 向右)。
若无法对齐:
- 在上位机 Onboard Parameters → BODY 中配置安装角(
ROLL/PITCH/YAW)并保存。详见 安装转换。 - 当认为载体近似水平(Z 轴与重力方向一致)时,可用上位机 Level 快速修正俯仰 / 横滚至约 0°。注意:Level 只修正俯仰与横滚;航向偏移仍须手动写入并保存。
# 坐标系说明
- 上位机 Data 界面与 FDILink 数据包:与外壳丝印一致,为 NED(X 北、Y 东、Z 下)。
- ROS 驱动:为与 ROS 约定一致,常映射为 ENU(丝印 X 对应 ROS X/东,Y/Z 与丝印相反)。
多传感器(相机、激光雷达等)融合前,须完成惯导与其它传感器坐标系联合标定。更多约定见 知识库。
# 磁干扰规避
DETA-V 为 VRS,无磁力计,本节不适用。带磁力计的型号(如 A / N、DETA90 / 92 等,以对应 规格 为准)可用于上电航向初始化(可关闭)。动态磁干扰会降低磁航向质量;使用前请完成 磁力计校准。安装时请远离电机、大电流线缆、扬声器、永磁体、继电器以及电台 / 大功率射频设备等磁干扰源,建议距离至少约 20 cm。