# 入门指南
# 使用前的准备工作
# 检查产品配件清单
用户在上手 DETA 系列产品时,首先检查产品配件是否完整(完整清单见 评估套件和配件)。
下表以 DETA10 为例说明常见封装外观;DETA20 / 30 / 40 的 BOX、PW 外观同类,按自己购买的封装对照下文接线即可。
| PLCC20 | BOX | PW 防水 |
|---|---|---|
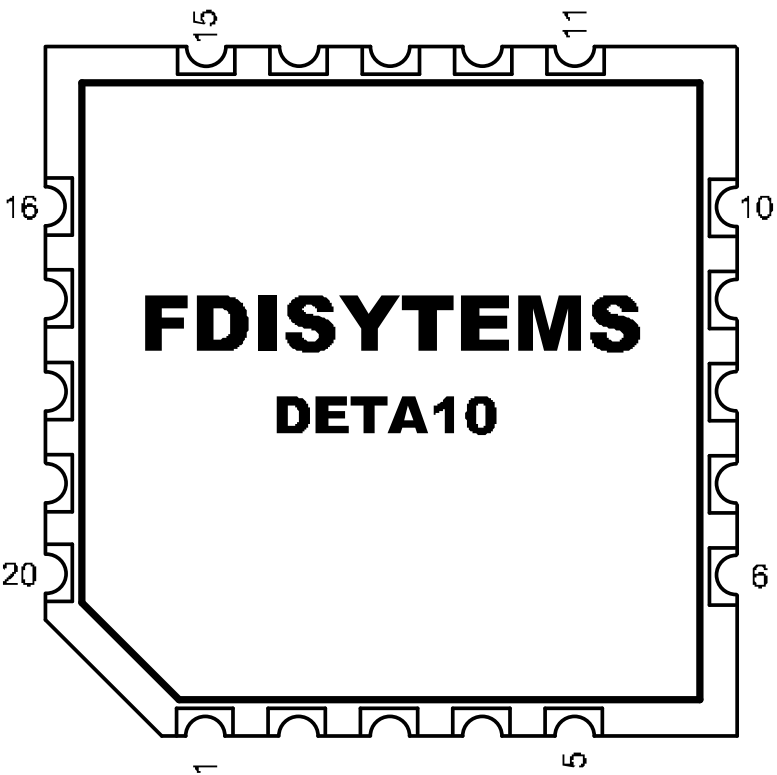 | 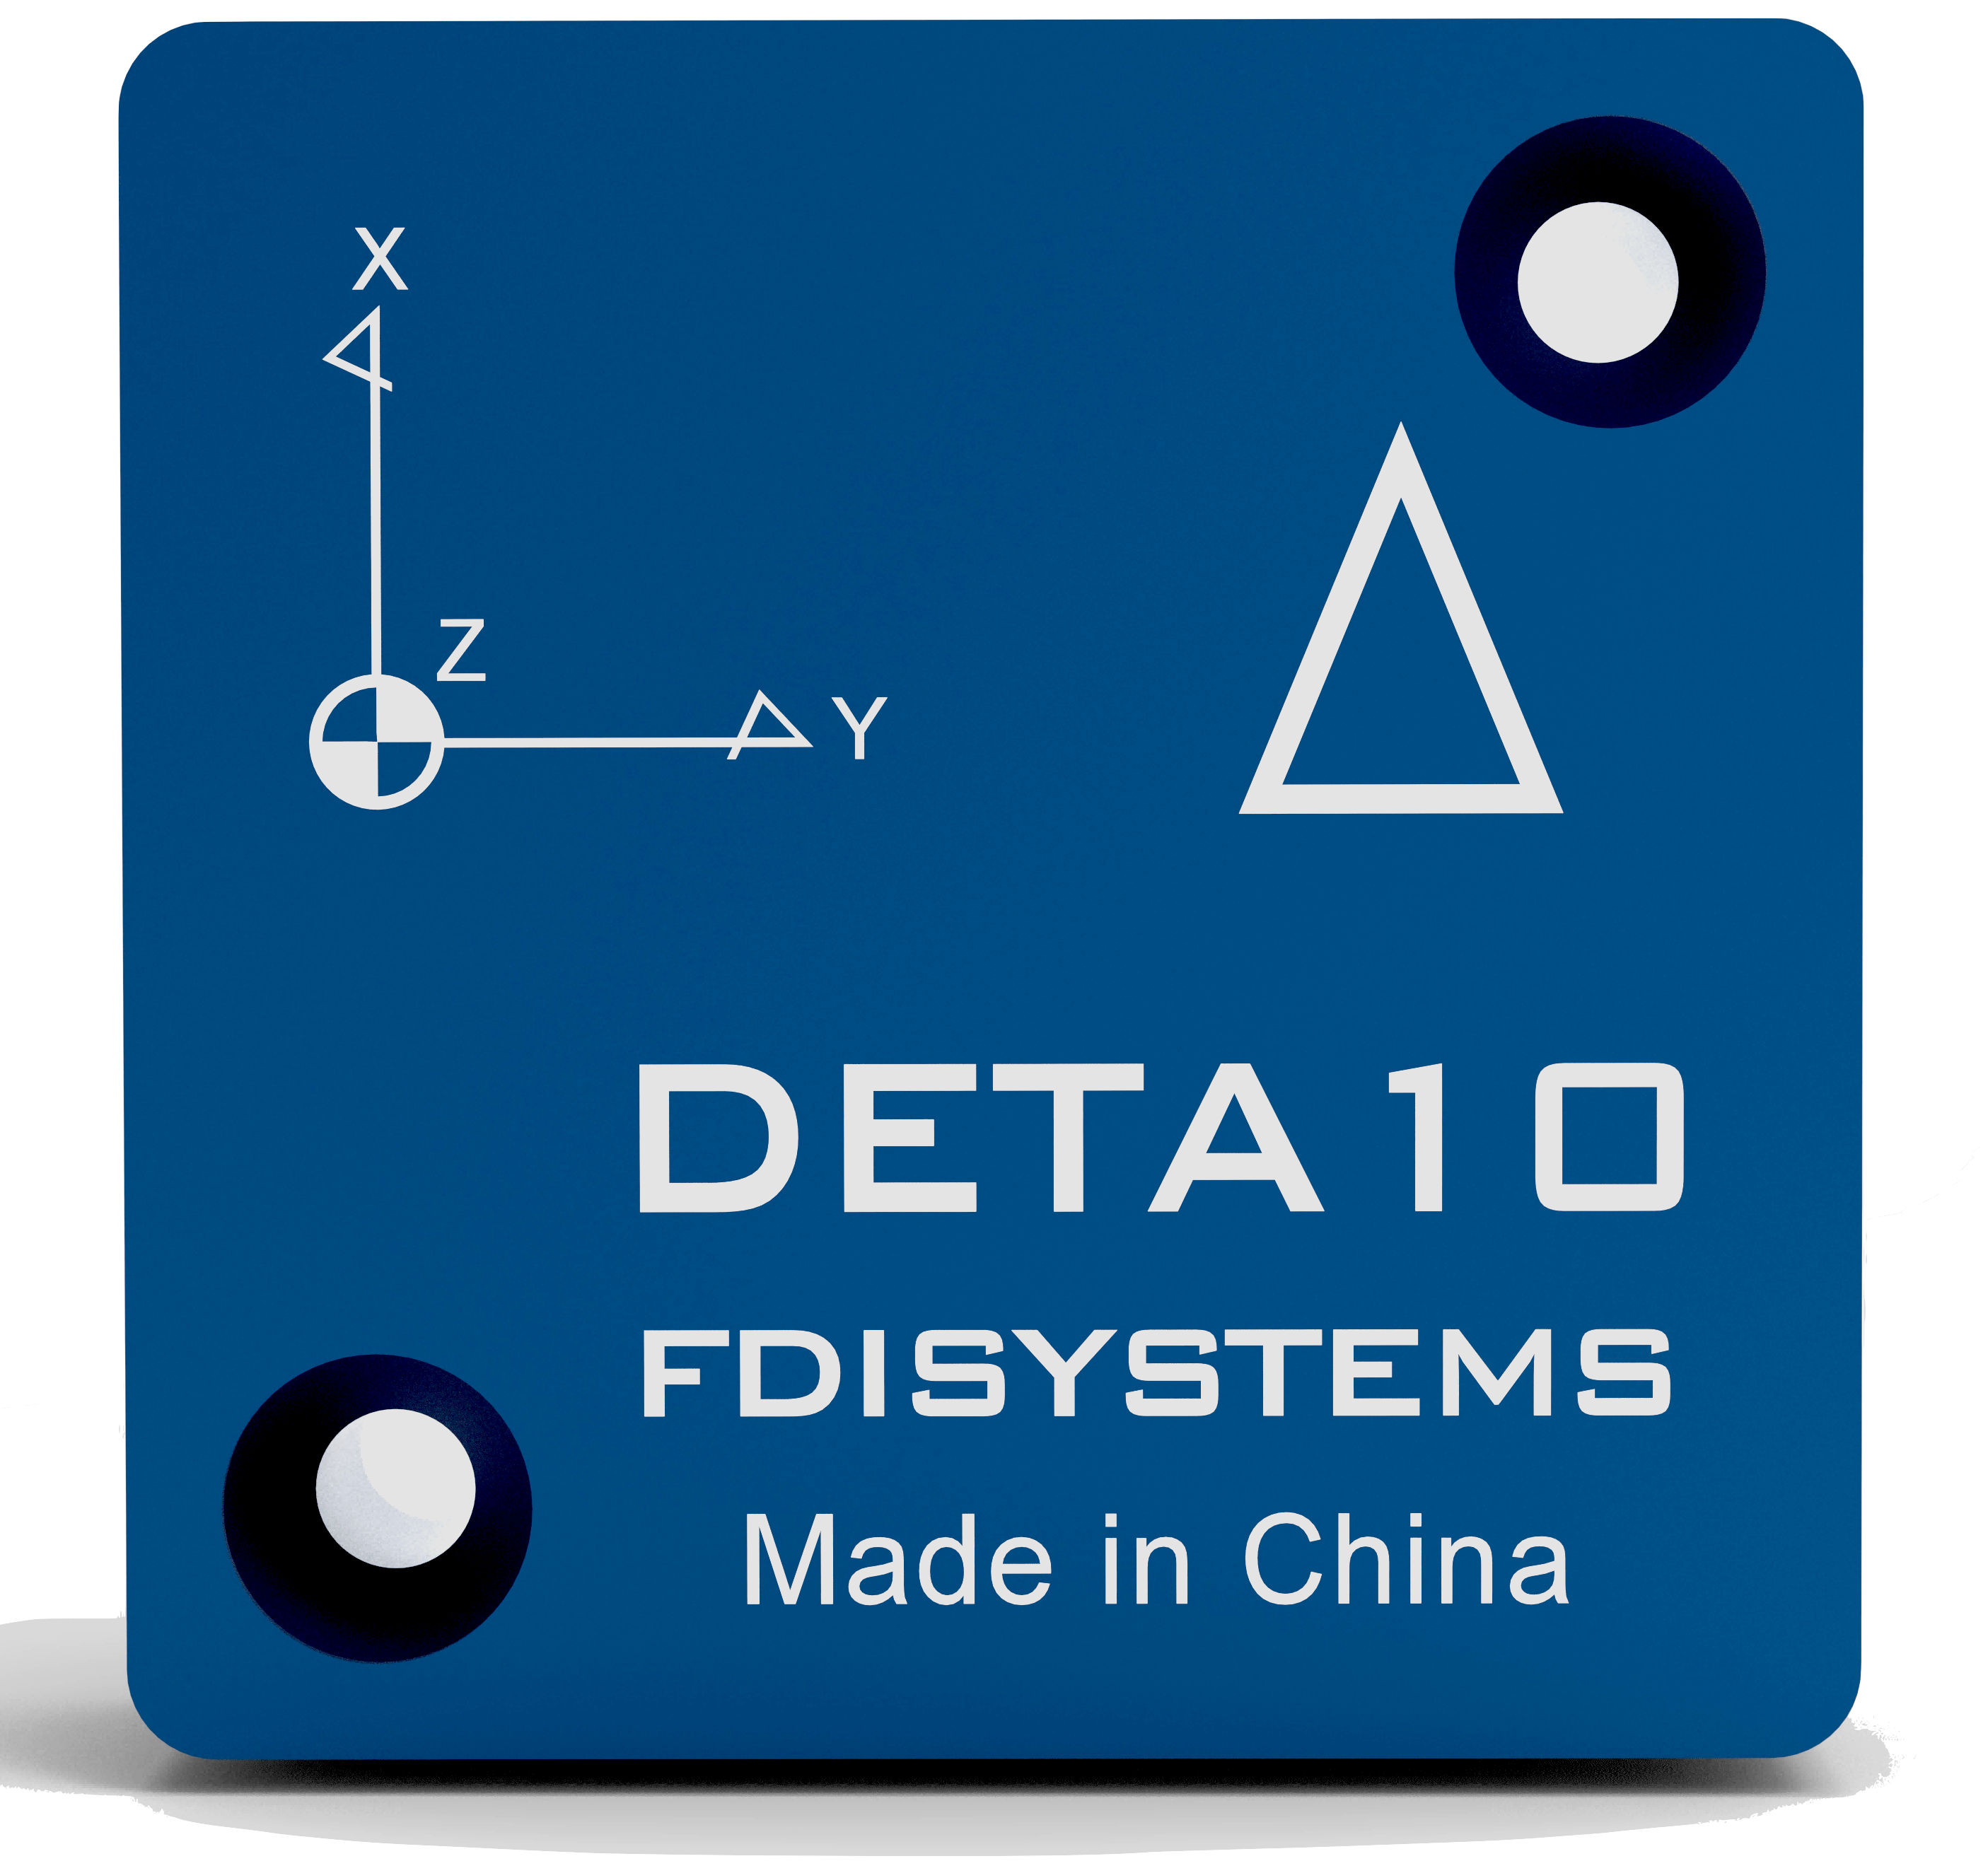 | 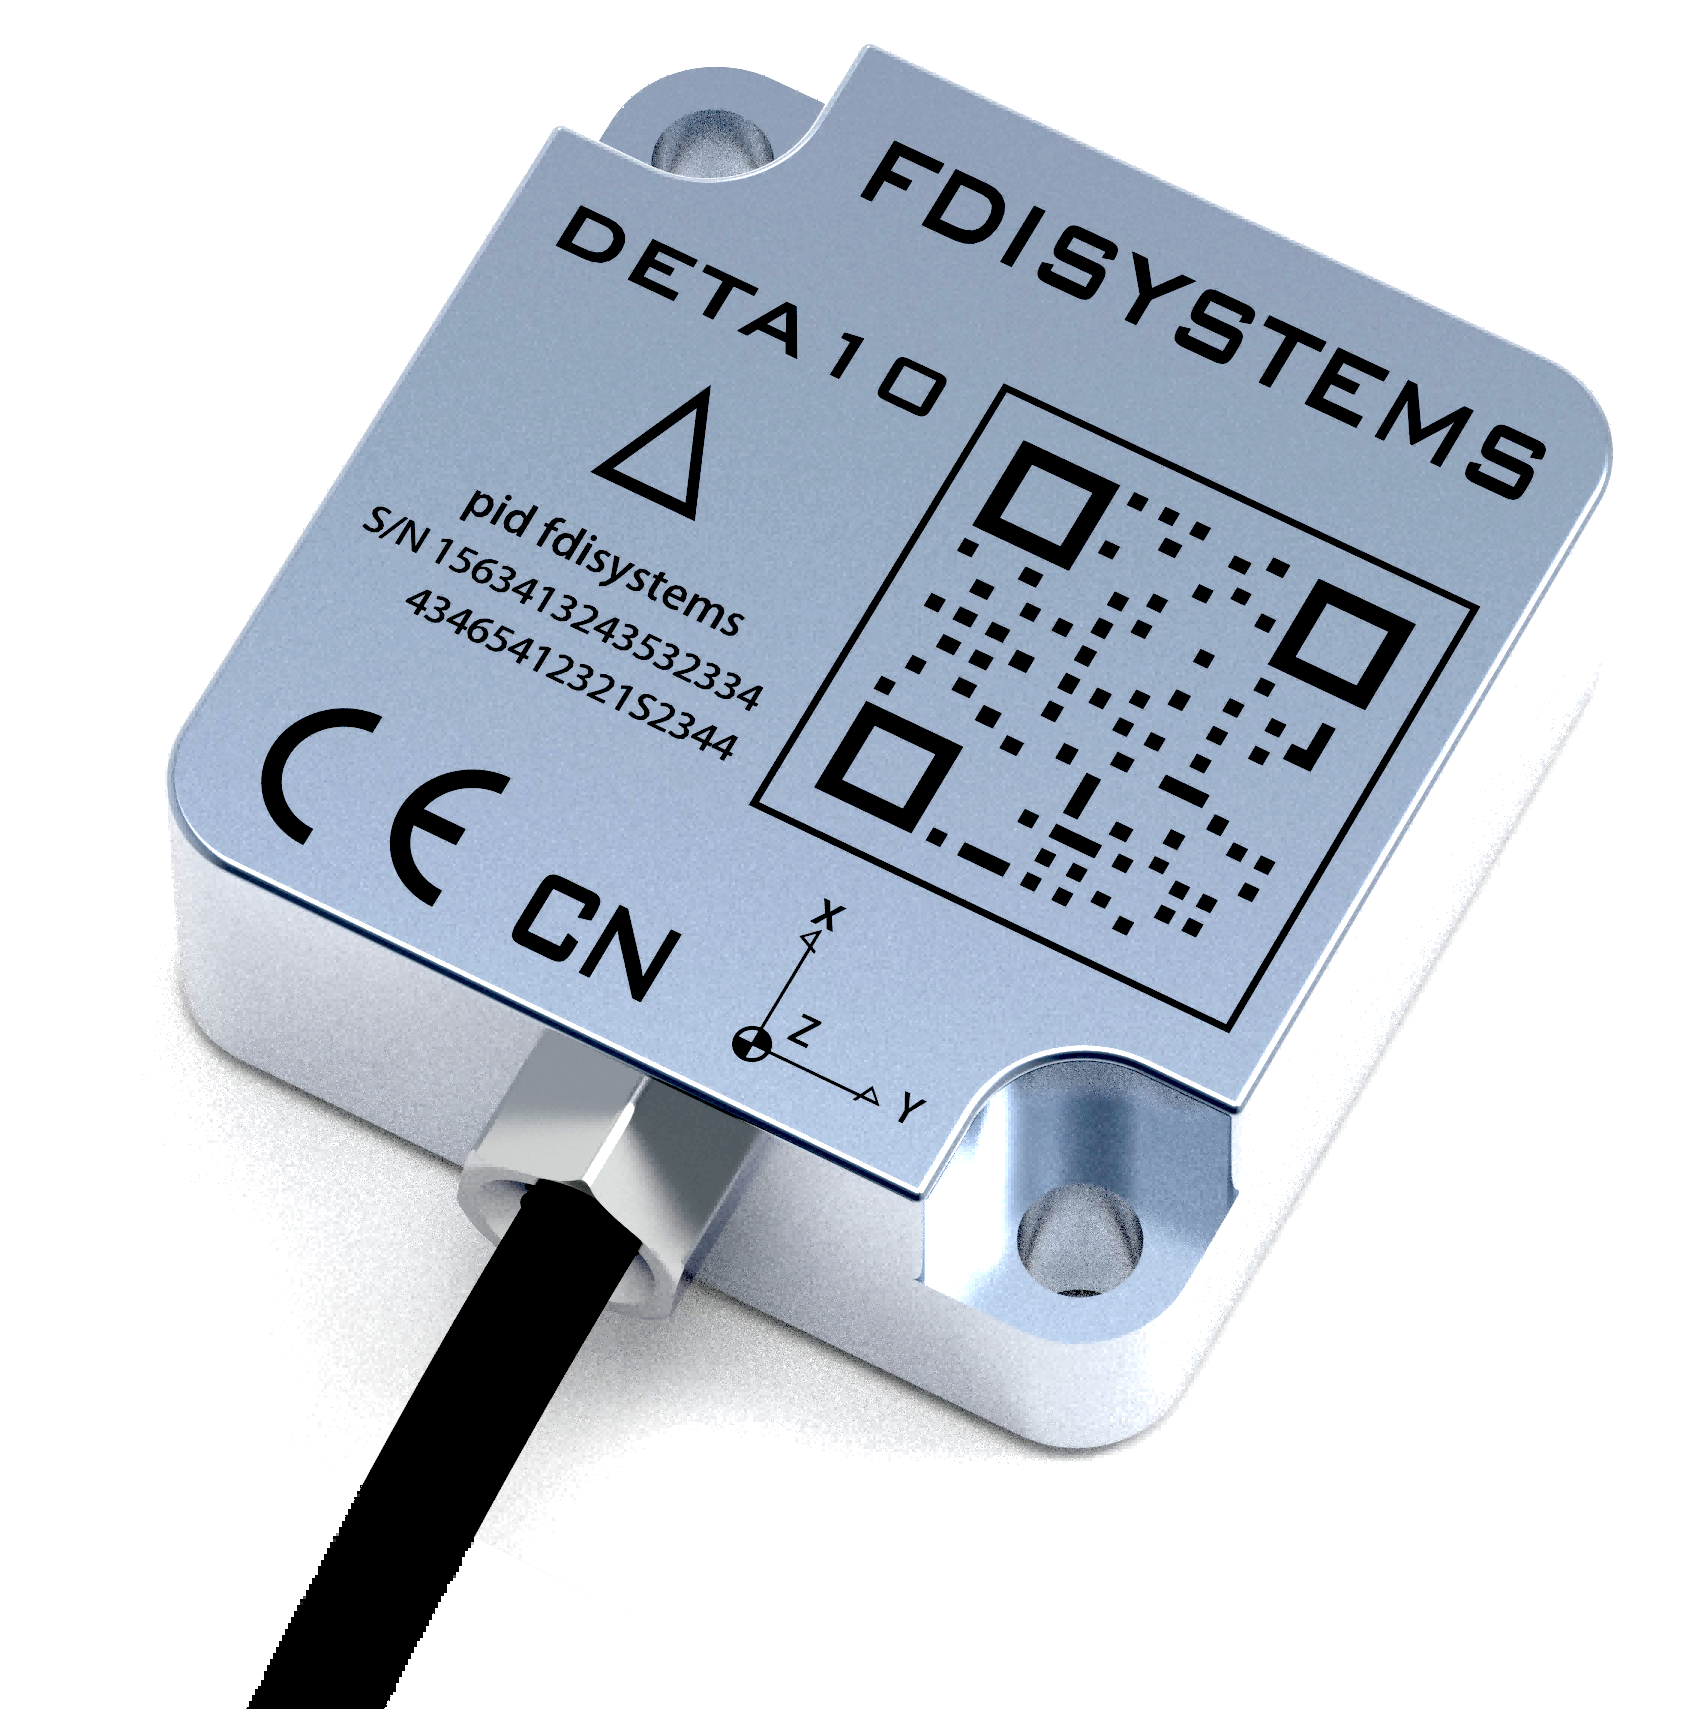 |
| SMT 贴装(仅 DETA10) | PCB 板载集成;经 EVB 评估 | 合金防水外壳,一体式屏蔽线缆 |
# 检查配套软件、SDK 以及驱动环境
购买后可获得配套软件与开发支持,联机前请确认:
- 上位机:FDIGroundStation(目前仅支持在 Windows 系统下运行)。
- 串口驱动:请先安装 CP210x 串口驱动,否则 USB 接到电脑后可能无法识别 COM 口。
- FDILink SDK:单片机 / ROS / MATLAB 等环境包,见 FDILink SDK。
# 快速组装
按自己购买的封装 / 型号接线,连上上位机即可。
# PW 防水
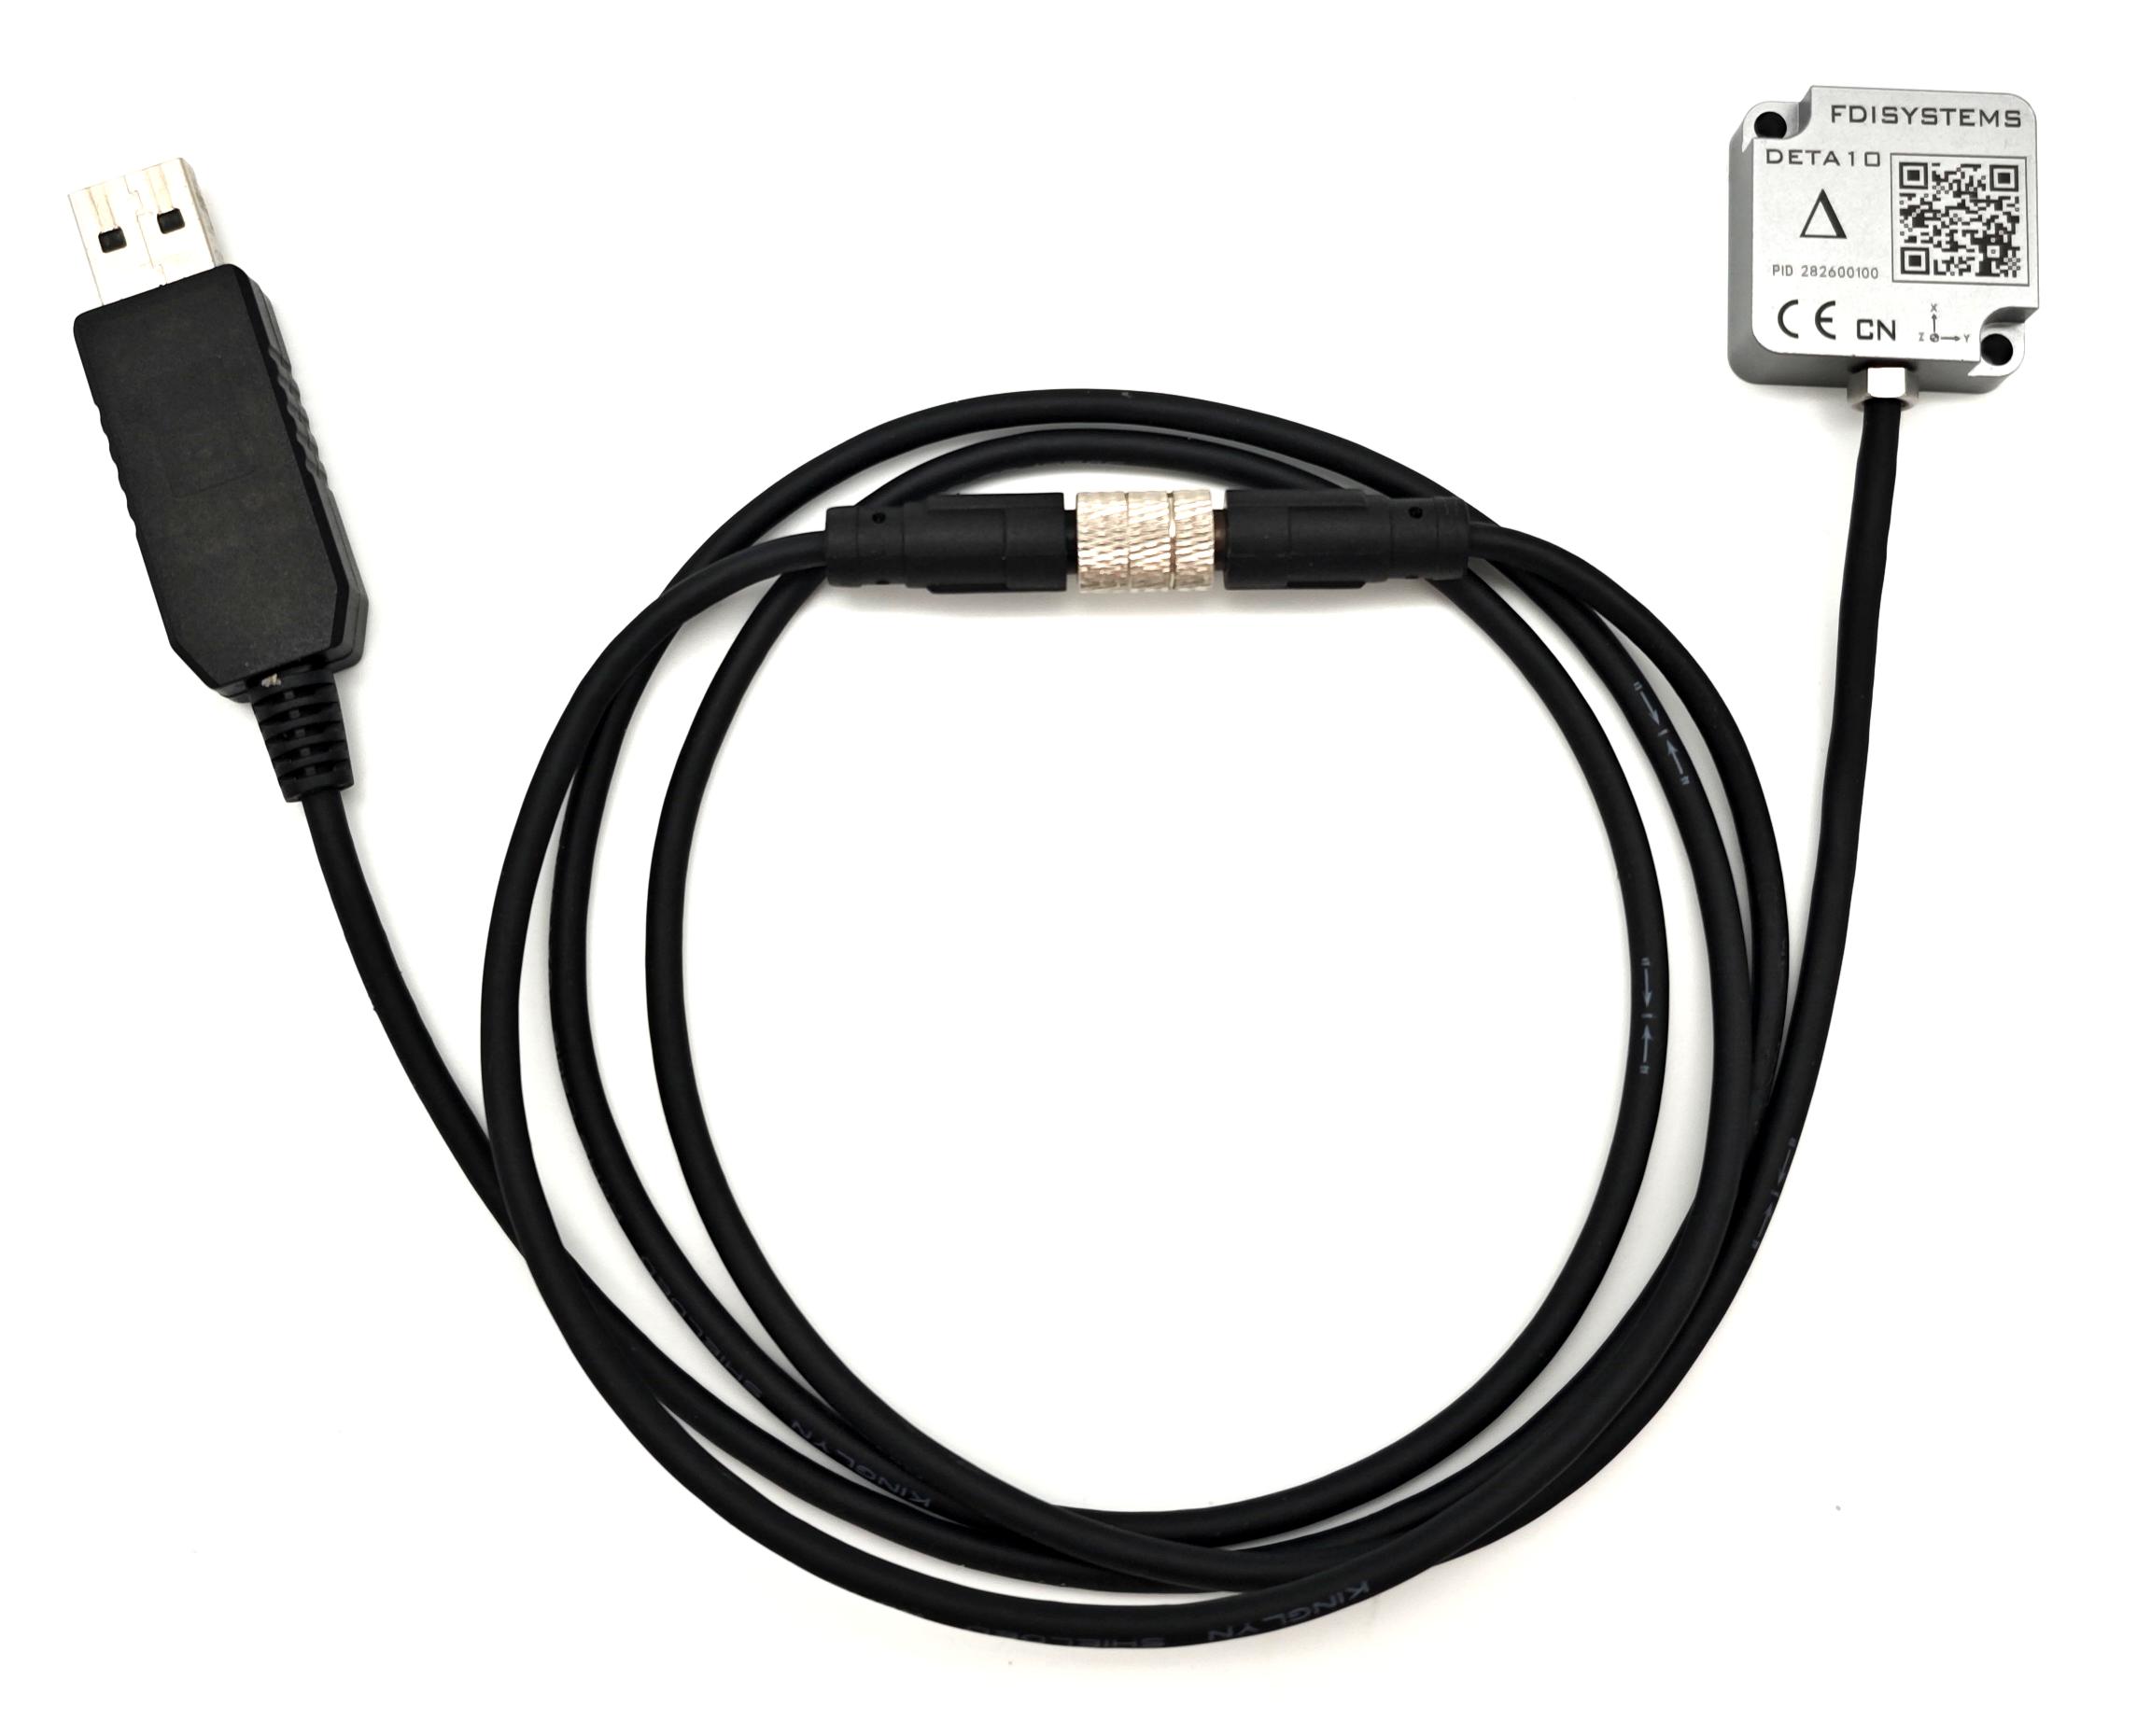
用 USB 转 M8 评估线接到模组,USB 端接电脑。
# BOX
用 USB-C 线接到 EVB 板的 Type-C,再连电脑。
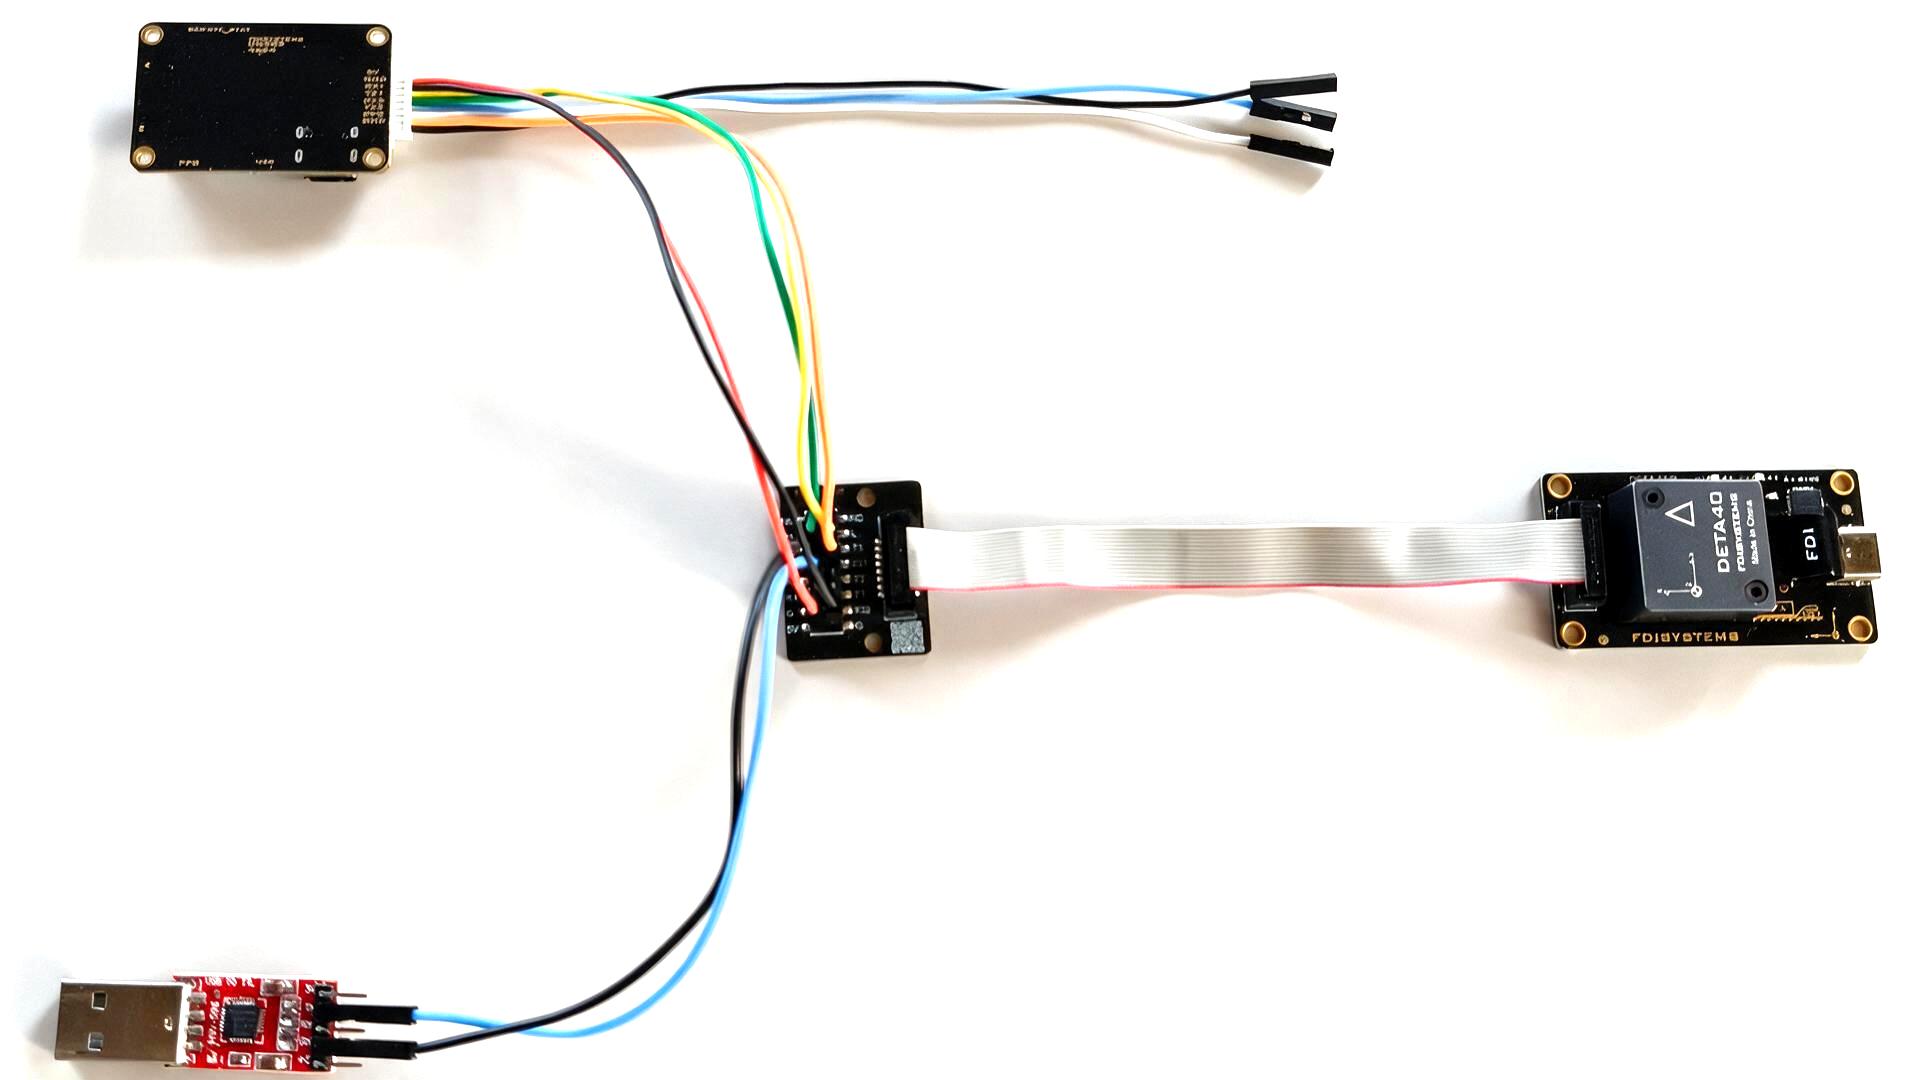
DETA40-N 外接 UM982 板卡时:模组间接线见 天线安装,RTK 账号配置见 RTK 配置。
# PLCC20(DETA10)
贴装到用户板或评估板后,再引出主串口连接上位机。
# DETA90
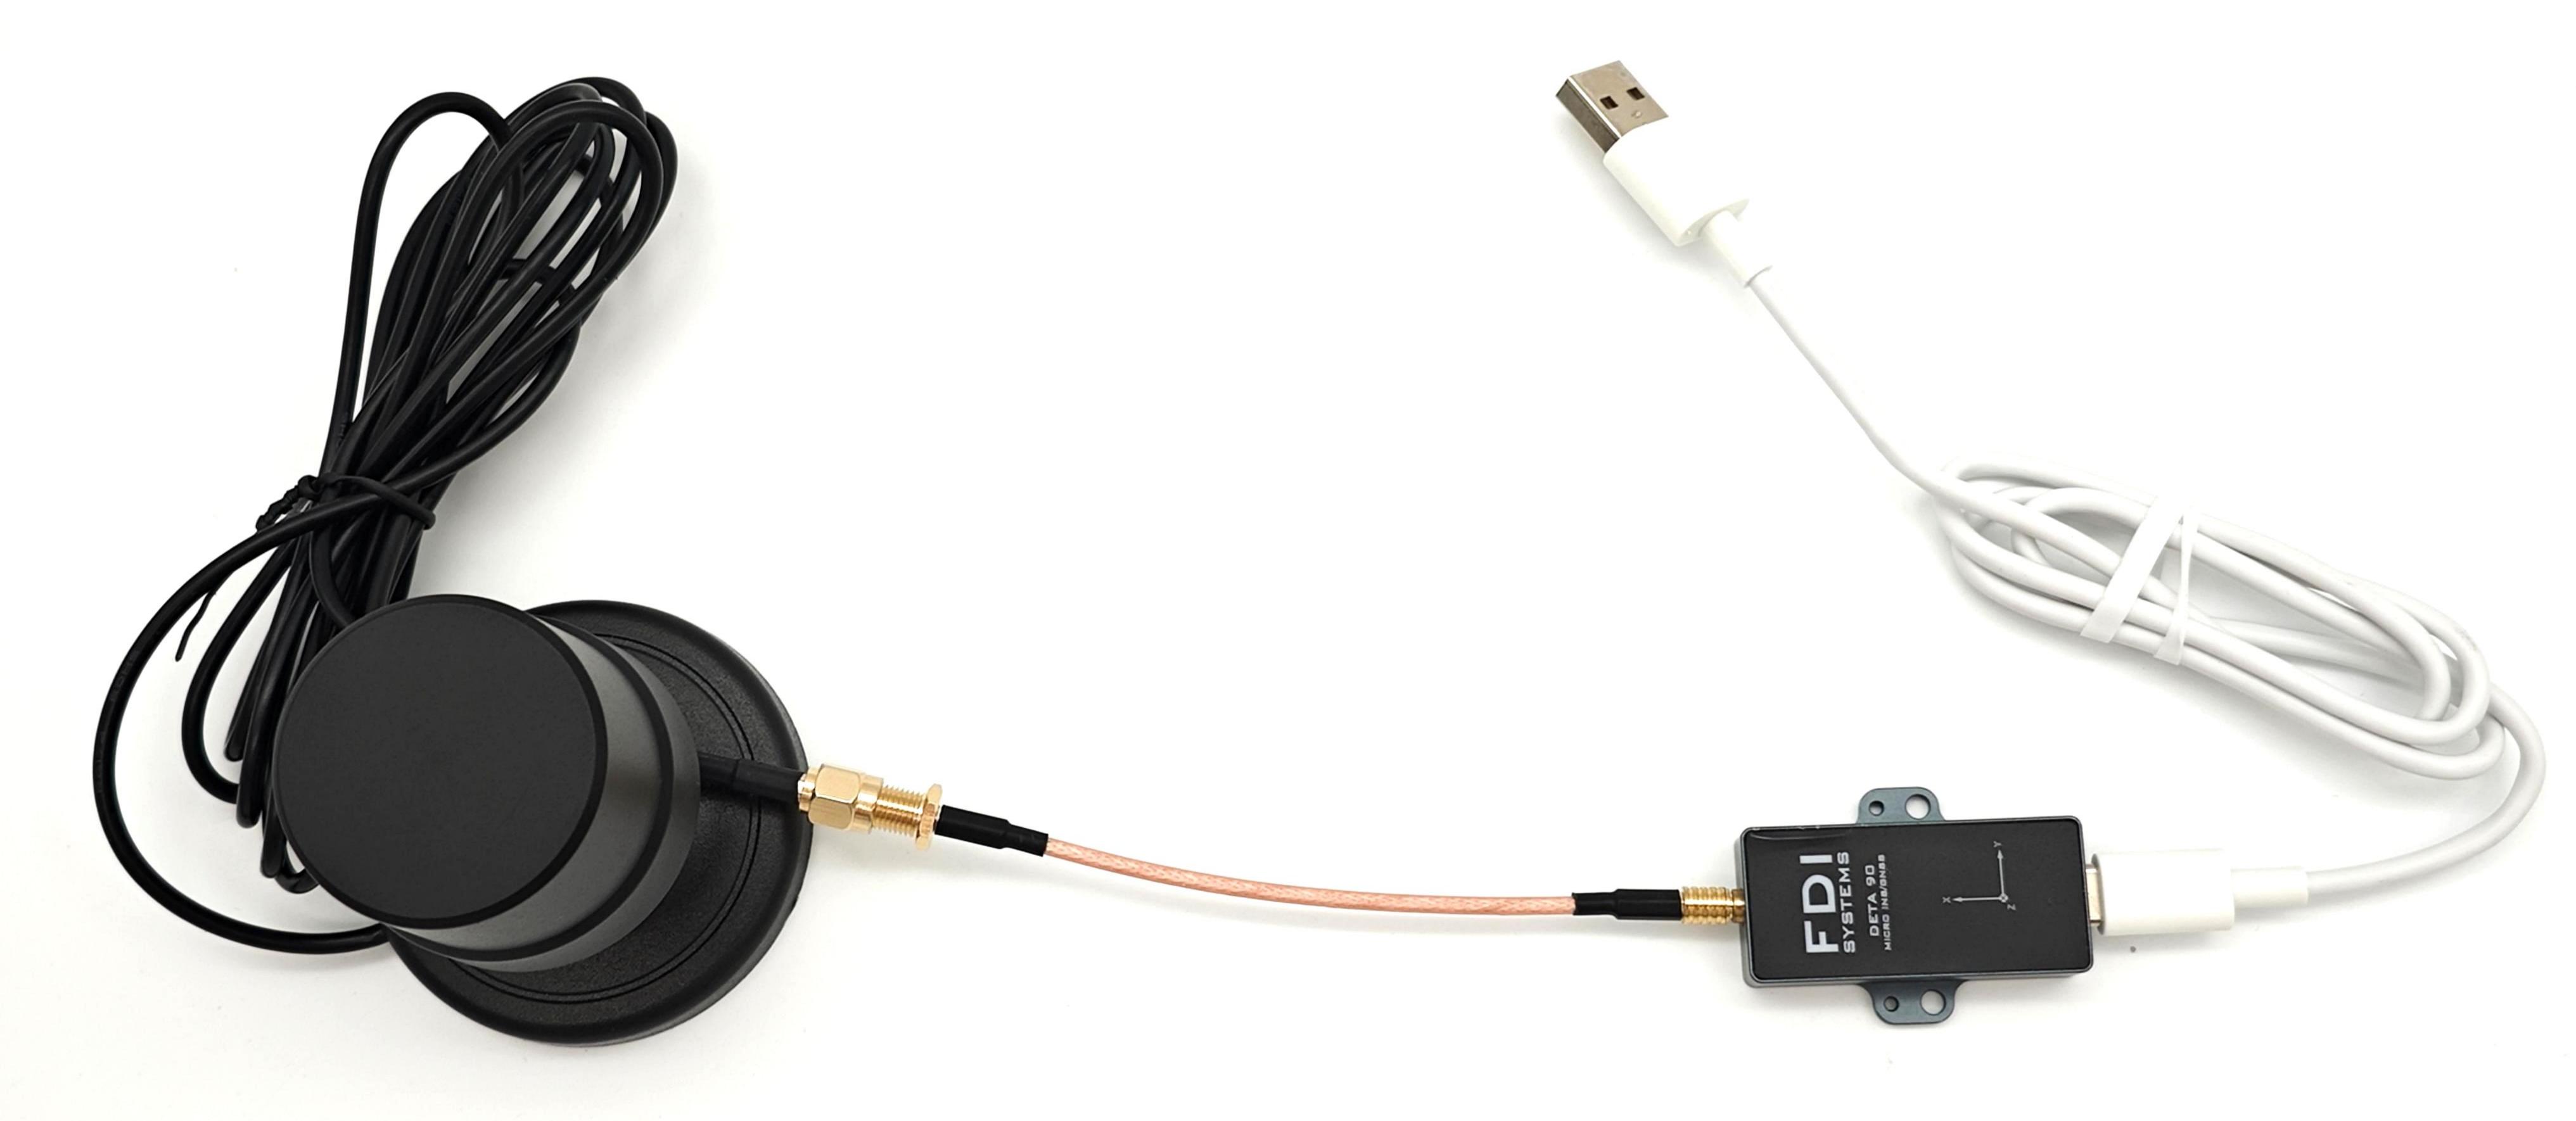
用 USB-C 线接到模组的 Type-C,再连电脑。GNSS 天线接模组的 MCX 口。
# DETA92
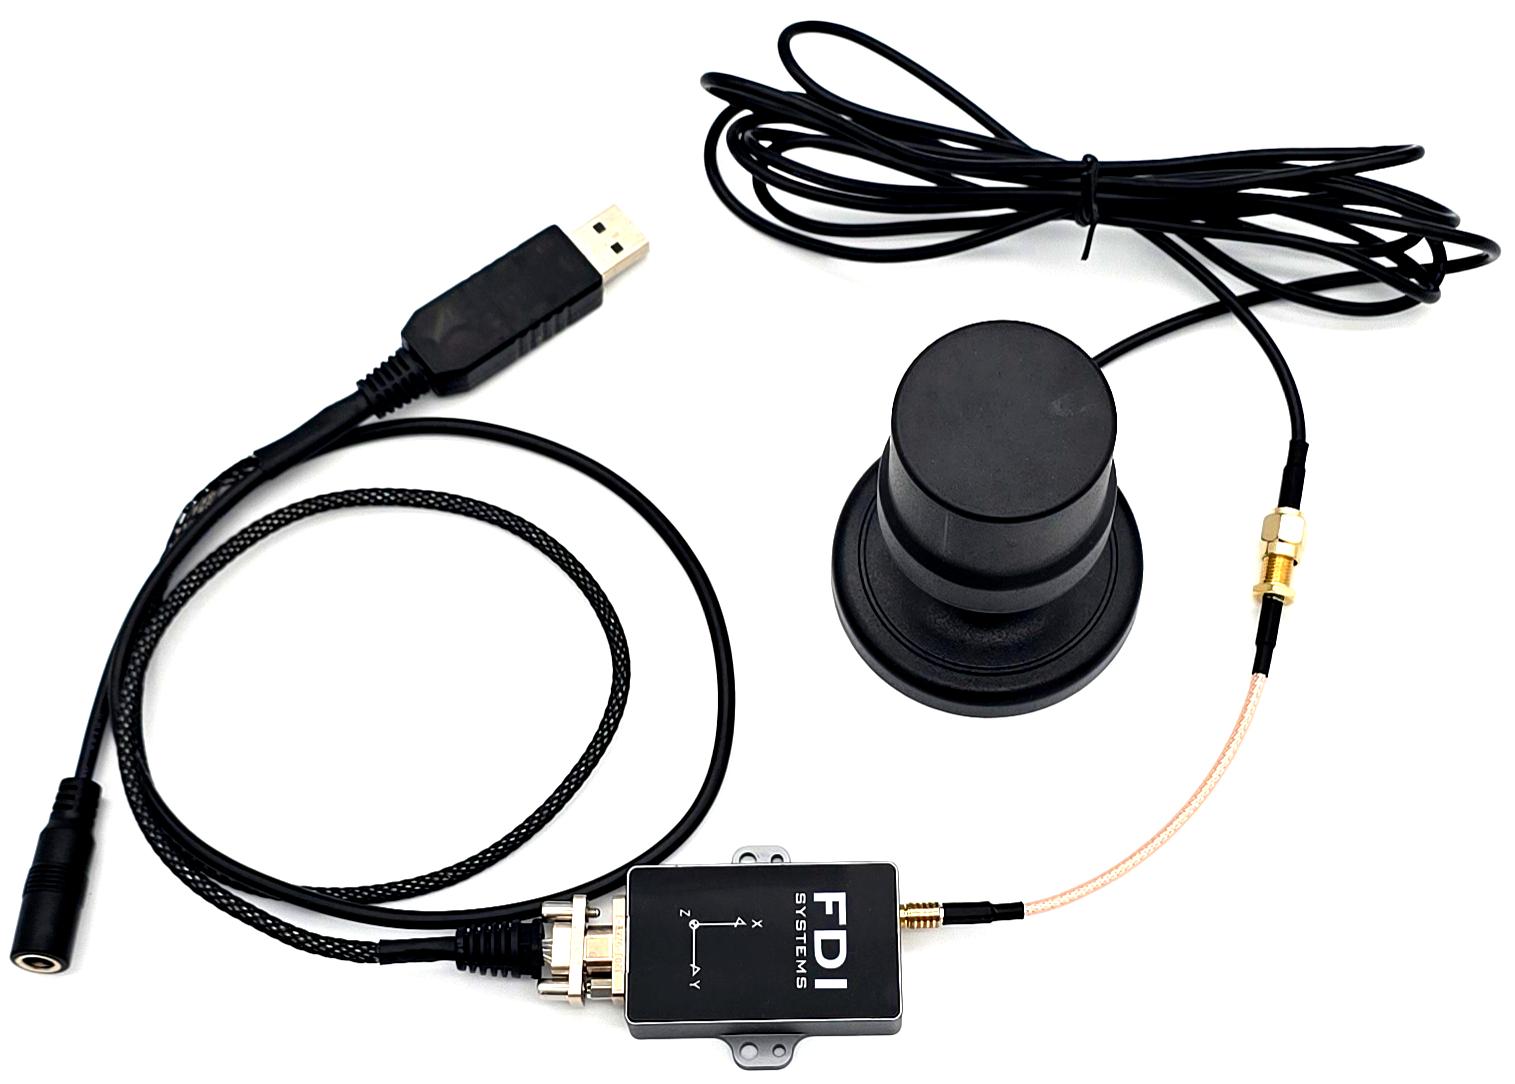
用 9P 航插评估线 接到模组主插口:USB 端接电脑,DC 端供电,供电范围:5-28V。GNSS 天线接模组的 MCX 口。
# 快速启动
# 基本操作
按上一节完成接线与供电。
运行电脑上的上位机软件 FDIGroundStation。
点击上位机中的 Communication 菜单,在弹窗中选择对应串口;波特率默认为 921600 bps,一般无需修改。然后点击 Connect,即可完成模组与上位机的连接。
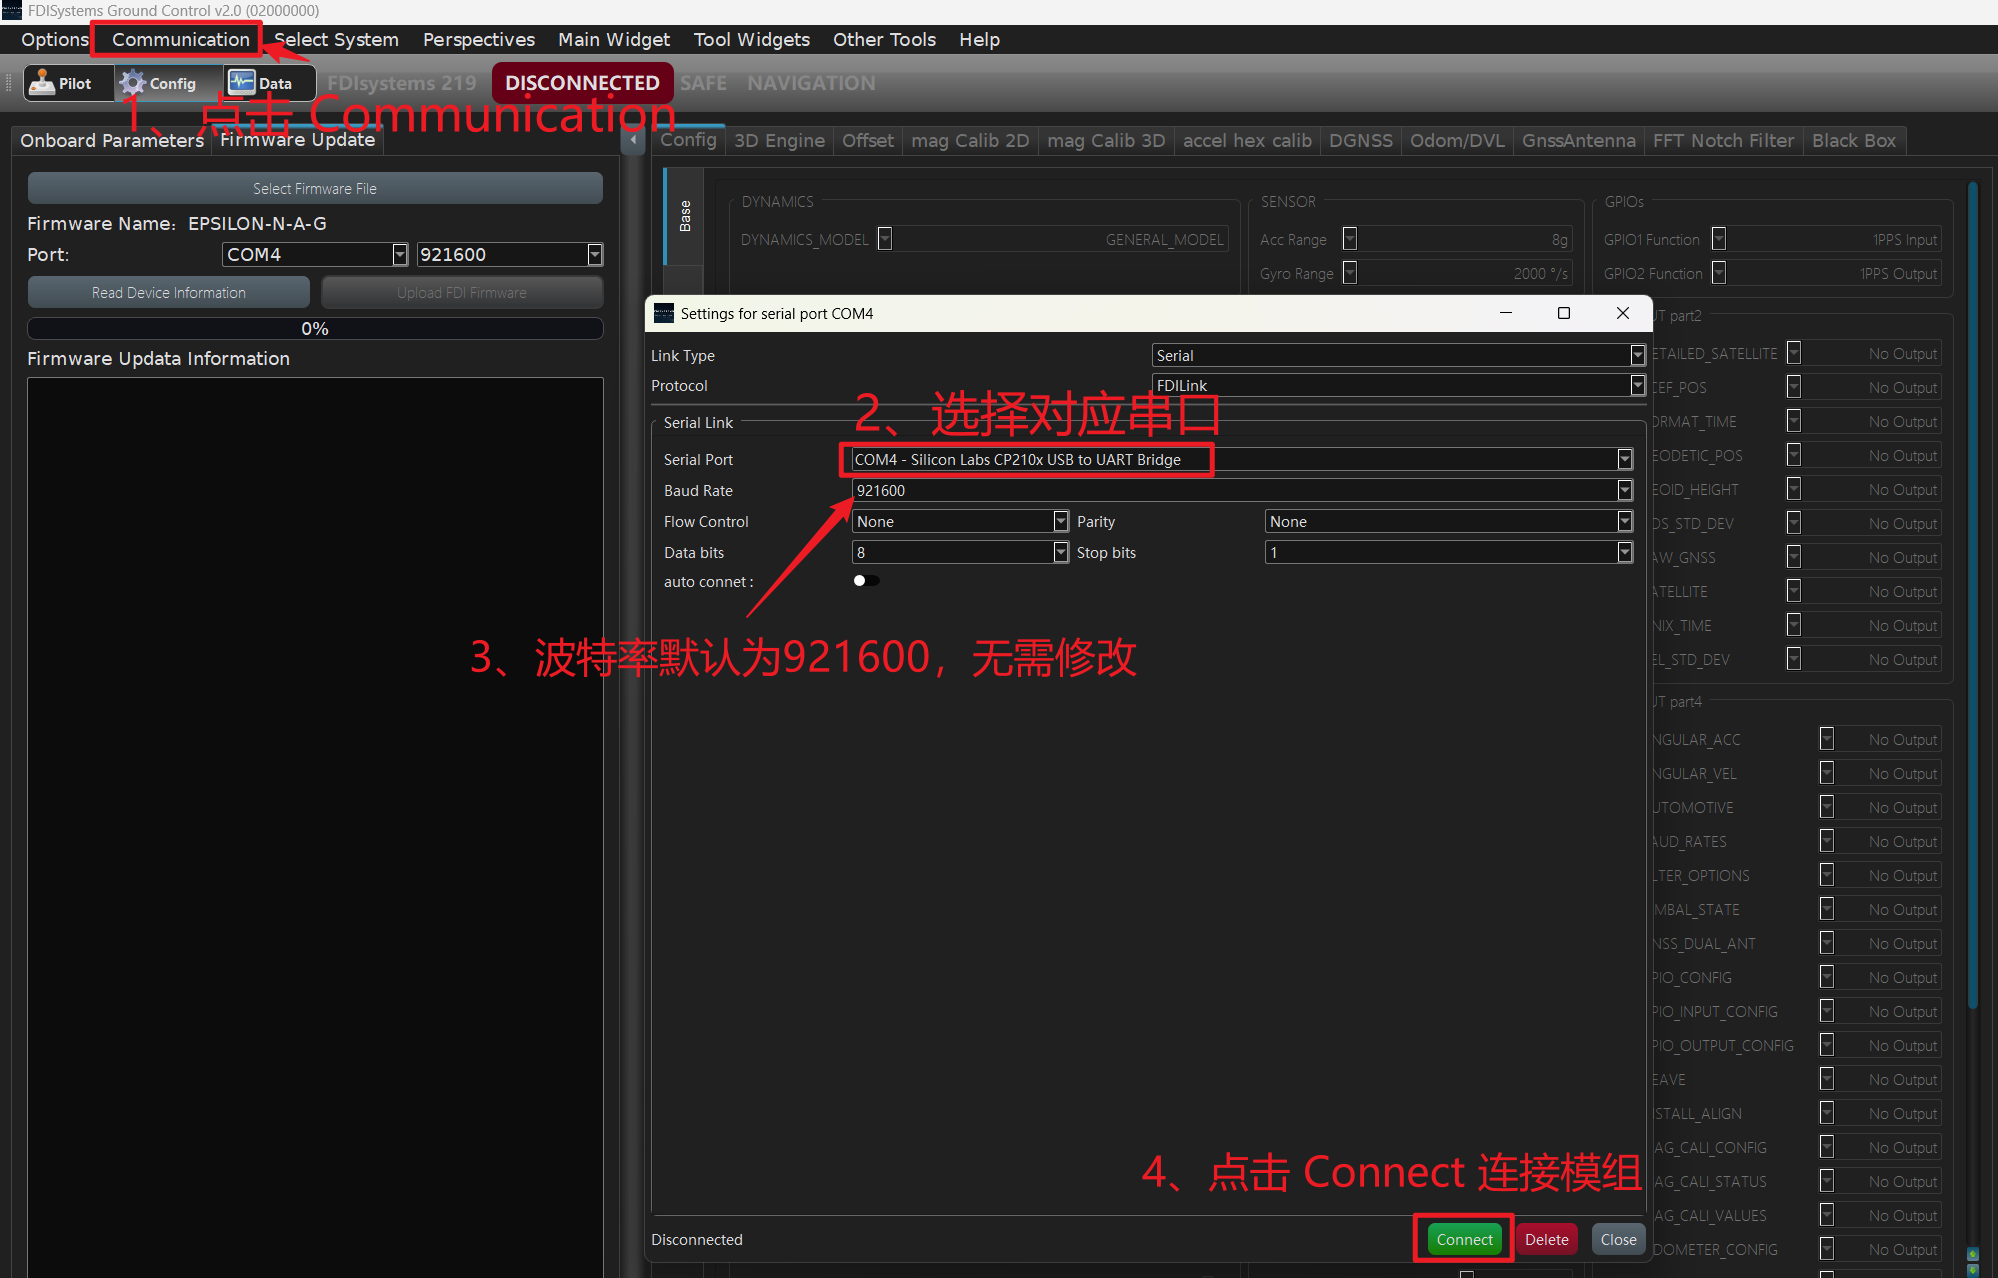
# 模组/GNSS 天线安装位置要求
车载等场景中,模组与天线的安装位置直接影响性能。选择位置时建议:
- 工作温度不超过 −40 ℃~+85 ℃(DETA40 为 −40 ℃~+80 ℃)。
- 保持一定空气流通,避免过热。
- 尽量远离强振动源。
- 若暂无法精确测杆臂,模组与 GNSS 主天线宜尽量靠近,减小杆臂效应。
- 尽量靠近载体重心安装。
- 若使用磁力计作航向参考,模组距电机、大电流线缆等动态磁干扰源至少约 20 cm。
# 模组对准与天线杆臂
最简单的对准方式:模组安装轴与载体轴一致——X 轴指向载体正前,Z 轴垂直向下(右手系,Y 向右)。
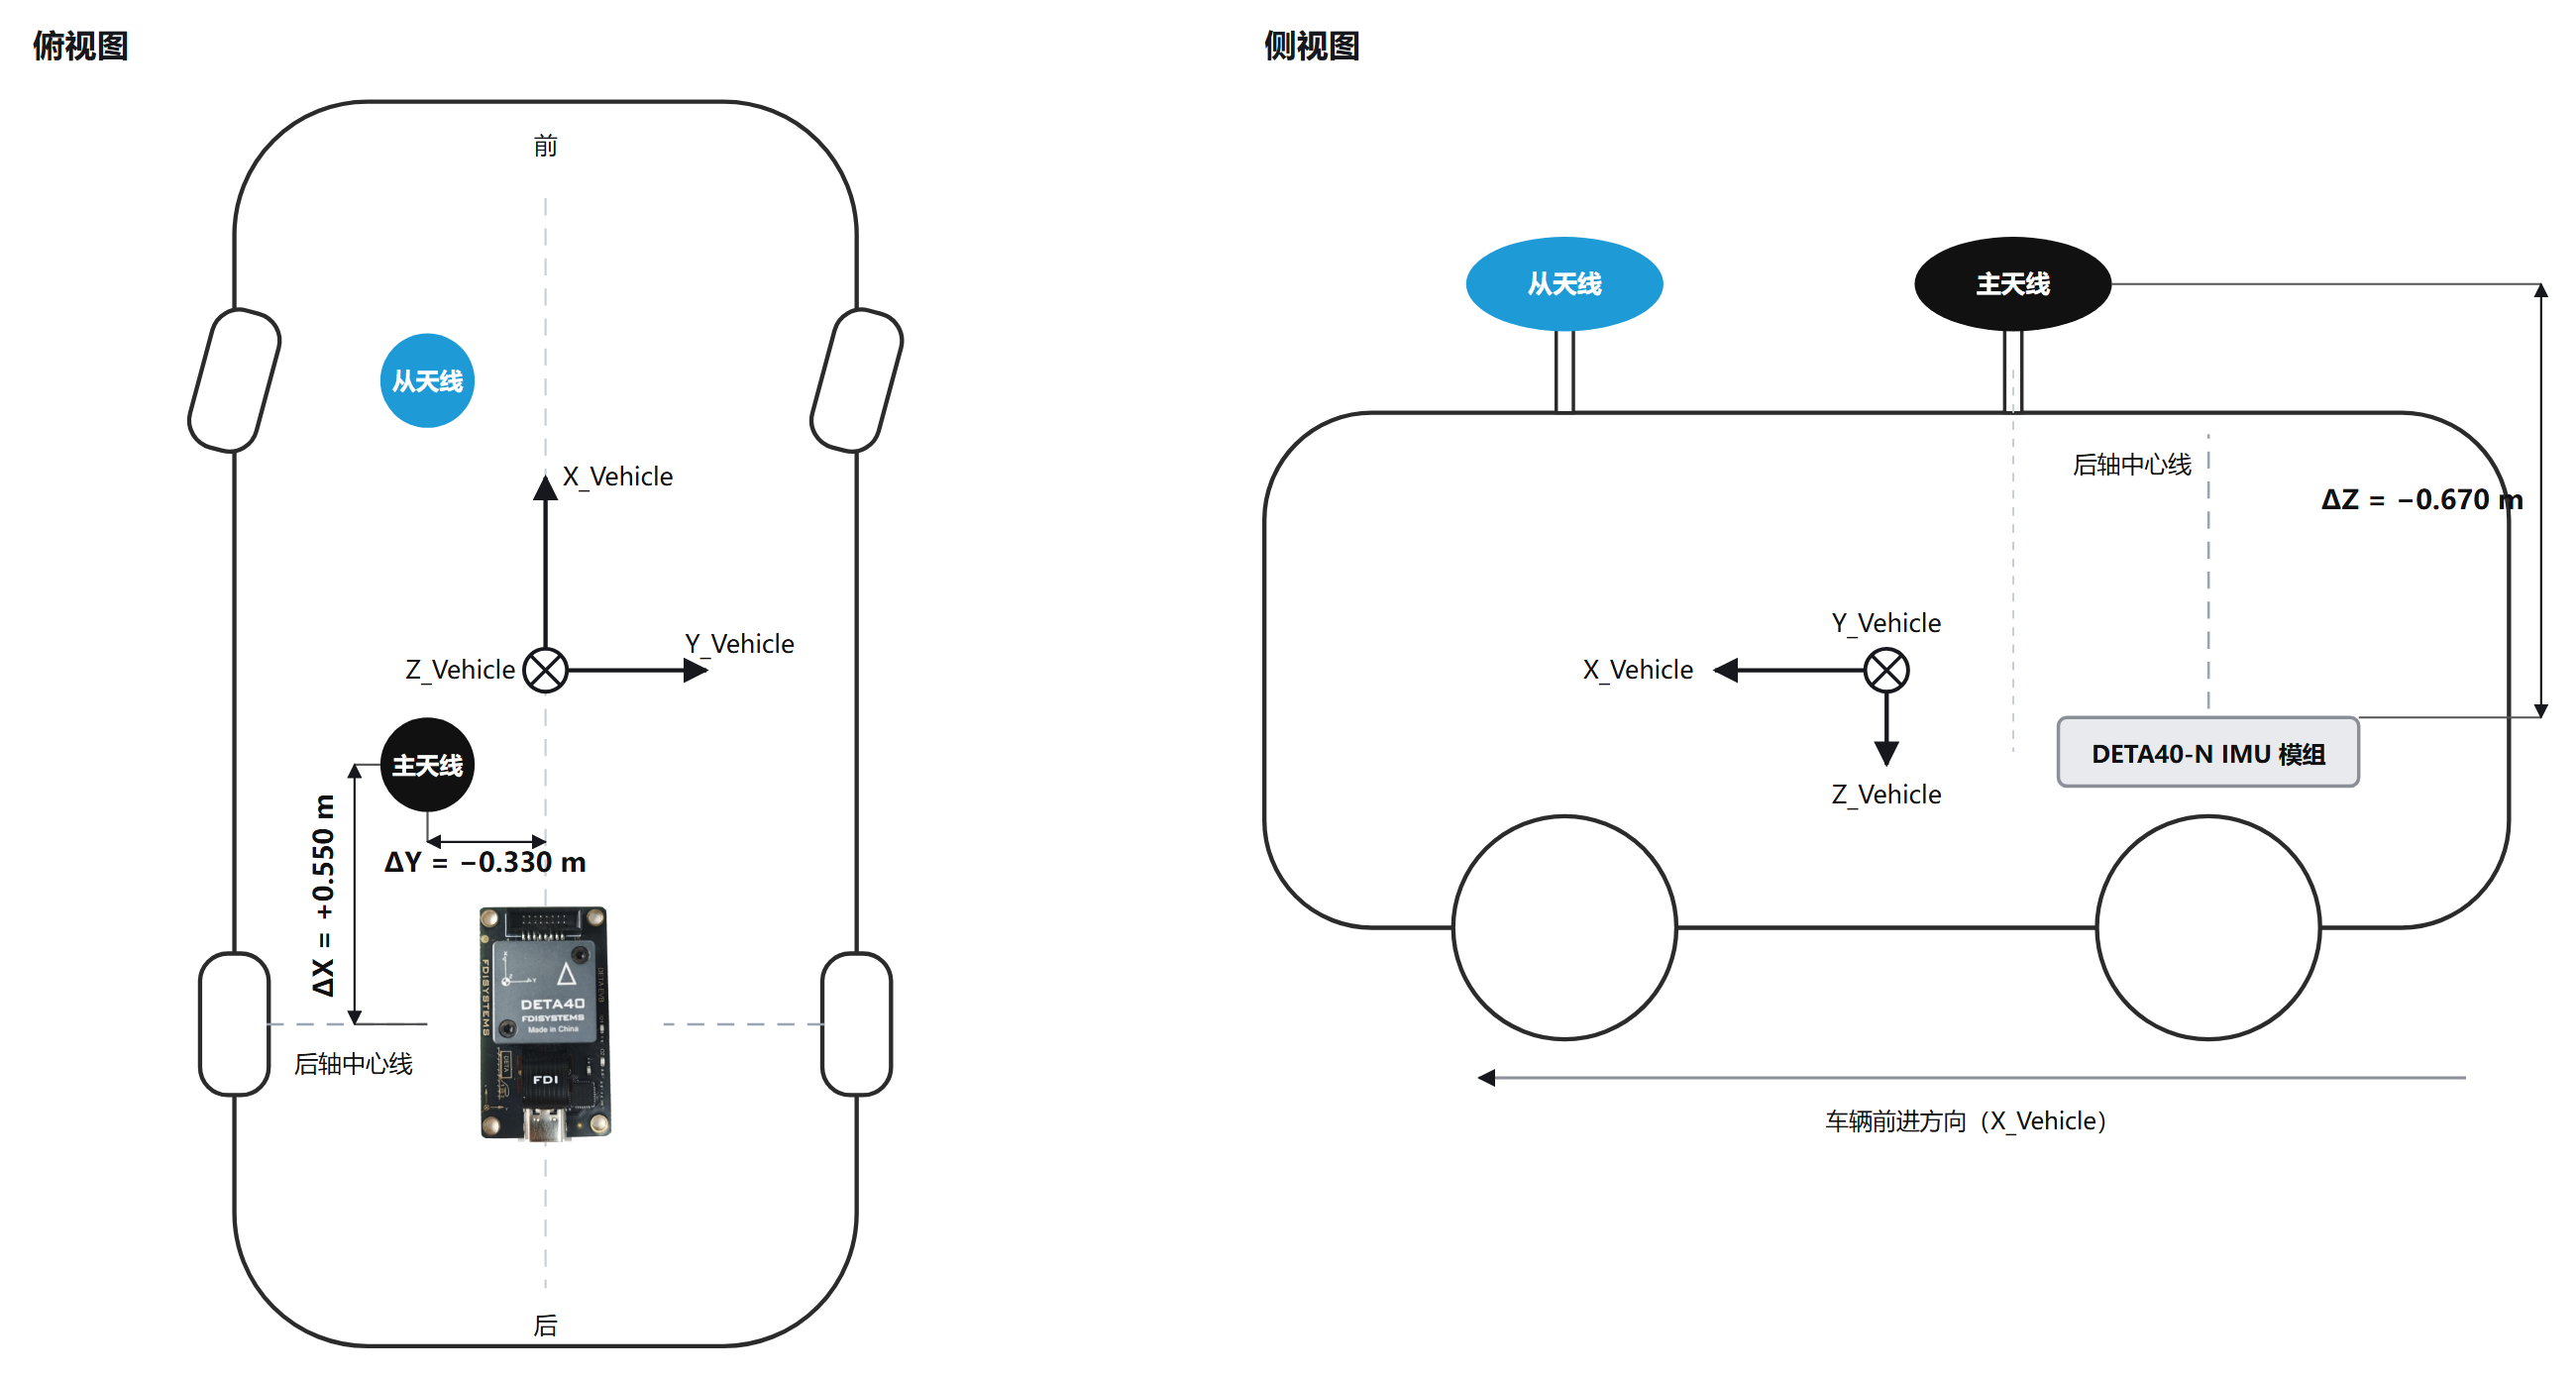
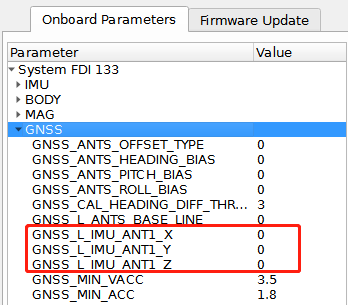
杆臂(天线偏移):在模组坐标系下,从模组中心量到主天线相位中心(X 前、Y 右、Z 下)。天线装在模组上方时 Z 为负。杆臂不准会在转弯、角运动时引入误差。测量后在上位机参数表中写入,见 杆臂配置。
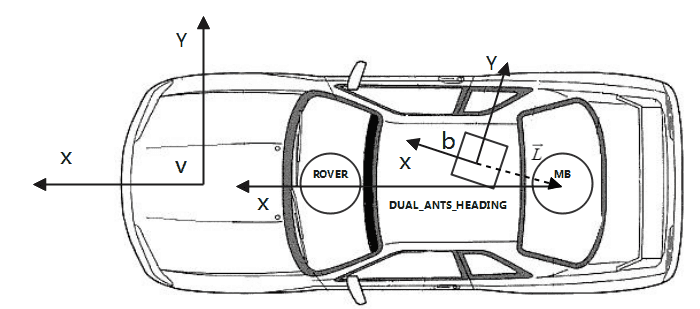
外接或内置双天线时,从天线宜装在主天线 正前方并尽量拉长基线;无法正前安装时,须测量双天线航向偏差并在上位机中配置。示意与校准见 天线安装、惯导双天线校准。
# RTK 账号配置
DETA40-N 外接 GNSS 时,差分数据在接收机侧接入,详见 RTK 配置。DETA90 / 92 为单点定位,不提供RTCM差分解算。
# 磁力计校准
如果用户在模组上电启动阶段就希望能获得较为准确的航向信息,那么磁力计校准是必须的,FDIGroundStation 软件提供了 Mag 6 side Calib、mag Calib 2D 和 mag Calib 3D 三种磁力计校准功能,一般推荐使用mag Calib 3D校准;当模块安装在车载,船载和机载上时, 磁力计无法在整个空间内运动,此时 3D 磁力计校准方法不可用,可采用mag Calib 2D进行磁力计校准,具体内容见磁力计校准。
注:DETA-V 为 VRS,无磁力计,本节不适用。