
# 入门指南
# 使用前的准备工作
# 检查产品配件清单
用户在上手 Orion 系列产品时,首先检查产品配件是否完整(完整清单见 评估套件和配件)。以下以 Orion9 各功能型号为例:
| Orion9-A | Orion9-D4G / DP900 | Orion9-D4G-AIR |
|---|---|---|
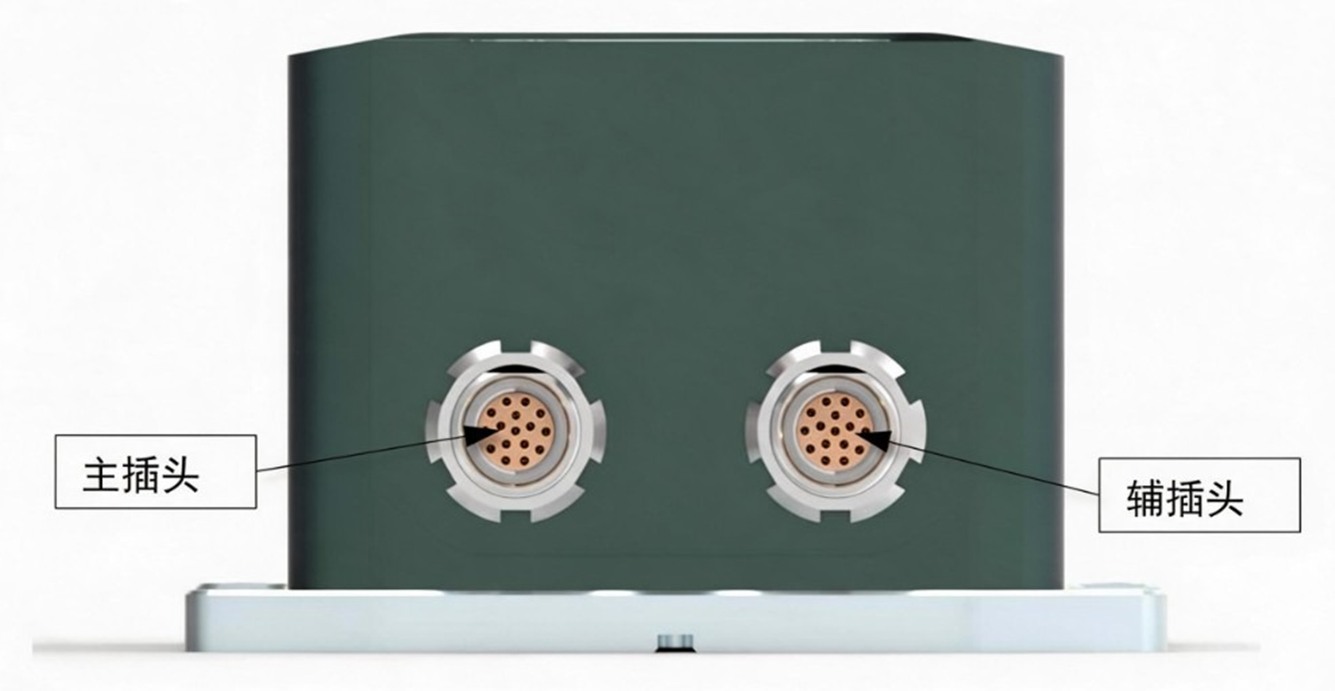 主插头、辅插头 | 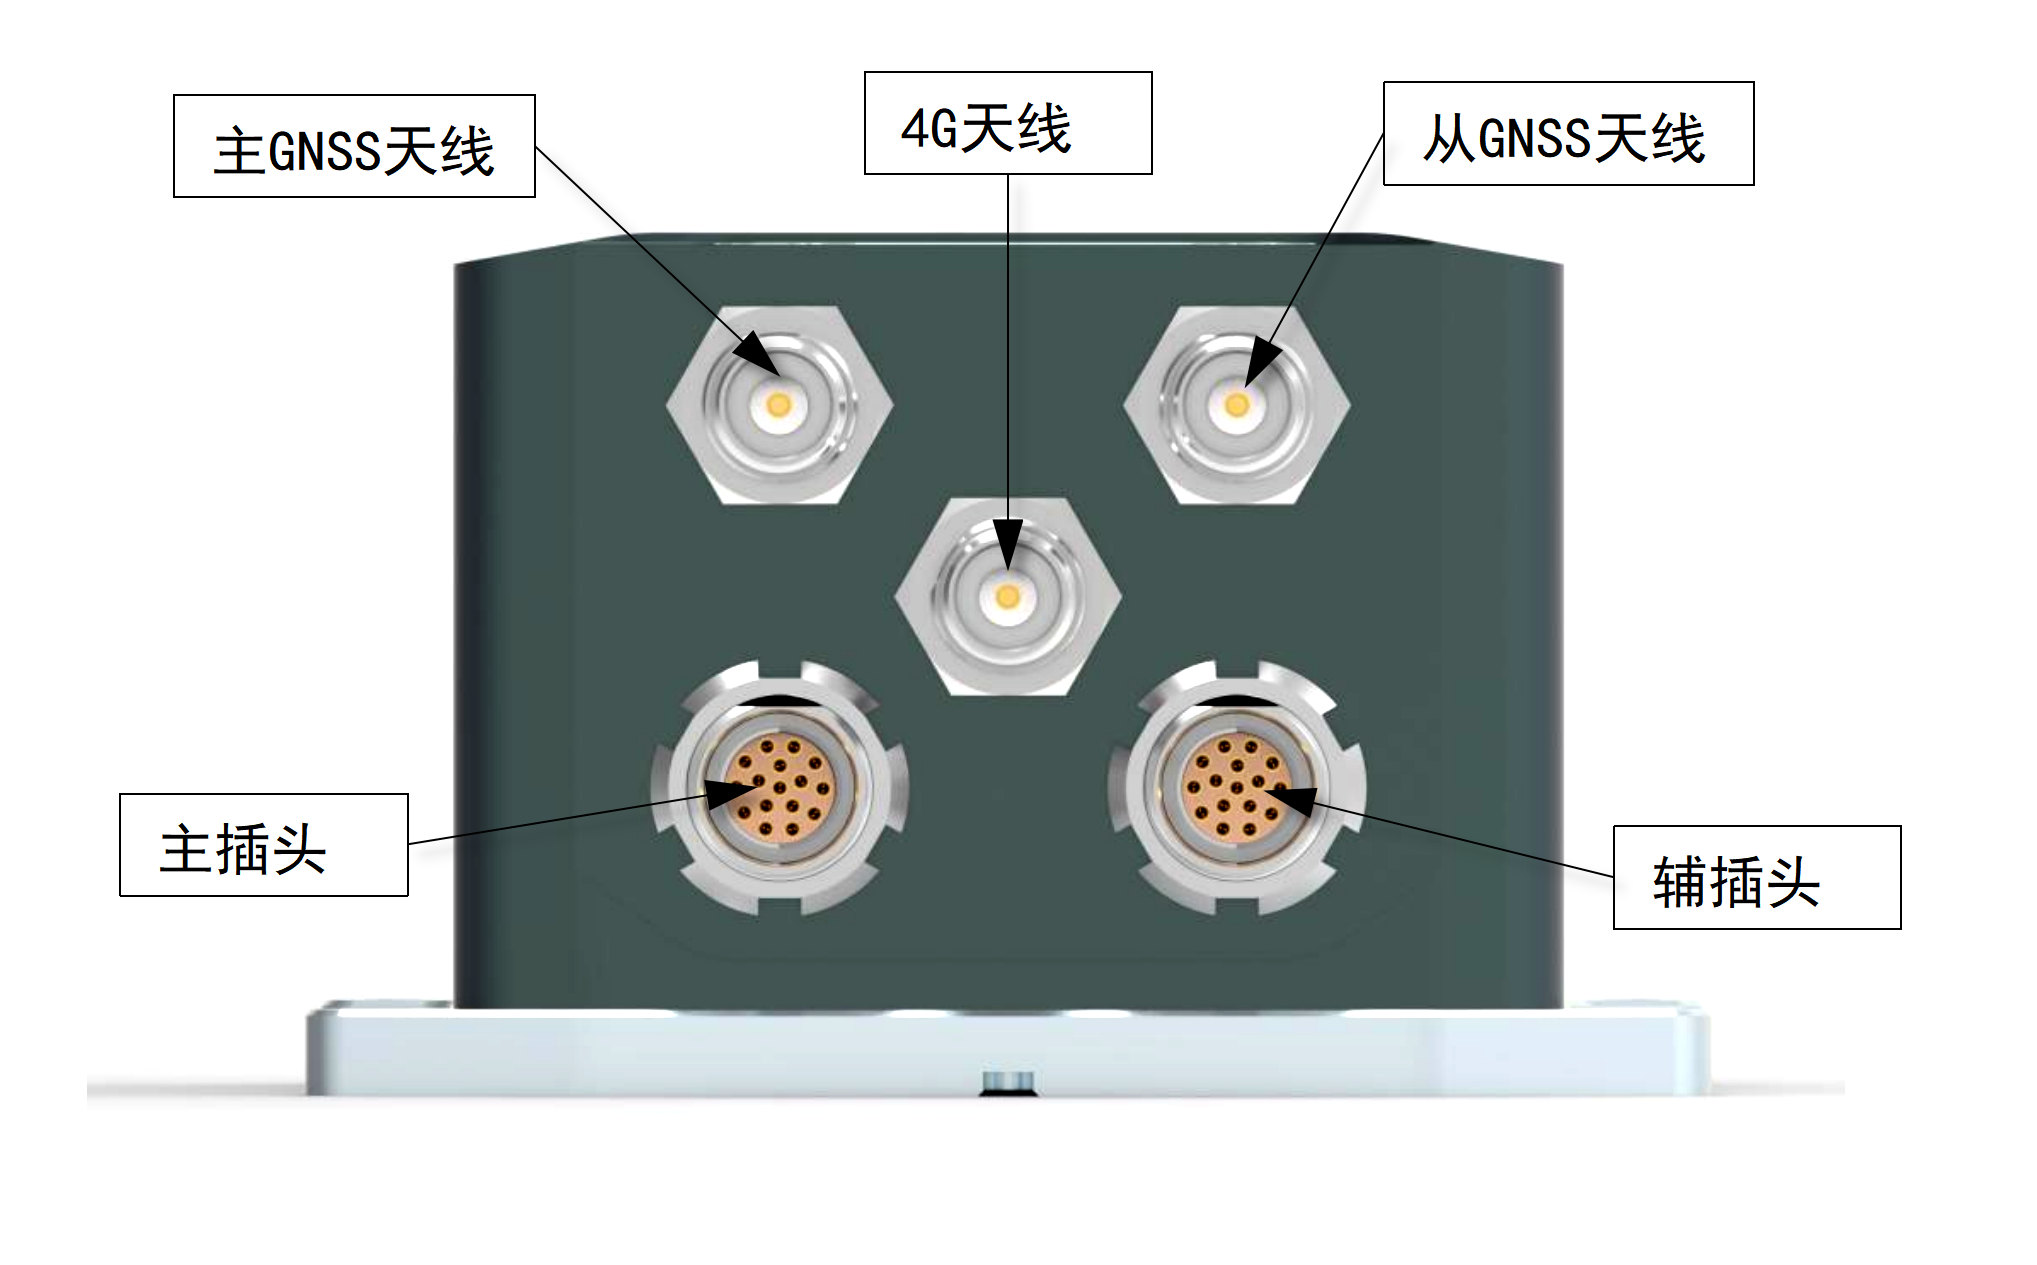 主 / 从 GNSS、通信天线、主插头、辅插头 | 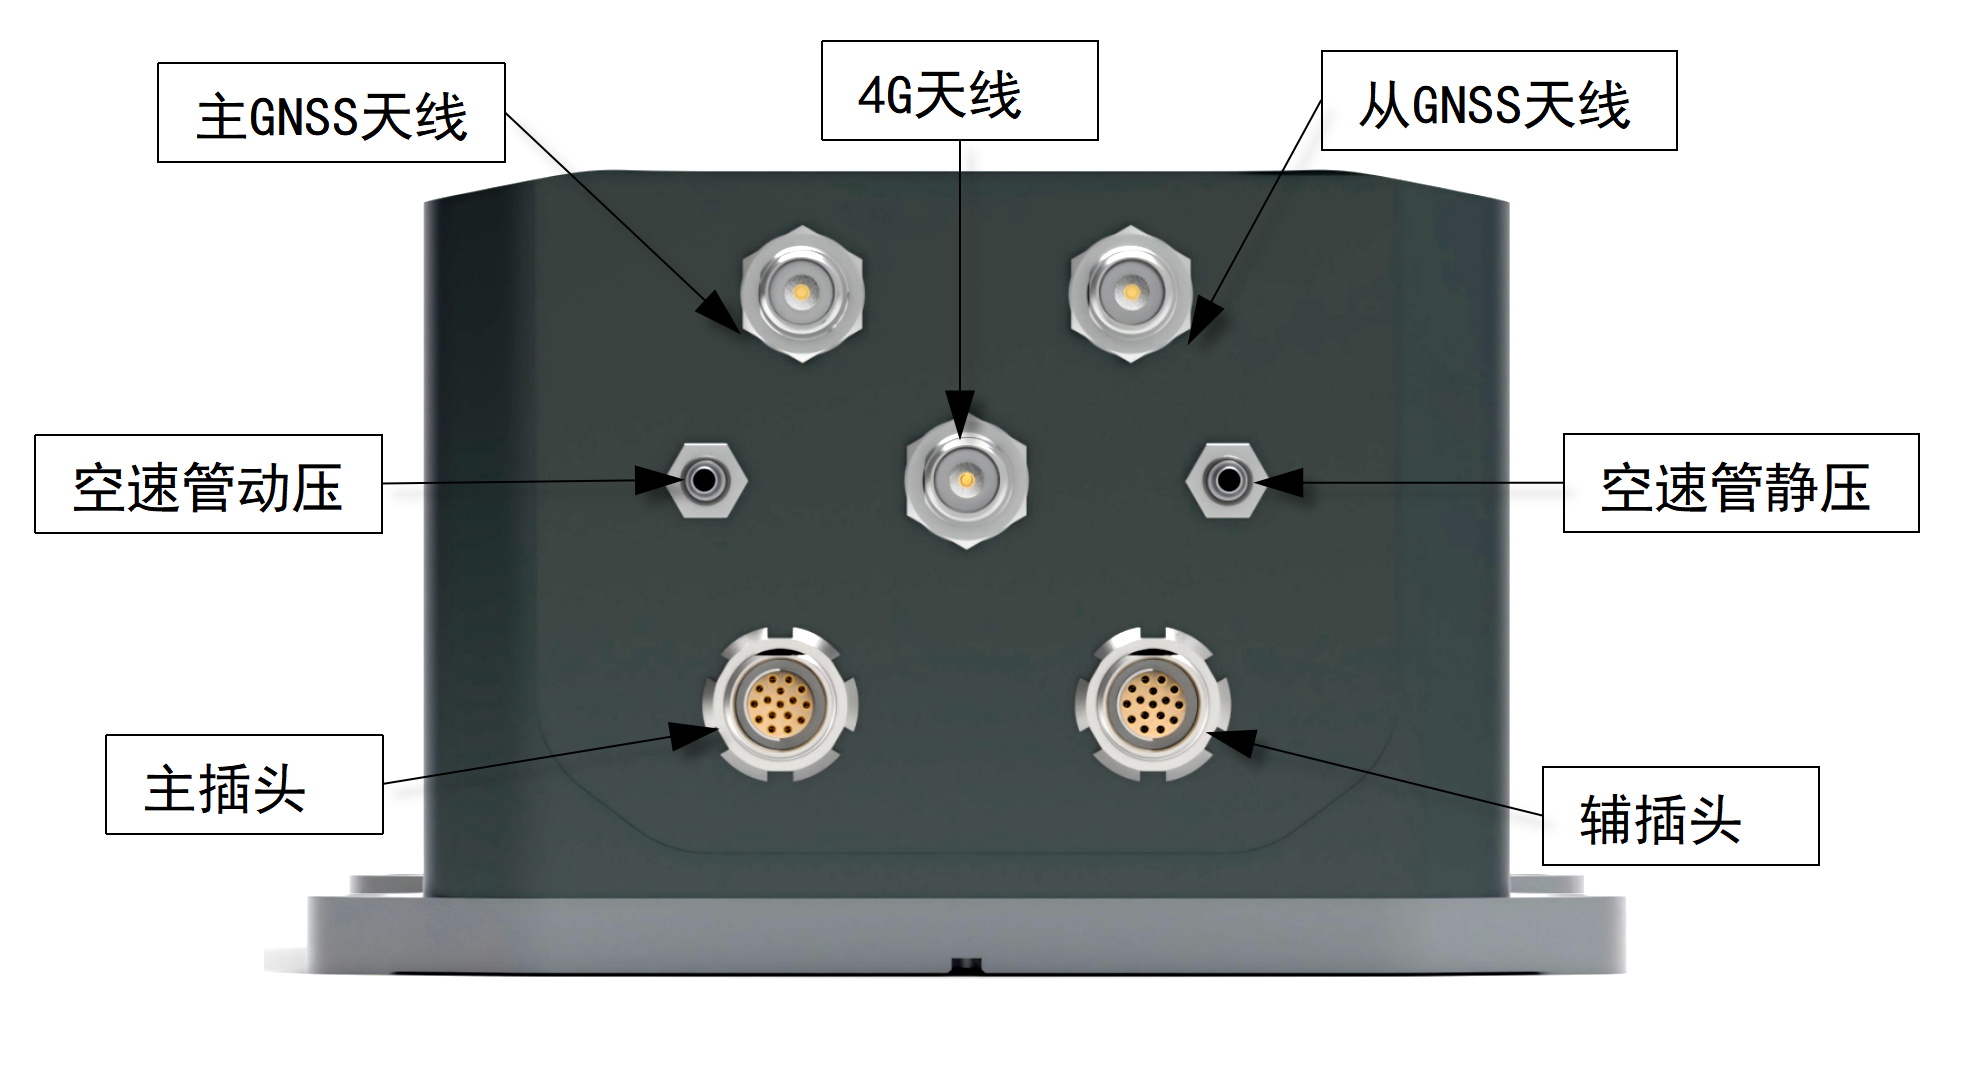 GNSS / 4G、空速管、主插头、辅插头 |
| AHRS;配件为 主航插、辅航插 | 主航插、辅航插、2 根射频线、2 根 GNSS 天线;D4G 另含 1 根 4G 天线(SIM 一般预置),DP900 另含对应通信天线 | 同 D4G,另含空速管大气采样口 |
# 检查配套软件、SDK 以及驱动环境
购买后可获得配套软件与开发支持,联机前请确认:
- 上位机:FDIGroundStation(目前仅支持在 Windows 系统下运行)。
- 串口驱动:请先安装 CP210x 串口驱动,否则 USB 接到电脑后可能无法识别 COM 口。
- FDILink SDK:单片机 / ROS / MATLAB 等环境包,见 FDILink SDK。
# 快速组装
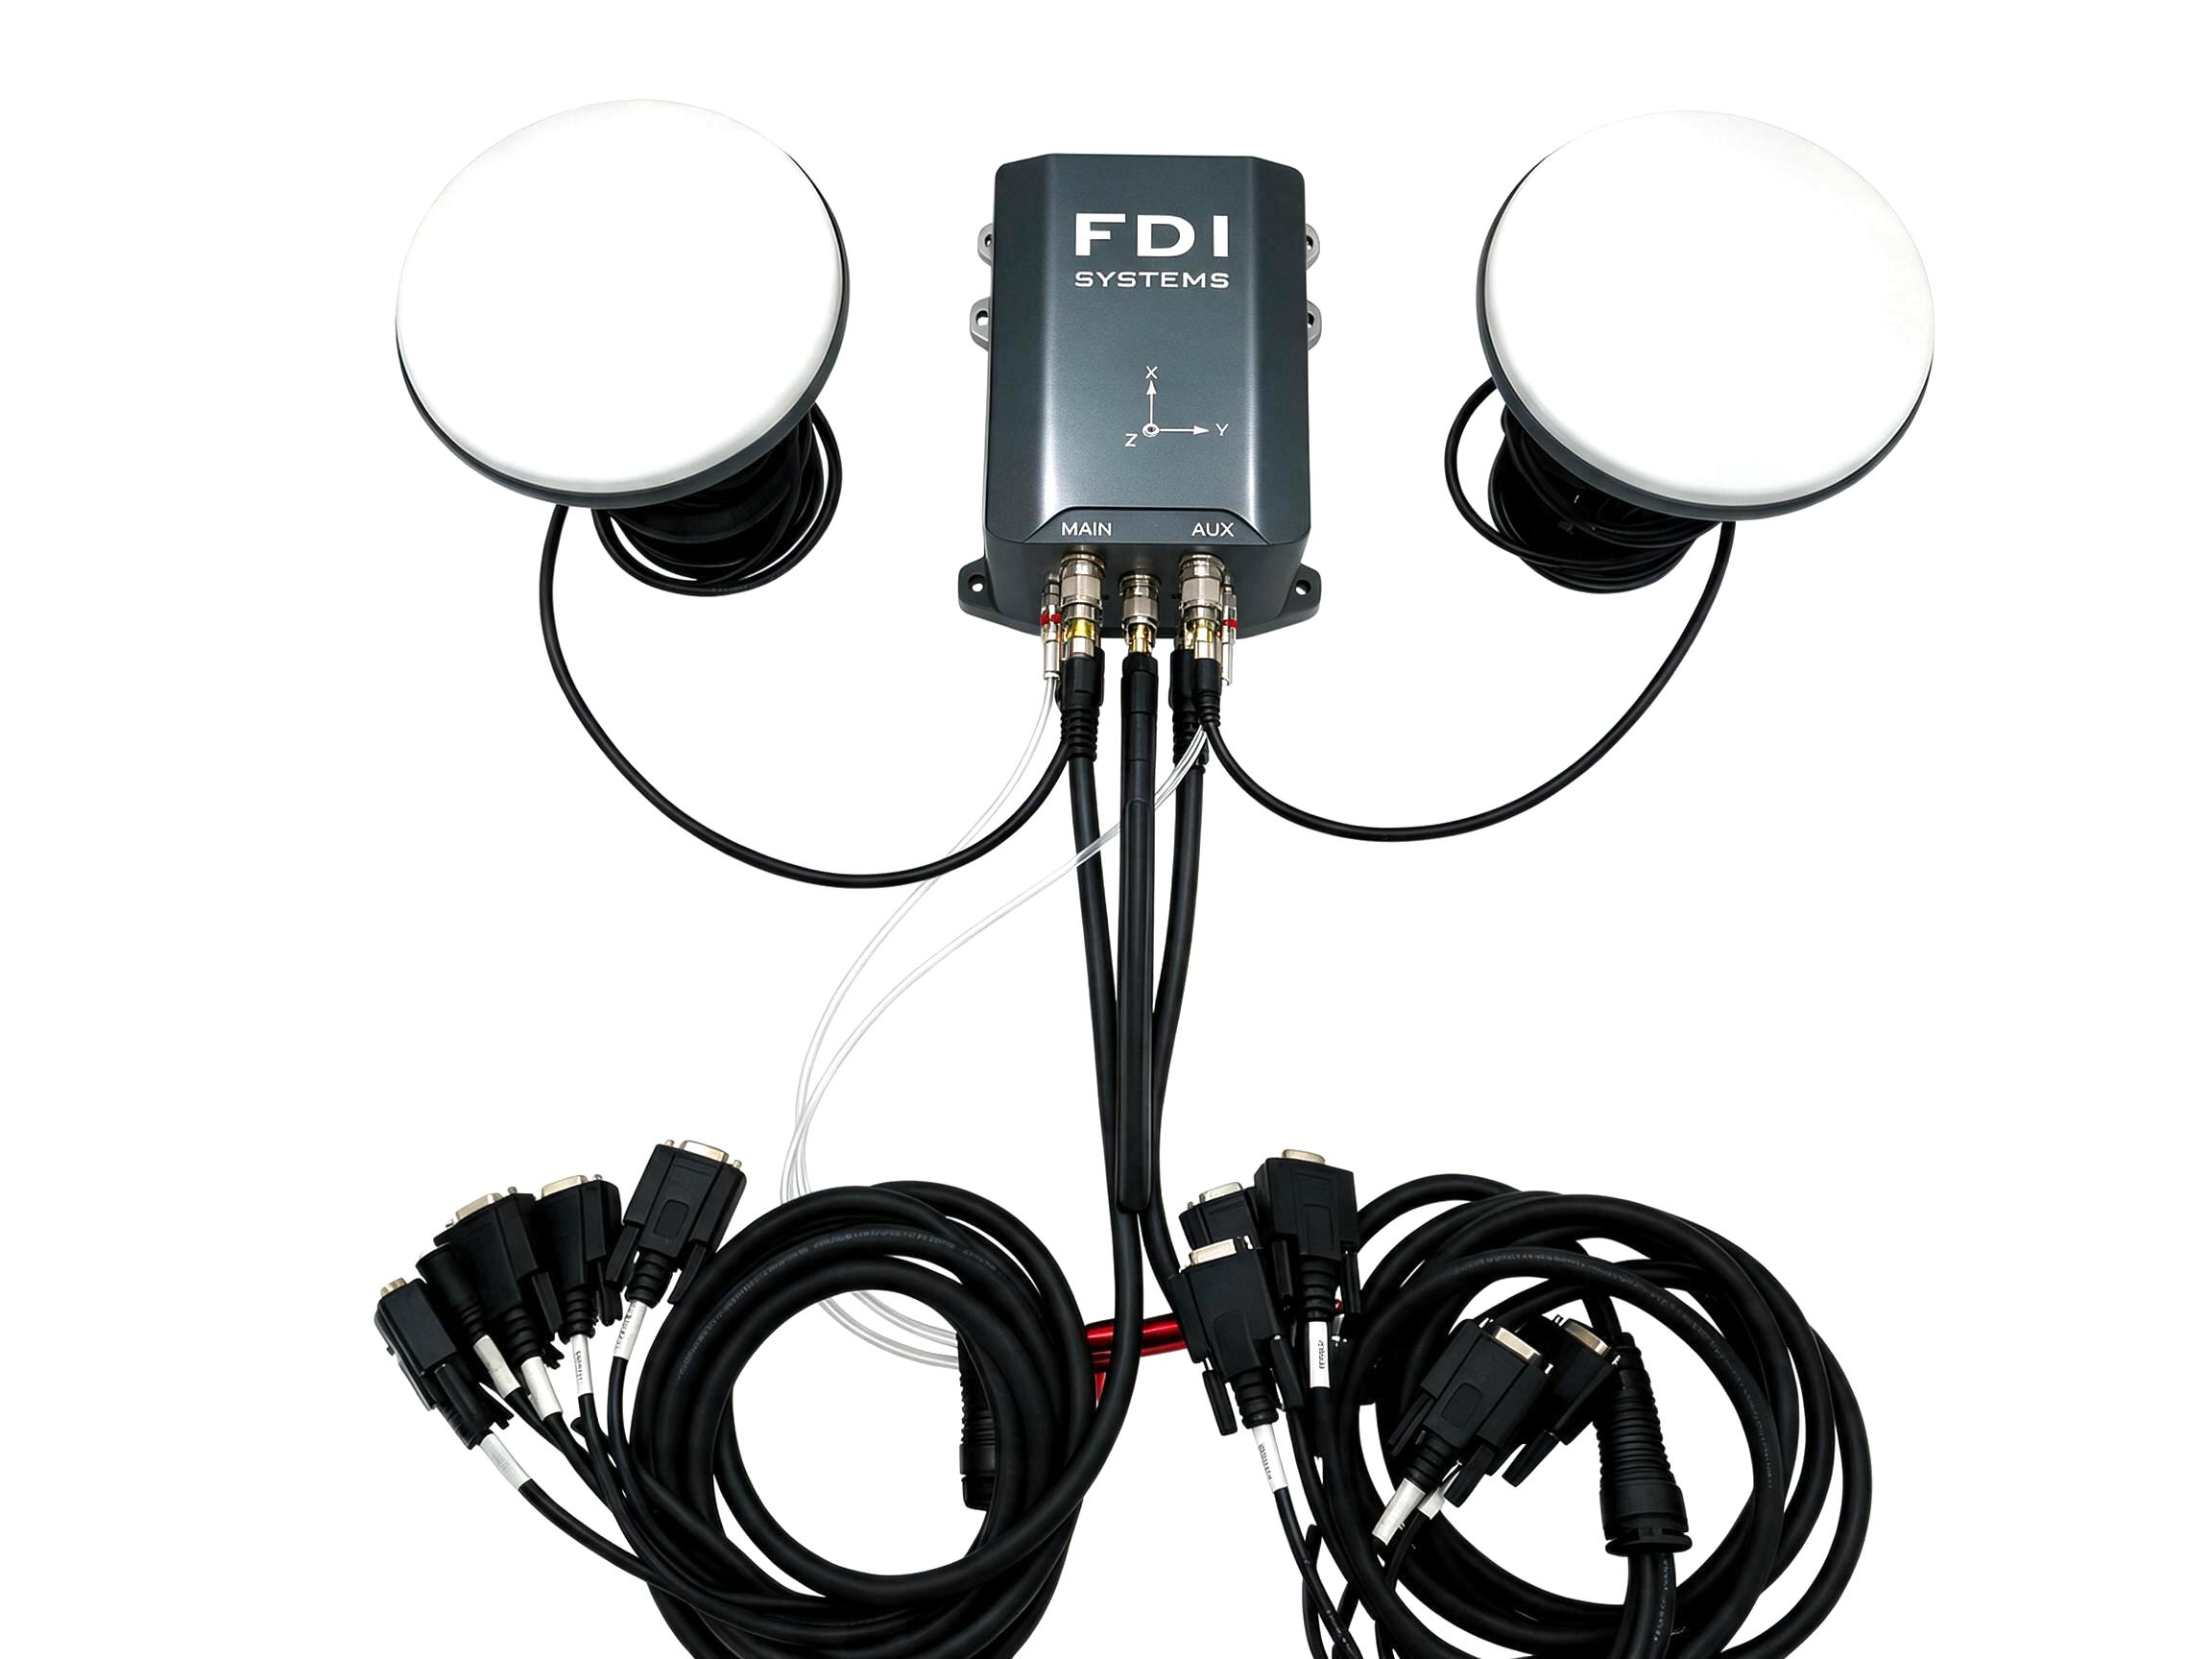
# 配件实物图与连接说明
# 航插线缆
主航插(2f-16P-104 → MAIN)
提供两路 RS232、RS422、CAN、GPIO / SYNC 与供电。DC 母头规格 5.5×2.5,供电范围 12–48 V(以规格为准)。模组内部含射频组件,模式切换时瞬时功耗较高,电源宜留有电流裕量。辅航插(2f-16P-104 → AUX)
提供 USB 日志、以太网相关信号、CAN、PPS 等扩展口,用于联调与读卡。
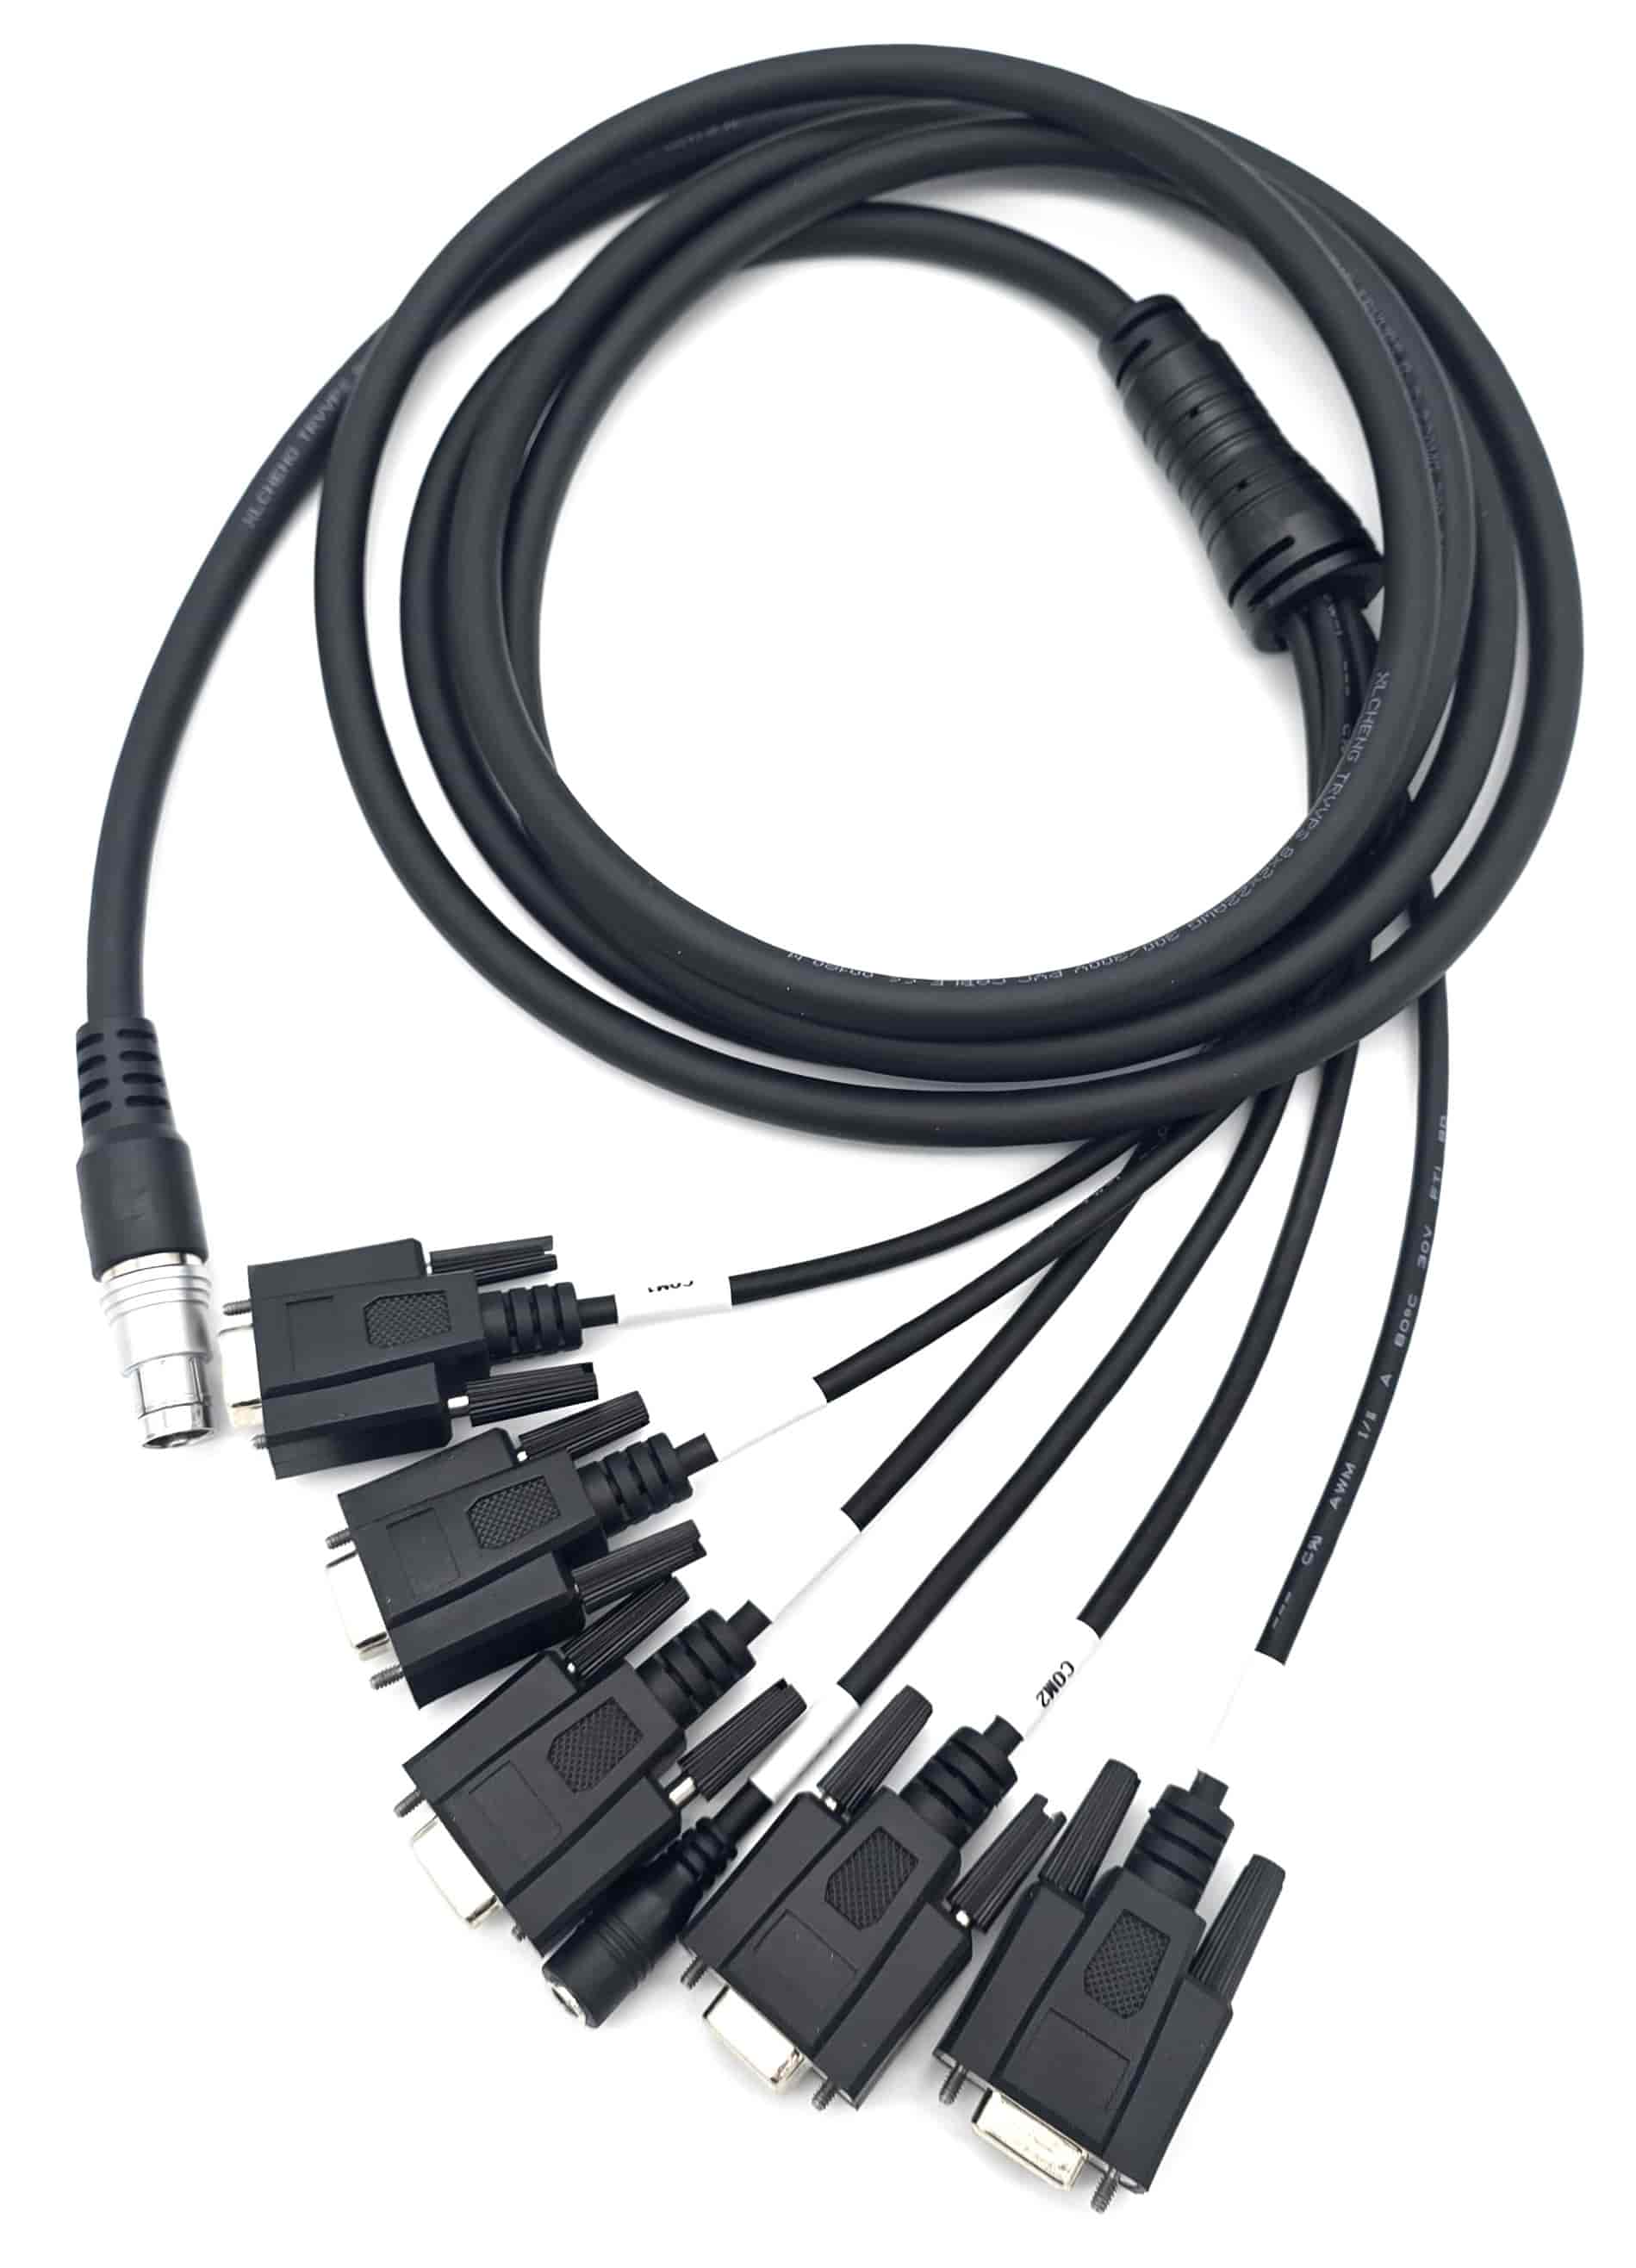
针脚定义见 Orion9 规格 · 接口连接。
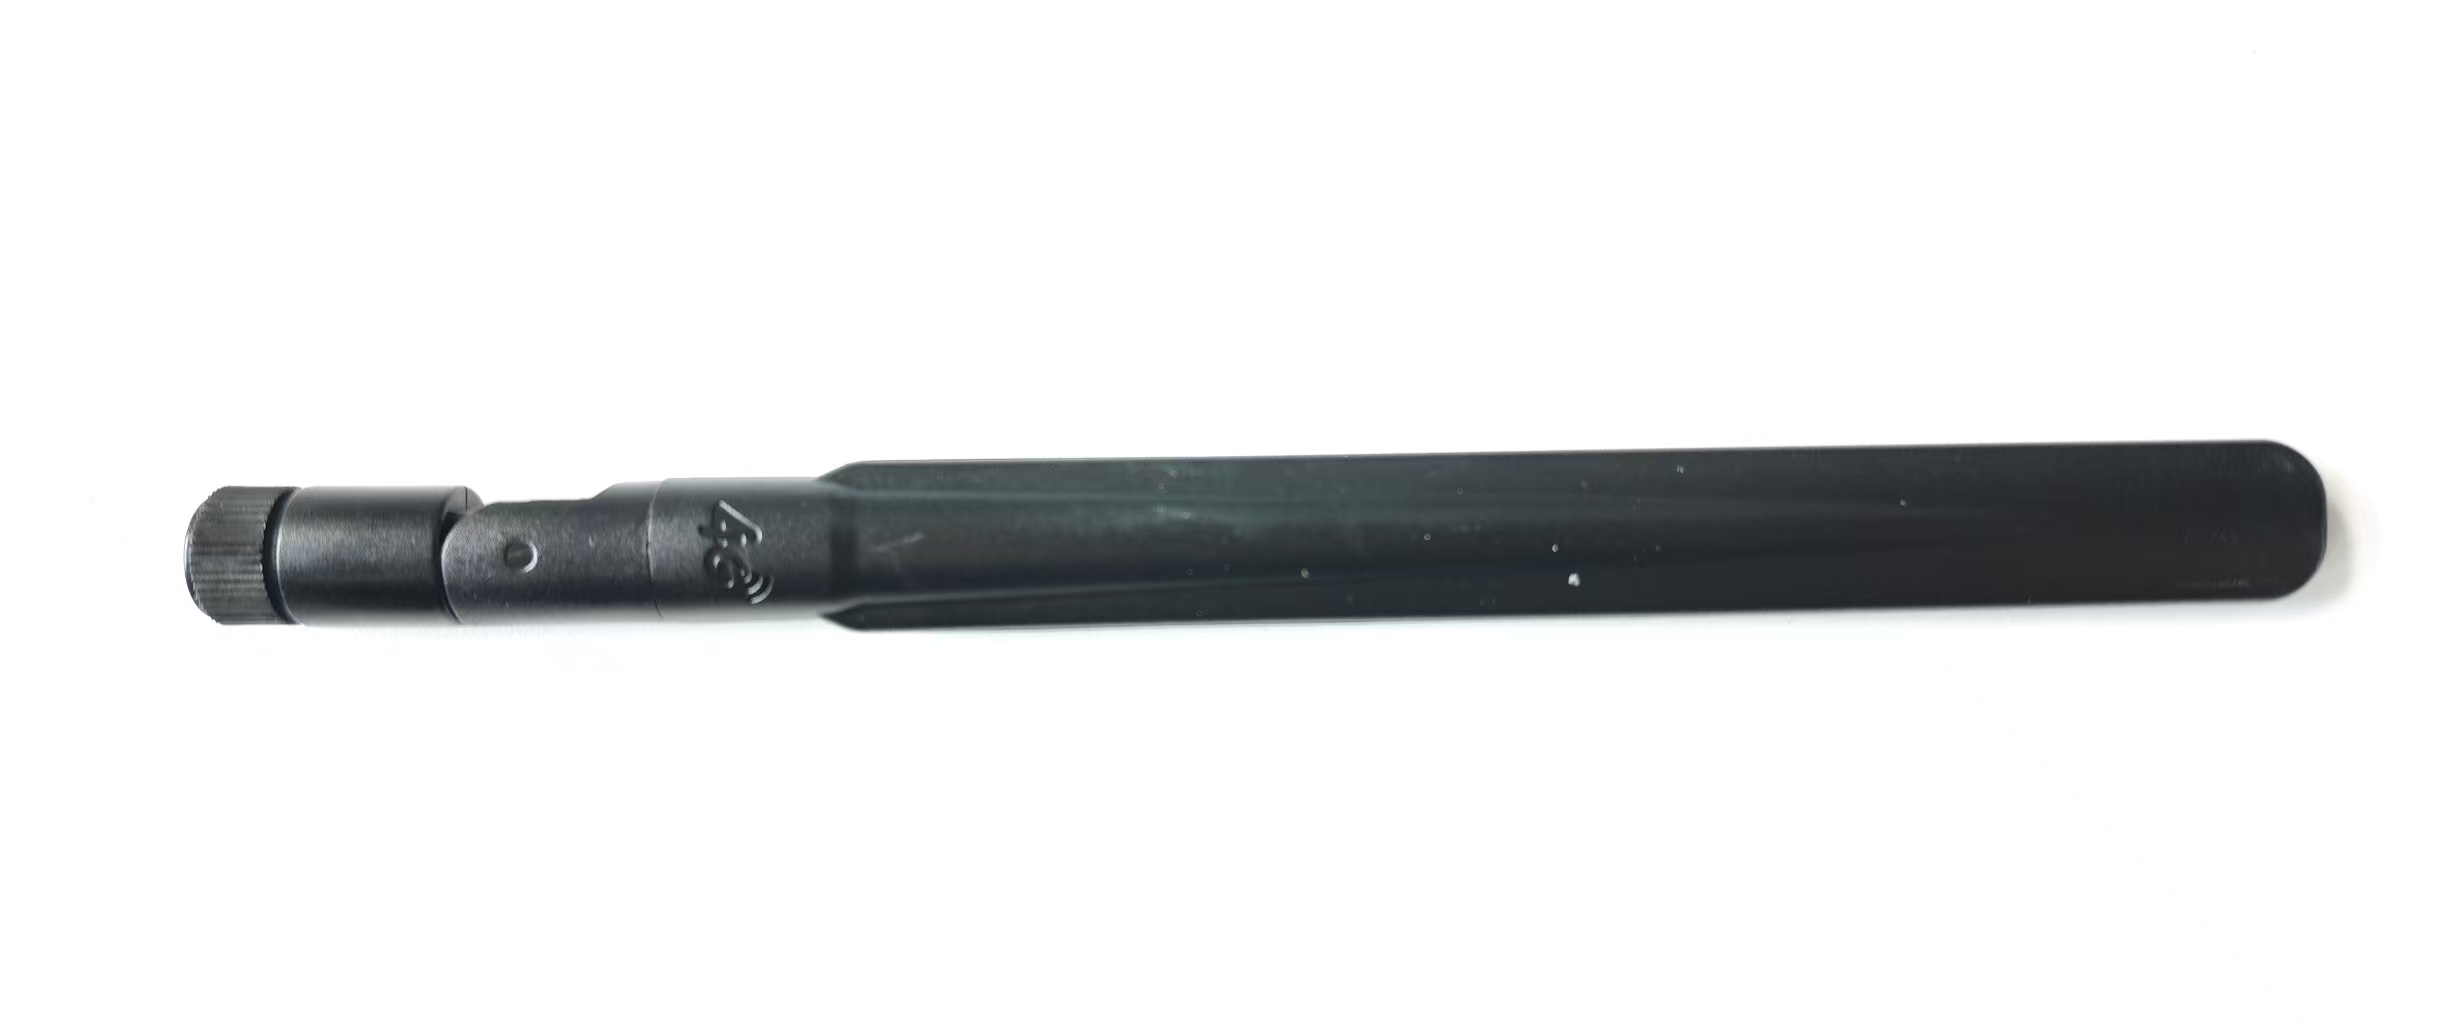
# 4G 天线
适用于 D4G 等带 4G 联网功能的型号:将 4G 天线接到对应射频接口,勿紧贴大面积金属,以免影响联网。
# SIM 卡
- D4G 经内置 4G 接收 RTCM 时需要可用 SIM;一般出厂预置,订购前请与商家确认。
- 手机卡与物联网卡均可尝试;物联网卡常绑定单设备,换机可能锁卡,需联系运营商或飞迪解锁。
- 部分物联网卡有定向 / APN 限制,与所用 CORS 不兼容时可更换卡片或服务商。
# GNSS 天线
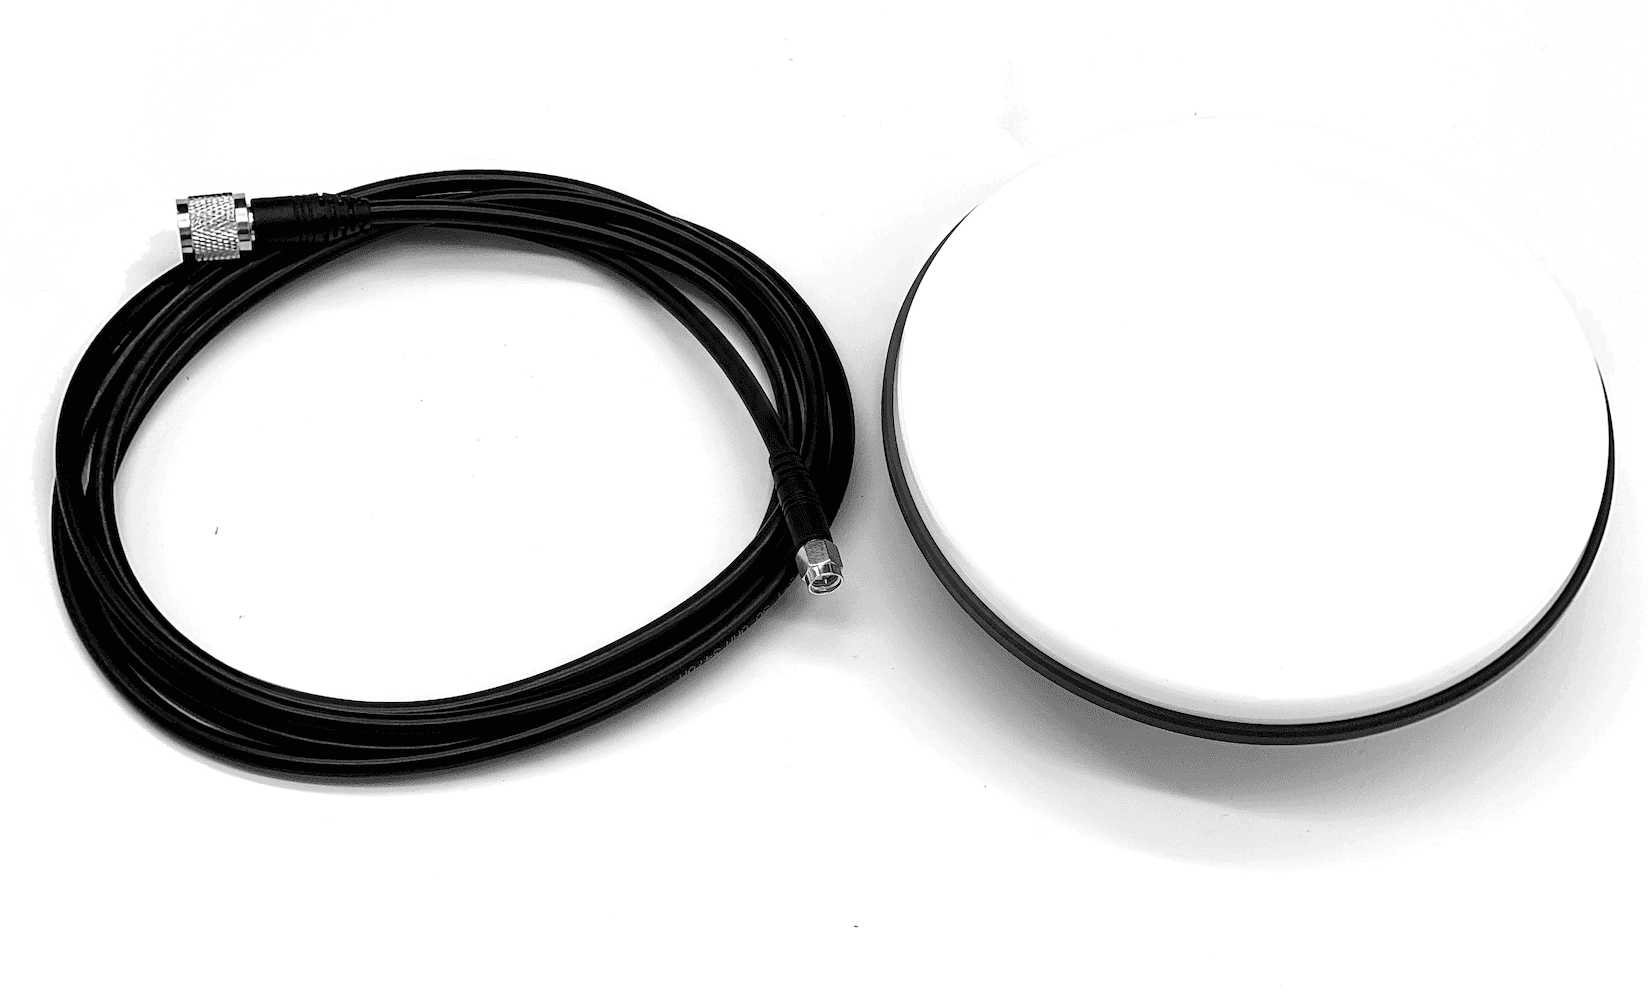
套件常用多频蘑菇头天线(配转接线)。组装注意:
- 天线置于室外开阔天空(模组可暂放室内);城市遮挡严重时尽量架高。
- 远离电机、强射频、开关电源等干扰源。
- 双天线型号可只接一根,但必须使用主天线(MB)。
- 双天线基线建议 ≥ 0.4 m,越长测向越稳(正式装车建议更长,见后文对准说明)。
# 快速启动
# 基本操作
- 将 GNSS 天线放到天空视野良好处并固定;双天线型号尽量保证主 / 从天线之间无遮挡,基线建议不低于 0.4 m。
- 连接 GNSS 天线(及 4G / 电台天线、SIM,按型号);主航插接到 MAIN。
- 经 DC 母头按极性供电(12–48 V),并将 MAIN 的 RS232 经 USB 转接线接到电脑。
- 打开 FDIGroundStation,点击 Communication,选择对应串口;波特率默认为 921600 bps,一般无需修改,再点击 Connect。
- 连接成功后,Pilot 界面 应能看到设备在线,姿态等数据刷新。
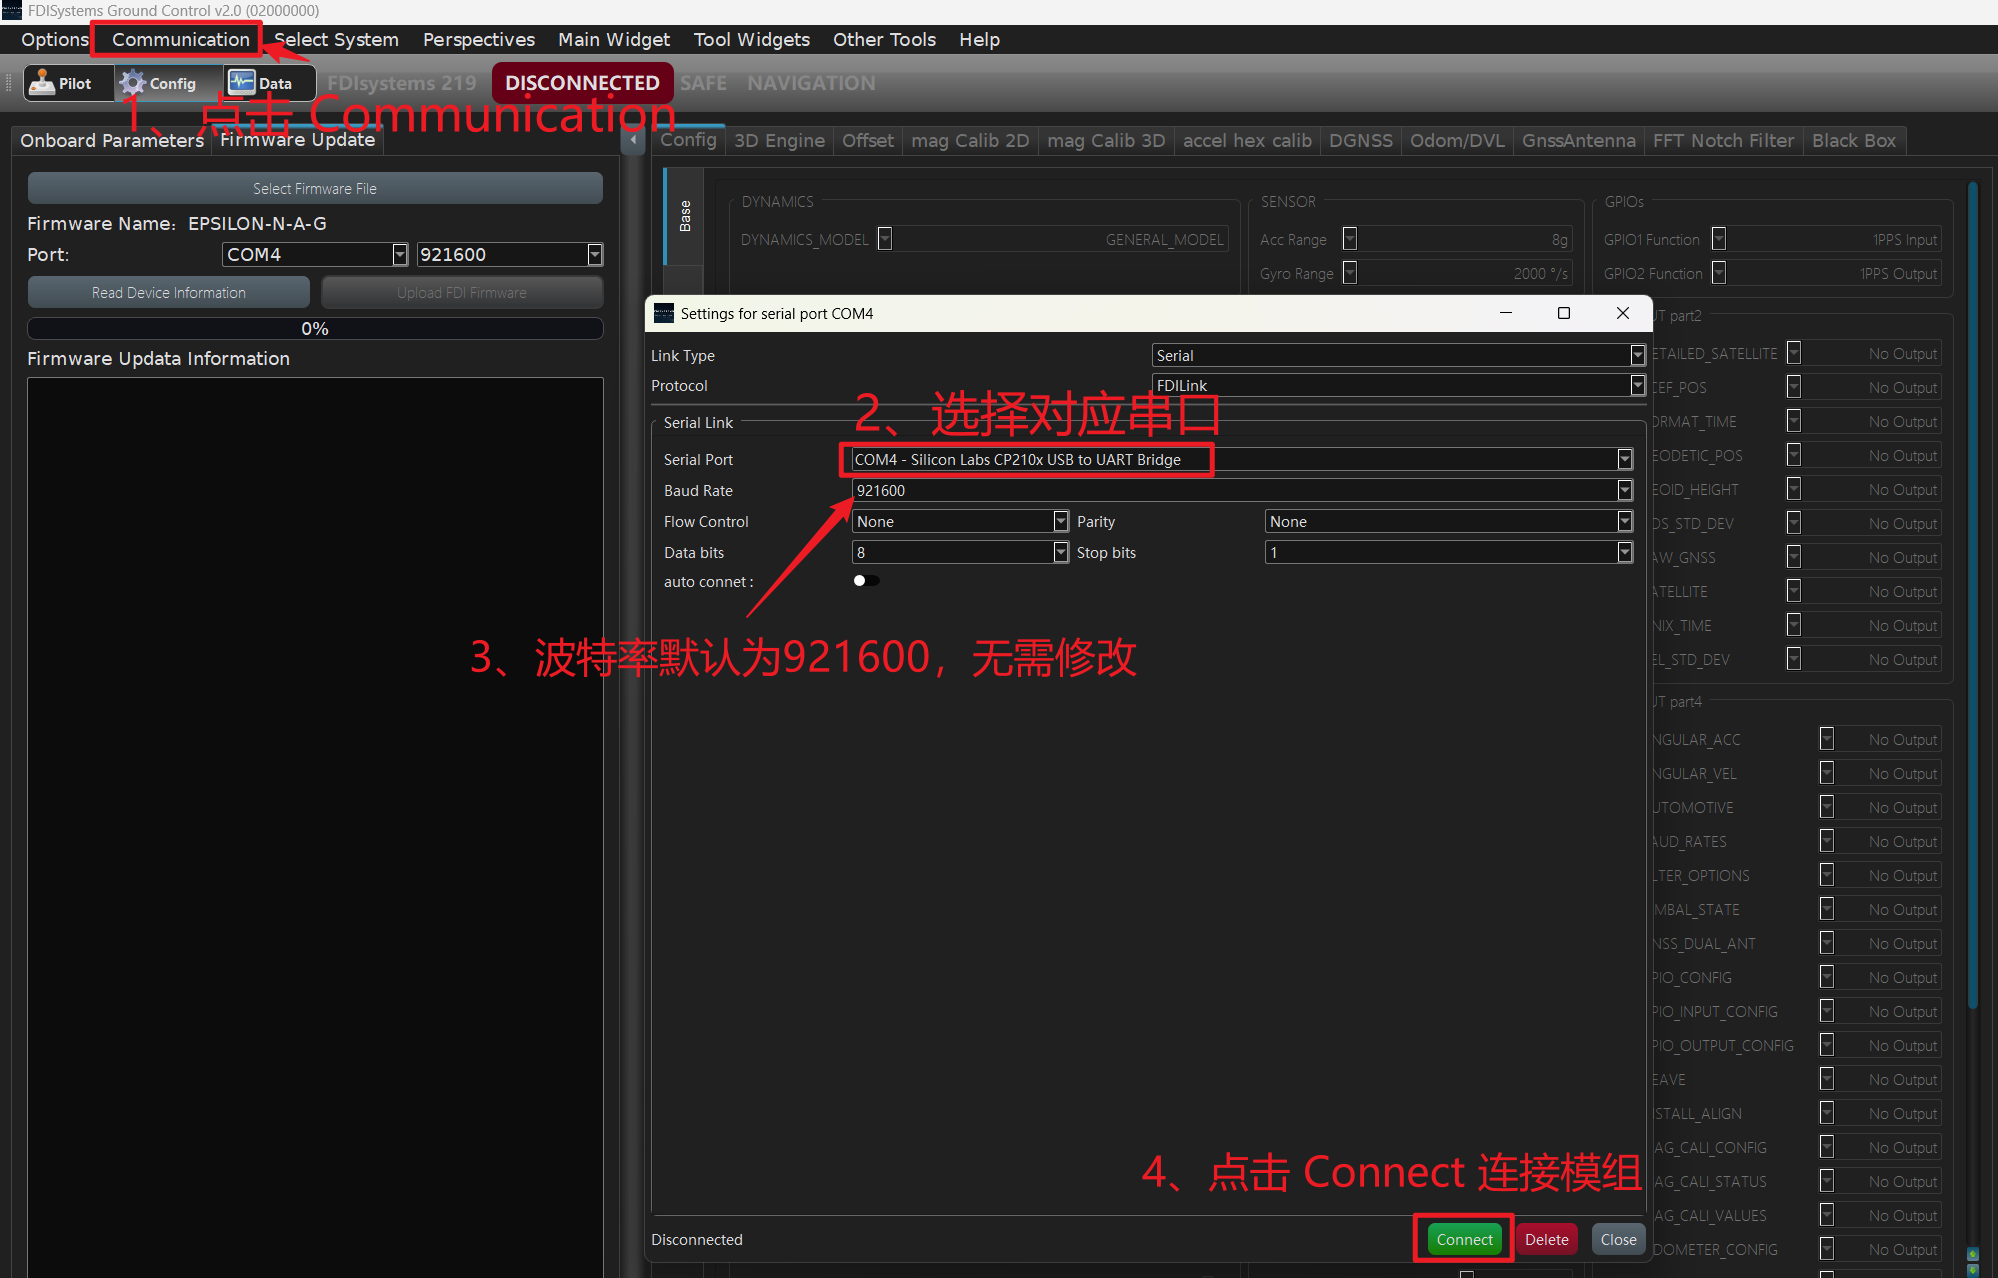
供电与联机细节见 供电与连接上位机。
# 陀螺仪寻北
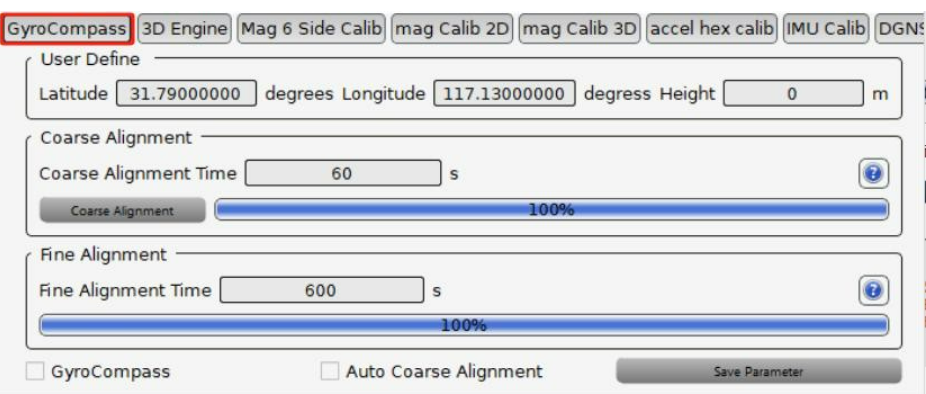
Orion 内置高精度光纤陀螺,可感知地球自转。无双天线或外部航向参考时,可通过 粗对准 + 精对准 完成航向初始化。
- 寻北需要当地近似位置(误差宜在约 50 km 内):有 GNSS 定位时自动获取;无 GNSS 时,在 FDIGroundStation → Config → GyroCompass 中手输纬度(纬度必填;仅关注姿态时可不填经度 / 高度),点击 Save to FDI 后再点击Restart重启生效。
- 点击 Coarse Alignment 开始粗对准;默认约 60 s(参数
FOG_COARSE_ALIGNMENT_TIME可改,建议不低于 60 s),期间尽量保持静止或仅轻微晃动。进度到 100% 后自动进入精对准。 - 精对准推荐使用默认的卡尔曼滤波精对准(配合零速更新 ZVU);建议时长 360–600 s(默认 600 s)。对接 GNSS 做组合导航时,可将 Fine Alignment Time 设为 0,粗对准结束后直接进入导航,由 GNSS/INS 继续收敛。
- 也可勾选 Auto Coarse Alignment,上电 / 重启后自动完成粗对准 → 精对准 → 导航。若双天线航向已有效,自动模式下可跳过粗 / 精对准以节省时间。
完整步骤与注意事项见 陀螺仪寻北航向。
# 模组/GNSS 天线安装位置要求
车载等场景中,模组与天线的安装位置直接影响性能。选择位置时建议:
- 工作温度不超过额定范围:−40 ℃~70 ℃。
- 保持一定空气流通,避免过热。
- 尽量远离强振动源。
- 若暂无法精确测杆臂,模组与 GNSS 主天线宜尽量靠近,减小杆臂效应。
- 尽量靠近载体重心安装。
# 模组对准与天线杆臂
最简单的对准方式:模组安装轴与载体轴一致——X 轴指向载体正前,Z 轴垂直向下(右手系,Y 向右)。
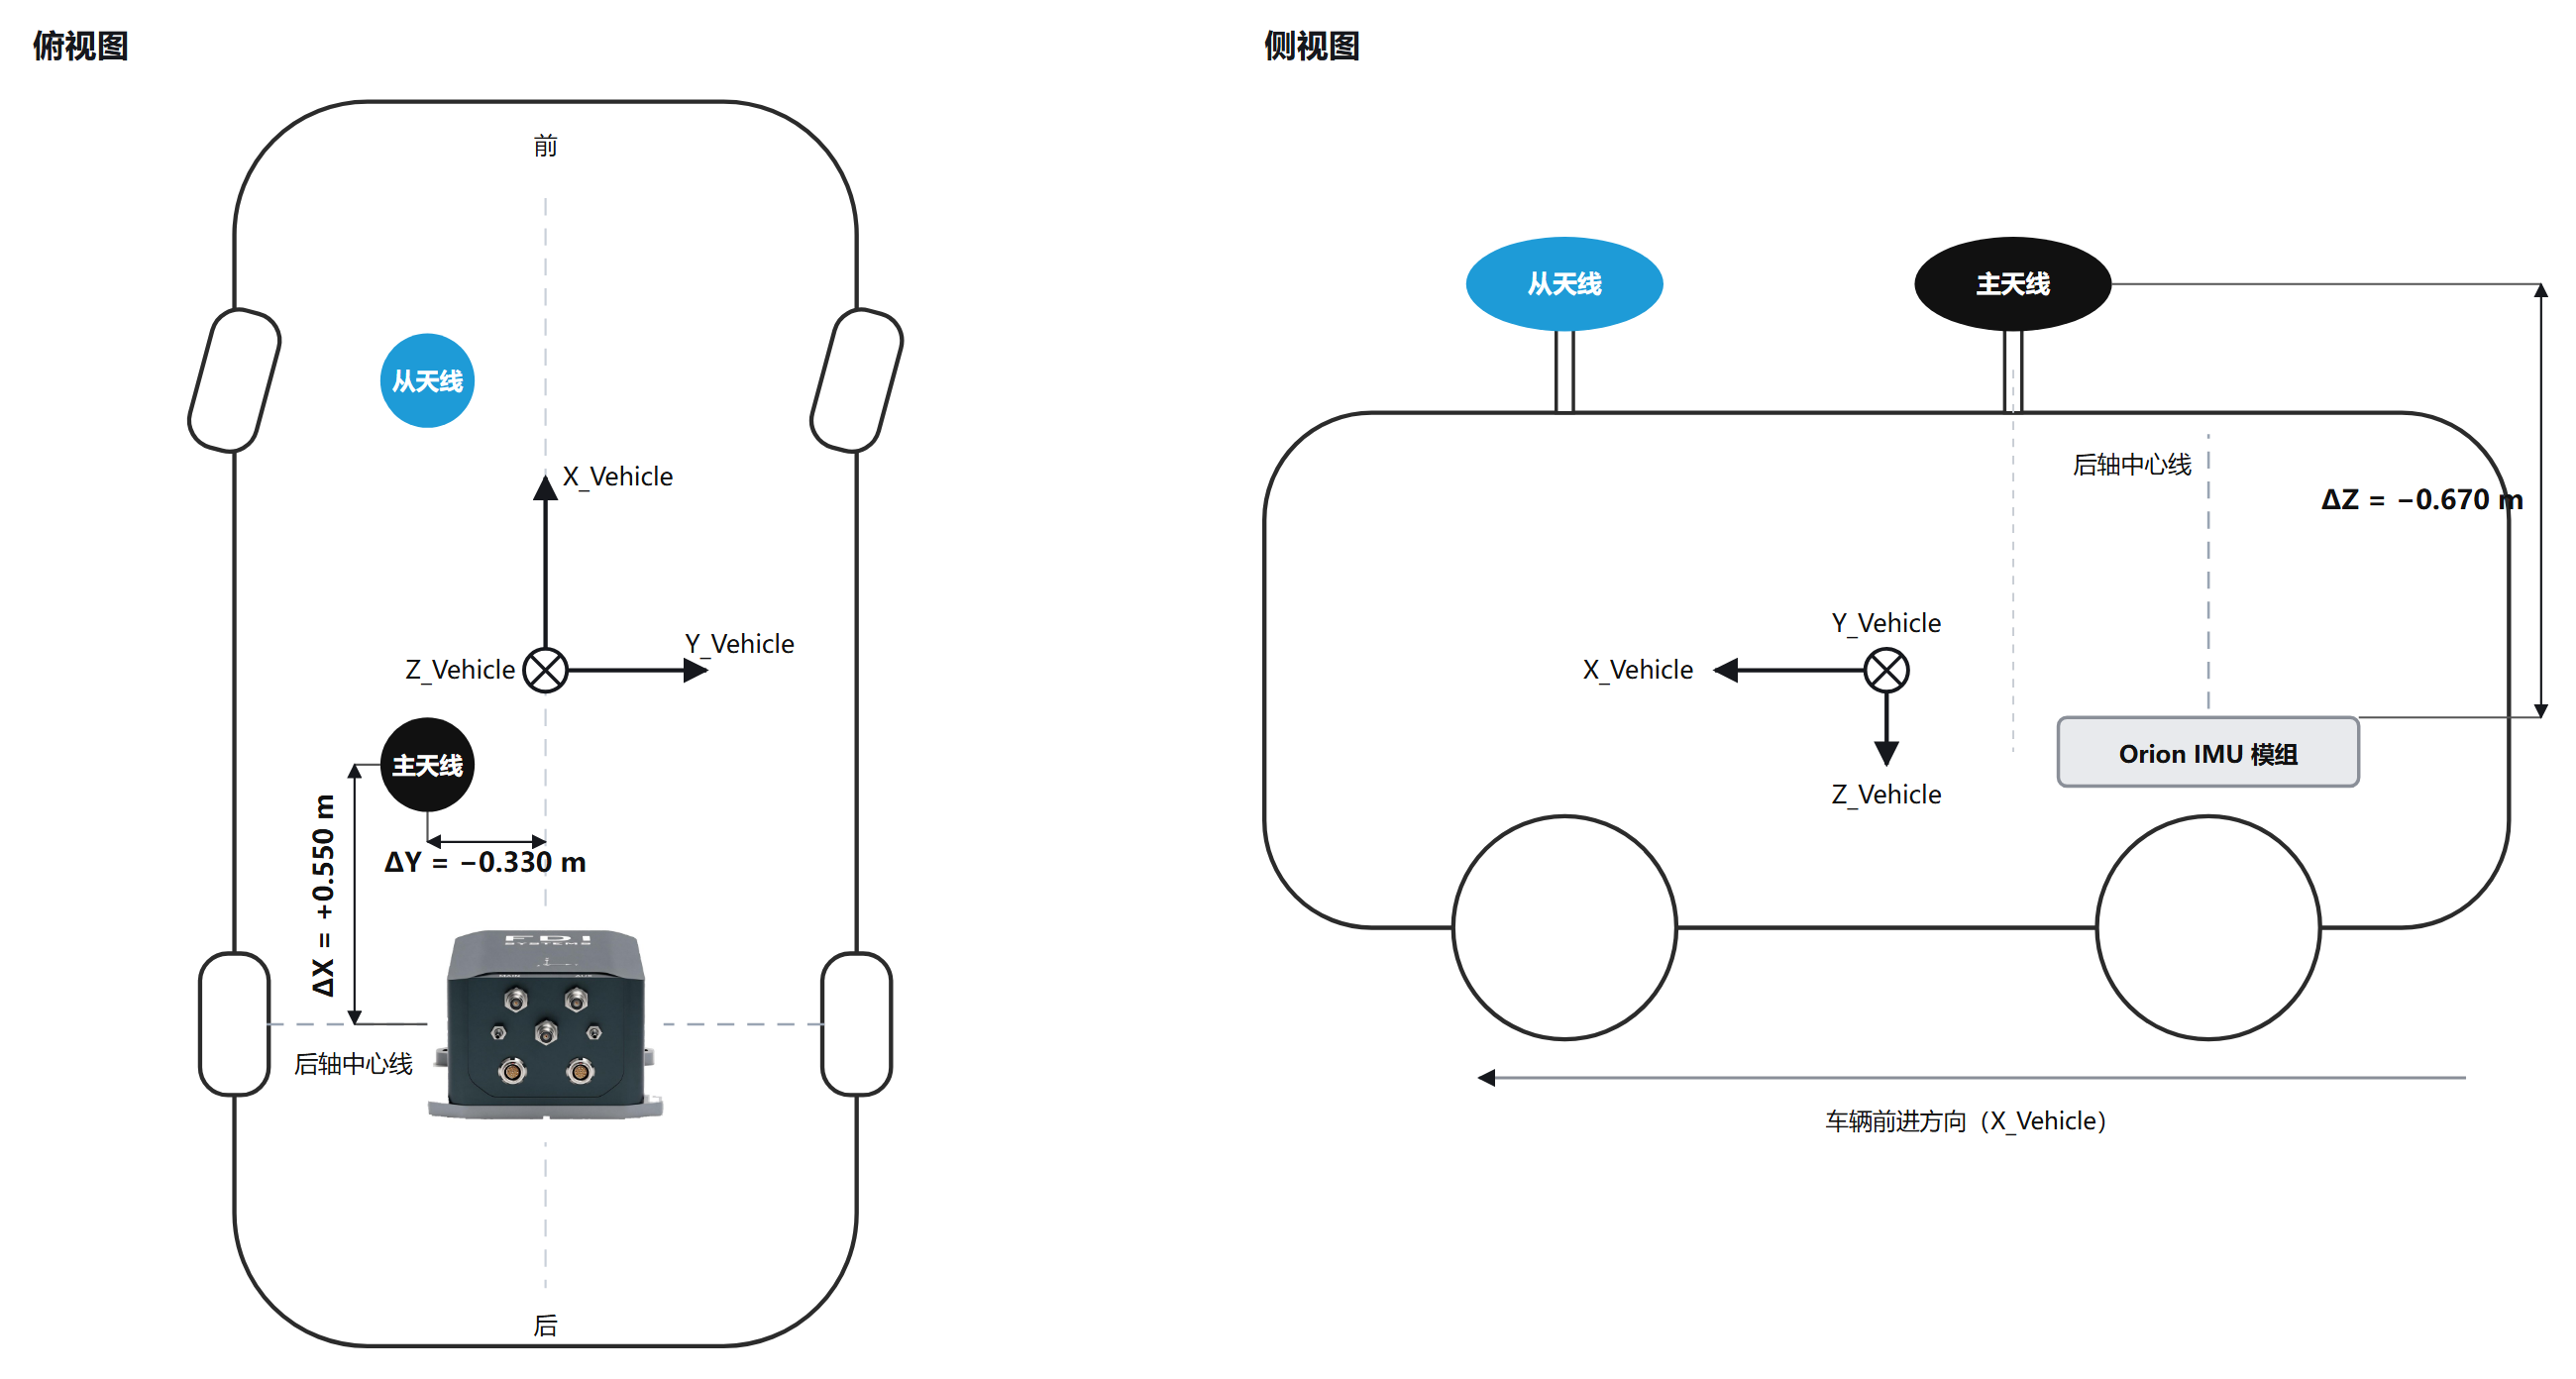
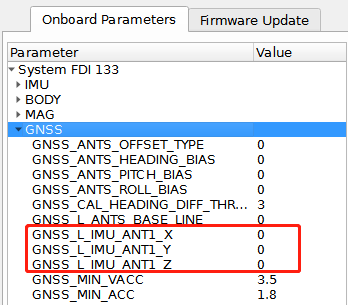
杆臂(天线偏移):在模组坐标系下,从模组中心量到主天线相位中心(X 前、Y 右、Z 下)。天线装在模组上方时 Z 为负。杆臂不准会在转弯、角运动时引入误差。测量后在上位机参数表中写入,见 杆臂配置。
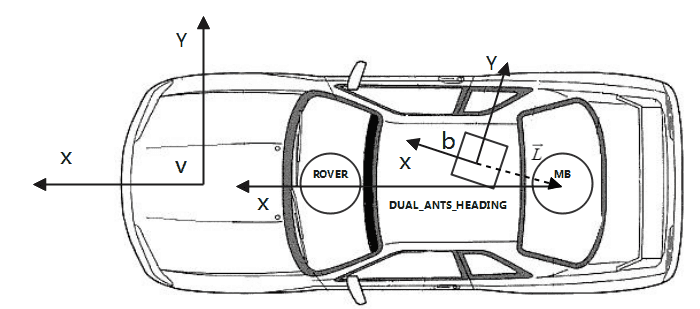
双天线(D4G / DP900 等):从天线(ROVER)宜装在主天线(MB)正前方并尽量拉长基线;无法正前安装时,须测量双天线航向偏差并在上位机中配置。示意与校准见 天线安装、惯导双天线校准。
# RTK 账号配置
内置 GNSS 的型号可配置差分:带 4G 的型号可在 FDIGroundStation → Config → DGNSS 中填写 CORS 账号(需已购买千寻、中国移动等差分服务);无 4G 的型号则经串口或电台转发 RTCM。
| 型号 | 推荐方式 |
|---|---|
| D4G | 接好 4G 天线与 SIM,待联网后再在 DGNSS 配置 CORS 账号 |
| DP900 | 配合本地基站与电台接收 RTCM |
| A | 无内置 GNSS 定位需求时可跳过本步 |
详细步骤见 RTK 配置。
Orion5简介 →