
# Orion9系列规格
本页汇总 Orion9 的导航、传感器、GNSS、结构、电气、通信与接口规格。
# 性能规格
# 导航性能
| NAVIGATION | AHRS | D4G/DP900 | D4G-AIR/DP900-AIR |
 |  | 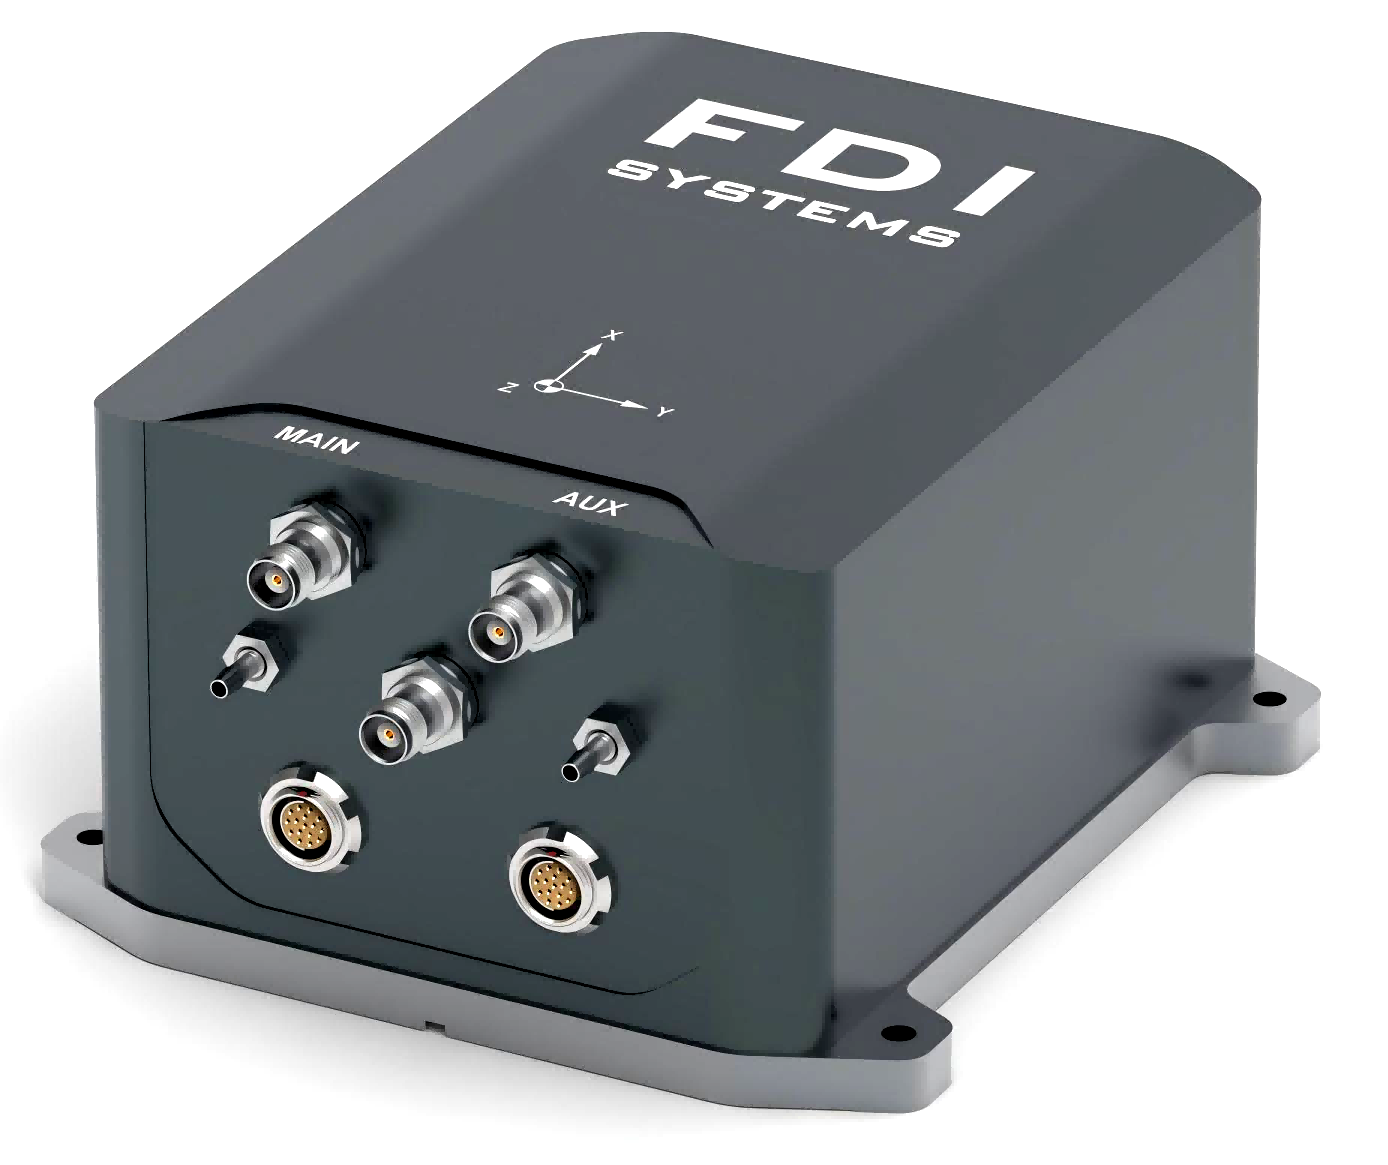 | |
| 俯仰 / 横滚 | 组合导航2 0.01° | 组合导航2 0.0025° | 组合导航2 0.0025° |
| 纯惯导保持 0.01°/h | 纯惯导保持 0.01°/h | 纯惯导保持 0.01°/h | |
| 航向 | / | 陀螺罗盘对准1 0.05° sec(latitude) | 陀螺罗盘对准1 0.05° sec(latitude) |
| / | 组合导航2 0.05° Single point 0.01° RTK dual GNSS (> 2 m baseline) | 组合导航2 0.05° Single point 0.01° RTK dual GNSS (> 2 m baseline) | |
| 纯惯导保持 0.01°/h | 纯惯导保持 0.01°/h | 纯惯导保持 0.01°/h | |
| 位置 | / | 组合导航3 Single point: 1.5 m RTK: 0.8 cm + 1 ppm (option) | 组合导航3 Single point: 1.5 m RTK: 0.8 cm + 1 ppm (option) |
| / | 纯惯导4 < 1 nmi/h (=1852 m/h) | 纯惯导4 < 1 nmi/h (=1852 m/h) | |
| 舰艇 Heave 升沉5 | / | 2 cm | 2 cm |
| 速度 | / | 组合导航 0.02 m/s | 组合导航 0.02 m/s |
| / | 纯惯导4 0.5 m/s | 纯惯导4 0.5 m/s | |
| 机载大气估计系统6 | / | / | 空速 0.1 m/s 攻角侧滑角精度:0.1° |
表 ORION9 性能规格
2 Single point:需具备 GNSS(约 1 m 标准差)导航能力,持续时间至少 30 分钟,期间至少包含两次转向,每次转向角度不少于 60°。
3 RTK 差分固定解(厘米级)需要充分运动、良好的 GNSS 接收条件以及 RTCM 输入。
4 精对准或充分运动对准后,在 GNSS 失锁且无 NHC 辅助时,可进行纯惯性 3D 轨迹推算。
5 海洋船舶版本支持 DVL 接入,可输出升沉、横摇、纵摇及位置速度。
6 航空版本具有气压高度计和空速传感器。
若计划使用 Orion 内部磁力计,请勿使用铁磁性材料安装,并在安装完成后完成磁力计校准。
1 陀螺罗盘对准精度与纬度相关,表示为 0.05° sec(latitude),其中 sec(latitude) = 1 / cos(latitude)。
2 组合导航精度依赖 GNSS 辅助条件;RTK 双天线航向精度基于基线大于 2 m。
3 位置精度见上方组合导航规格。
4 纯惯导位置漂移以 nmi/h 表示。
5 升沉精度适用于舰艇应用场景。
# 传感器规格
| SENSOR | 石英加速度计 | FOG陀螺 | 磁力计 | 气压计 | 空速管 |
| 量程 | ±20 g | ±800 °/s | ±800 µT | 300-1200 hPa | 1 - 30 PSI |
| 零偏稳定性(10 s, 1σ) | 15 µg | 0.01°/h | 20 nT | 60 Pa | ±0.25 %FSS |
| 零偏重复性(1σ) | 15 µg | 0.01°/h | / | / | / |
| 刻度因子重复性(1σ) | 20 ppm | 10 ppm | / | / | / |
| 刻度因子非线性(1σ) | 20 ppm | 10 ppm | / | / | / |
| 带宽 | 500 Hz | 500 Hz | 200 Hz | 100 Hz | 100 Hz |
表 ORION9 传感器规格
1 Orion 猎户座系列光纤惯导内置可敏感地球自转的高精度光纤陀螺与石英加速度计,可通过粗对准与精对准完成高精度航向初始化。 2 磁力计仅在磁环境良好时,用于初始对准与长期辅助。 3 未完成软磁 / 硬磁校准,或磁干扰较大时,会降低导航精度,请谨慎打开磁辅助开关。
# 内置 GNSS 规格
# 多星座多频 RTK 双天线定位定向(可定制纯北斗)
| INTERNAL GNSS | D4G/Dp900 |
| Engine, update rate | 1408通道;BDS/GPS/GLONASS/Galileo/QZSS |
| 天线频点 |
主天线:BDS: B1I, B2I, B3I; GPS: L1C/A, L2P(Y)/L2C, L5; GLONASS: L1, L2; Galileo: E1, E5a, E5b; QZSS: L1, L2, L5 从天线:BDS: B1I, B2I, B3I; GPS: L1C/A, L2C; GLONASS: L1, L2; Galileo: E1, E5b; QZSS: L1, L2 |
| Cold start / Hot start | < 30 s / < 5 s |
| 高度限制 / 速度限制 | 50,000 m / 500 m/s |
表 ORION9 内置 GNSS 规格
# 增强抗干扰 GNSS 模块规格(选配)
# 抗干扰 / 防欺诈 GNSS RTK 双天线定位定向
| Parameter | Value |
| 通道数 | 789 hardware channels |
| GNSS technology | GPS: L1 C/A, L1C, L2C, L2P(Y), L5;GLONASS: L1CA, L2CA, L2P, L3 CDMA;BeiDou: B1I, B1C, B2a, B2I, B2b, B3I;Galileo: E1, E5a, E5b, E6;QZSS: L1 C/A, L1C, L2C, L5, L6B |
| 抗干扰特性 | AIM+ advanced multipath mitigation、LOCK+ superior tracking robustness、IONO+ ionospheric disturbance protection、RAIM+ autonomous integrity monitoring |
| Performance | Value |
| RTK horizontal accuracy | 0.6 cm + 0.5 ppm |
| RTK vertical accuracy | 1 cm + 1 ppm |
| Initialization time | 7 s |
| Standalone accuracy(horizontal / vertical) | 1.2 m / 1.9 m |
| DGNSS accuracy(horizontal / vertical) | 0.4 m / 0.7 m |
| Velocity accuracy | 3 cm/s |
| Speed limit | 600m/s |
| GNSS attitude accuracy | 1 m antenna separation: Heading 0.15° / Pitch-Roll 0.25° 5 m antenna separation: Heading 0.03° / Pitch-Roll 0.05° |
| Maximum update rate | Position 20 Hz; |
| Latency | < 10 ms |
| Time precision | PPS resolution 1.4 ns;Event accuracy < 3 ns |
| Time to first fix | Cold start < 35 s;Warm start < 10 s;Re-acquisition 1 s |
| Tracking performance(C/N0 threshold) | Tracking 20 dB-Hz;Acquisition 30 dB-Hz |
表 抗干扰 GNSS 模块规格
# 结构规格
若计划使用 Orion 内部磁力计,请勿使用铁磁性材料安装设备,并在安装后完成磁力计校准。
# 机械概览
| 参数 | Orion9-A | Orion9-D4G / DP900 | Orion9-D4G / DP900-AIR |
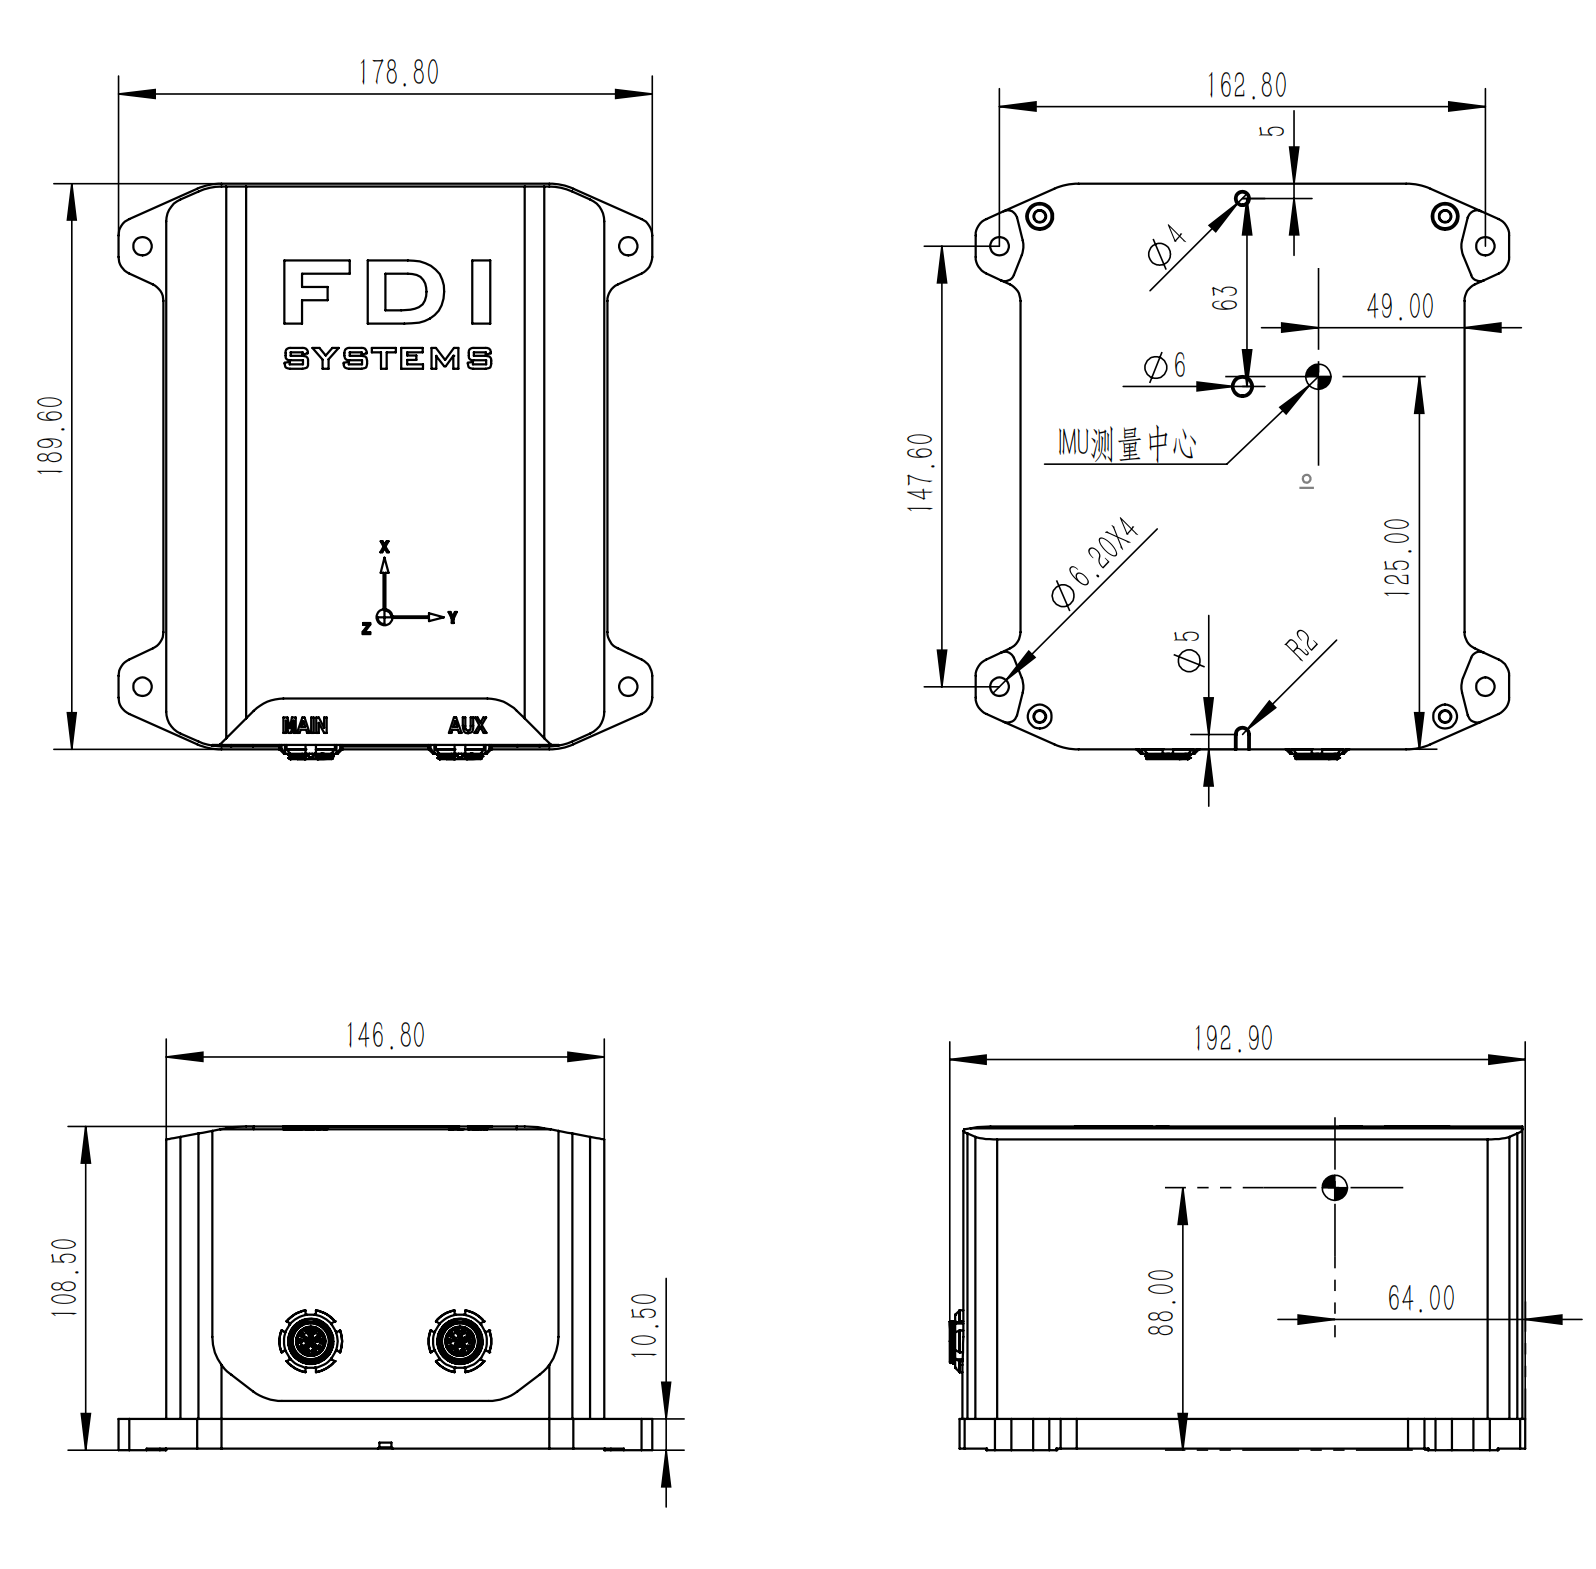
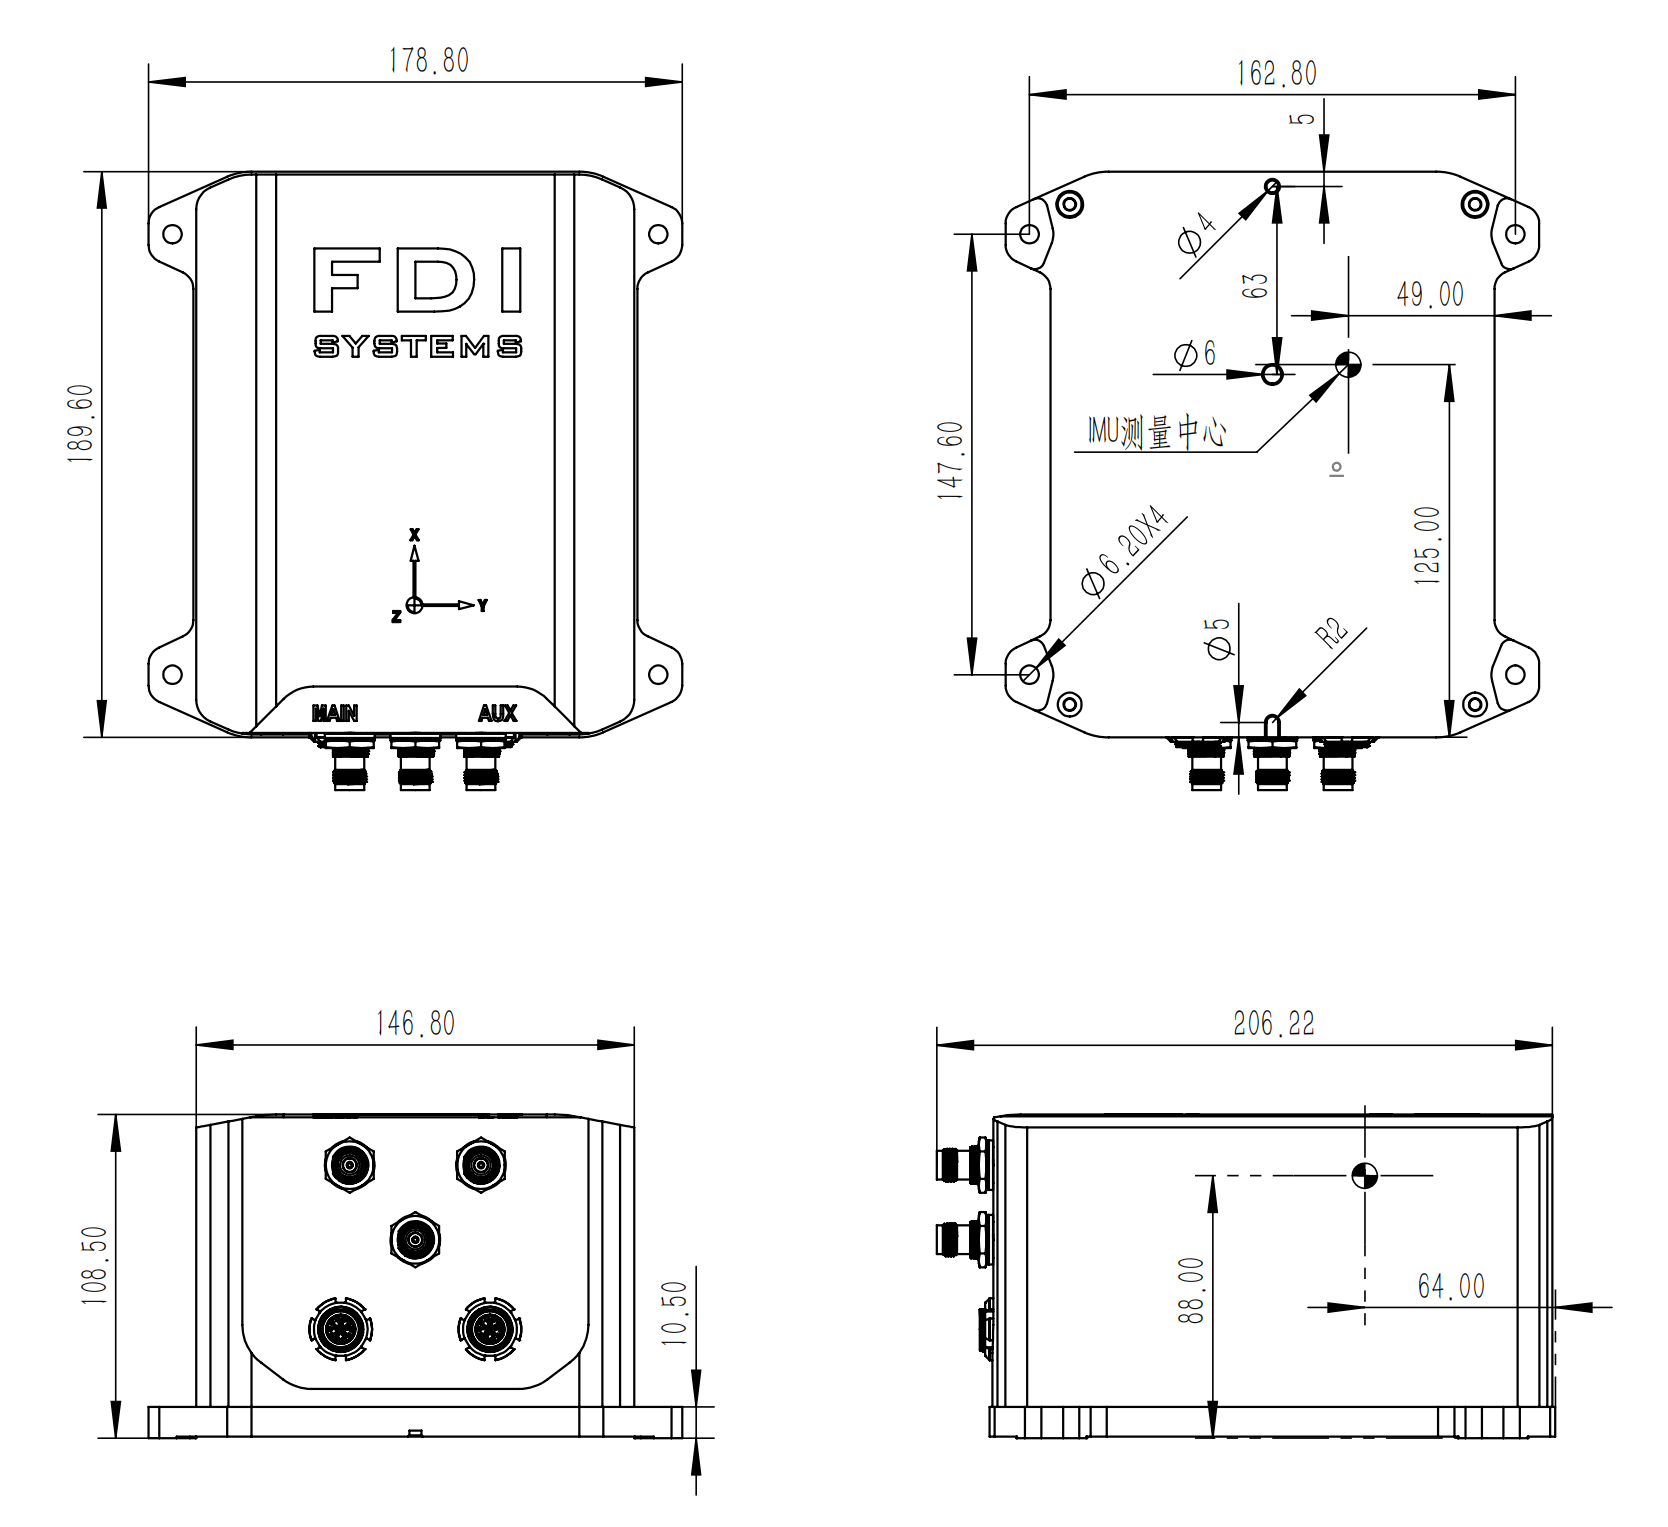
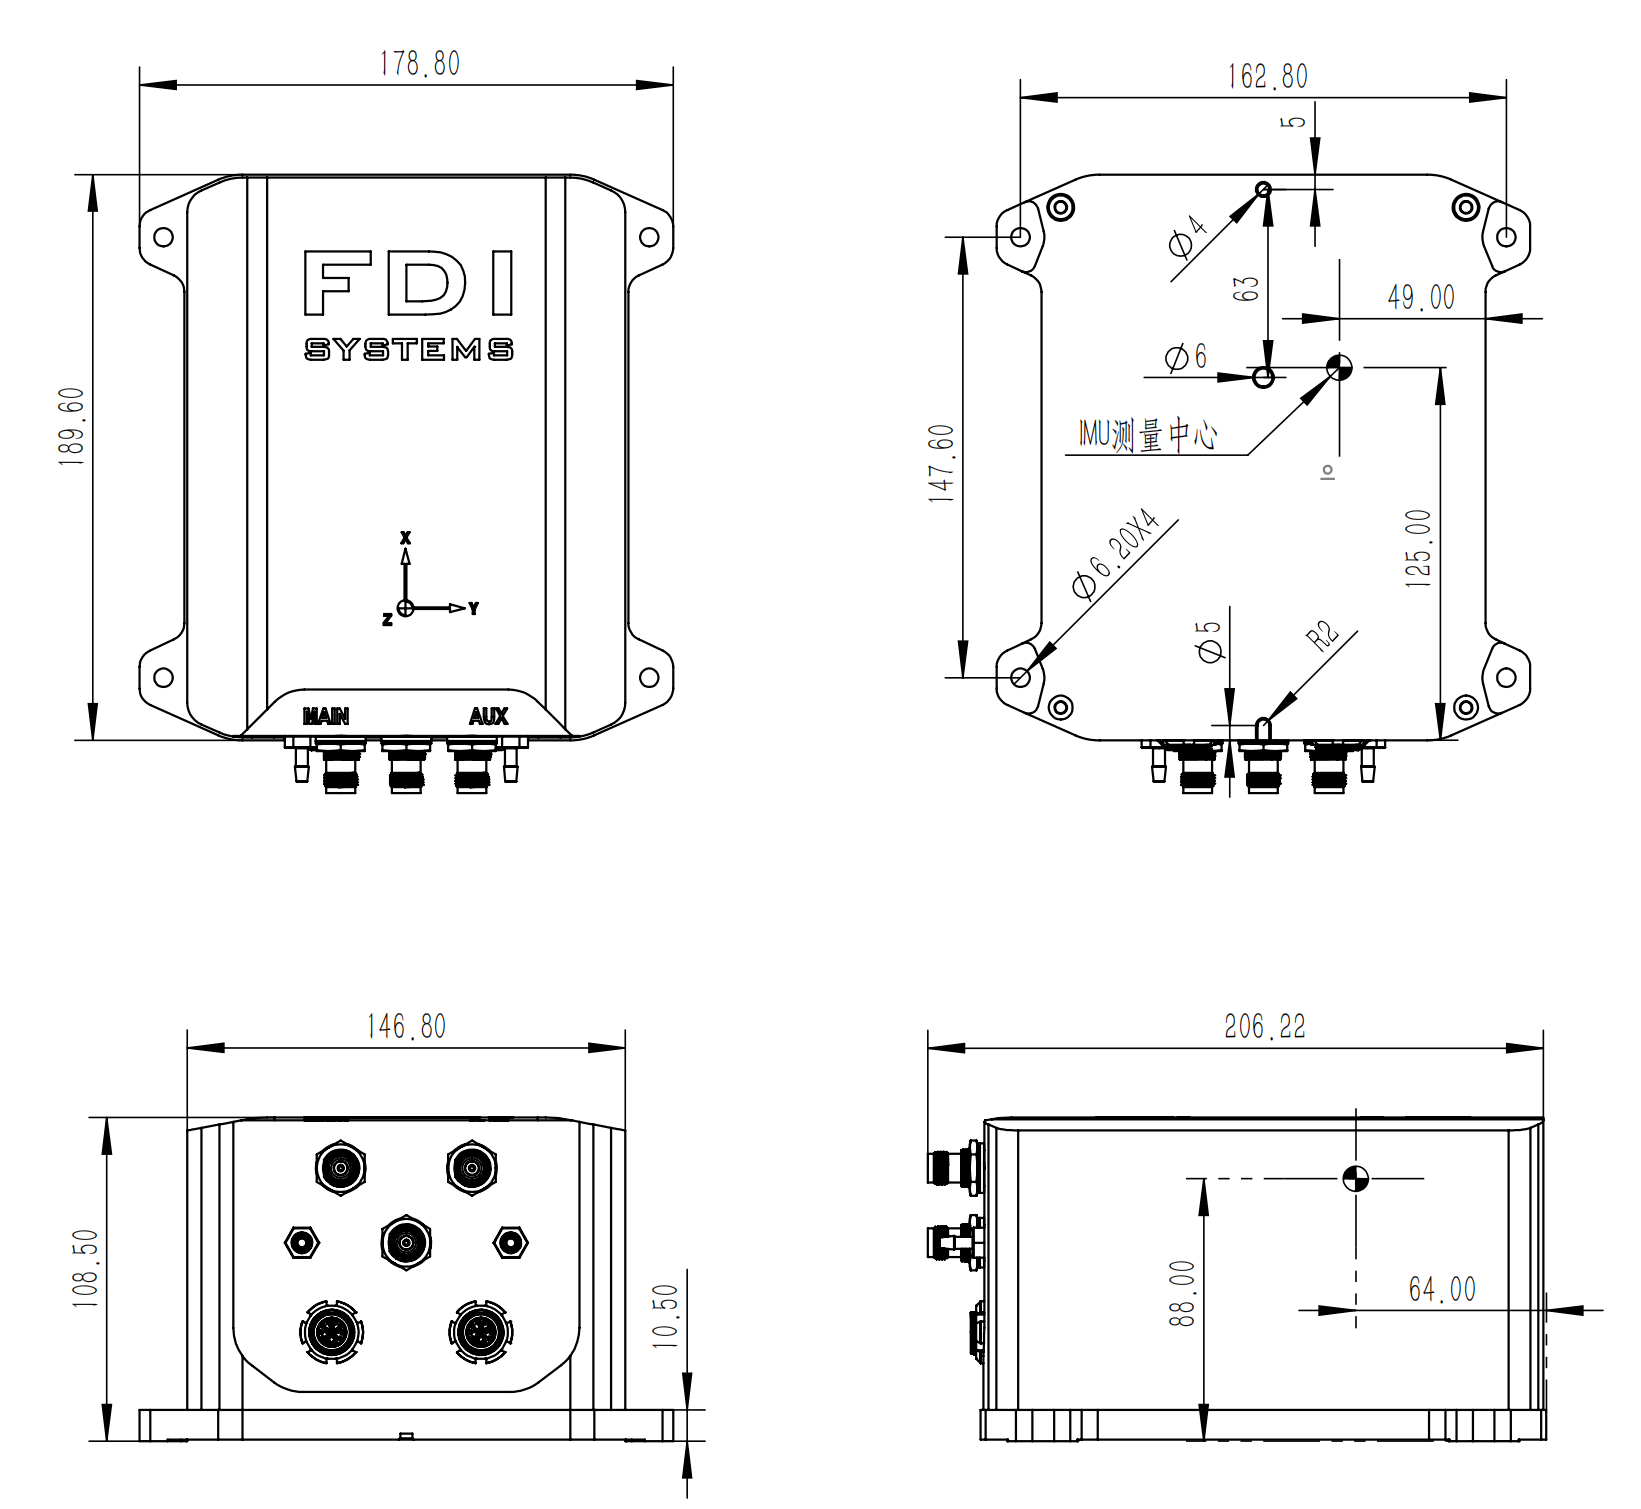
| 尺寸(mm) | 190 × 179 × 109 | 190 × 179 × 109 | 190 × 179 × 109 |
| 重量 | 3.5 kg | 3.6 kg | 3.6 kg |
| 外壳 | 铝合金腔体,航空插头;防护等级 IP68 | ||
表 ORION9 机械概览
模组坐标系约定:X 轴朝前、Y 轴朝右、Z 轴朝下(右手系)。
# 结构图纸
# Orion9-A
# Orion9-D4G / DP900
# Orion9-AIR
# 3D STEP 模型
| 型号 | 外形 | STEP |
|---|---|---|
| Orion9-A | | Orion9-A STEP |
| Orion9-D4G | | Orion9-D4G STEP |
| Orion9-D4G-Air | | Orion9-D4G-Air STEP |
# 电气规格
# 供电与功耗
| Parameter | Orion9-A | Orion9-D4G/DP900 | Orion9-D4G/DP900-AIR |
| 输入电压 | 12-48 V | 12-48 V | 12-48 V |
| 功耗 | Max 25 W(典型 13 W@25℃) | Max 25 W(典型 13 W@25℃) | Max 25 W(典型 13 W@25℃) |
表 ORION9 供电与功耗
# 接口电气参数
下表为电源与各接口的电气极限 / 典型值(Minimum / Typical / Maximum)。
| 参数 | Minimum | Typical | Maximum |
| Power Supply(电源) | |||
| Input Supply Voltage(输入电压) | 12 V | 48 V | |
| Input Protection Range(输入保护范围) | -40 V | 100 V | |
| RS232 | |||
| Tx Voltage Low | -5.4 V | -5 V | |
| Tx Voltage High | 5 V | 5.4 V | |
| Tx Short Circuit Current | ±60 mA | ||
| Rx Threshold Low | 0.8 V | 1.3 V | |
| Rx Threshold High | 1.7 V | 2.5 V | |
| RS422 | |||
| Tx Differential Output | 1.5 V | ||
| Tx Short Circuit Current | ±250 mA | ||
| Rx Differential Threshold | −0.2 V | −0.05 V | |
| CAN | |||
| Tx Voltage Low | -5.4 V | -5 V | |
| Tx Voltage High | 5 V | 5.4 V | |
| Tx Short Circuit Current | ±60 mA | ||
| Rx Threshold Low | 0.8 V | 1.3 V | |
| Rx Threshold High | 1.7 V | 2.5 V | |
| USB | |||
| Tx Voltage Low | -5.4 V | -5 V | |
| Tx Voltage High | 5 V | 5.4 V | |
| Tx Short Circuit Current | ±60 mA | ||
| Rx Threshold Low | 0.8 V | 1.3 V | |
| Rx Threshold High | 1.7 V | 2.5 V | |
| GPIO | |||
| Output Voltage Low | 0 V | 0.3 V | |
| Output Voltage High | 4.8 V | 5 V | |
| Input Voltage | -20 V | 20 V | |
| Input Threshold Low | 1.5 V | ||
| Input Threshold High | 3.5 V | ||
| Output Current | 5 mA | ||
| GNSS Antenna(天线供电) | |||
| Active Antenna Supply Voltage | 4.5 V | ||
| Antenna Supply Current | 200 mA | ||
表 ORION9 接口电气规范
# 通讯规格
| 类别 | 参数 | 规格 |
| 输入 / 输出 | 协议 | FDILink Binary、FDILink ASCII、NMEA 0183/2000、RTCM、DroneCAN |
| 支持输入 | 陀螺(NAV、Pitch、Roll)四元数、位置、速度、时间;空速、攻角、侧滑角、风速等大气估计系统数据 | |
| 控制 | 串口 | RS232 x 2 路 & RS422 x 1 路,最高 921600 bps |
| USB | USB x 1 路(log) | |
| CAN | CAN 2.0A/B x 2 路,最高 1 Mbps | |
| Ethernet | 10 Mbit - UDP / TCP server / TCP client / web-server(GUI)/ FTP synchro / 日志 | |
| 同步接口 | GPIO × 2 路(可编程)/ Sync × 1 路 / PPS × 2 路(TTL 5 V)/ 继电 × 1 路 / NanoSIM 卡(内置) |
表 ORION9 通讯规格
# 数据与辅助能力
| 类别 | 参数 | 规格 |
| 输出数据 | 基础数据 | 姿态角、四元数、比力、陀螺零偏、温度、速度、位置 |
| 扩展数据 | 方向余弦矩阵、加速度/角速度原始数据、星质量数据 | |
| 数据频率 | 导航输出 | 500 Hz,1000 Hz(IMU data) |
| 融合引擎 | 算法 | 自适应非线性 Sigma-point 卡尔曼滤波器 |
| 外部辅助 | 里程计 / DVL / 激光 / SLAM | 里程计、DVL、雷达、双目、激光、摄像头、SLAM 等 PVA 辅助 |
| 用户配置 | 支持串口配置、磁自动标定、静态对准 | |
| 数据同步 | 时间基准 | Sync-In、Sync-Out、I/O pins、GNSS PPS、30 ns RMS、60 ns 99% |
| 计时精度 | 时间 | 0.1 ppm,< 0.5 ps/s 漂移补偿 |
表 ORION9 数据与辅助能力
# 环境规格
| Parameter | Value |
| 日志存储 | Logging Capacity: 8 GB or 48 h @ 200 Hz |
| 环境 | -40℃ to +60℃ / -40℃ to +80℃ |
| MTBF(估算) | 50,000 h |
| Shock limit | 80 g @ 20 ms |
表 ORION9 环境规格
# 接口连接
# 接口一览
| 接口 | 说明 |
|---|---|
| MAIN(航空插头,2f104-16P / 16 针) | 供电、RS232 ×2、RS422、CAN、GPIO;评估线一分六,分支为 DB9 与 DC(5.5×2.5 mm),见下文 主航插接头引脚 |
| AUX(航空插头,2f104-16P / 16 针) | USB(LOG 读卡)、以太网相关、RS422、CAN、PPS 等,见下文 辅航插接头引脚 |
| GNSS 天线(TNC) | D4G / DP900:主 / 从天线;套件蘑菇头射频线为 TNC 公–TNC 公 |
| 4G / 电台天线 | D4G:4G;DP900:P900 电台(以订购天线接口为准) |
| 空速管(动压 / 静压) | AIR 型号:大气采样口 |
表 ORION9 接口规格
# 接口概述
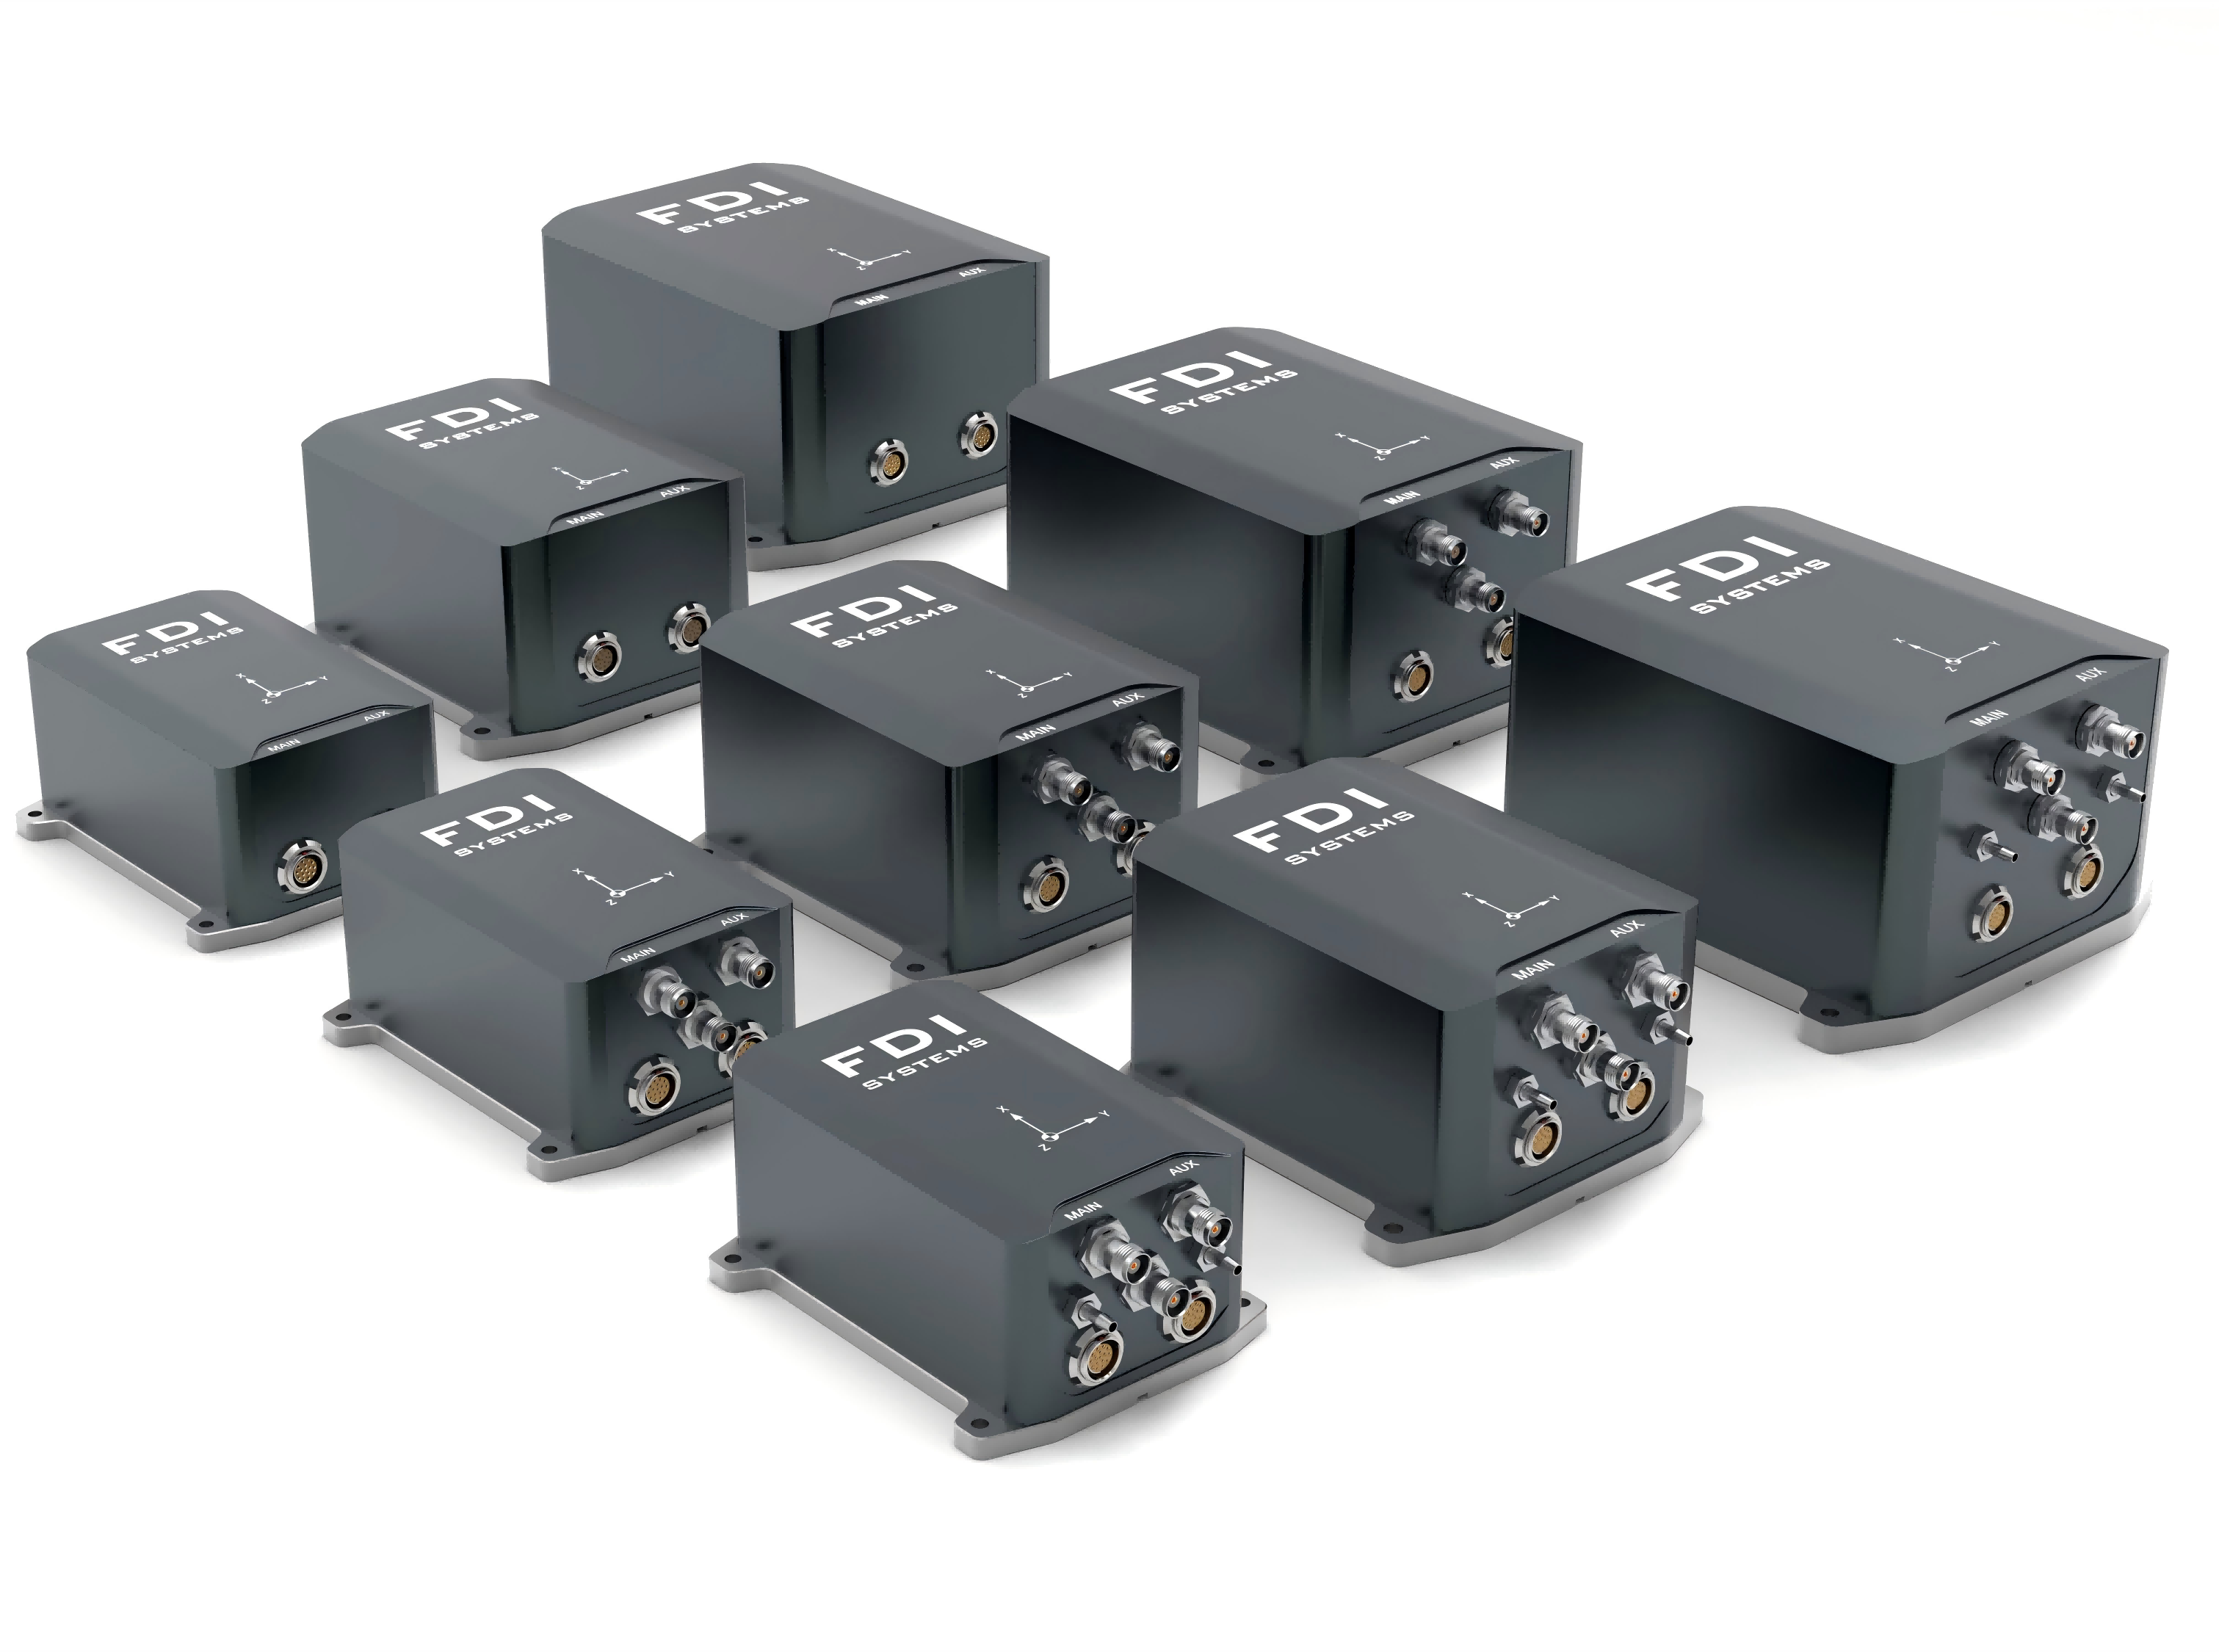
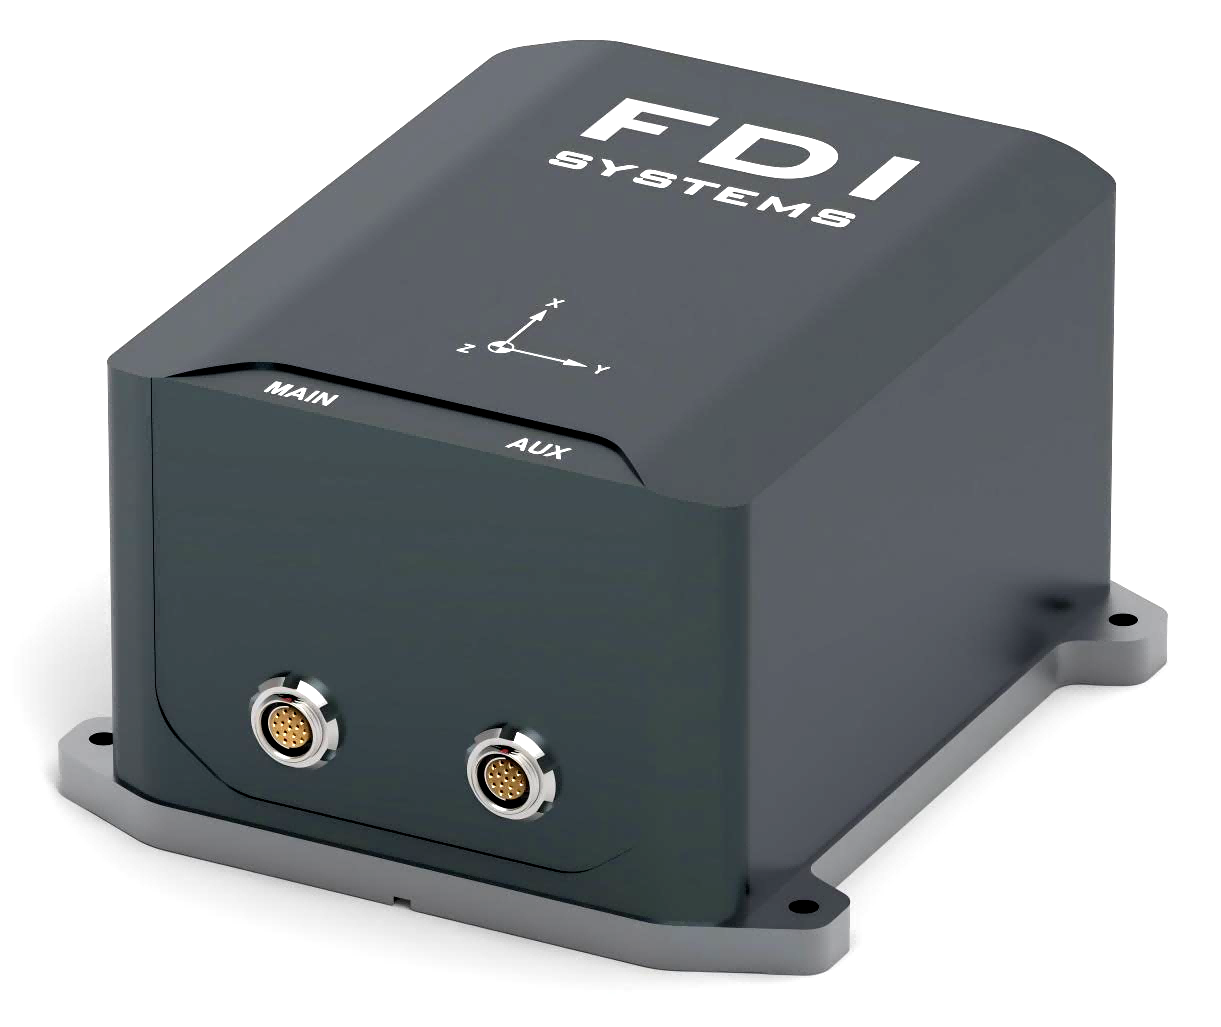
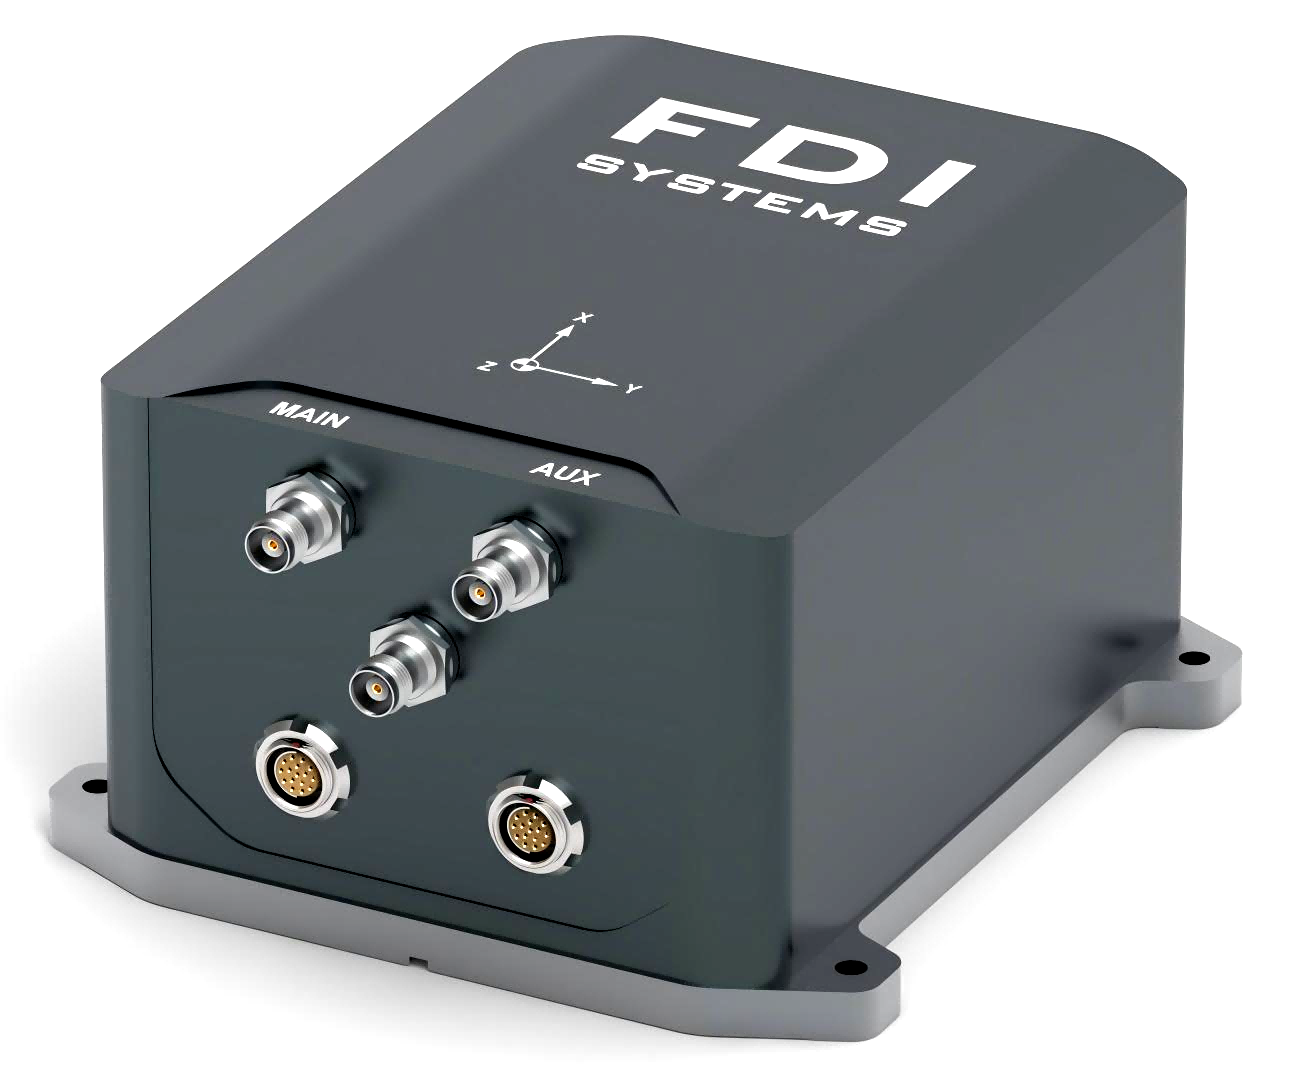
Orion 系列连接器均布置于前板,并以外壳激光镭雕标识区分。评估套件通常提供主接口(MAIN)与辅接口(AUX)两根航空插头电缆,便于快速接线;线缆采用注塑一体化工艺,正常使用下可达 IP68 防护等级。
- 主接口(MAIN):供电、两路 RS232,以及可编程多功能 GPIO 等。
- 辅接口(AUX):RS422 / CAN、以太网相关信号,以及用于读取内部日志的 USB 口等。
评估用主接口线束常为一分六结构(COM1~COM5 + Power DC),分支末端为标准 9 针 D-Sub 与 DC 电源座,便于台架快速测试。详细引脚定义见下文表格。
# 接口示意
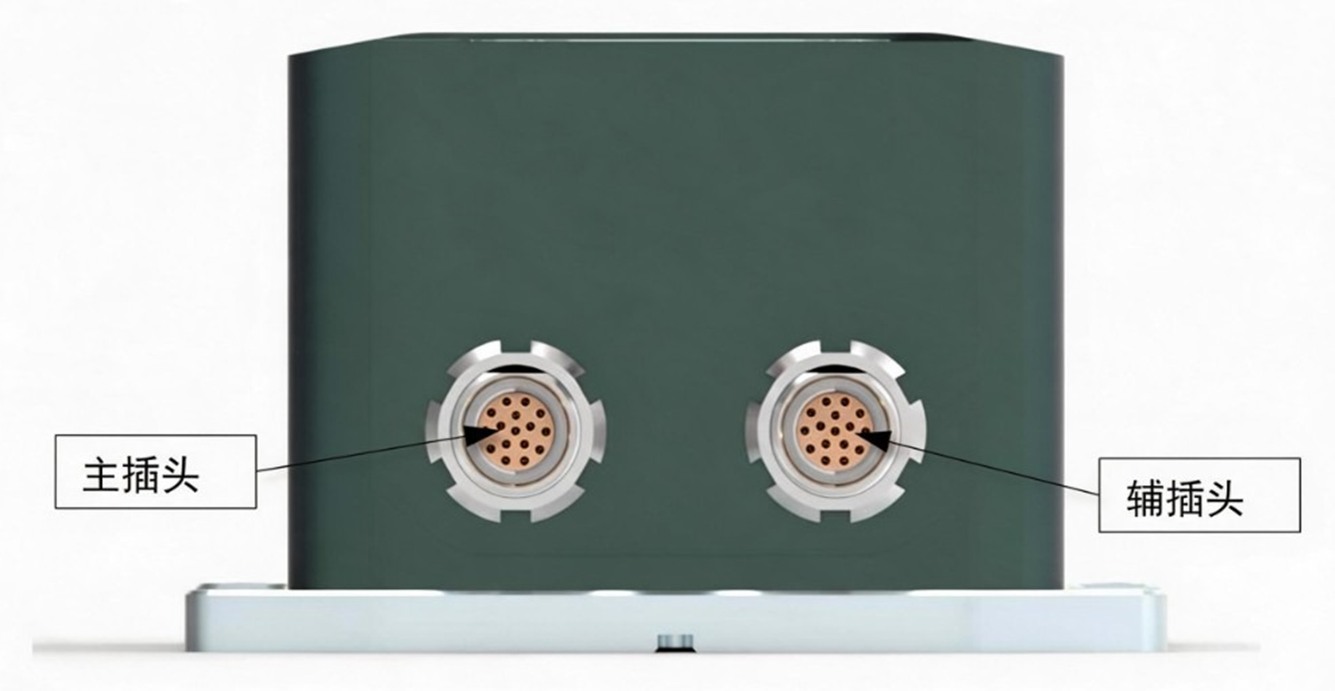
# Orion9-A
仅 MAIN / AUX 航插(无 GNSS / 4G / 电台天线接口)。
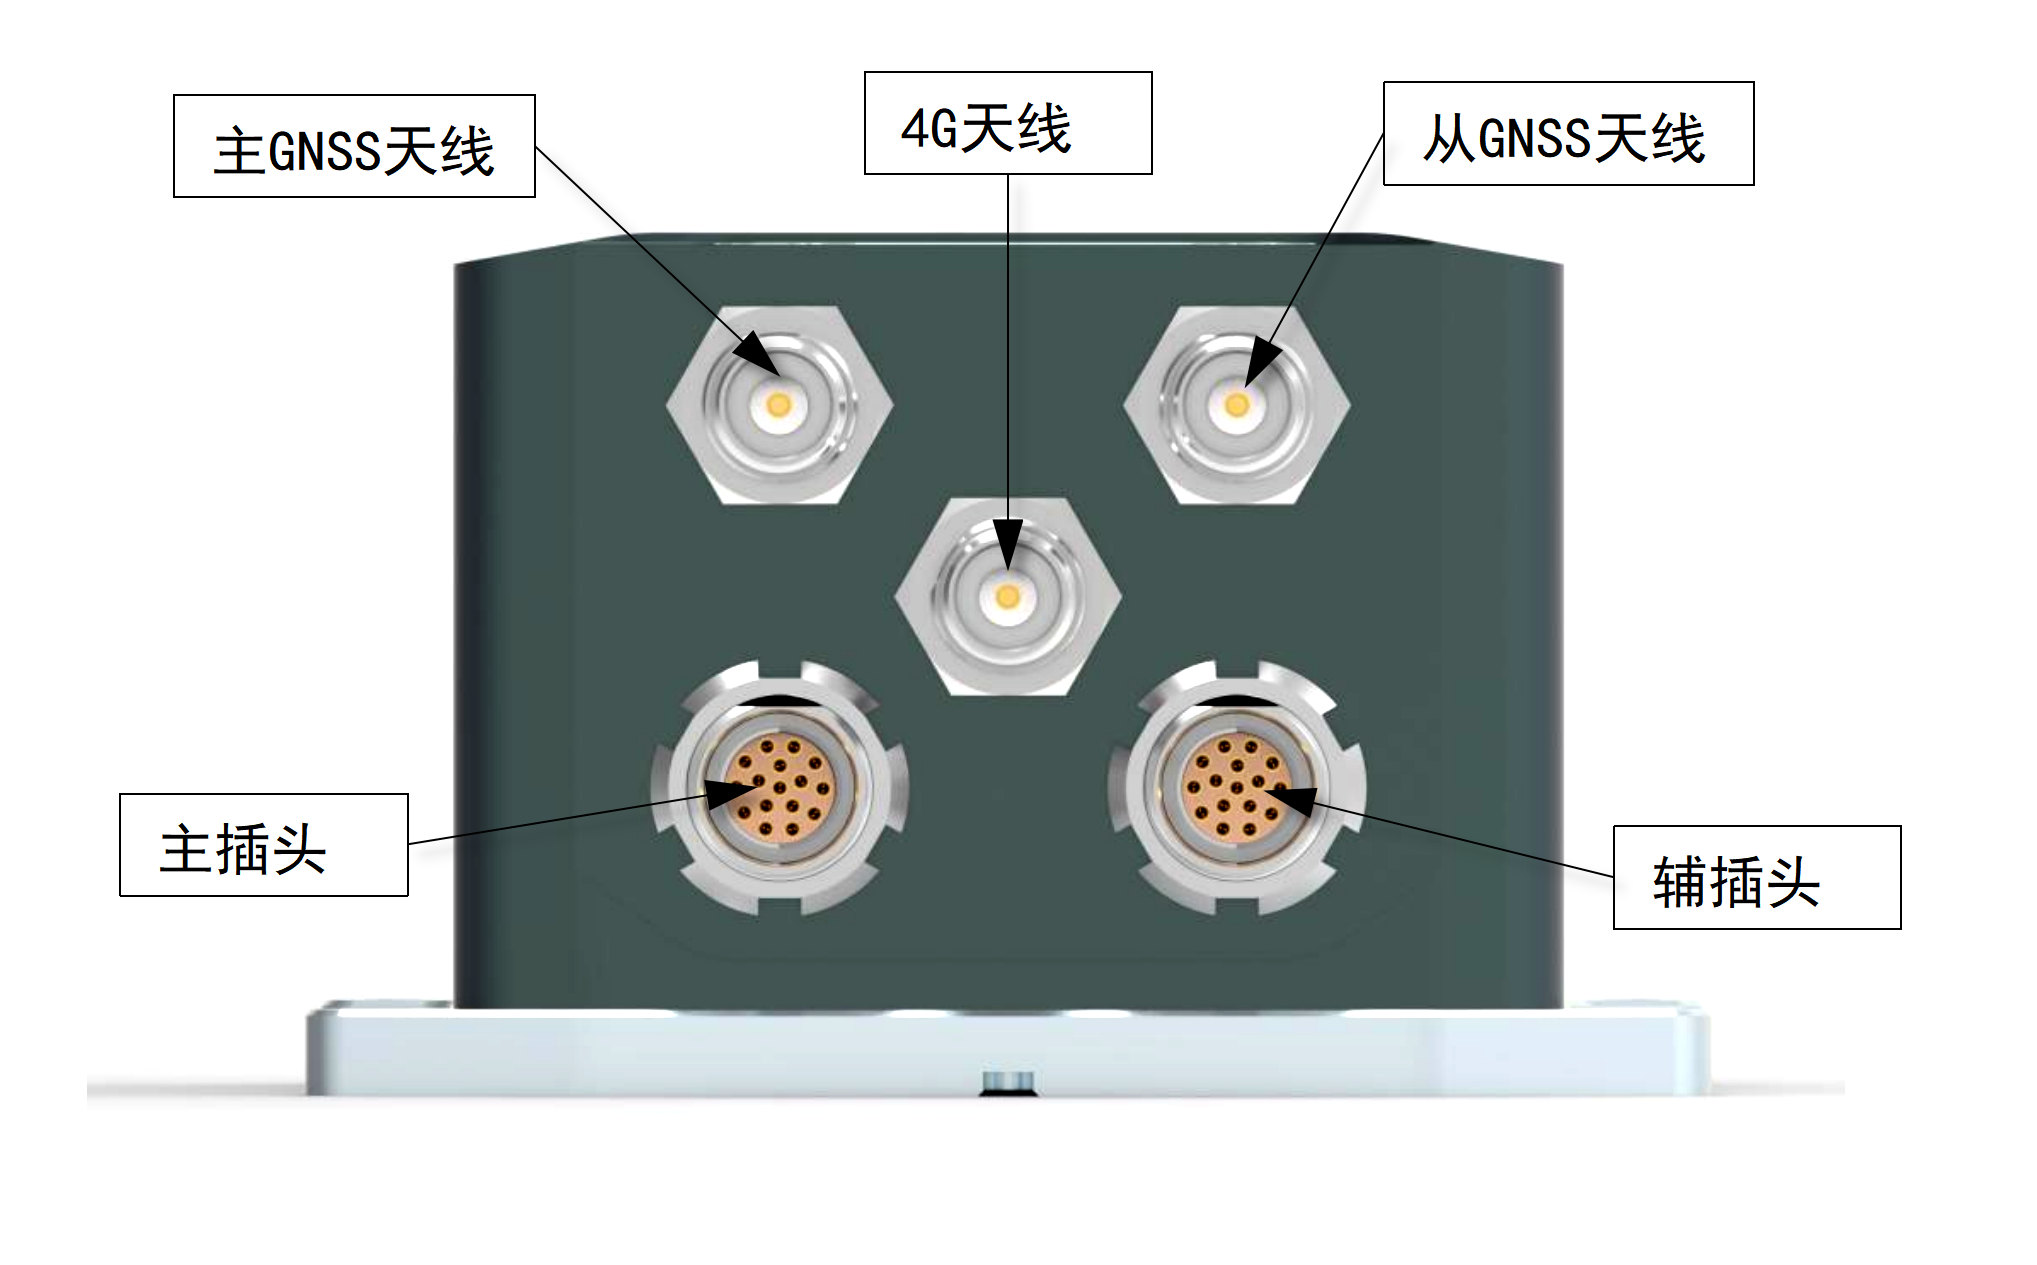
# Orion9-D4G / DP900
MAIN / AUX 航插 + GNSS 主从天线接口;D4G 第三路射频接口接 4G 天线,DP900 第三路射频接口接 P900 电台天线。
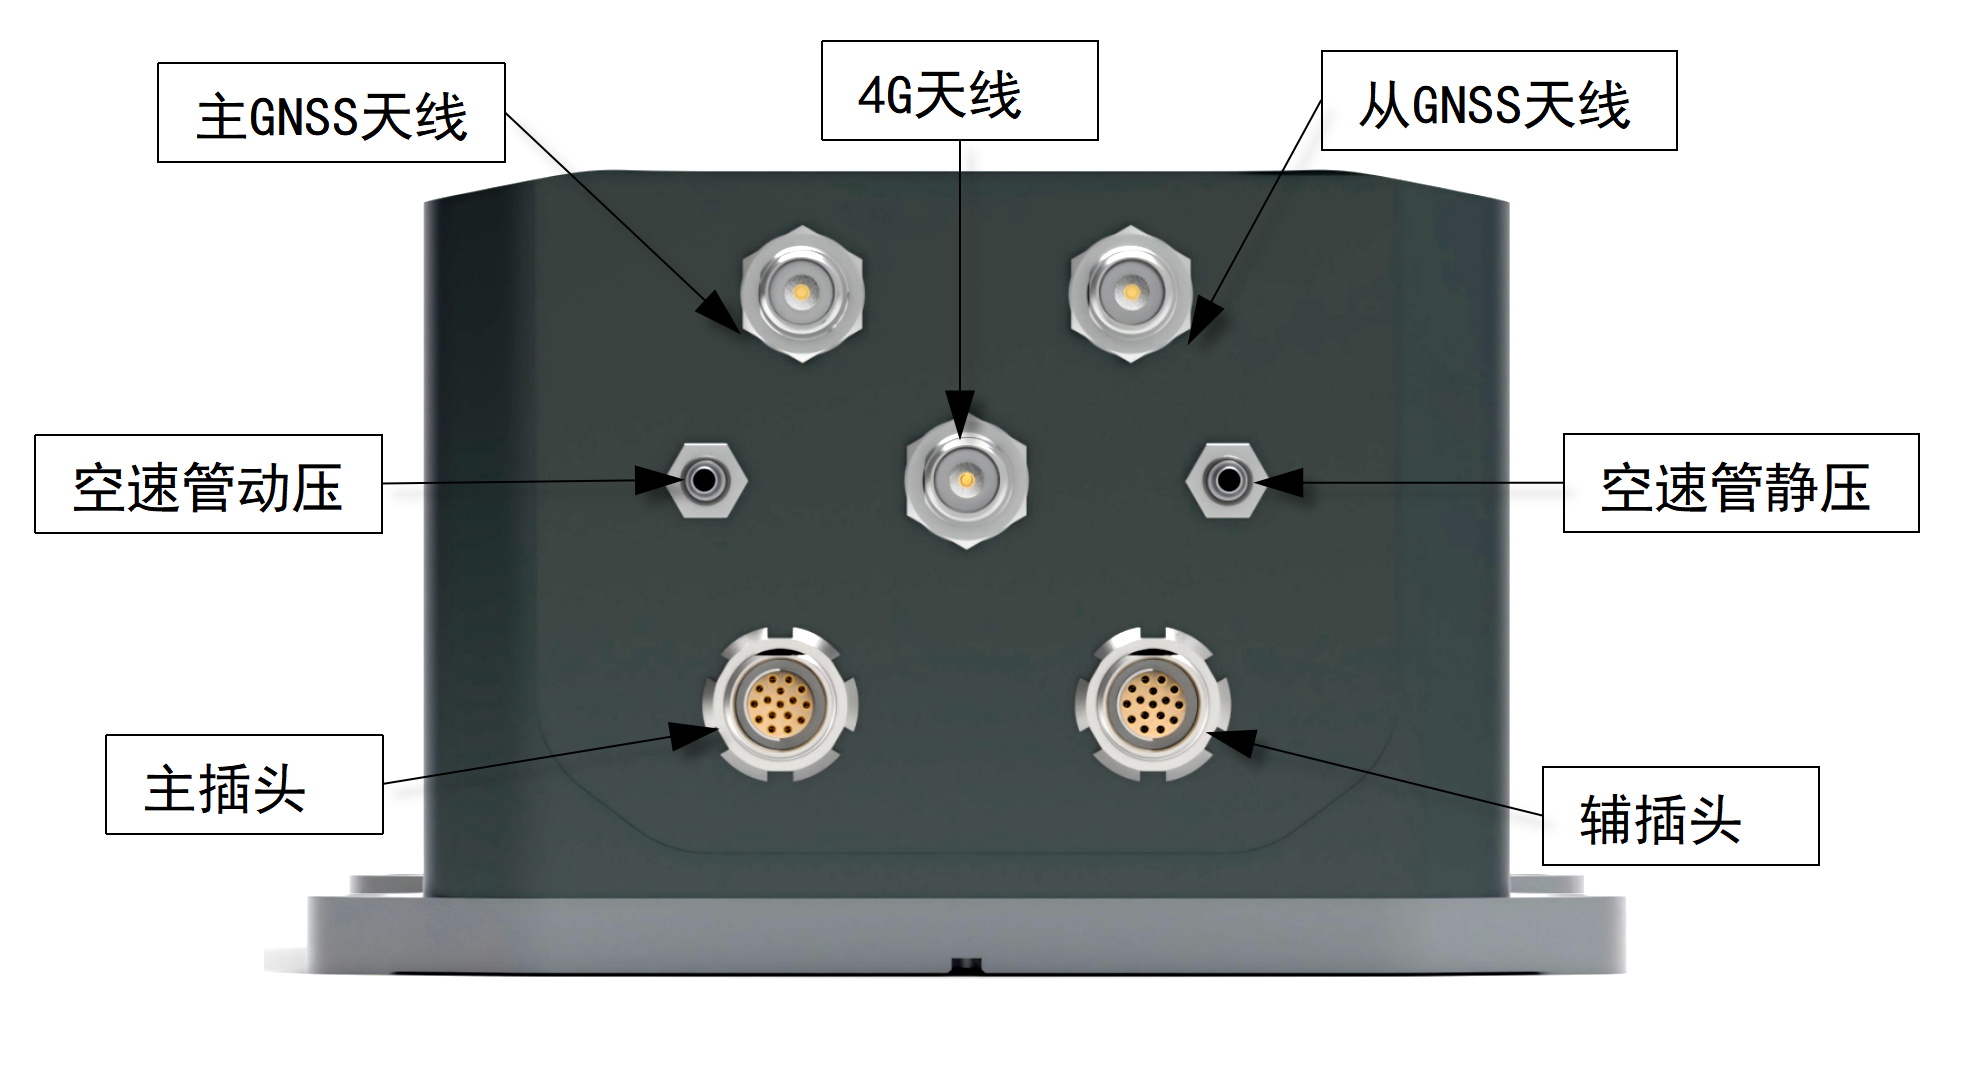
# Orion9-D4G-AIR / DP900-AIR
在对应 D4G / DP900 射频配置基础上增加空速管动压 / 静压大气采样口。
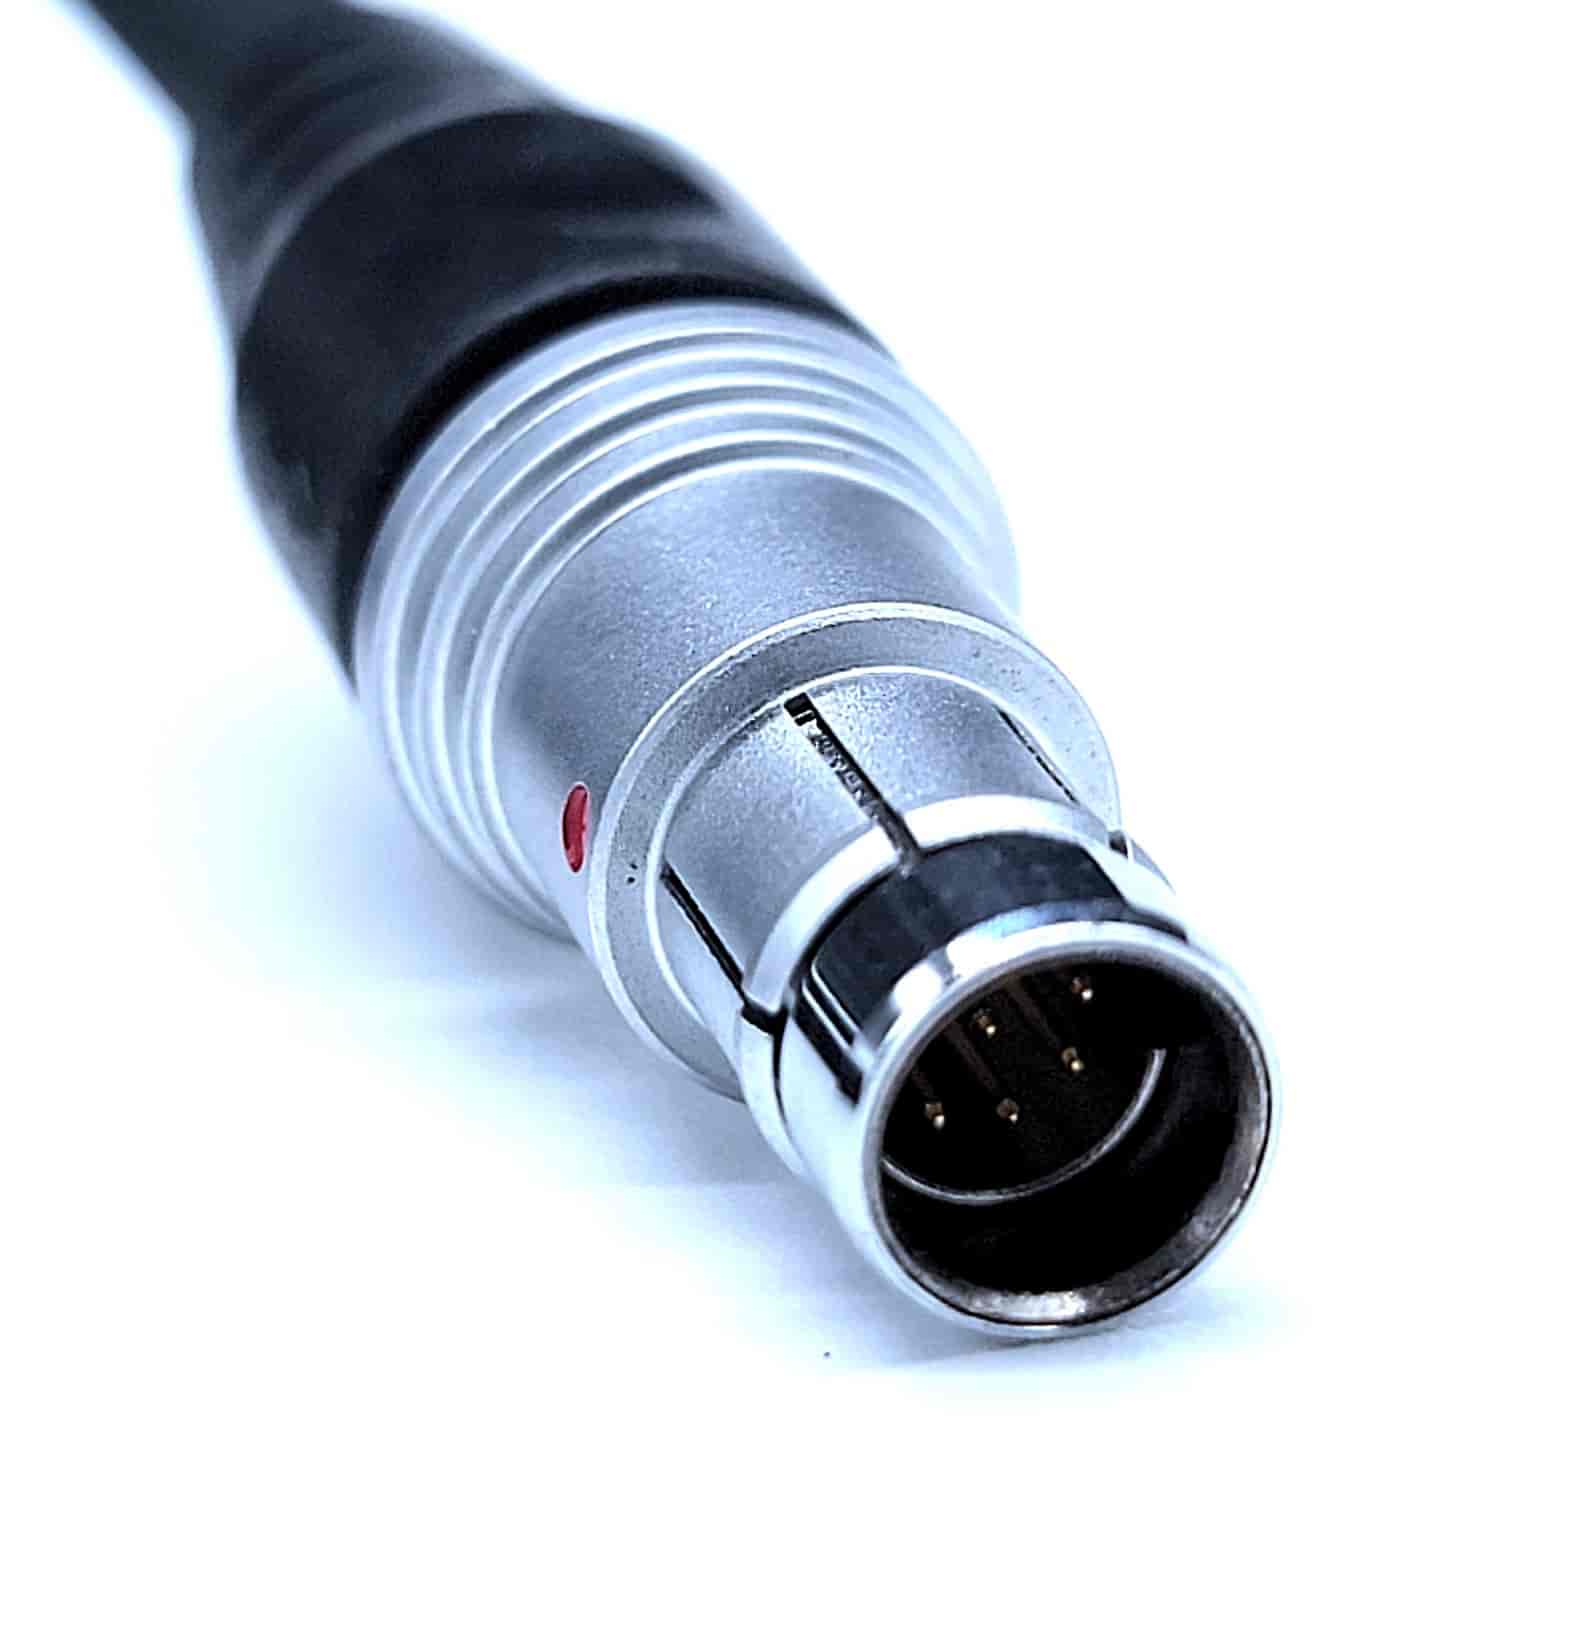
# 航插
# 主航插接头引脚
评估套件主接口(MAIN)线缆为一分六结构(COM1~COM5 + Power DC),线标为 COM,便于台架供电与串口联调。下表「COM1~COM5 / Power DC」列中的数字为对应分支接头上的针脚号。


| Pin | Colour | Function | COM1 | COM2 | COM3 | COM4 | COM5 | Power DC | 备注 |
| 1 | 黑 | GND | 5 | 5 | 5 | 5 | Ring | 12-48V电源 | |
| 2 | 棕 | Power | Tip | ||||||
| 3 | 红 | Primary RS232 Tx | 2 | 主接口RS232 | |||||
| 4 | 白 | Primary RS232 Rx | 3 | ||||||
| 5 | 粉 | Auxiliary RS232 Tx | 2 | 辅接口RS232 | |||||
| 6 | 灰 | Auxiliary RS232 Rx | 3 | ||||||
| 7 | 绿白 | RS422Y T+ | 1 | RS422发送差分对 | |||||
| 8 | 蓝白 | RS422Z T- | 2 | ||||||
| 9 | 紫白 | RS422B R+ | 3 | RS422接收差分对 | |||||
| 10 | 橙白 | RS422A R- | 4 | ||||||
| 11 | 红白 | CAN H | 2 | CAN总线 | |||||
| 12 | 黑白 | CAN L | 3 | ||||||
| 13 | 蓝 | GPIO 1 | 2 | 1pps秒脉冲422差分电平输出 | |||||
| 14 | 浅绿 | GPIO 2 | 3 | 1pps秒脉冲TTL电平 | |||||
| 15 | 橙 | SYNC | 6 | SYNC同步信号 | |||||
| 16 | 黄 | GND | 1 | 信号地 |
表 主航插接头引脚
# 辅航插接头引脚
评估套件辅接口(AUX)线缆按 COM1~COM5 + Power DC 分支引出(USB log / 预留 / 以太网 / CAN2 / PPS 等)。下表「COM1~COM5 / Power DC」列中的数字为对应分支接头上的针脚号。
| Pin | Colour | Function | COM1 | COM2 | COM3 | COM4 | COM5 | Power DC | 备注 |
| 1 | 黑 | GND | 5 | 5 | 5 | 5 | Ring | 12-48V电源 | |
| 2 | 棕 | Power | Tip | ||||||
| 3 | 红 | USB DM | 2 | USB用于LOG文件的读取 | |||||
| 4 | 白 | USB DP | 3 | ||||||
| 5 | 粉 | RESERVE | 2 | 预留备用 | |||||
| 6 | 灰 | RESERVE | 3 | ||||||
| 7 | 绿白 | ETHERNET_TXD+ | 1 | 以太网发送差分对 | |||||
| 8 | 蓝白 | ETHERNET_TXD- | 2 | ||||||
| 9 | 紫白 | ETHERNET_RXD- | 3 | 以太网接收差分对 | |||||
| 10 | 橙白 | ETHERNET_RXD+ | 4 | ||||||
| 11 | 红白 | CAN2 H | 2 | CAN总线 | |||||
| 12 | 黑白 | CAN2 L | 3 | ||||||
| 13 | 蓝 | PPS+ | 2 | 1pps秒脉冲422差分电平输出 | |||||
| 14 | 浅绿 | PPS- | 3 | ||||||
| 15 | 橙 | PPS | 6 | 1pps秒脉冲TTL电平 | |||||
| 16 | 黄 | GND | 1 | 信号地 |
表 辅航插接头引脚
← Orion7系列规格 安装顺序 →