
# 里程计集成
本页说明如何在陆地应用中安装并配置里程计(脉冲 / 正交编码器或 CAN 车速)。可与 陆地应用 对照阅读。
# 里程计安装
Orion 的 D4G / DP900 / D4G-Air / DP900-Air 等型号支持里程计输入,可在城市峡谷等 GNSS 遮挡场景显著提升导航性能。即使 GNSS 失效,里程计仍能提供可靠速度信息,提高航位推算精度。
支持:
- 单里程计或双里程计
- 正交输出,或可区分正反行驶方向的兼容里程计
- 可配置的 CAN 车速报文(可与车辆 OBD-II / CAN 接口对接)
可用 FDIGroundStation 里程计校准 辅助标定安装参数;在线 SPKF 会微调里程计增益,并修正残余对准与杆臂误差。
# 机械安装
里程计应装在非转向轮上(多数应用为后轮);易打滑时尽量装在被动轮。
须测量里程计杆臂:在车辆坐标系中,从 IMU 到轮胎与地面接触点的有符号距离,建议精度约 5 cm。
# 电气安装
FDISYSTEMS INS 支持多种 DMI(距离测量仪器)约定:简单脉冲里程计,或同时提供速度与方向的正交轮编码器。引脚与接口见各型号 规格 中的接口连接说明。
# 脉冲里程计接线
按所选接口将脉冲 / 正交信号接到对应输入(具体引脚以线束与型号说明为准)。
# 软件配置
# 辅助分配
在上位机辅助 / AID 相关界面中启用里程计,常见选项:
- 里程计 A:单通道,仅距离
- 里程计 AB:双通道,距离 + 方向
- CAN 里程计:通过 CAN 总线接收速度
界面操作见 里程计校准。
# 脉冲里程计配置
启用后,在里程计相关面板中通常需要配置:
- 初始增益(脉冲/米)
- 增益精度 / 不确定度:卡尔曼滤波器对增益的估计空间。完全估计可设较高不确定度;里程计本身很准时可设较低。多数应用建议允许充分估计
- 接收模式:必要时反转速度符号以匹配实际行驶方向
- 杆臂:在车辆坐标系(X 前、Y 右、Z 下)下,从 IMU 到里程计
- 建议开启自动野值 / 辅助拒绝,由滤波器自行判断置信度
# 每转脉冲 → 每米脉冲
若铭牌给出每转脉冲数 P,车轮直径为 d(米),则:
增益 = P / (π × d) (脉冲/米)
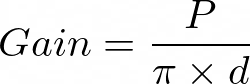
增益换算示意
示例:直径 0.4 m、每转 128 脉冲 → 增益 = 128 / (π × 0.4) ≈ 101.86 脉冲/米。
# CAN 里程计配置
选择 CAN 里程计后,可从车辆 CAN 读取速度与方向。请先在通信配置中按正确波特率打开 CAN;若仅用于接收里程计,可设为只听模式。