
# 陆地应用
本页说明如何在汽车、卡车或火车等陆地场景中安装与配置 Orion。一般不建议长期开启实时磁力计辅助;可开启磁航向初始化,使上电初期航向相对可用,随后由 GNSS 辅助航向进一步修正。Orion 亦支持 陀螺仪寻北 作为航向源。
# 机械安装
陆地应用通常按近似二维运动(视动力学模型而定),并常配合非完整性约束(无侧向滑移假设)。INS 可装在车内多处,但须:
- 刚性固定在车架上
- 与天线、激光雷达等设备之间无相对运动
- 远离强振动源
FDISYSTEMS IMU 对一般振动有较强适应性。高振动环境仍可能需要机械隔振(硅胶垫、阻尼器等)。详见 振动抑制。
# 车辆参考坐标系
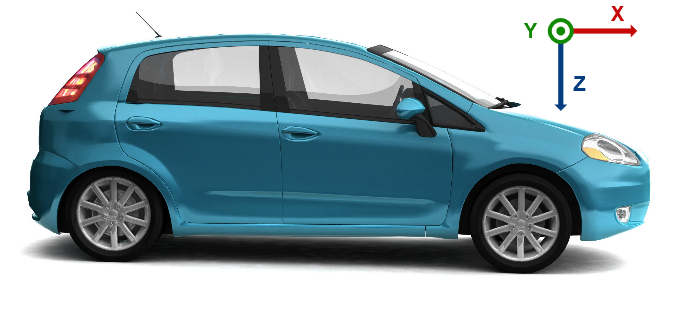
- X 轴指向车辆前方
- Y 轴指向右
- Z 轴指向下
# 主杆臂(旋转中心)
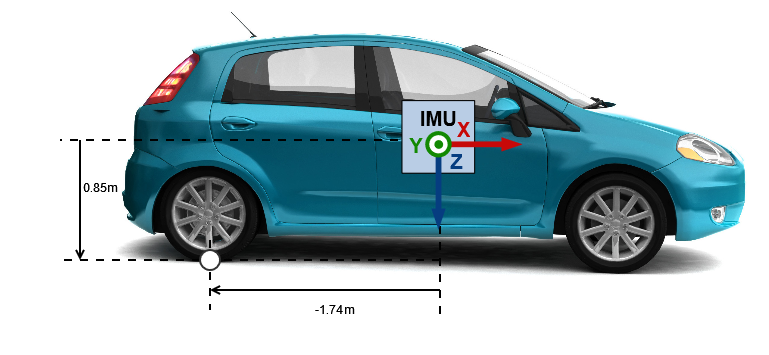
车辆旋转中心通常取后轴中点在地面附近的位置。主杆臂为车辆坐标系中从 IMU 到该点的有符号距离,建议约 5 cm 精度。
# GNSS 设置注意事项
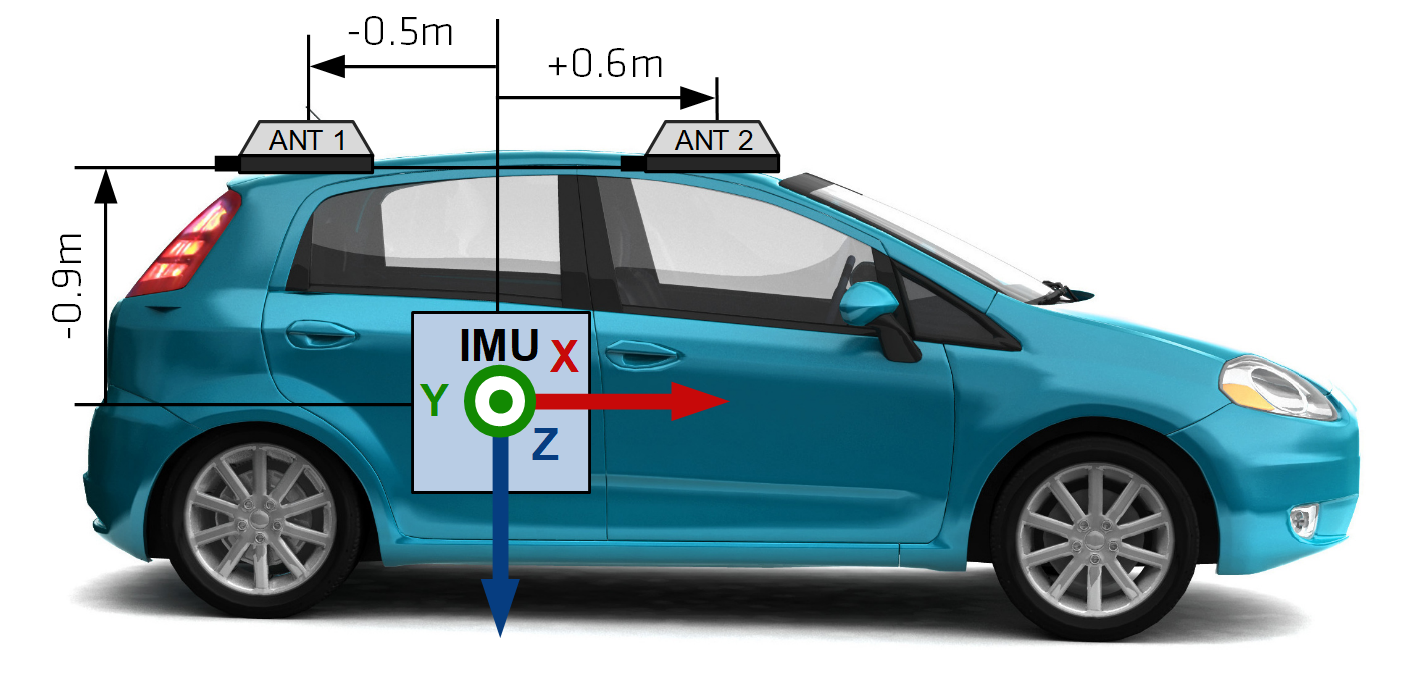
天线须对天空开阔(通常装车顶),并相对 IMU 固定。在车辆坐标系中测量 GNSS 杆臂:从 INS 测量中心到天线相位中心。标称要求约 1 cm 精度。
现场往往难以一次测准。可先以约 10 cm 精度给出粗杆臂,再在 FDIGroundStation 中用杆臂校准工具细化。见 惯导双天线校准说明。
# 单天线安装
陆地可用单天线,但静止时通常无法由 GNSS 提供航向。可短时用磁航向初始化,或使用陀螺寻北;车体铁磁干扰需注意。陆地更推荐双天线测向。

# 双 GNSS 天线放置
低动态时段较长时建议双天线,可静态初始化航向并在多数条件下保持稳定。要点:
- 相对惯导固定
- 同型号天线、等长电缆
- 可拆装时保证相位中心可重复
- 天空视野一致,通常置于车顶
- 基线建议 ≥ 1 m
- 非金属车顶且无集成接地平面时,增加约 10 cm 接地平面
分别测量两天线杆臂。详见 天线安装。
# 软件配置
配置通过 FDIGroundStation 完成。基础对准与杆臂见 模块安装。
# 动力学模型
常规道路车辆建议使用 Automotive(汽车)动力学模型。有明显侧滑的越野等场景可改用更合适的模型(如飞机类三维模型,以软件选项为准)。见 载体配置。
# INS 与车辆的精细对准
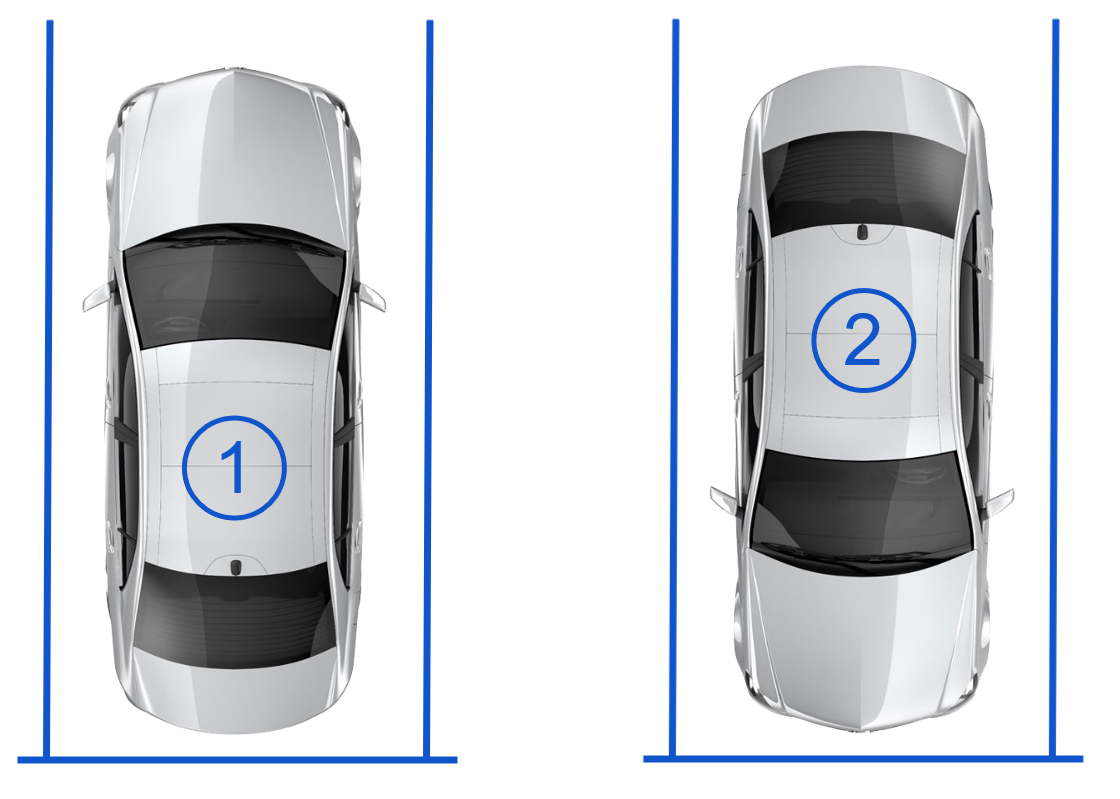
粗对准后,残余横滚 / 俯仰可用「同位置正反停车」估计:同一地点正向停车读横滚俯仰,再反向停车再读一次,取平均可削弱路面坡度影响。对准精度建议优于约 1°;残留误差可由 SPKF 部分补偿。
# 辅助配置
# 操作
上电后可得横滚 / 俯仰;GNSS 定位有效后进入完整导航并初始化航向。见 初始化。
- 双天线:可在静止时初始化航向;启动时卫星条件应良好
- 单天线:通常需向前行驶(约 > 10 km/h)完成航向初始化;除非里程计带方向信息,初始化阶段勿倒车
FDISYSTEMS 的快速 GNSS 航向对准可在启动行驶后数秒内估计航向,前提是定位质量好(最好 RTK FIXED)。
# 热身(组合导航对齐)
开始热身前,请确认航向已初始化。
达到较佳性能通常约数分钟,取决于动态与杆臂 / 对准质量。热身前系统已可工作,但未必达到最佳。宜安排含加减速与转弯的机动,避免过长直线;多次「8」字通常有效。
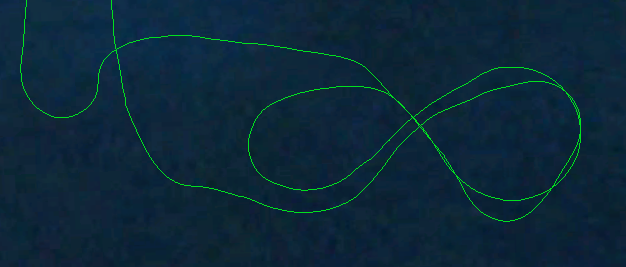
可在 FDIGroundStation 的 Device Status 中观察对准与解算质量。界面说明见 Device Status。对齐完成后精度更接近标称。若无法热身,GNSS 中断期间精度会下降。任务开始前确认姿态 / 航向 / 速度 / 位置等状态已就绪。
# 其他
# CAN 汽车输出
部分固件可输出车辆相关 CAN 信息(航向 / 行驶方向、滑移角、曲率半径等)。报文定义见 FDILink 数据包 中与 Automotive 相关的说明。