# 海洋应用
本页说明如何在船舶等海洋场景中安装与配置 Orion,包括机械安装、GNSS 布置与软件配置要点。
# 机械安装
INS 可装在船体多处,但建议:
- 刚性固定在船体结构上
- 与天线、声呐、激光雷达等设备之间无相对运动
- 远离强振动源
- 避免直接暴露于咸水腐蚀环境(IP68 不等于耐长期海水腐蚀)
- 若使用磁力计,远离大电流设备、电台或运动部件等磁干扰
FDISYSTEMS IMU 对一般振动有较强适应性。高振动环境仍可能需要机械隔振(硅胶垫、钢丝阻尼器等)。详见 振动抑制。
# 船舶参考坐标系
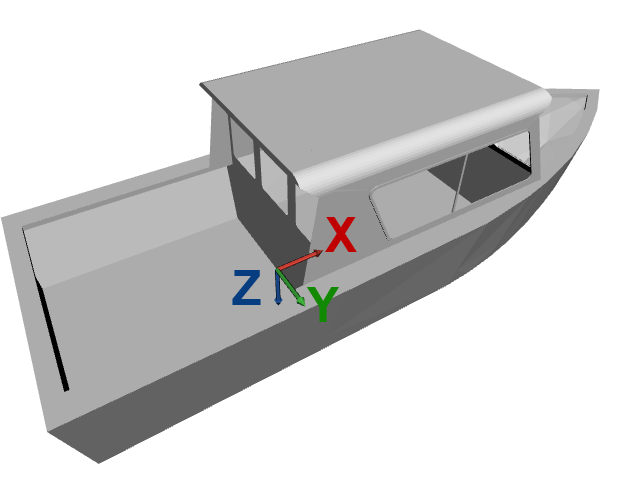
欧拉角所用船体坐标系及正方向约定:
- X 轴指向船首(bow)
- Y 轴指向右舷(starboard)
- Z 轴指向船底(keel)
# GNSS 设置注意事项
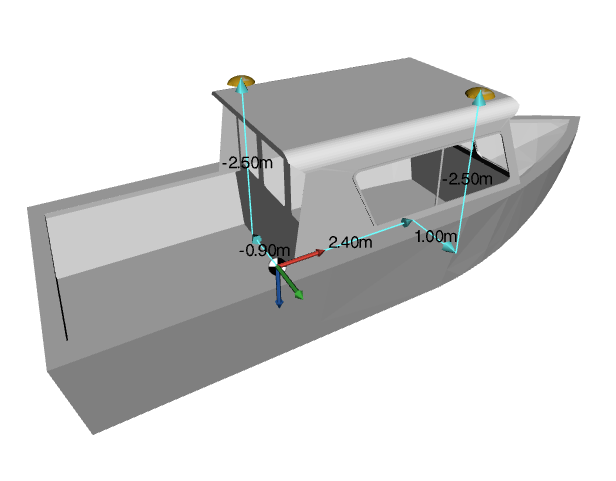
天线须对天空开阔,并相对 IMU 固定。在船体坐标系中测量 GNSS 杆臂:从 IMU 测量中心到天线相位中心。标称要求约 1 cm 精度。
现场往往难以一次测准。可先以约 10 cm 精度给出粗杆臂,再使用杆臂校准细化。杆臂不宜过长(建议约 10 m 以内)。见 惯导双天线校准说明。
# 双 GNSS 天线放置
双天线在 GNSS 信号良好时可保持稳定航向,并支持静态初始化。要点:
- 相对 IMU 固定
- 同型号天线、等长电缆
- 可拆装时保证相位中心可重复
- 天空视野一致,避免分置在易遮挡结构两侧
- 基线建议 ≥ 2 m
- 无集成接地平面时增加约 10 cm 接地平面
分别测量杆臂。详见 天线安装。
# 单天线安装
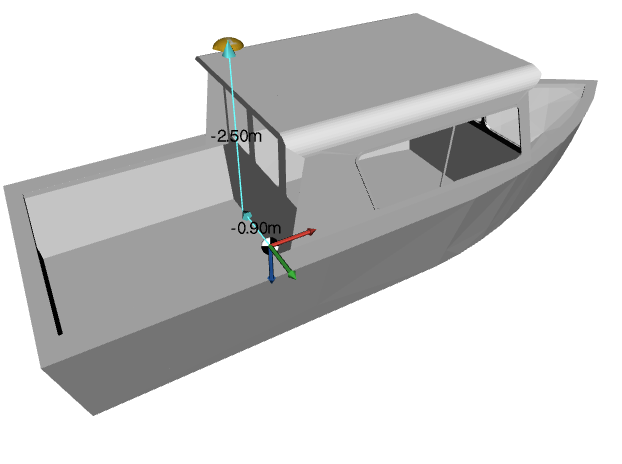
船舶运动特殊,单天线方案可配合磁力计或 陀螺仪寻北 提供航向。Orion 光纤陀螺寻北能力使其在无双天线时仍可完成航向初始化。
# 软件配置
配置通过 FDIGroundStation 完成。安装角与杆臂见 模块安装、天线安装。
# 海洋动力学模型
海洋应用请在 FDIGroundStation → Config → DYNAMICS 中选择与船舶最接近的动力学模型(名称以软件版本为准)。操作说明见 载体配置、Config 界面。
# 精细错位配置
粗对准后,残余横滚 / 俯仰可用光学测量或多天线 GNSS 等方法获取。例如在港口近似零横摇纵摇条件下长时间平均姿态输出,作为错位角初值。安装角参数写入方式见 安装转换。
# 辅助配置
# 操作与航向注意事项
# 双天线
GNSS 定位有效后可得到完整导航,并可静态初始化航向。启动时天空应开阔。信号良好时航向可保持准确。见 双天线航向。
# 单天线
单天线通常需磁力计或陀螺寻北参与航向解算;使用磁力计时须完成磁校准。
# 热身(对齐)
进入全导航模式后可开始热身,滤波器估计传感器误差,通常约 2~15 分钟。RTK 与含加减速、转弯的机动有助于加快;避免过长直线,多次「8」字机动通常足够。
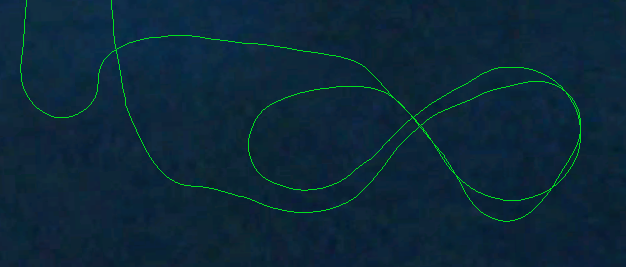
可在 FDIGroundStation 的 Device Status 中观察对准与解算质量(Attitude / Heading / Velocity / Position 等)。界面说明见 Device Status。
对齐完成后精度更接近标称。若无法热身,GNSS 中断期间精度会下降。任务开始前确认姿态 / 航向 / 速度 / 位置等状态已就绪。