# DETA20 系列介绍
FDISYSTEMS 推出 DETA20 系列工业级 MEMS 微型惯性导航系统。在 DETA10 基础上增加一颗零偏稳定性约 2°/h 的航向陀螺,形成冗余传感器架构,可有效抑制航向漂移;覆盖 IMU、VRS、AHRS 与 GPS / RTK / INS 方案,采用坚固金属外壳与军工级连接器。系统搭载 SPKF 非线性融合算法,经专业校准及 −40 ℃~60 ℃ 温度误差补偿,具备抗磁干扰能力,并配套上位机软件,便于快速评估与部署。适用于无人机、地面自主车辆、AGV / AMR 等移动机器人应用。
BOX
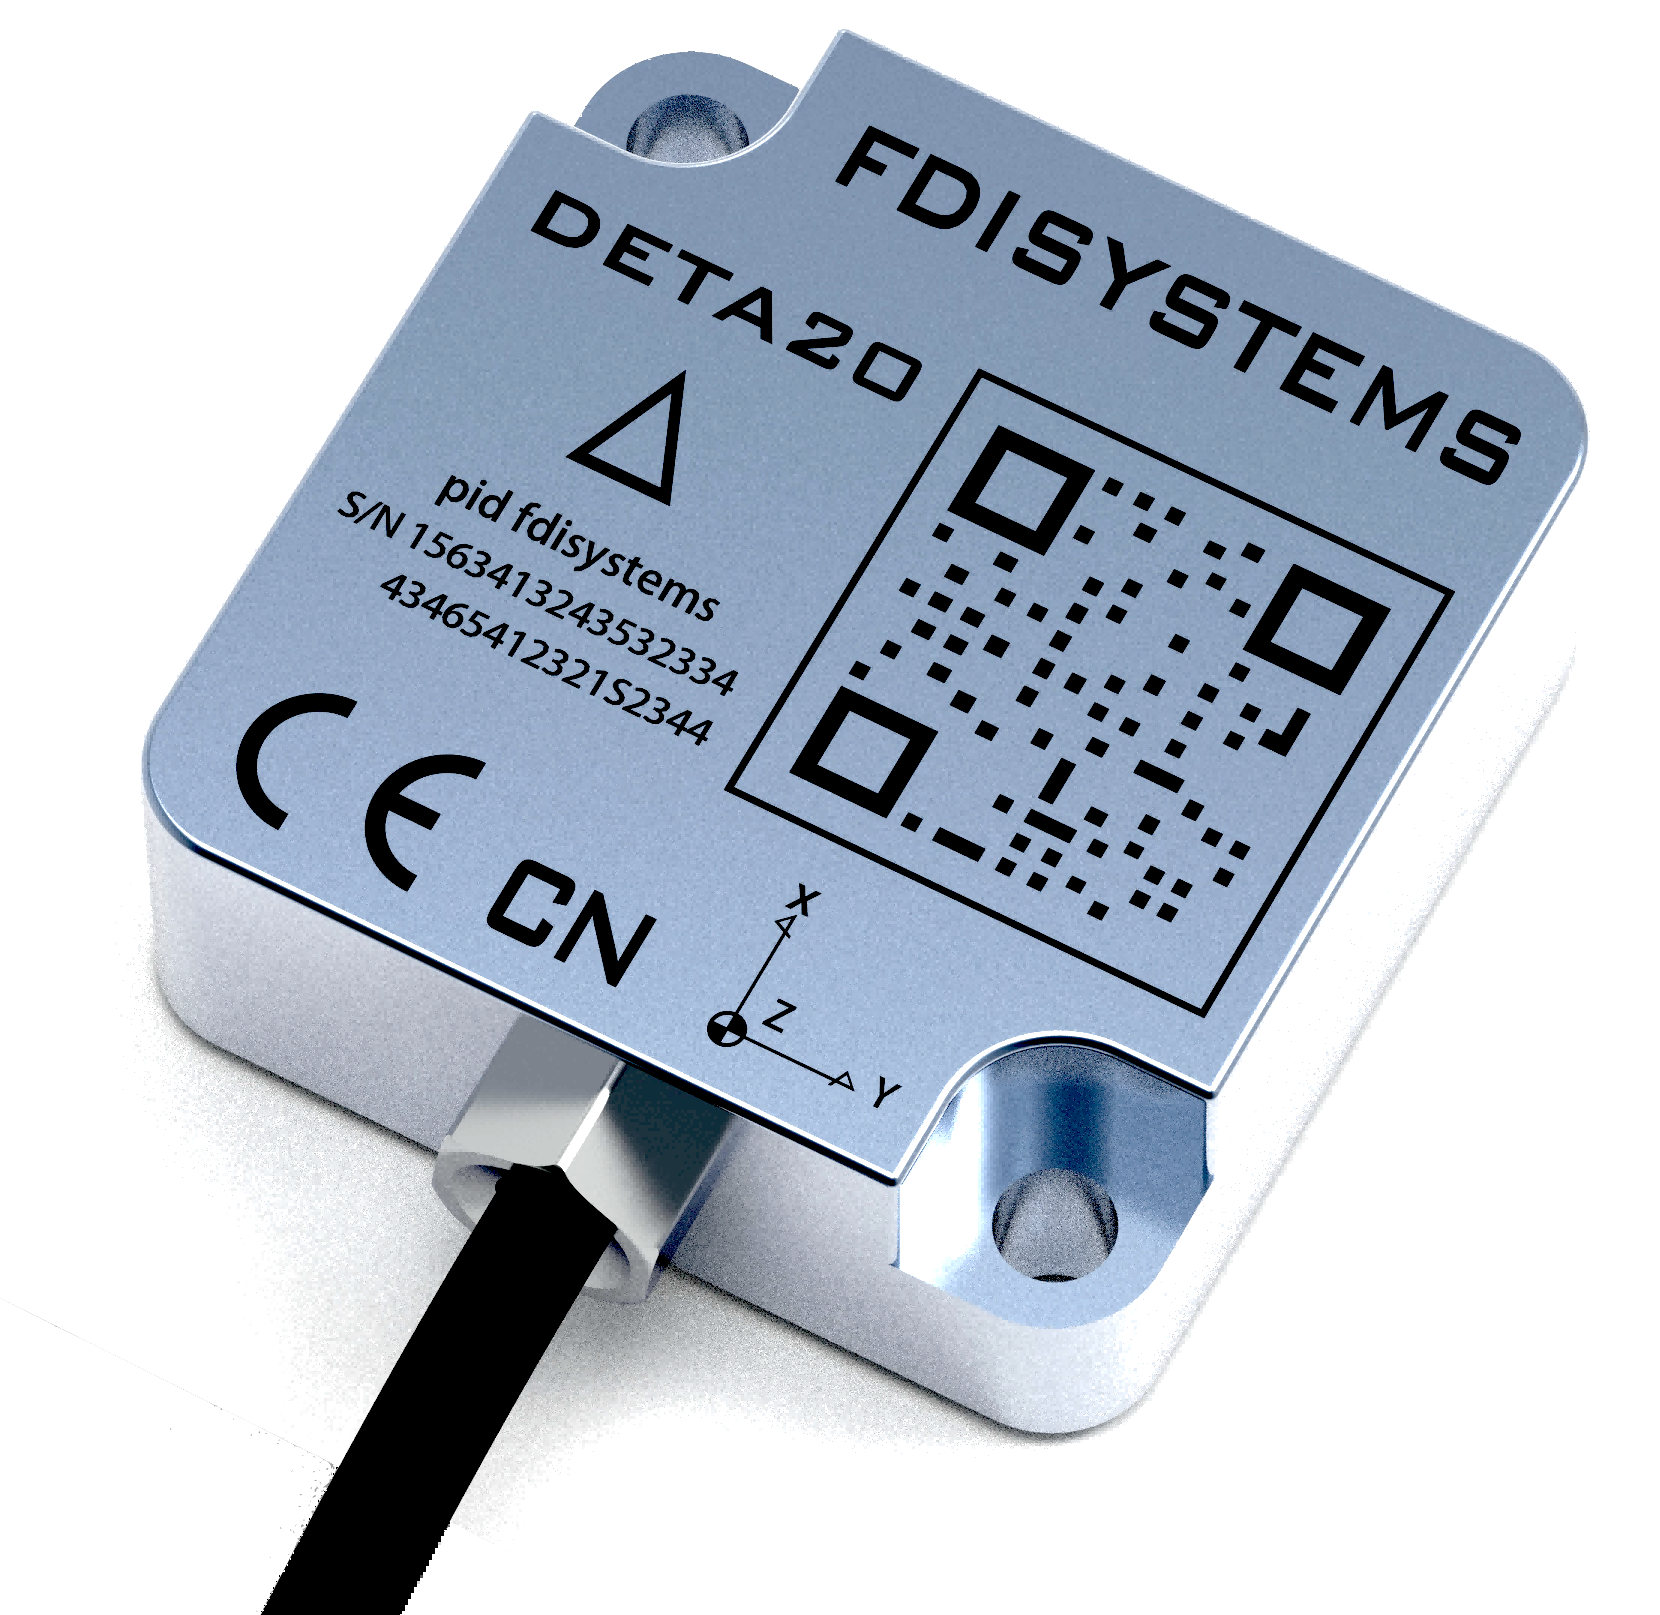
PW 防水
系列内置经严格出厂校准的微型高性能 IMU 核心,按功能分为:
- V:输出姿态、高精度相对航向及校准后的 IMU 原始数据(VRS)
- A:完整航姿参考(AHRS),支持磁辅助绝对航向
- N:通用协议接口,可按应用接入 GPS / 北斗、里程计、气压计等外部传感器,输出速度与位置(INS / GNSS)

硬件上集成四轴陀螺仪、三轴加速度计、三轴磁力计与温度计,并搭载高性能 Sigma-Point 卡尔曼滤波器(SPKF)与组合导航算法:传感器采样最高约 1000 Hz,具备圆锥运动与划桨效应补偿;可实时监测温度并在线估计传感器误差,识别与隔离异常量测;可检测结构化磁场并补偿。可接入外部视觉、雷达等速度 / 位置 / 航向辅助信息,实现组合导航,并提供在线校准算法,便于快速安装与部署。

如有任何问题,请联系 FDISYSTEMS 技术人员。

# 系列产品概述
| 封装 | V | A | N | 说明 |
|---|---|---|---|---|
| BOX | | | | PCB 板载集成 |
| PW 防水 | | | / | 合金防水外壳,一体式屏蔽线缆 |
功能对照:V = VRS;A = AHRS;N = INS / 外接 GNSS。相较 DETA10,本系列重点强化航向保持(冗余航向陀螺)。
# 快速开始
← DETA10系列介绍 DETA30系列介绍 →