# 如何比较 IMU
市场上的传感器数据手册通常包含下列全部或部分规格。若规格书中列出这些指标,理解其含义至关重要——这是选型 IMU 的关键。
# 满量程(Full Scale)
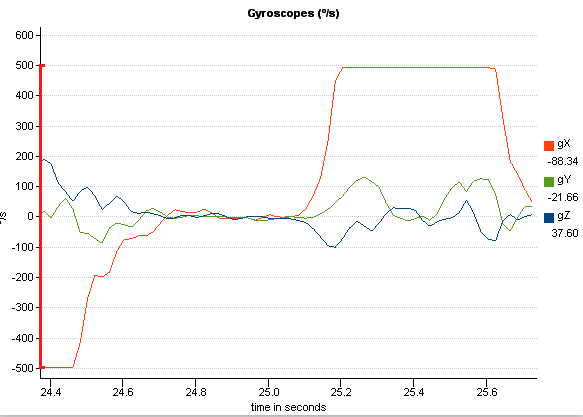
满量程表示传感器已校准的测量范围(例如加速度计 ±2 g,或陀螺仪 ±500°/s)。实际测量有时可以略超出该上限,但超出后的精度通常无法保证。例如下图显示陀螺仪在 500°/s 处饱和,意味着更快的旋转将无法被正确测量。
# 比例因子稳定性
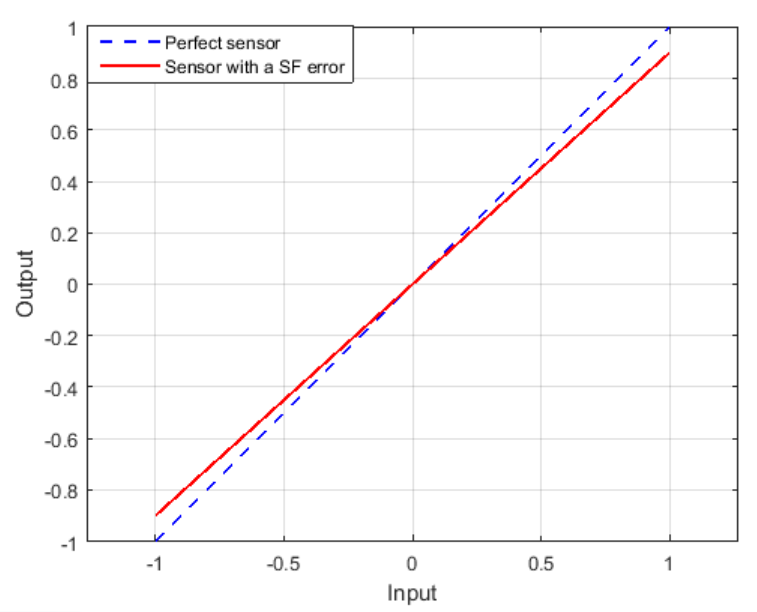
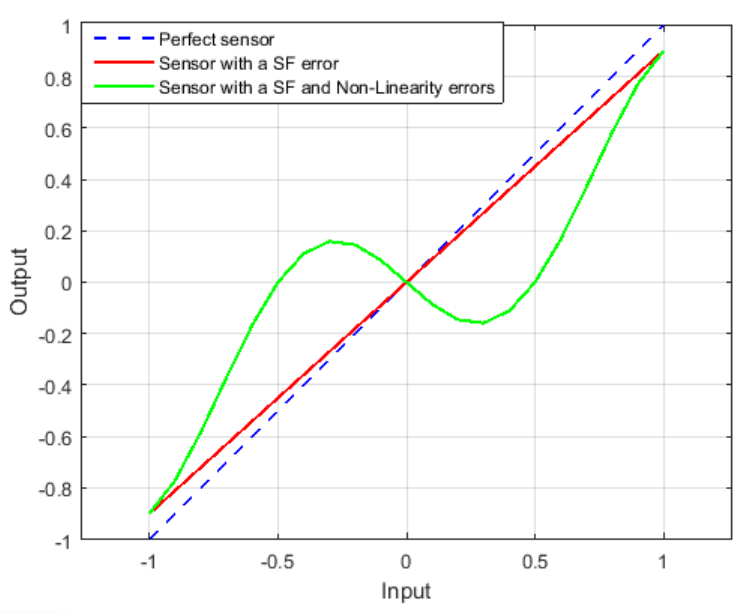
比例因子误差是与所施加运动成正比的测量误差。完善的热校准可最大程度减小此类误差。FDISystems 规格中的比例因子误差,包含热稳定性误差与长期稳定性误差。
# 非线性
非线性与比例因子类似:传感器输出与真实输入不完全一致。不同之处在于,误差并非相对满量程呈简单比例关系(红色),而是以更复杂的方式变化(绿色)。
# 一年零偏稳定性
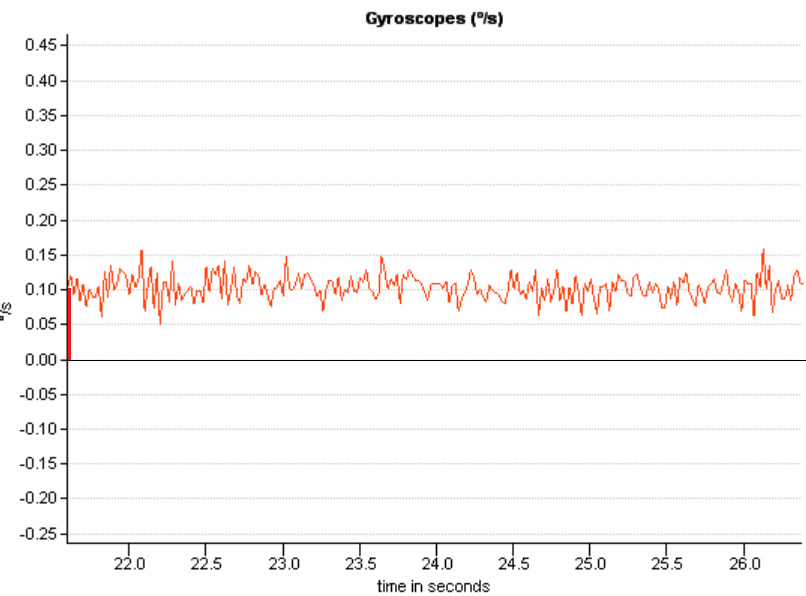
一年零偏规格是传感器数据手册中的重要信息,反映传感器在寿命期内可能漂移的程度。为获得该规格,FDISystems 会对传感器进行加速老化,包括热循环、通断电循环、冲击与振动应力等。
# 速度/角度随机游走
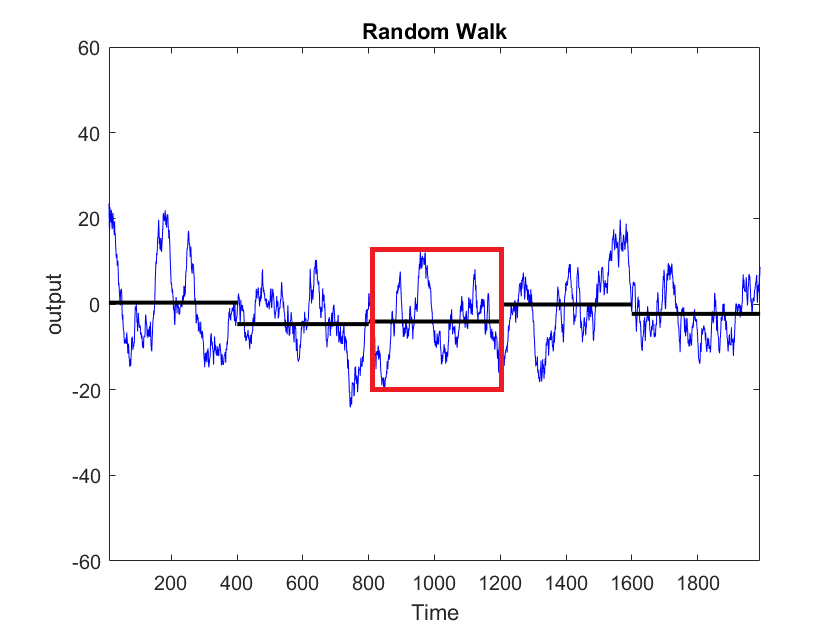
加速度计的速度随机游走(VRW)或陀螺仪的角度随机游走(ARW)表征传感器噪声。零偏对应长期噪声,随机游走对应短期噪声。该噪声经积分后,会使输出出现随机变化。
- 速度随机游走(VRW) 通常以 m/s/√hr、m/s/√s 或 g/√Hz 表示
- 角度随机游走(ARW) 通常以 °/√hr 或 °/√s 表示
这对需要精确横滚与俯仰的指向类应用尤为重要。
# 运行零偏不稳定性
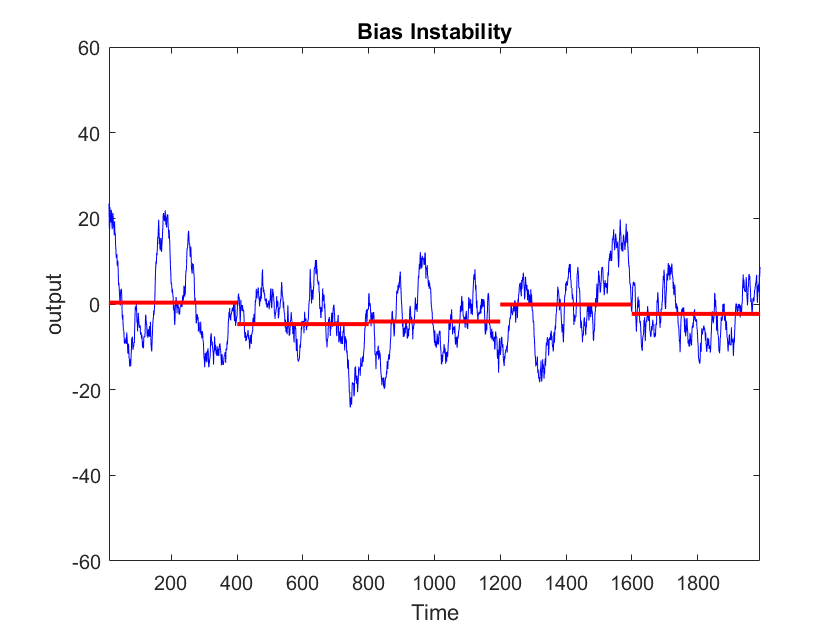
由于温度与机械应力等因素,IMU 通电后零偏会随时间变化。因此 INS 需要持续借助外部辅助(如 GNSS、里程计、DVL 等),并结合载体动力学,不断重新估计该偏差。
运行零偏不稳定性(In-run Bias Instability)是 MEMS IMU 中一个容易被夸大的指标——数值越低通常越好,但该值本身往往不足以反映真实性能,原因包括:
- 该值通常在恒温条件下测得
- 零偏不稳定性很少与相关时间间隔(τ,tau)一并给出。若在很短的时间间隔(例如 τ < 200 s)上得到,参考意义有限,因为零偏仍可能很快发散。
# Allan 方差
Allan 方差是一张较复杂的曲线图,用于展示传感器在不同时间尺度上的表现。
Allan 方差通常在环境温度与控温条件下分别测量,因此比较时仍需谨慎。
当高频噪声近似为高斯分布时(多数情况如此),可在约 1 秒的时间尺度上读取角度/速度随机游走。
零偏不稳定性对应曲线的最低点(底部)。
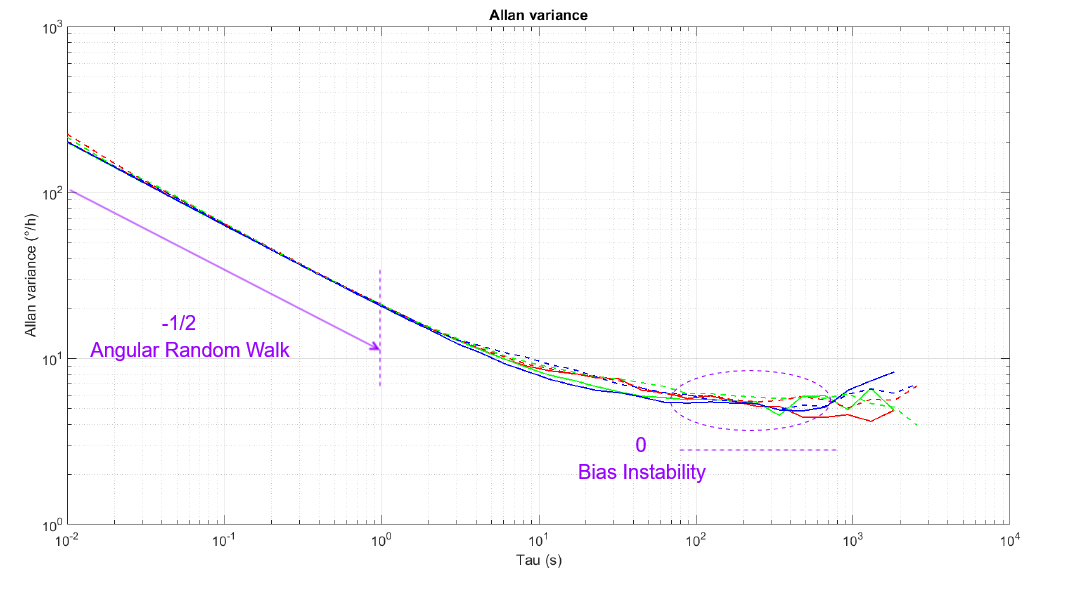
更重要的是传感器在达到零偏不稳定性之后的行为。优质 MEMS 传感器往往趋于平稳,而较低等级或未经校准的传感器会快速抬升,表现为明显的零偏漂移。
# 振动整流误差(VRE)
该指标通常出现在高质量系统规格中;多数 IMU 并未说明振动条件下会发生什么。
振动整流误差给出了在给定振动水平下,加速度计或陀螺仪的预期零偏影响。
例如,若 VRE 为 1°/h/g²,则在 1 g 随机振动下,预期最大零偏约为 1°/h。
# 采样率
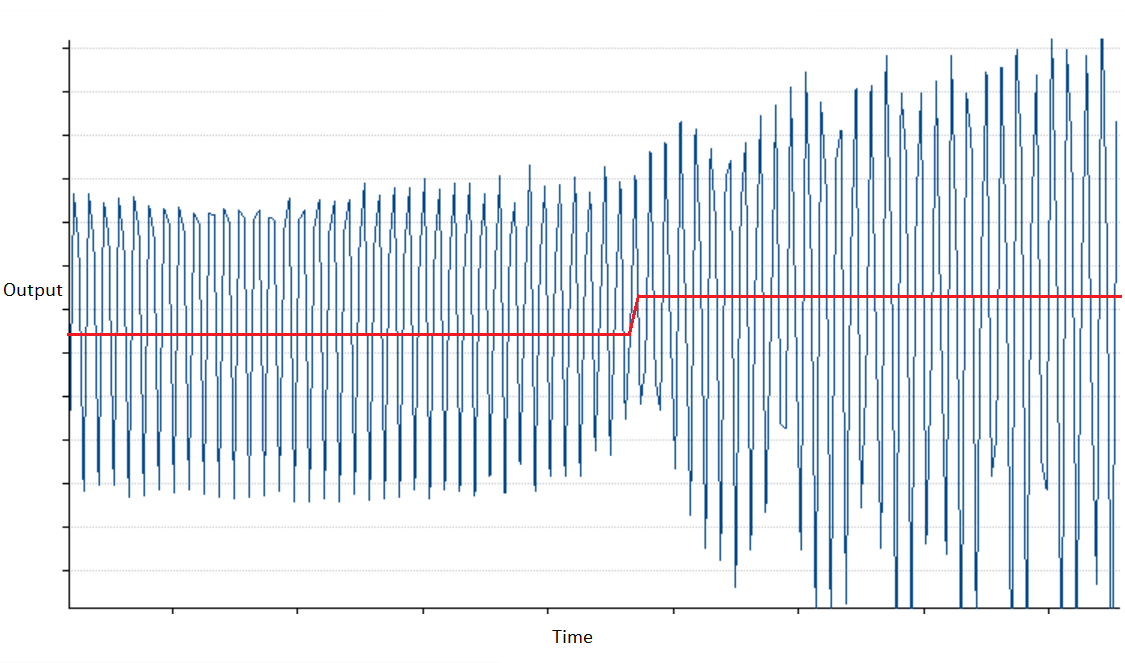
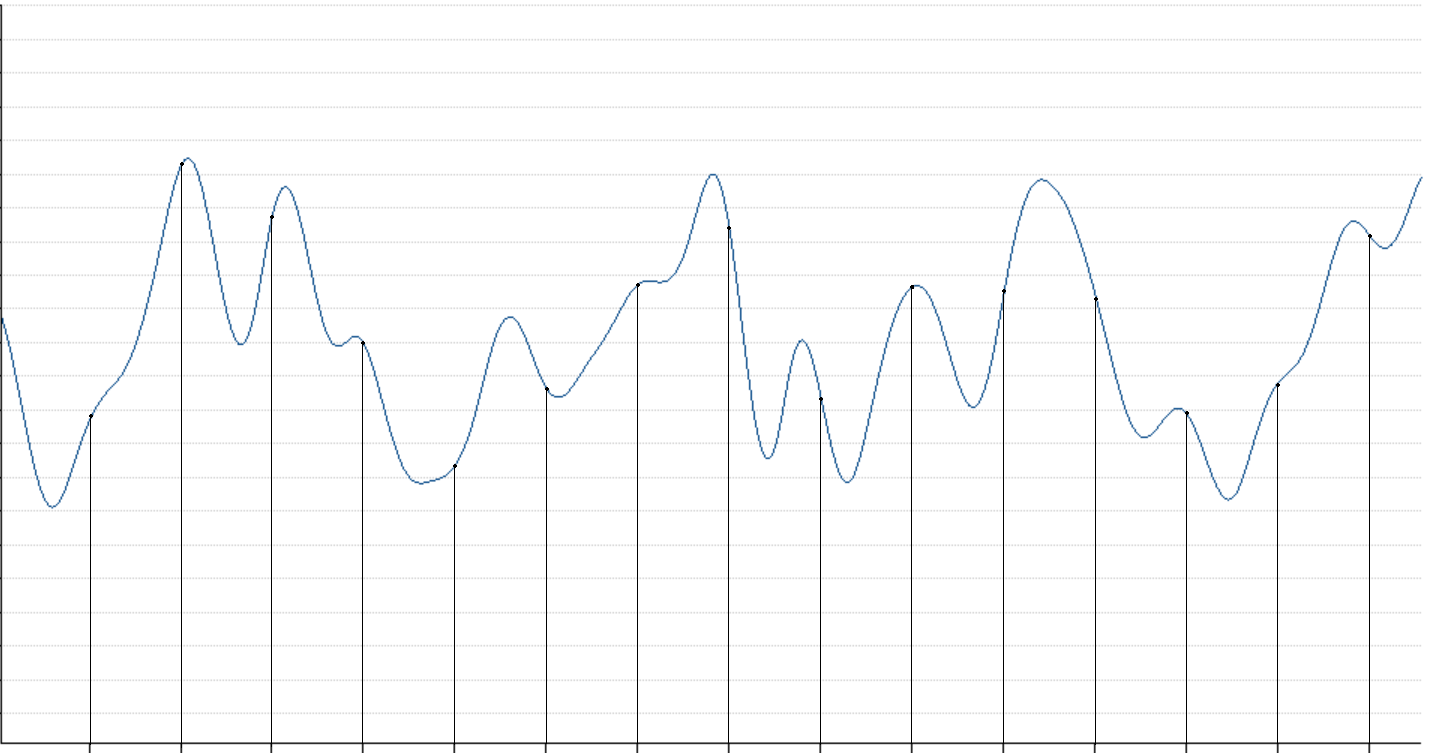
采样率是传感器对输入进行测量的频率。采样率除以 2 即为奈奎斯特频率,它给出可观测信号的最大频率上限。
# 带宽
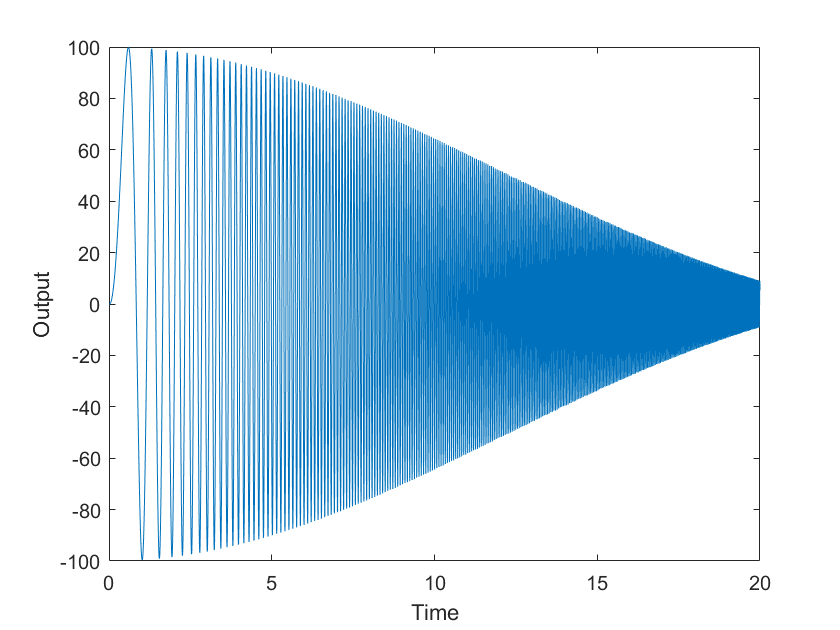
带宽(Bandwidth)是仍能获得可靠加速度或角速度读数的最高频率。它直接决定可测量的运动频率范围:高于带宽的信号将被衰减。
# 分辨率
分辨率(Resolution)是传感器可分辨的最小增量。
该参数通常不如随机游走重要,因为分辨率往往远低于传感器噪声水平。真正起决定作用的往往是角度或速度随机游走——它反映了约 1 秒平均时间内的实际系统噪声水平。
# 正交性
正交性(Orthogonality)表示各轴传感器之间的物理不对齐程度。
# 交叉轴灵敏度
交叉轴灵敏度(Cross-Axis Sensitivity)是传感器对施加在垂直轴上的激励的响应。理想情况下应尽可能小,因为各轴应彼此独立。
# 陀螺 g 效应(Gyro-G)
陀螺仪在加速度作用下可能产生附加零偏,该误差称为陀螺 g 效应(Gyro-G)。通常可在校准阶段估计并补偿。