# INS 在水文测量中相较 MRU 的优势
在海洋测量应用中,根据船舶运动补偿声纳测量值至关重要;同时,还需要位置输入对点云进行地理定位。多年来,传统做法是集成两个独立组件:一个运动参考单元(MRU),以及一个可进行 RTK 处理、实现厘米级精度的 GNSS 接收机。该方案适用于许多常规水文应用,但在更具挑战性的条件下——例如桥梁测量,或在波涛汹涌的海况中作业——可能遇到困难。
# 原理
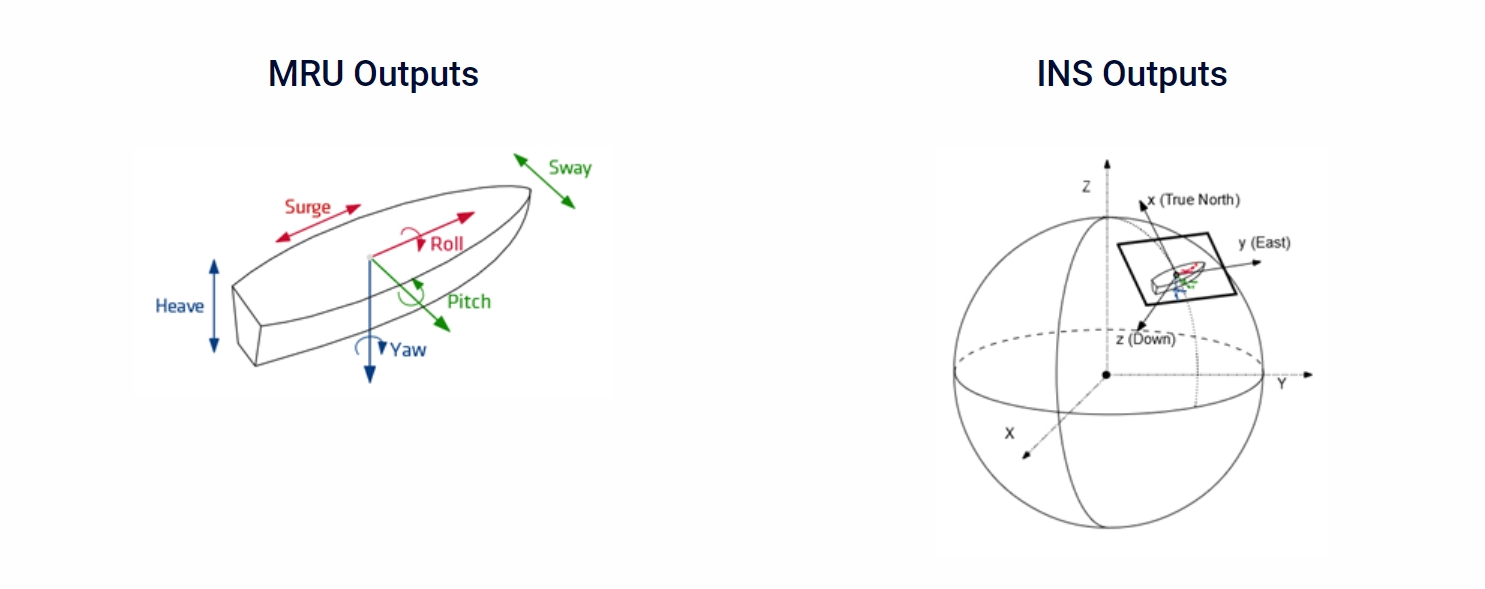
MRU(运动参考单元)也称为 AHRS(姿态航向参考系统),本质上是一种动态倾角仪。它用陀螺仪检测旋转、用加速度计检测重力,并据此计算方向,输出横滚与俯仰。航向可通过地磁场或地球自转速率获得(后者也称为陀螺罗盘/陀螺罗经)。此外,MRU 还利用加速度计检测波浪运动,提供船舶运动(升沉 Heave、纵荡 Surge、横荡 Sway)测量。MRU 在低动态场景下性能最佳,动态加剧时精度可能明显下降。
INS 是完整的惯性导航系统,通常以 GNSS 作为主要辅助源来补充惯性测量。由于惯性与 GNSS 耦合,即使在 GNSS 受干扰时,INS 仍能输出位置。此外,INS 的姿态输出对动态不敏感,更适合在复杂条件下工作。
# 优势
将“独立 GNSS 接收机 + MRU”与 INS 快速对比可以看出:若需要导航数据,INS 通常比“MRU + GNSS”更可取。
| MRU + GNSS | INS | |
|---|---|---|
| 成本可控性 | + | ++ |
| 配置便捷性 | + | ++ |
| 性能 | ++ | +++ |
| 输出能力 | + | +++ |
# INS 测量的改进
在 INS 中,GNSS 速度可辅助 Heave(升沉)算法,即便在波涛汹涌的海面上也能保持较好精度;而单独的 MRU 完全依赖其加速度计。也就是说,即便只关注姿态与船舶运动,GNSS 辅助也已带来性能提升。
若位置信息同样必要,则使用 INS(而非 MRU + GNSS)将显著提升位置性能——惯性可补偿 GNSS 的不准确与中断。
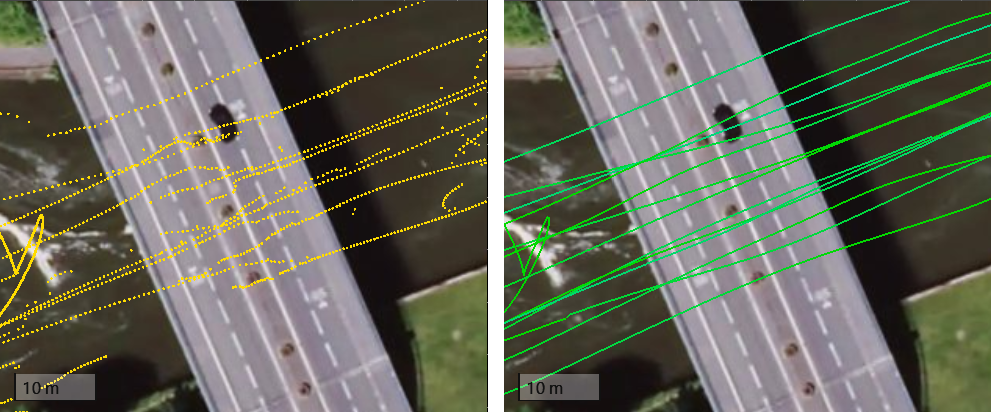
典型例子是桥梁测量。在桥下时,独立 GNSS 接收机的位置会变得不准确甚至丢失。使用 INS 而非 MRU + GNSS,可实现连续定位。下面两张图对比了勘测期间在桥下航行时,仅 GNSS(黄色)与 INS 位置(绿色)的差异。