# DETA400系列规格
# 性能规格
# 导航规格
| NAVIGATION | DETA400R / R4G | DETA400D / D4G |
  |   | |
| 俯仰 / 横滚(静态) | 0.05 ° | 0.05 ° |
| 俯仰 / 横滚(动态)3 | 0.1 ° | 0.1 ° |
| 相对航向1(静态) | < 0.5 °/h | < 0.5 °/h |
| 相对航向1(动态) | 1 °/h | 1 °/h |
| 绝对航向2 | 0.8 ° Magnetometers* < 0.5 ° GNSS** | 0.8 ° Magnetometers* < 0.5 ° GNSS** 0.1 ° Dual GNSS***(2 m baseline) |
| 水平位置3 | Single point: 1.5 m DGNSS: 0.4 m RTK: 0.8 cm + 1 ppm | Single point: 1.5 m DGNSS: 0.4 m RTK: 0.8 cm + 1 ppm |
| 速度精度3 | Single point: 0.1 m/s RTK: 0.03 m/s | Single point: 0.1 m/s RTK: 0.03 m/s |
| 角度分辨率 | < 0.01 ° | < 0.01 ° |
| 角度重复性 | < 0.1 ° | < 0.1 ° |
| IMU 数据输出频率 | 1000 Hz | 1000 Hz |
| 导航数据输出频率 | 200 Hz | 200 Hz |
表 DETA400 导航性能规格
说明
1 垂直参考模式,无磁力计,无 GNSS 辅助;纯惯导转台往复转动测试,25 分钟航向漂移 < 0.1°,可提供测试报告数据。
2 * 磁偏角补偿;适当磁场环境,并已完成软硬磁补偿校准;** 充分运动情况下;*** 良好 GNSS 接收条件。
3 良好 GNSS 接收条件以及 RTCM 输入。
# 传感器规格
| 参数 | 加速度计 3 轴 | 陀螺仪 3 轴 | 磁力计 3 轴 | 气压计 |
| 量程 | ±8 g / up to ±26 g | ±300 °/s,±2000 °/s | ±4900 uT | 300~1100 hPa(−500 m~+9000 m) |
| 零偏不稳定性 | 20 µg | 0.5 °/hr | — | 绝对精度 ±0.3 hPa |
| 线性度 | < 0.05 % FS | < 0.05 % FS | < 0.1 % | TCO ±0.5 Pa/°C(≈ ±4.2 cm);长期稳定性 ±0.1 hPa / 12 月 |
| 随机游走 | 32 mm/s /√Hz | 0.03 °/√Hz | 140 µGauss/√Hz | — |
| 噪声密度 | 0.8 mm/s² /√Hz | 0.0004 °/s /√Hz | — | 0.2 Pa RMS |
| 正交性误差 | ±0.05 ° | ±0.05 ° | ±0.05 ° | — |
| 带宽 | 500 Hz | 500 Hz | 250 Hz | 100 Hz |
表 DETA400 传感器规格
# GNSS 规格
| 参数 | 数值 |
| Engine, update rate | 1408 通道,BDS/GPS/GLONASS/Galileo/QZSS,20 Hz |
| 主天线频点 | BDS: B1I、B2I、B3I;GPS: L1C/A、L2P (Y)/L2C、L5;GLONASS: L1、L2;Galileo: E1、E5a、E5b;QZSS: L1、L2、L5 |
| 从天线频点 | BDS: B1I、B2I、B3I;GPS: L1C/A、L2C;GLONASS: L1、L2;Galileo: E1、E5b;QZSS: L1、L2 |
| Cold start / Hot start | < 30 s / < 5 s |
| 高度限制 | 50,000 m |
| 速度限制 | 500 m/s |
表 DETA400 GNSS 规格
# 结构规格
# 一般规格
本页给出机械尺寸、重量与环境相关参数。
| Parameter | Value | |
| 重量 | R | 35 g |
| R4G | 45 g | |
| D | 38 g | |
| D4G | 48 g | |
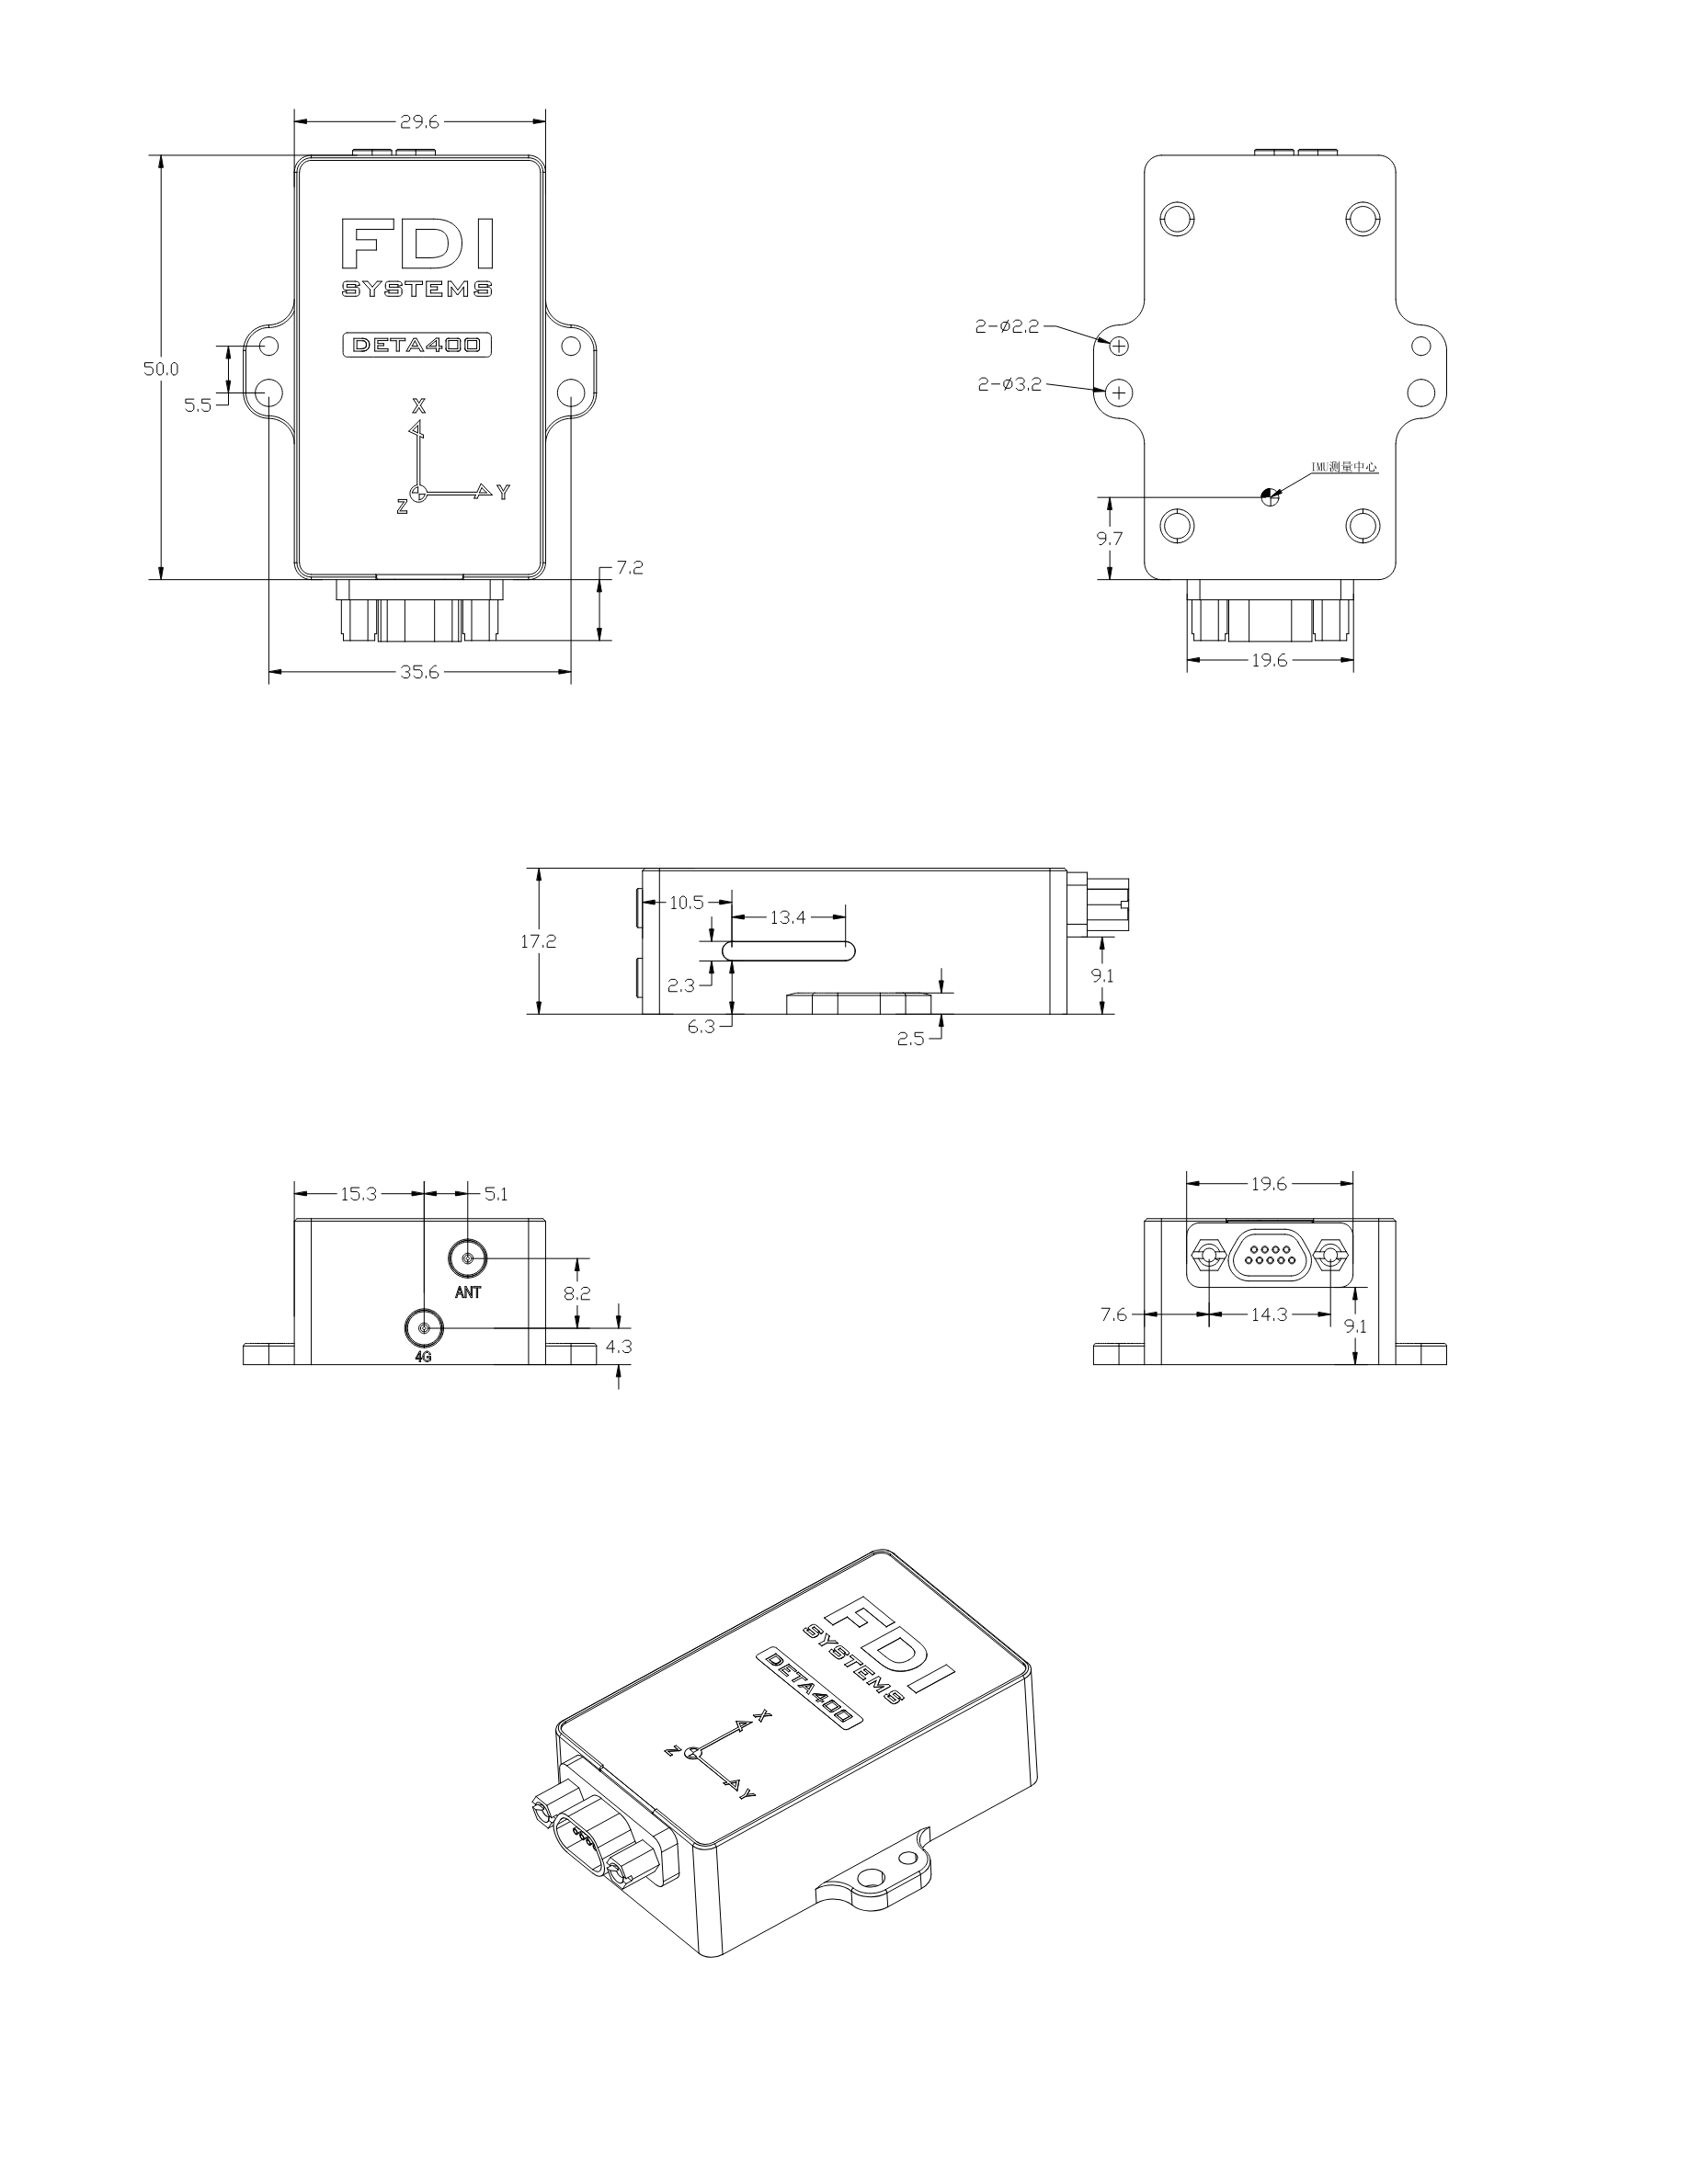
| 尺寸 | R | 55 x 44 x 11 mm |
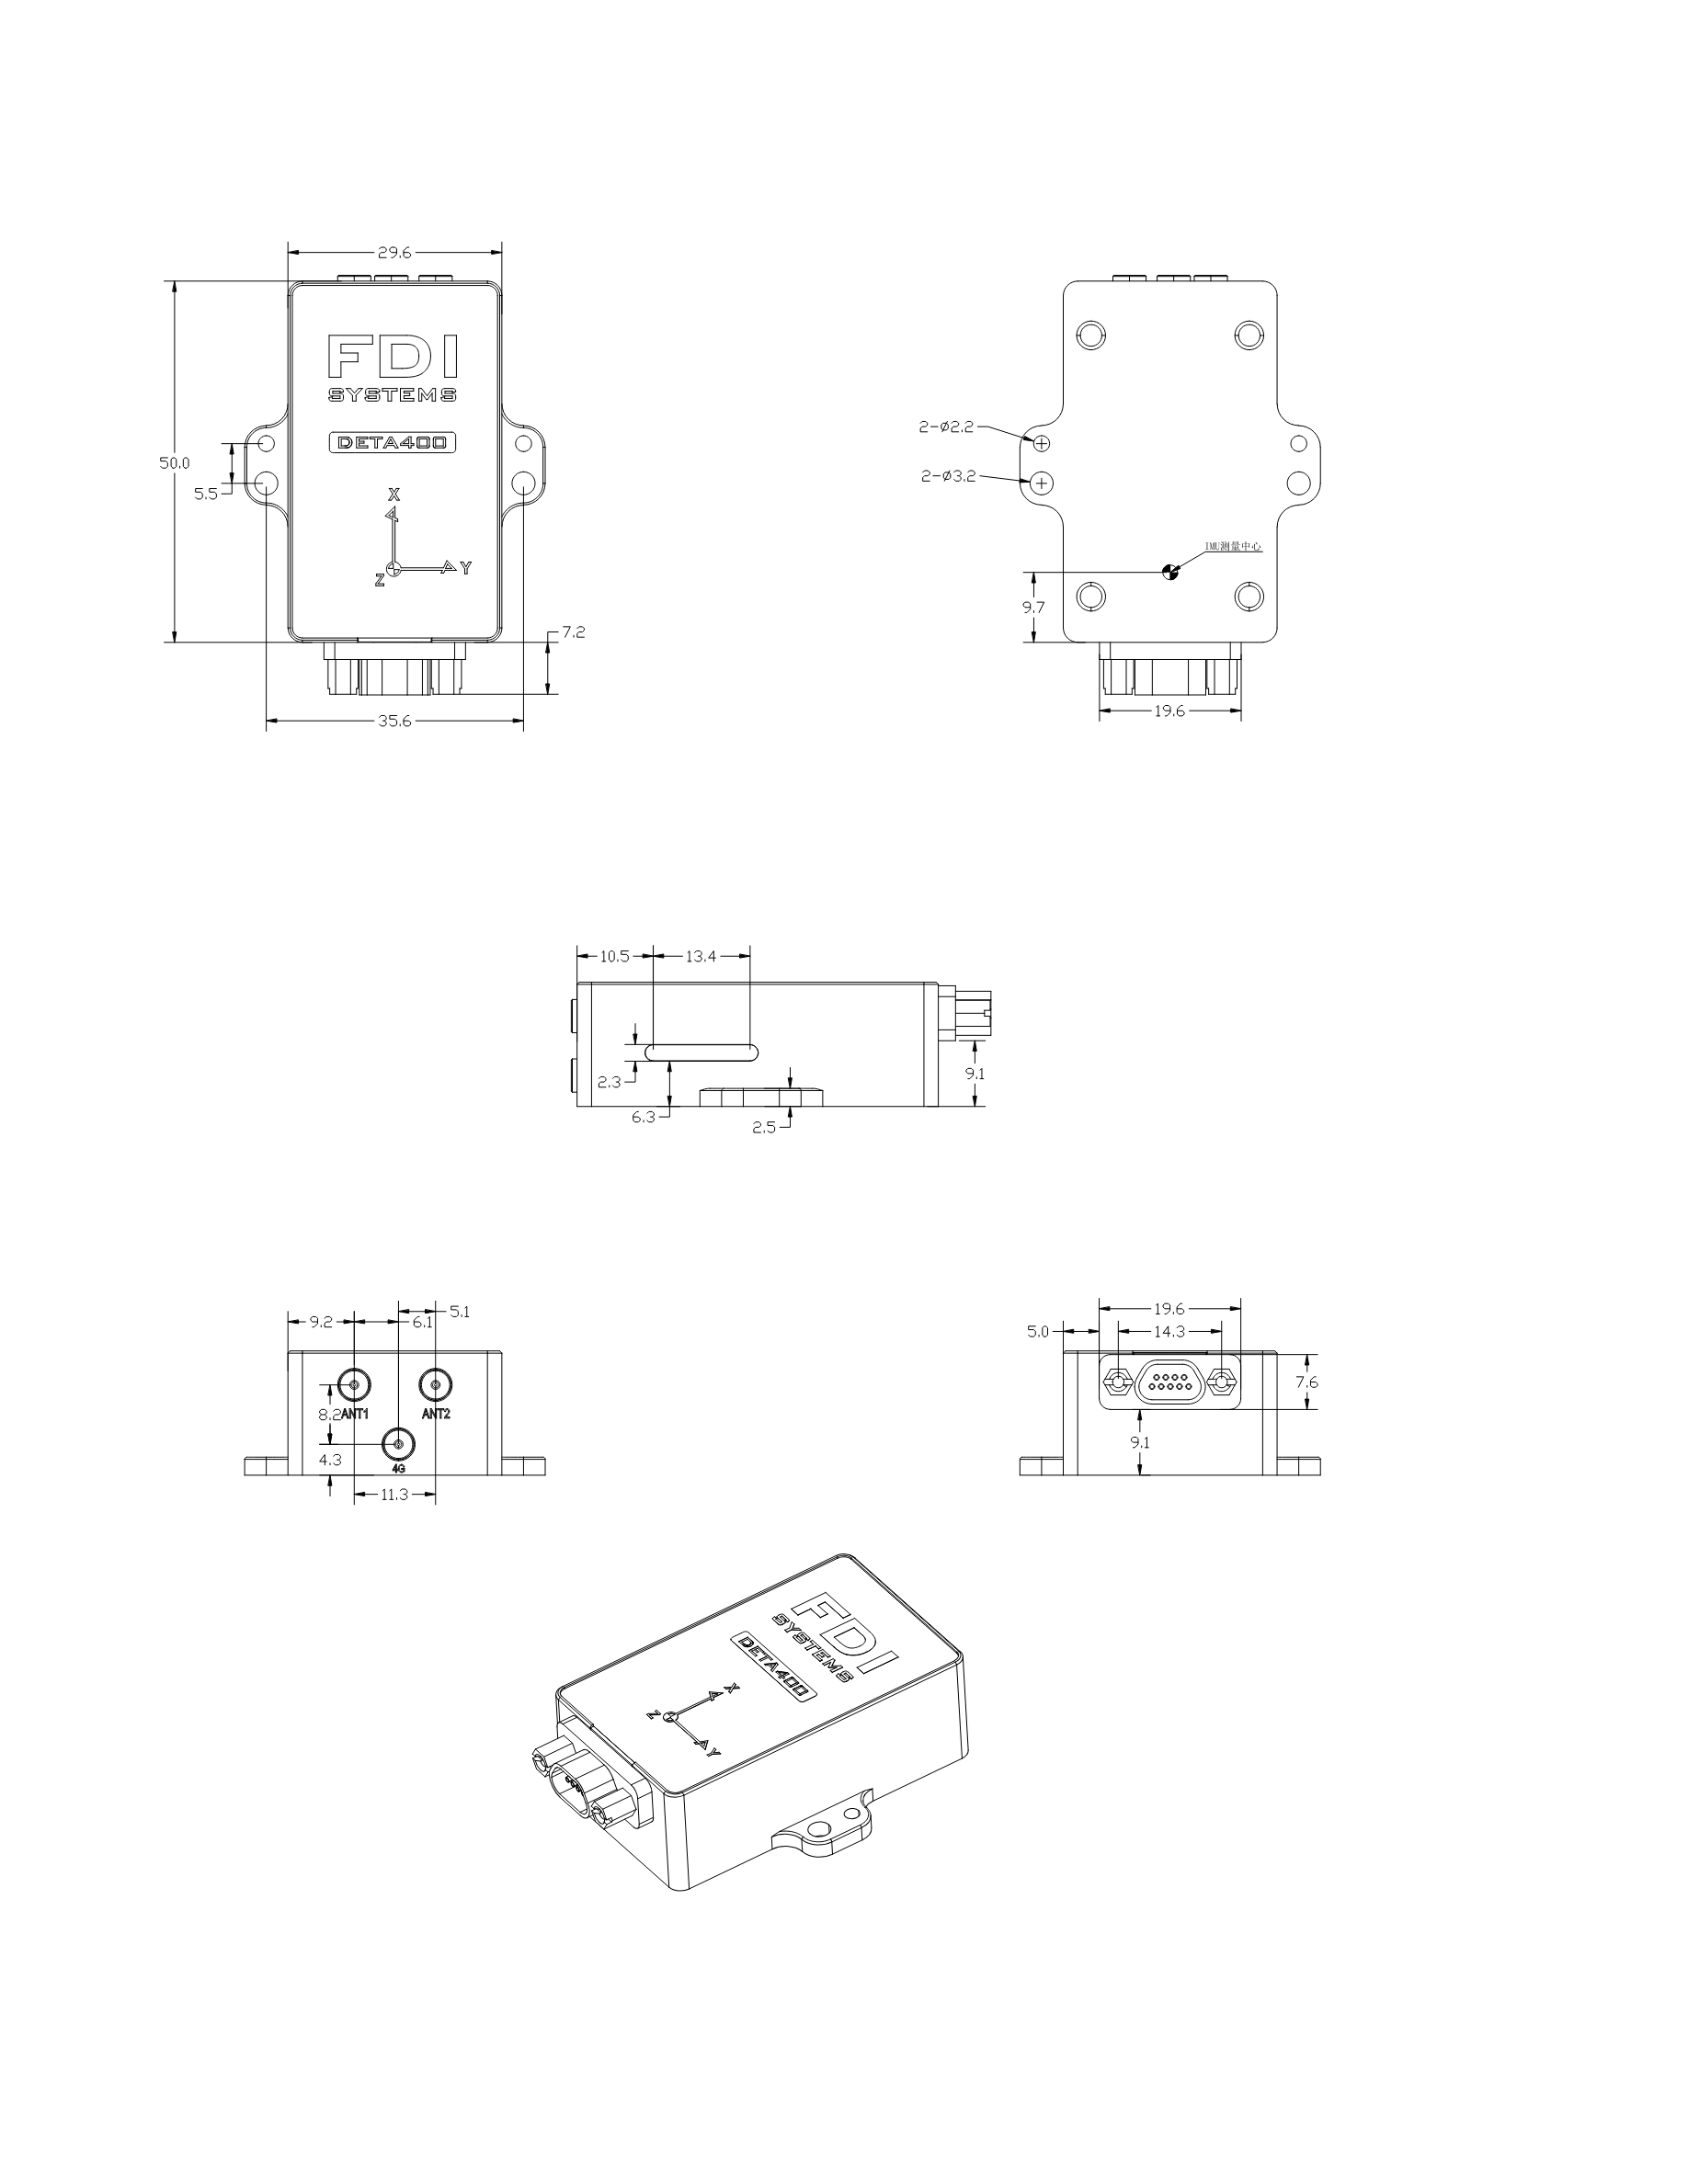
| R4G | 55 x 44 x 17 mm | |
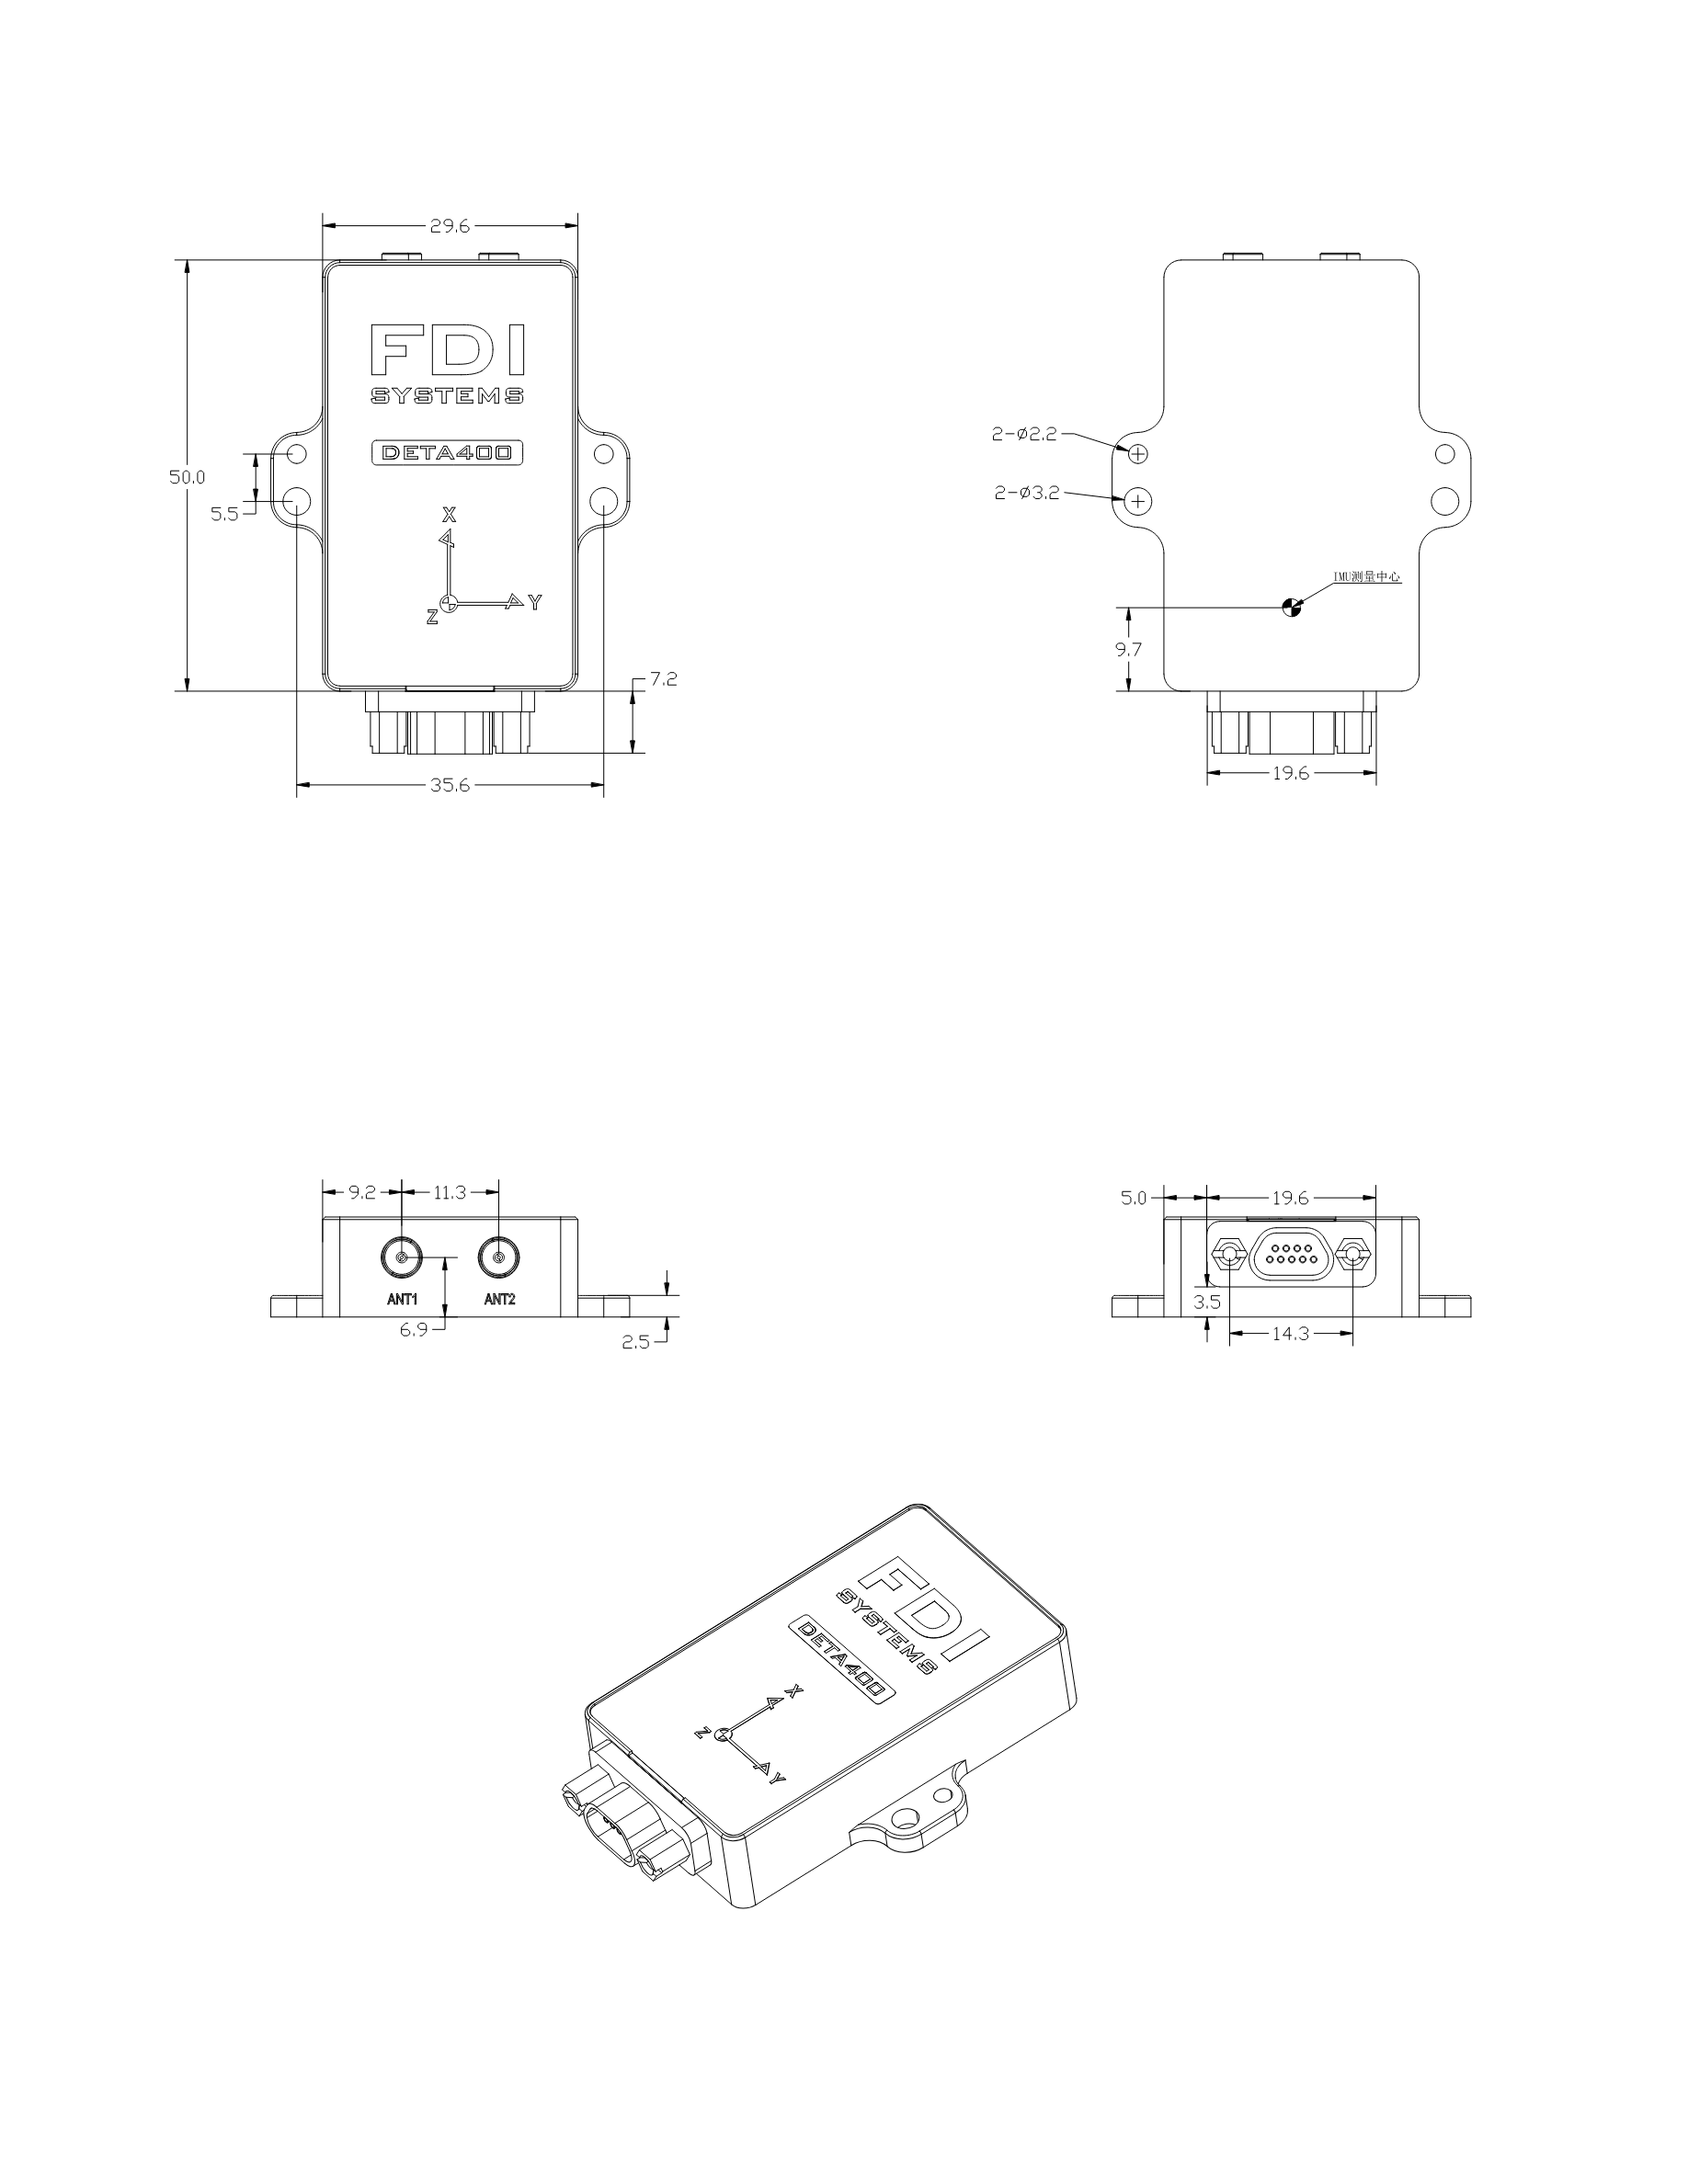
| D | 55 x 44 x 11 mm | |
| D4G | 55 x 44 x 17 mm | |
| 工作温度 | −40 °C~+85 °C | |
| 振动 | 8 g RMS(20 Hz–2 kHz),MIL-STD-810G | |
| 冲击 | 20,000 g | |
| MTBF | 50,000 h | |
| 环境密封 | IP65 | |
表 DETA400 结构与环境规格
# 设备机械对齐
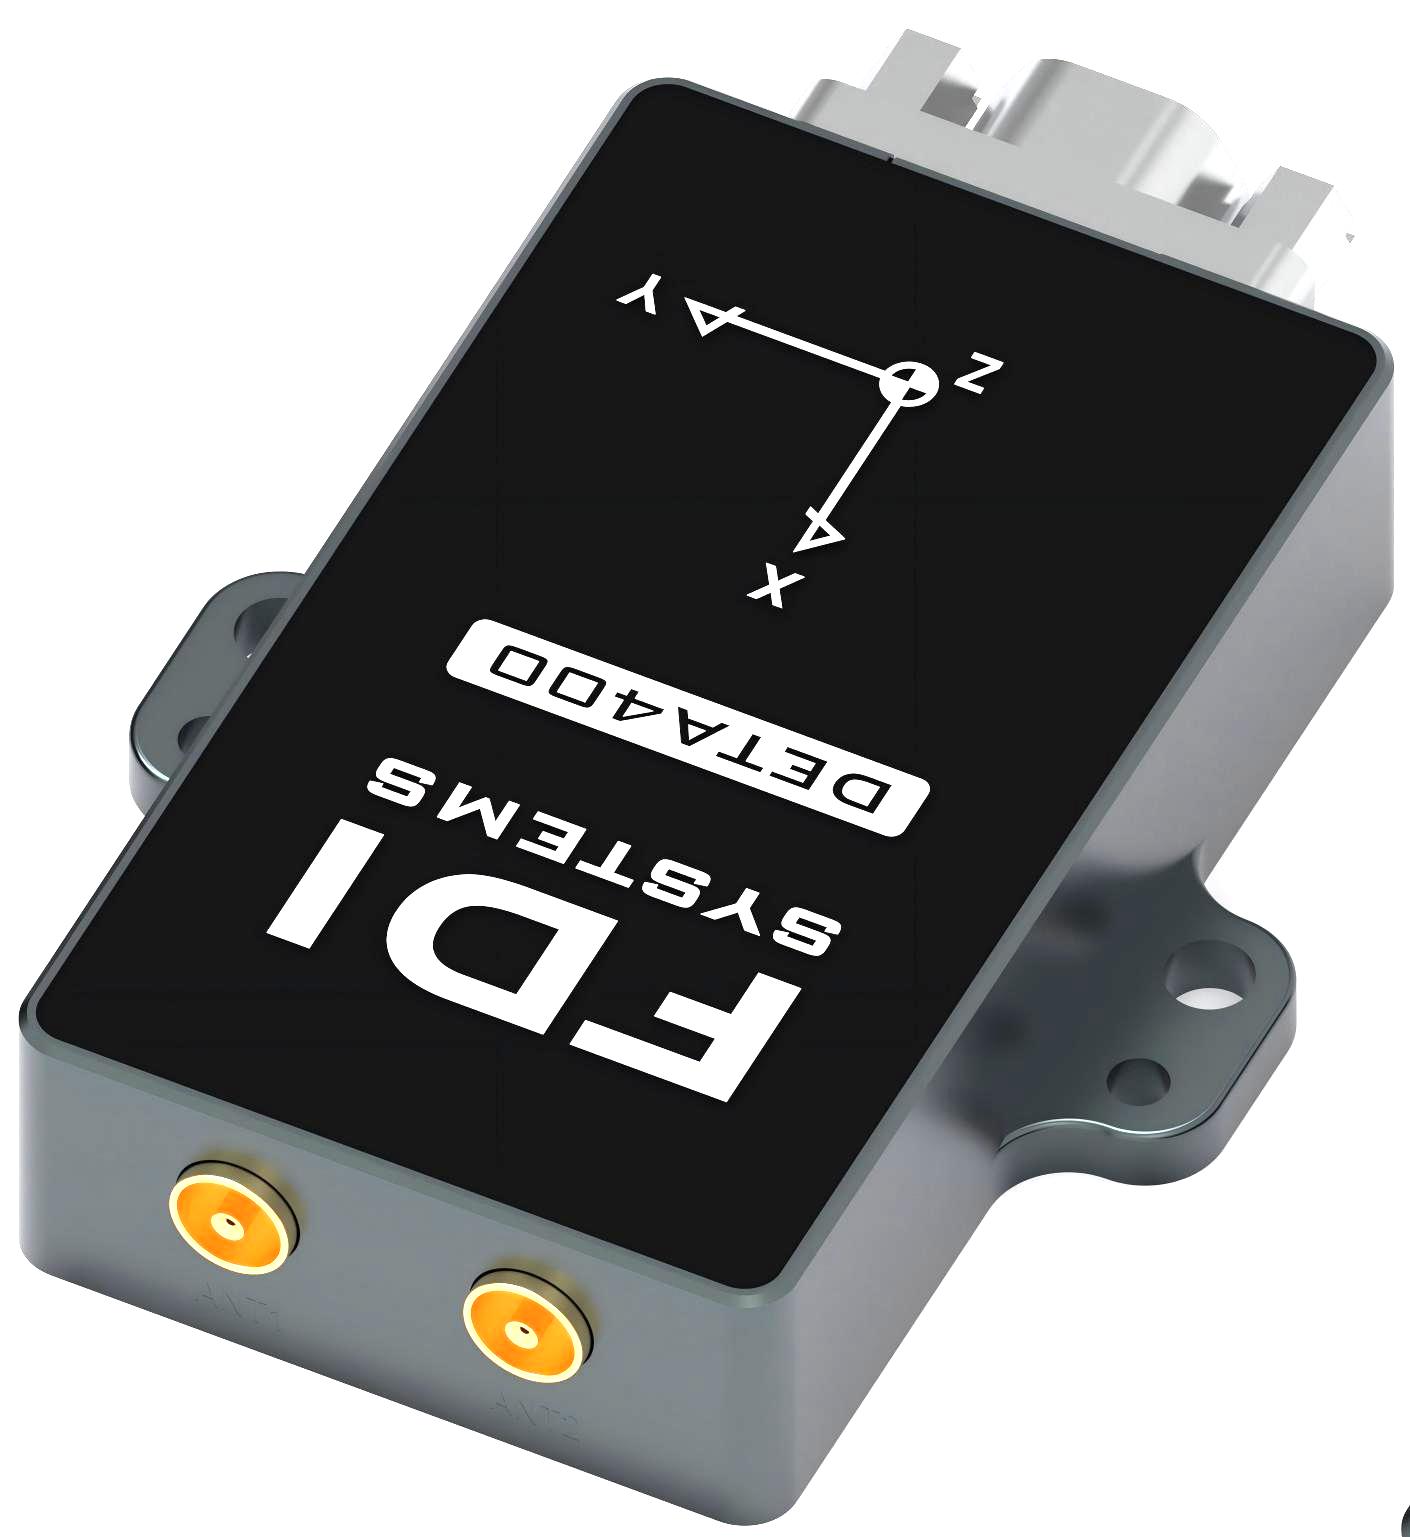
为了获得最佳的测量精度,需要良好的机械对齐。在制造过程中,DETA400测量框架与滚轴、俯仰角和偏航角度的底板仔细对齐到0.05°。 为了简化偏航对齐(Z轴),底座有两个对齐孔Ø2mm H8,保证两个锥形销Ø2mm h7的偏航对齐优于±0.05°。 传感器(身体)坐标框架
这个框架附在 IMU 上。下图显示了默认配置的主体坐标系。在大多数情况下,车身坐标架必须与车辆坐标架对齐。如果传感器坐标架无法机械对齐,则可以通过软件旋转车辆中的传感器对齐。详见 模块安装。 盒式版坐标框架(有关测量中心,请参阅下面的原理图)
# 结构图纸
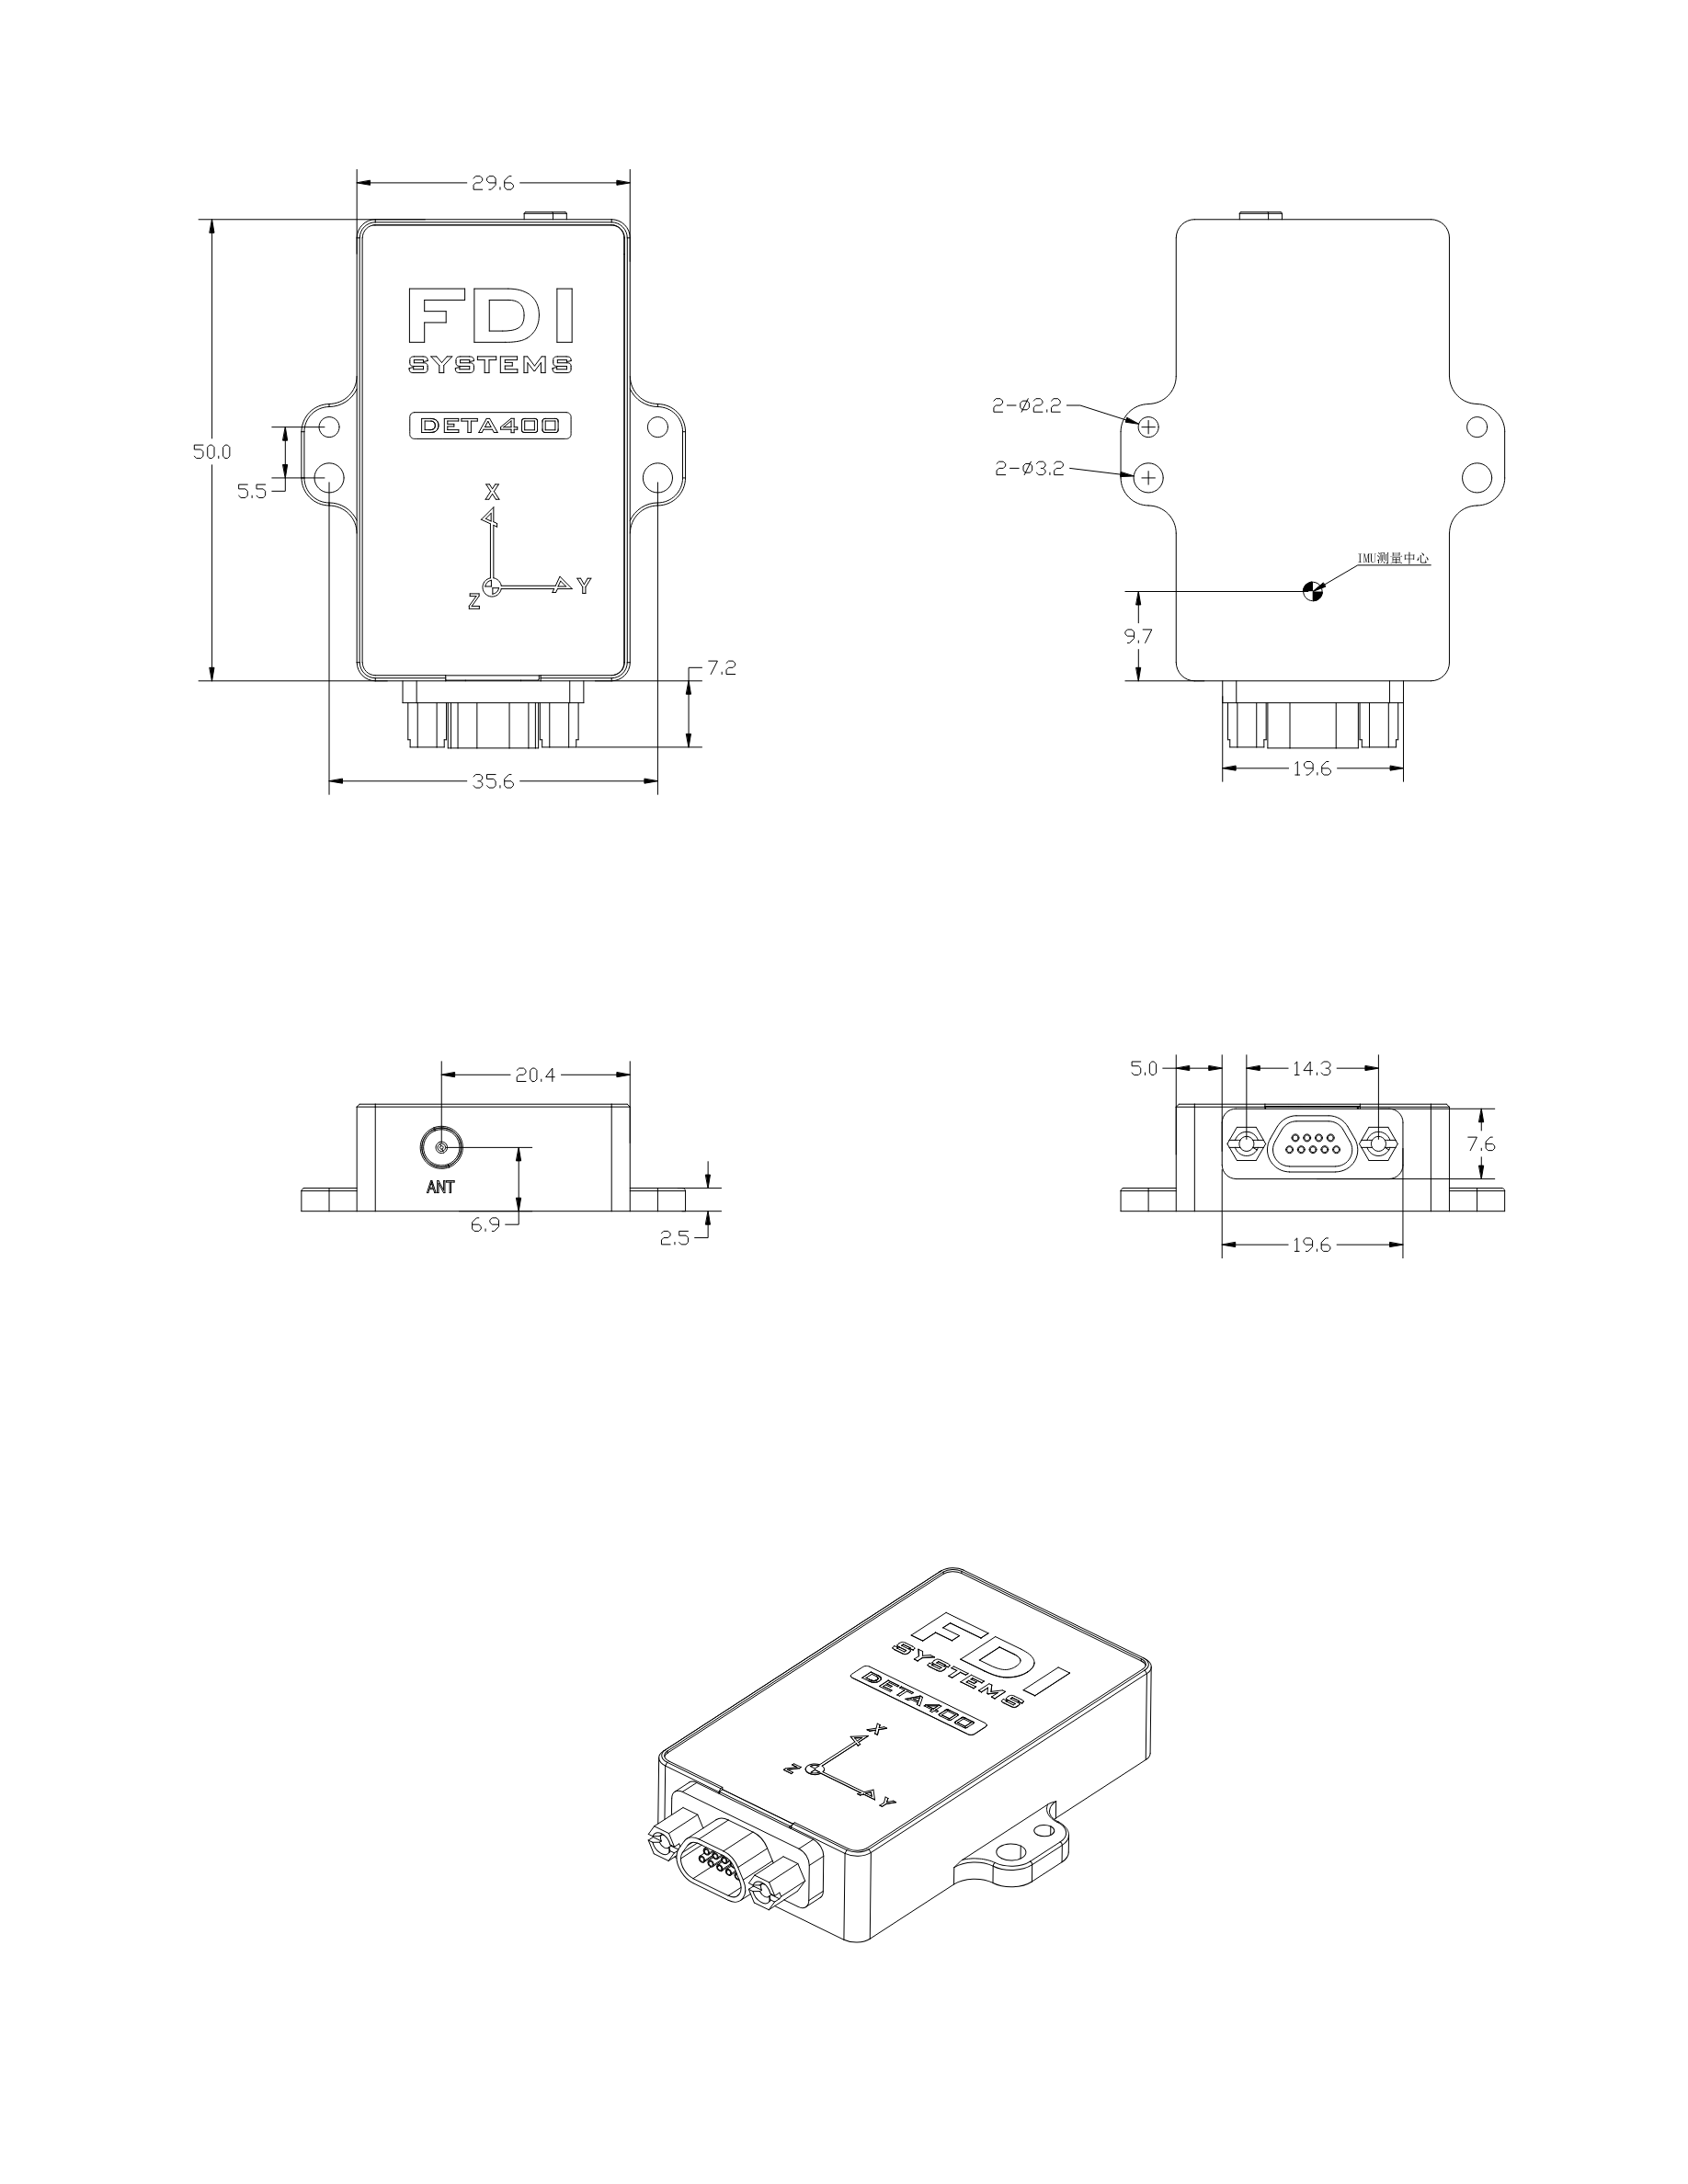
# DETA400R 尺寸图
# DETA400R4G 尺寸图
# DETA400D 尺寸图
# DETA400D4G 尺寸图
# DETA400 3D STEP 模型
DETA400 提供 Rugged 外壳 STEP 模型,便于结构安装与干涉检查。本页可下载以下 4 种型号:
| 型号 | 外形 | STEP |
|---|---|---|
| DETA400R | 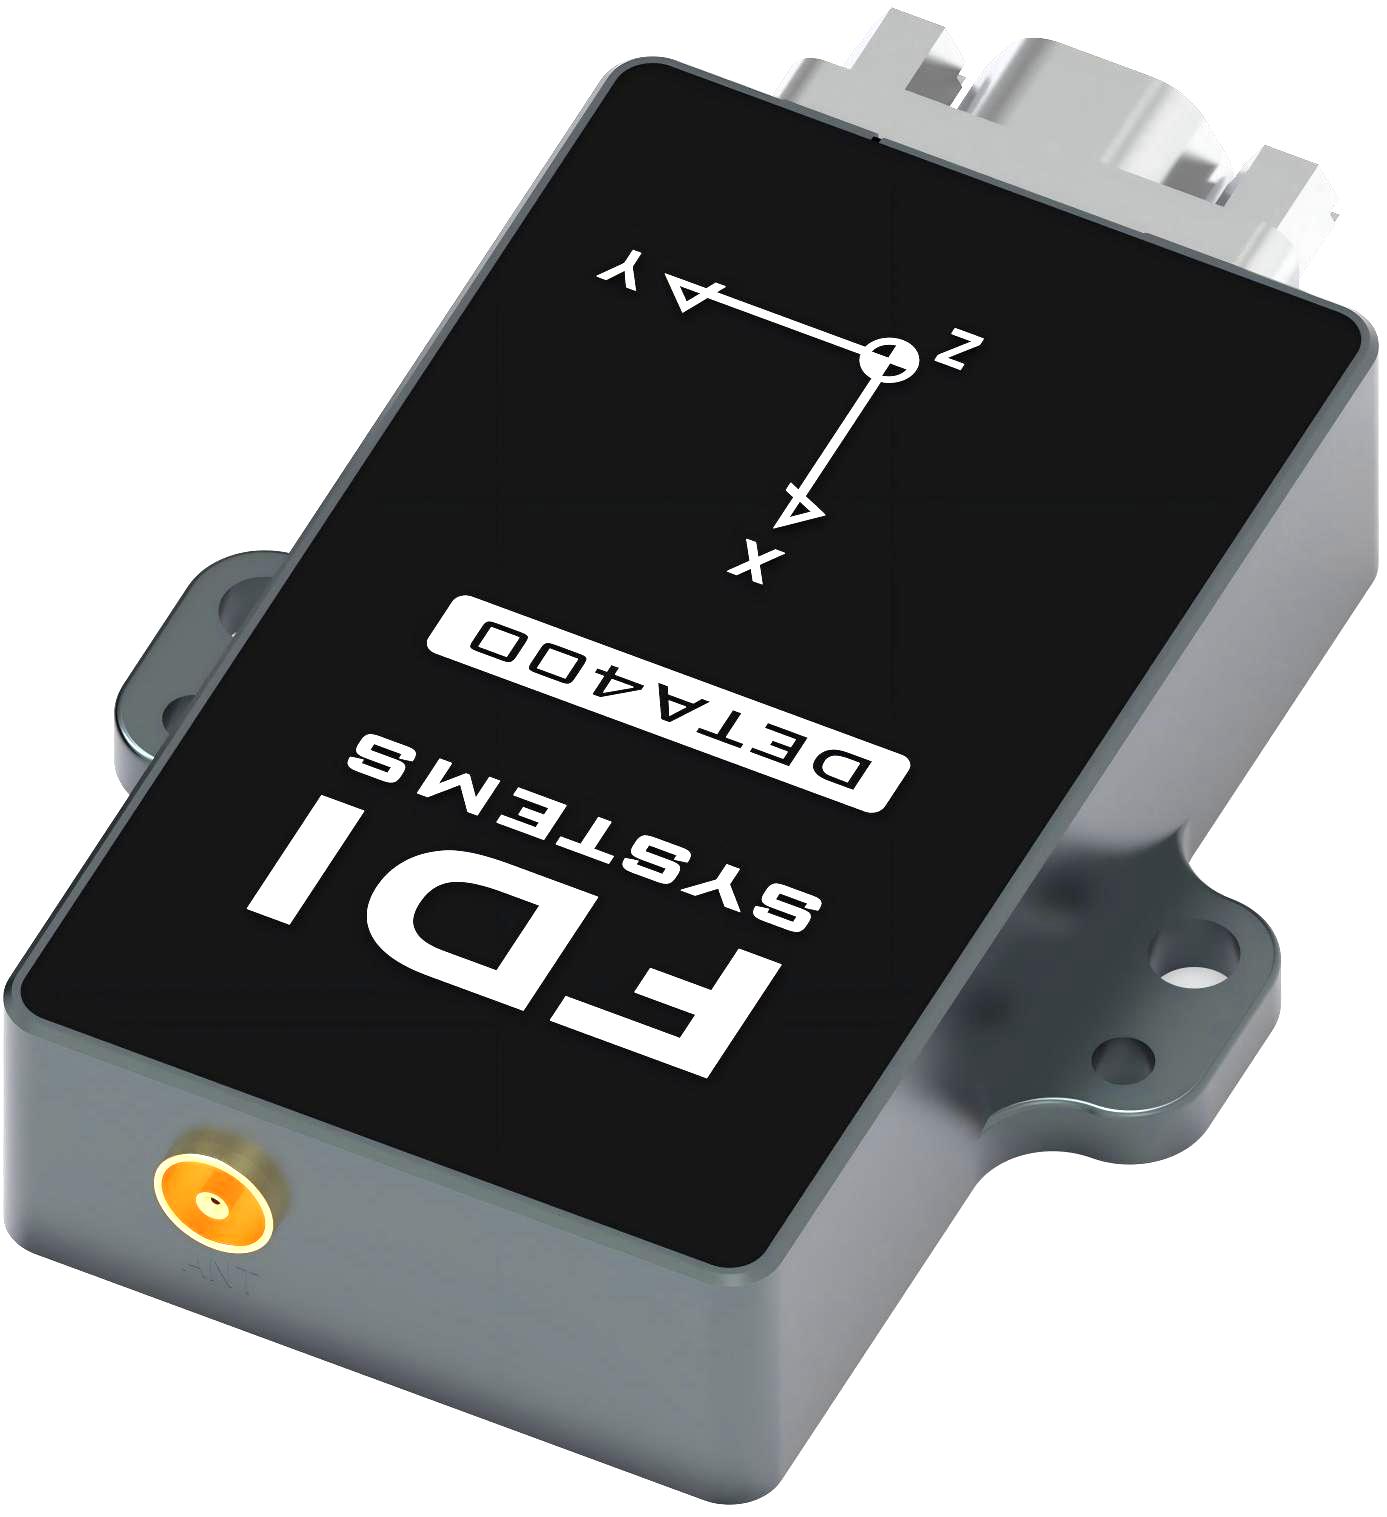 | DETA400R STEP |
| DETA400R4G | 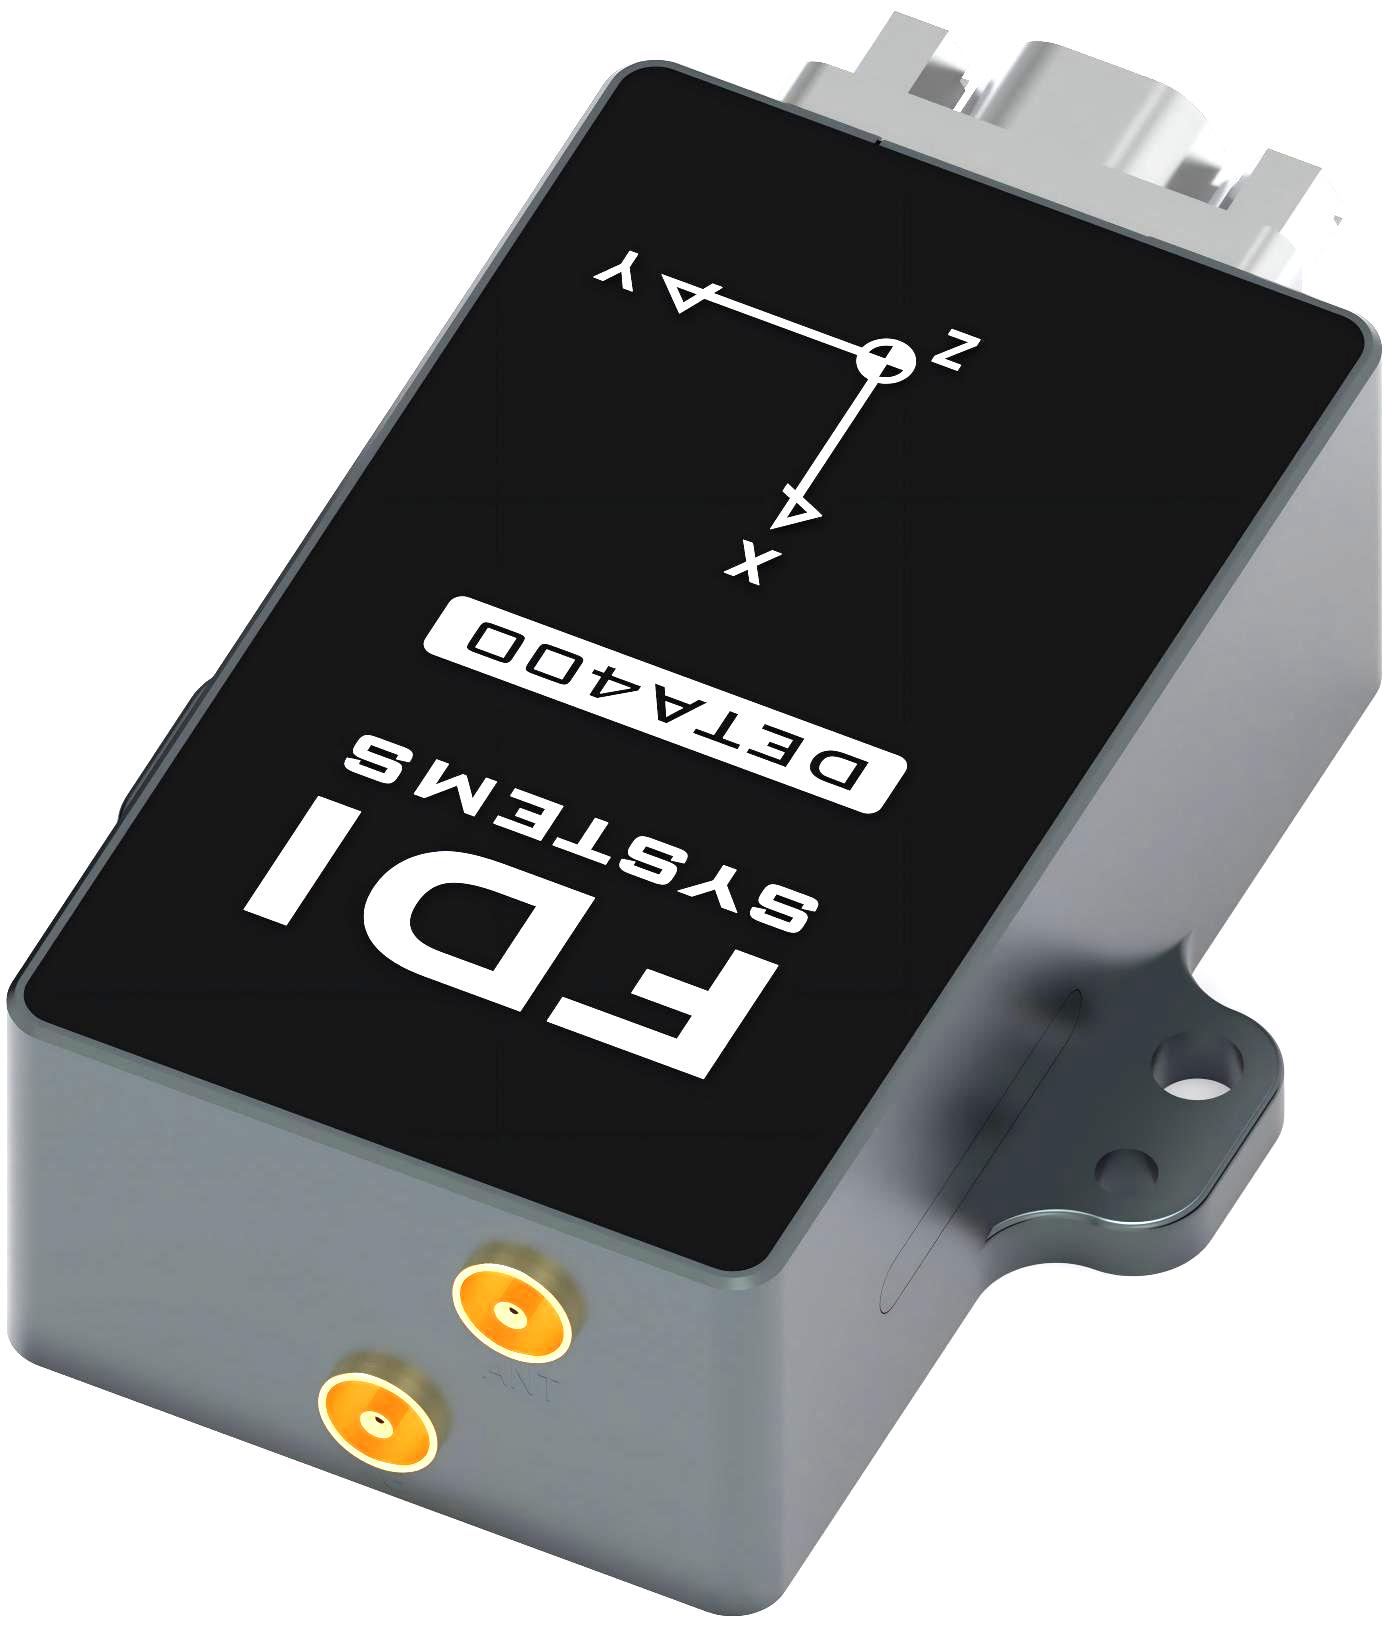 | DETA400R4G STEP |
| DETA400D | | DETA400D STEP |
| DETA400D4G | 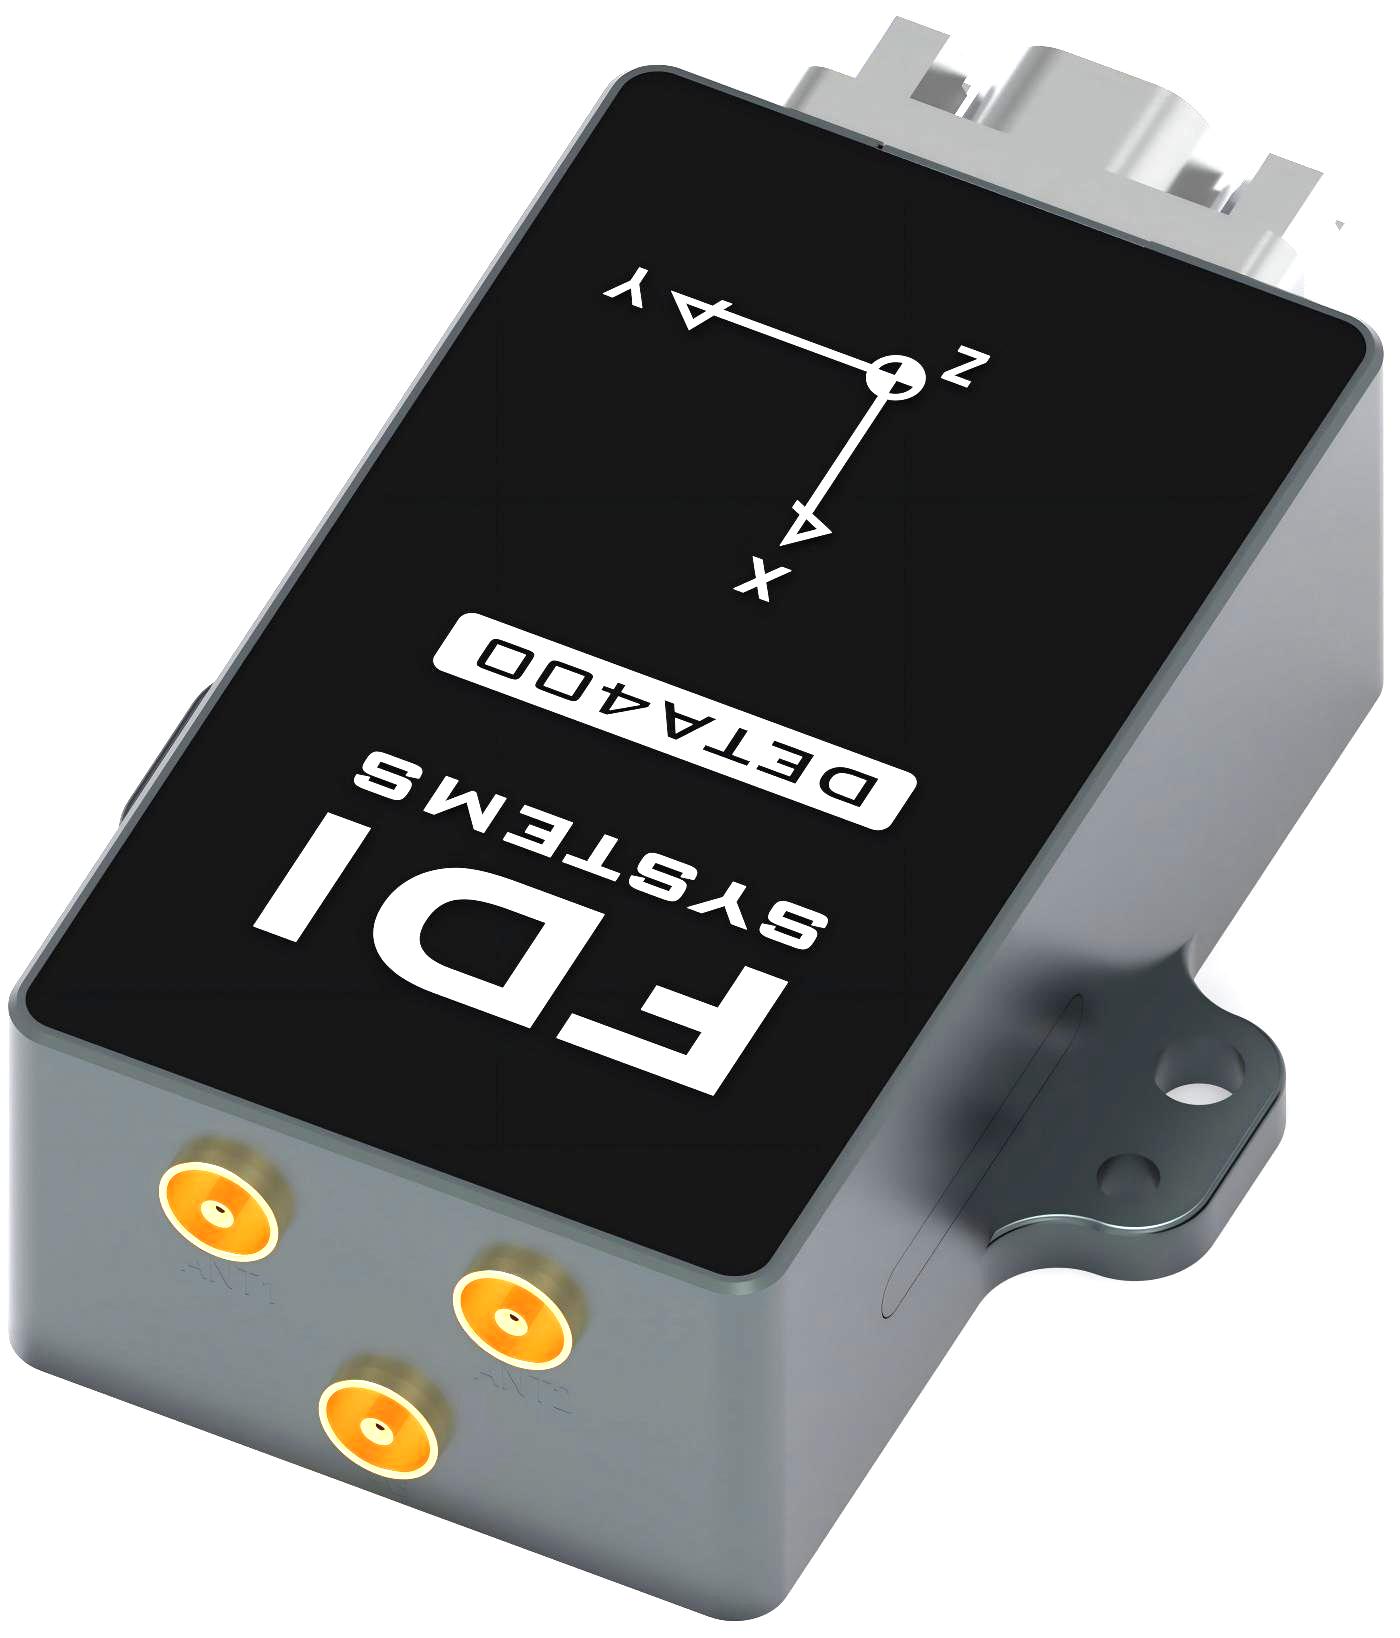 | DETA400D4G STEP |
# 设备安装
DETA400可以使用2个定位销和2颗最小长度为10毫米的M2.5螺丝进行安装。 在使用磁力计时,我们建议使用不锈钢合金或任何非铁磁材料。
请使用适当的扭矩来确保正确安装。DETA400必须安装在平坦的表面上。
# 电气规格
本页给出供电、典型功耗与接口电平相关参数。
# 供电与功耗
| Parameter | Value | |
| 输入电压 | 6–28 V(≥ 2 A) | |
| 输入受耐电压 | 0 - 28 V | |
| 功耗 | R | 150 mA @ 6 V (typical),平均功耗 1 W |
| R4G | 200 mA @ 6 V (typical),平均功耗 1.5 W | |
| D | 230 mA @ 6 V (typical),平均功耗 1.2 W | |
| D4G | 270 mA @ 6 V (typical),平均功耗 2 W | |
表 9: 供电与功耗
# 电平与接口电气规范
1.1 电气规范
| Parameter | Minimum | Typical | Maximum |
| Power Supply | |||
| Input Supply Voltage | 6V | 28V | |
| Input Protection Range | -28 V | 28 V | |
| RS232 | |||
| Tx Voltage Low | -5.4 V | -5 V | |
| Tx Voltage High | 5 V | 5.4 V | |
| Tx Short Circuit Current | ±60 mA | ||
| Rx Threshold Low | 0.8 V | 1.3 V | |
| Rx Threshold High | 1.7 V | 2.5 V | |
| CAN | |||
| Tx Voltage Low | -5.4 V | -5 V | |
| Tx Voltage High | 5 V | 5.4 V | |
| Tx Short Circuit Current | ±60 mA | ||
| Rx Threshold Low | 0.8 V | 1.3 V | |
| Rx Threshold High | 1.7 V | 2.5 V | |
| GPIO | |||
| Output Voltage Low | 0 V | 0.3 V | |
| Output Voltage High | 4.8 V | 5 V | |
| Input Voltage | -20 V | 20 V | |
| Input Threshold Low | 1.5 V | ||
| Input Threshold High | 3.5 V | ||
| Output Current | 5 mA | ||
| GNSS Antenna | |||
| Active Antenna Supply Voltage | 3.3 V | ||
| Antenna Supply Current | 200 mA | ||
表 10: 电气规范
# 供电注意
DETA400 在模式切换、注网与进入 RTK 时电流变化较大,供电需留出裕量。建议采用 ≥ 6 V @ ≥ 2 A 的直流电源;线缆较长时需考虑线损,保证模组端电压稳定。禁止超过额定工作电压供电,否则可能损坏设备。典型功耗见上表「功耗」行。
# 通讯规格
本页汇总 DETA400 系列的通信接口、协议与数据输出。
| 参数 | 数值 |
| 主接口 | UART / RS232 ×2;CAN ×1;GPIO ×1 |
| 拓展接口 | CAN ×1;GPIO ×1 |
| SIM 卡 | NanoSIM 卡 |
| GNSS RF 连接器 | MCX ×2(3.3 V);4G:MCX ×1 |
| 协议 | FDILink Binary, FDILink ASCII, NMEA0183,RTCM3.x,Ntrip,NMEA2000,DroneCAN |
| 输出数据 | 欧拉角 (Yaw, Pitch, Roll); 四元数; 位置; 速度; 方向余弦矩阵; 加速度, 角速度, 磁场向量,气压高度 |
| 融合引擎 | 自适应非线性 Sigma-point 卡尔曼滤波器; 用户可配置辅助观测源参数在线估计; 野值和异常检测隔离; 自适应滤波 |
| 外部辅助 | 空速管, 里程计 |
| 指令配置 | 支持串行指令配置:重启、校准、模式切换等 |
| 数据同步 | Sync-In、Sync-Out I/O 引脚;GPS PPS,30 ns RMS,20 ns 99% |
表 DETA400 通讯规格
# 接口连接
本页说明对外接口、连接器形式与引脚定义。
# 接口一览
| 接口 | 说明 |
|---|---|
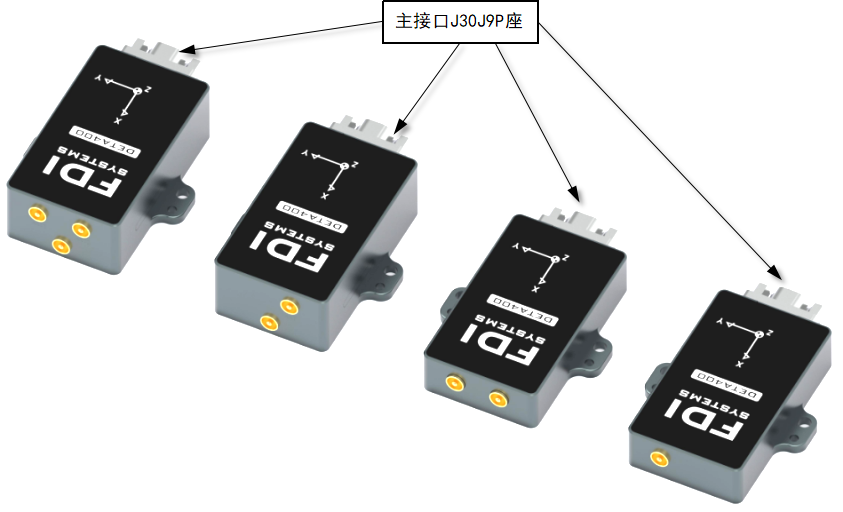
| MAIN(J30J-9P,9 针) | 供电(6–28 V)、UART1 / UART2(默认 TTL,RS232 可选)、CAN、GPIO(默认同步 1PPS);评估线转 USB / DB9 与 DC(5.5×2.5 mm),见下文 主接口 |
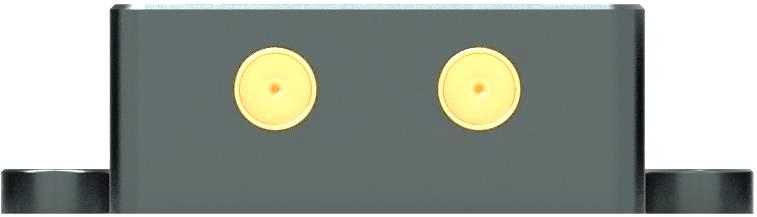
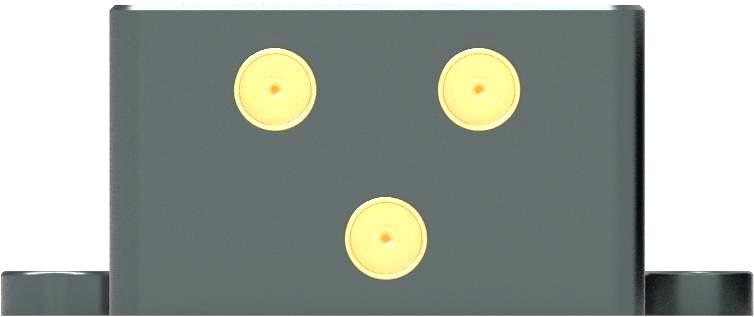
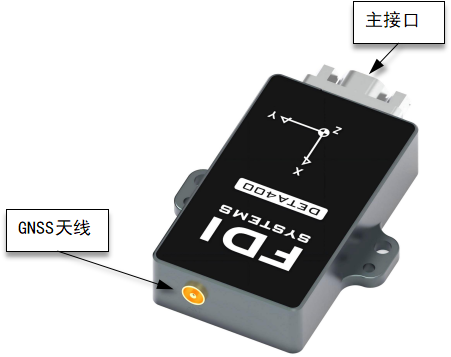
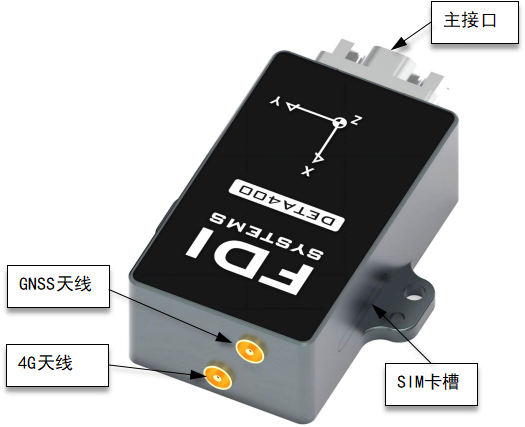
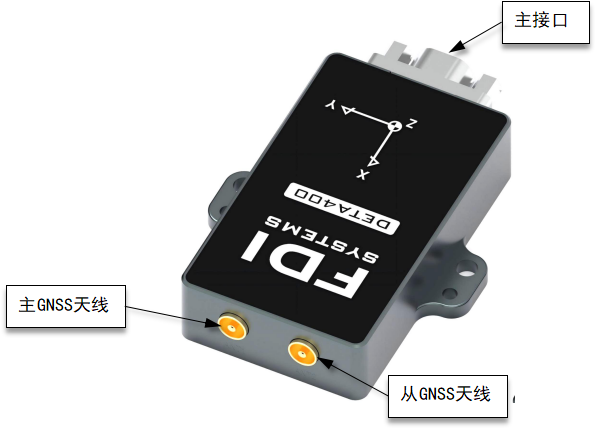
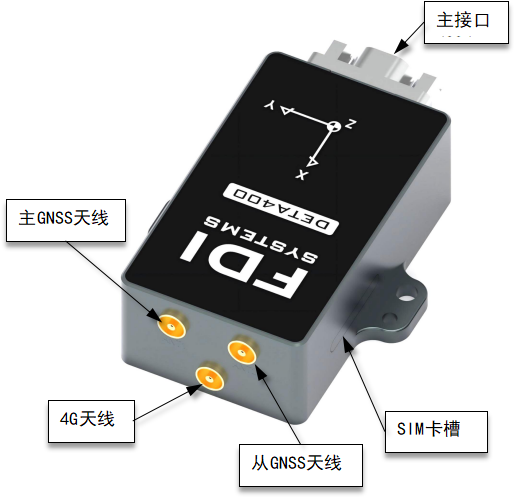
| GNSS 天线(MCX 母座内孔) | R:1 路;D:主 / 从 2 路。套件射频线多为 TNC–MCX 或 SMA–MCX |
| 4G 天线(MCX 母座内孔) | R4G / D4G:配套线常见 MCX 弯口 |
| SIM 卡槽(nano-SIM,带抽屉) | R4G / D4G:插入物联网 / 运营商卡后用于 CORS / FDI 云差分 |
表 DETA400 接口规格
# 主接口

| 管脚号 | I/O | 名称 | 功能 | 描述 |
| 1 | / | VIN | 电源 6-28V | 超过28V供电可能会损坏电源地、信号地 |
| 2 | / | GND | 电源地 | |
| 3 | I | RX2 | UART2接收,TTL/RS232电平(可选)* | 通讯接口COM2,可以自由配置端口协议 |
| 4 | O | TX2 | UART2发送,TTL/RS232电平(可选) | |
| 5 | I/O | GPIO | 可编程多功能通用输入输出引脚 | 多种功能可以自行配置,默认同步脉冲输出1pps |
| 6 | I | RX1 | UART1接收,TTL/RS232电平(可选) | 通讯接口COM1,默认MAIN协议,可以自由配置端口 协议 |
| 7 | O | TX1 | UART1发送,TTL/RS232电平(可选) | |
| 8 | I | CAN L | CAN L,默认1M bps | 通讯接口COM3,可以自由配置端口协议,CANID可 配置,见FDILINK协议 |
| 9 | O | CAN H | CAN H,默认1M bps |
表12: DETA400系列 管脚分布
默认发货为TTL(所有接口),RS232需要在购买前说明;
# 接口概述
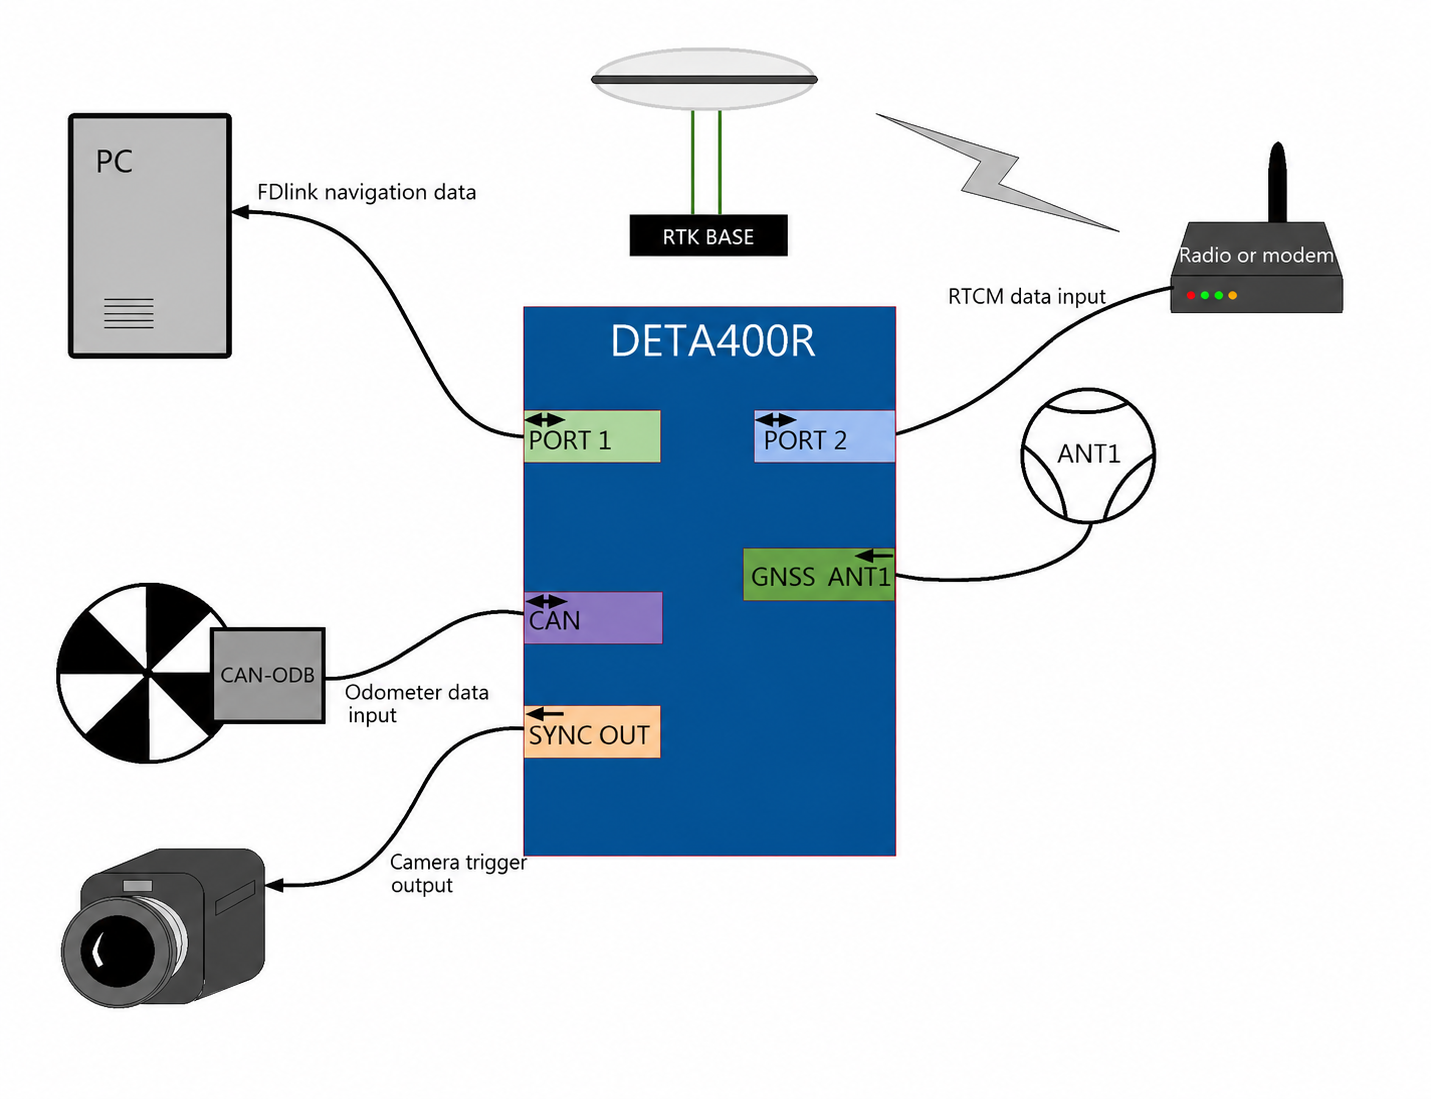
主连接器DETA400 主连接器以模块化方式提供对大多数DETA400功能的访问,DETA400上RTCM数据输入。 它提供:
- 支持2个全双工通信的主串行端口。它在TTL或者RS-232中运行
- 一个CAN 2.0连接,支持高达1 Mbit/s的数据速率,用于输出数据支持标准帧CAN和NMEA 2000上可用。
- 两个多功能输入引脚,可用于:
时钟同步或事件标记输入引脚。
单通道或双通道里程表输入。
用于时间戳和触发某些设备的同步输出信号。
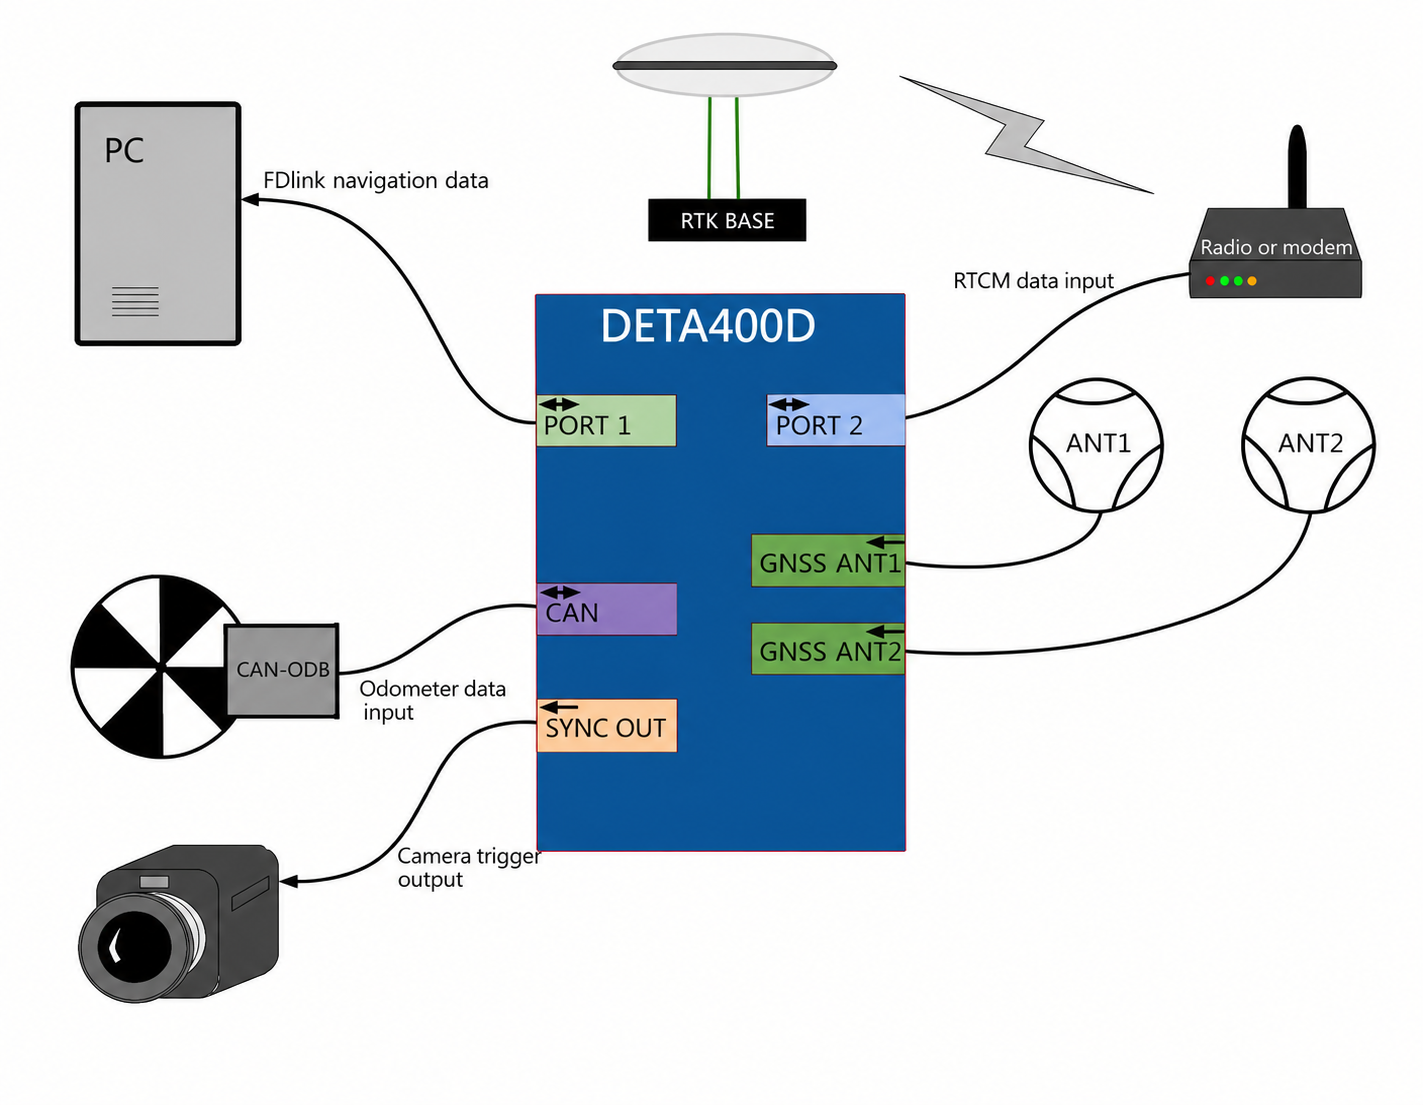
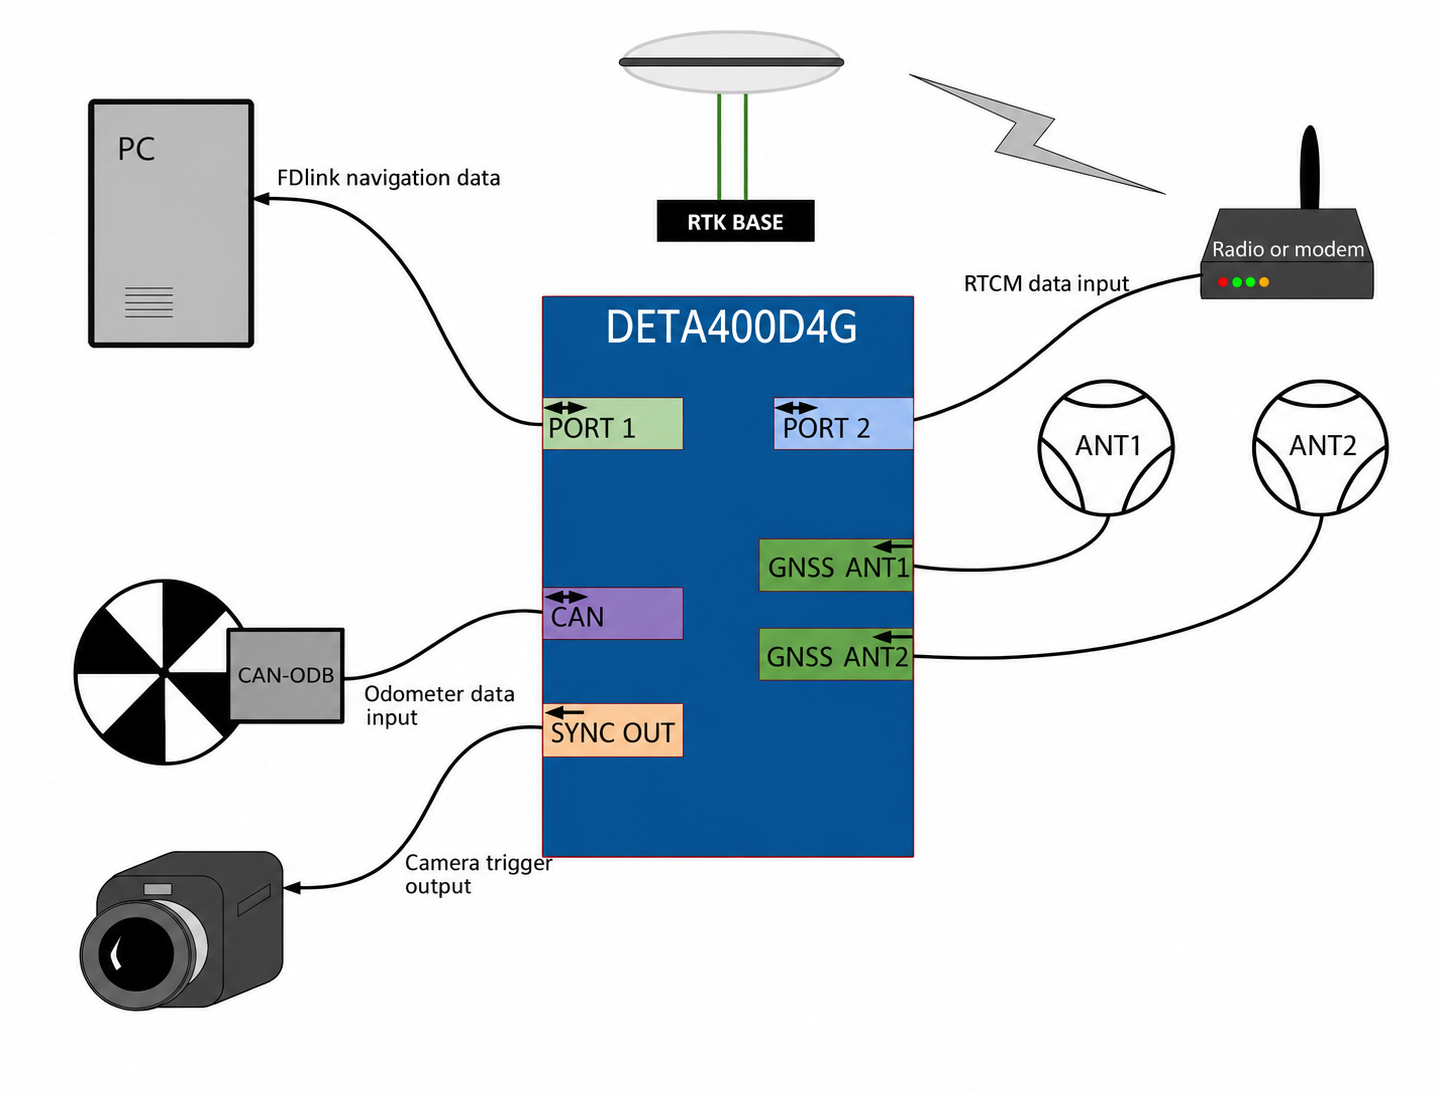
# 接口示意
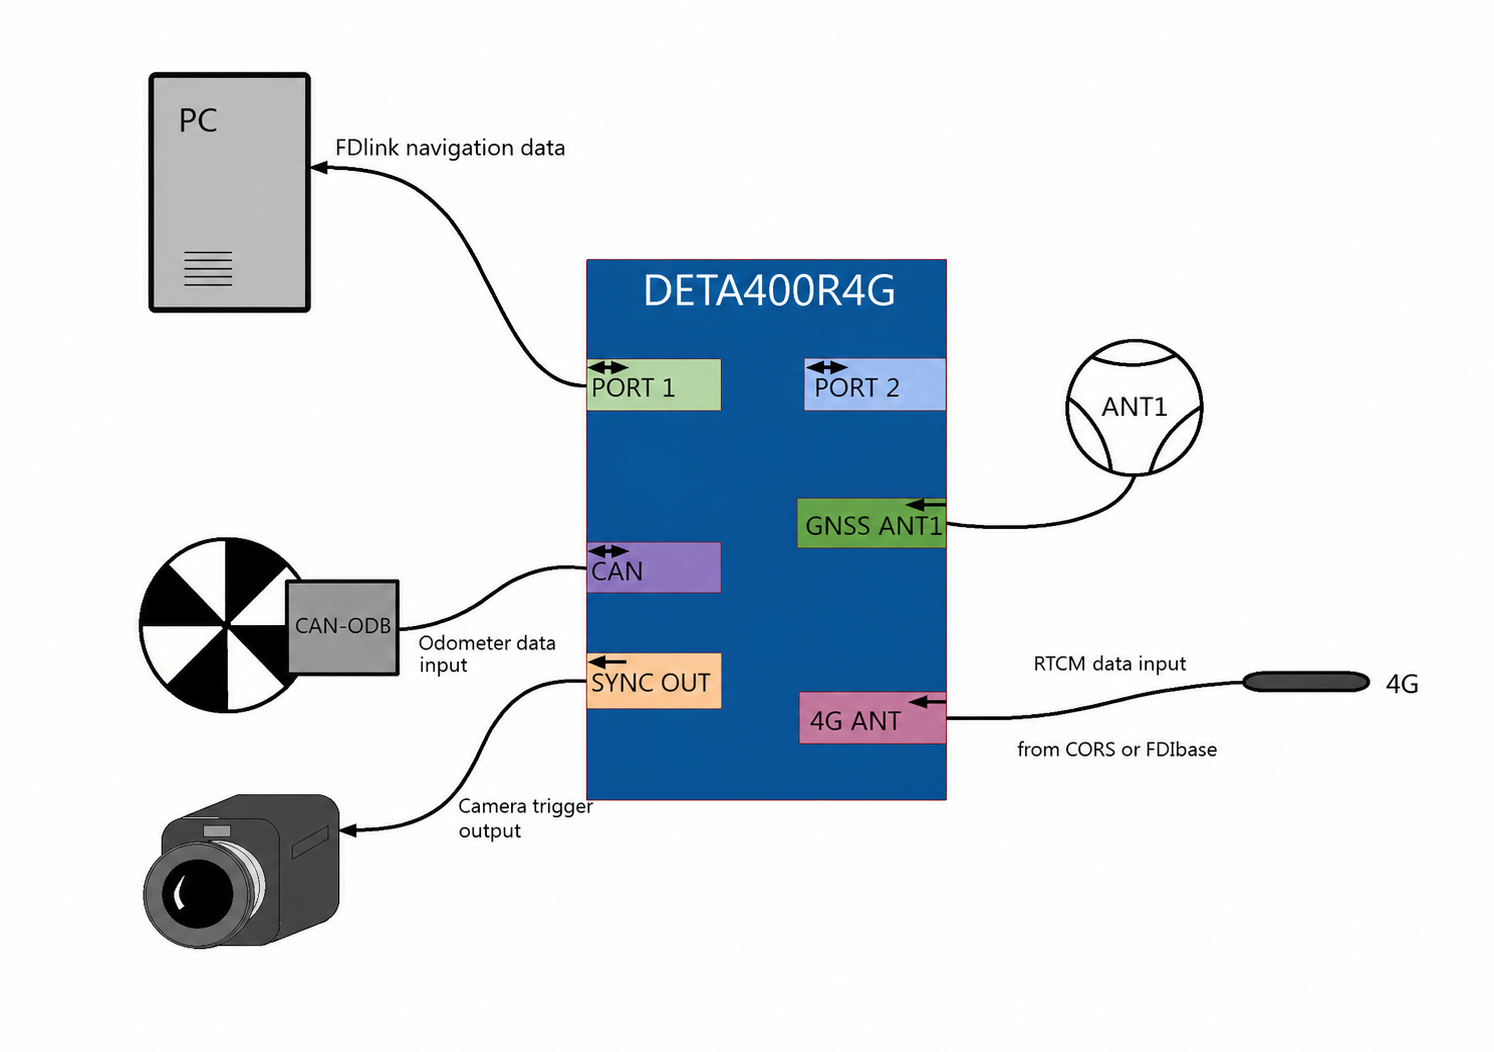
# DETA400R:单天线RTK不带4G
# DETA400R4G:单天线RTK带4G
# DETA400D:双天线RTK不带4G
# DETA400D4G:双天线RTK带4G
# 线缆
DETA400系列提供两种可选线缆,USB快速评估线和通用连接线。
USB快速评估线,方便具有USB转TTL串口功能,方便用户快速连接计算机使用模块,DC 母头,需要外接6-28V DC 电源。

通用连接线,将所有的端口分别通过DB9引出,方便做全功能开发的客户使用,DC 母头,需要外接6-28V DC 电源。

# R
单天线,RTCM数据通过串口输入进来。
# R4G
# D
# D4G
← DETA100系列规格 安装顺序 →